金属3D打印在机器人制造中的工程实践:从臂体结构件到微型力传感器的工艺体系
1. 引言:机器人制造对金属增材制造的需求画像
机器人制造正从"够用即可"向"轻、快、集成"迁移:臂体以悬臂形式远离基座,末端每减 1 kg 都按杠杆比放大为关节扭矩;人形机器人上续航与负载更天然矛盾;多品种、中批量、频繁改款又让一次性模具费难以摊薄。金属增材制造(逐层熔化成形)的回应是——无模具、按需用料、内部结构自由、改款只改 CAD。本文以四个案例串起技术链:结构件负责"轻与集成",微型感知件负责"精与灵敏",量产经济性回答"划不划算",选材决策给出"用什么"。
本文覆盖的应用案例概览:
| 案例 | 零件类型 | 主体材料 | 关键结构特征 | 核心工程价值 |
|---|---|---|---|---|
| 一 | 机器人上臂壳体 | 高强铝合金(打印态 400 MPa 级) | 承力+走线+散热+安装座一体化 | 无模具一次成形,16.5 h 出件,减重降能耗 |
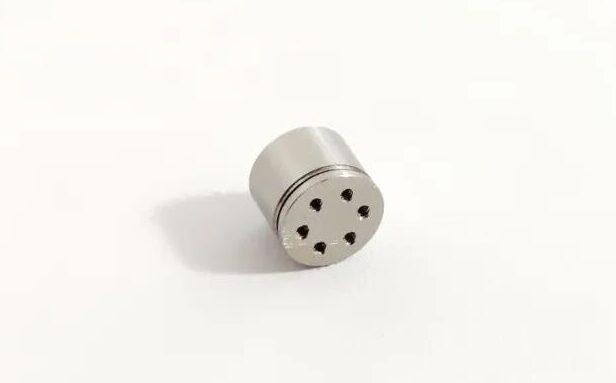
| 二 | 指尖力传感器弹性体 | 马氏体时效钢(18Ni 系) | φ9.5 mm×8 mm,薄壁柔性铰链 | 时效后强度 2000 MPa 级,微细结构一次成形 |
| 三 | 关节/臂体轻量化结构 | AlSi10Mg/高强铝/钛 | 拓扑优化力流路径 + 点阵填充 | 减重 30–60%,刚度可按需设计 |
| 四 | 批量定制结构件 | AlSi10Mg | 满版排布、批产一致 | 1–500 件区间综合成本优于开模 |
2. 案例一:机器人上臂壳体——无模具成形与功能集成
2.1 结构件的制造难点与传统工艺路径的局限
上臂壳体一端连肩关节、一端托举小臂与末端,是典型悬臂梁:根部弯矩最大,壁厚不能随意减;内部要容纳走线通道与传感器安装位。传统路线有三座大山:铸造开模(模具数万元起、改款常需重开模)、机加工(材料去除率超 70%)、多件拼装(误差累积、接缝削弱刚度)。
2.2 高强铝合金的材料定位
打印态抗拉强度达 400 MPa 级的高强铝合金,密度约 2.67 g/cm³(约为钢的 1/3),可在满足刚度前提下令壳体更轻。
| 性能维度 | 常规铸造铝合金 | 高强铝合金(打印态) |
|---|---|---|
| 抗拉强度 | 通常 200 MPa 级 | 可达 400 MPa 级 |
| 密度 | 低 | 约 2.67 g/cm³(钢的约 1/3) |
| 耐腐蚀 | 较好 | 好 |
| 可设计自由度 | 受铸造工艺限制 | 支持拓扑优化与薄壁成形 |
| 适用场景 | 大批量常规结构 | 承力+集成型复杂结构件 |
2.3 功能集成设计:5 件合 1 的减重账
传统 BOM 里壳体、走线槽、散热筋、安装座与紧固件是分开的十几个零件;一体化成形把它们"长"进同一个零件:
| 维度 | 多件拼装方案 | 一体化成形方案 | 改善幅度 |
|---|---|---|---|
| 零件数量 | 11 件 | 1 件 | 减少约 91% |
| 装配工时 | 约 3 h | 约 10 min | 减少 90% 以上 |
| 紧固件重量 | 占结构件 5–10% | 趋近于 0 | 减少 5–10% |
| 装配误差累积 | 0.1–0.3 mm | 一次成形公差 | 提升约一个数量级 |
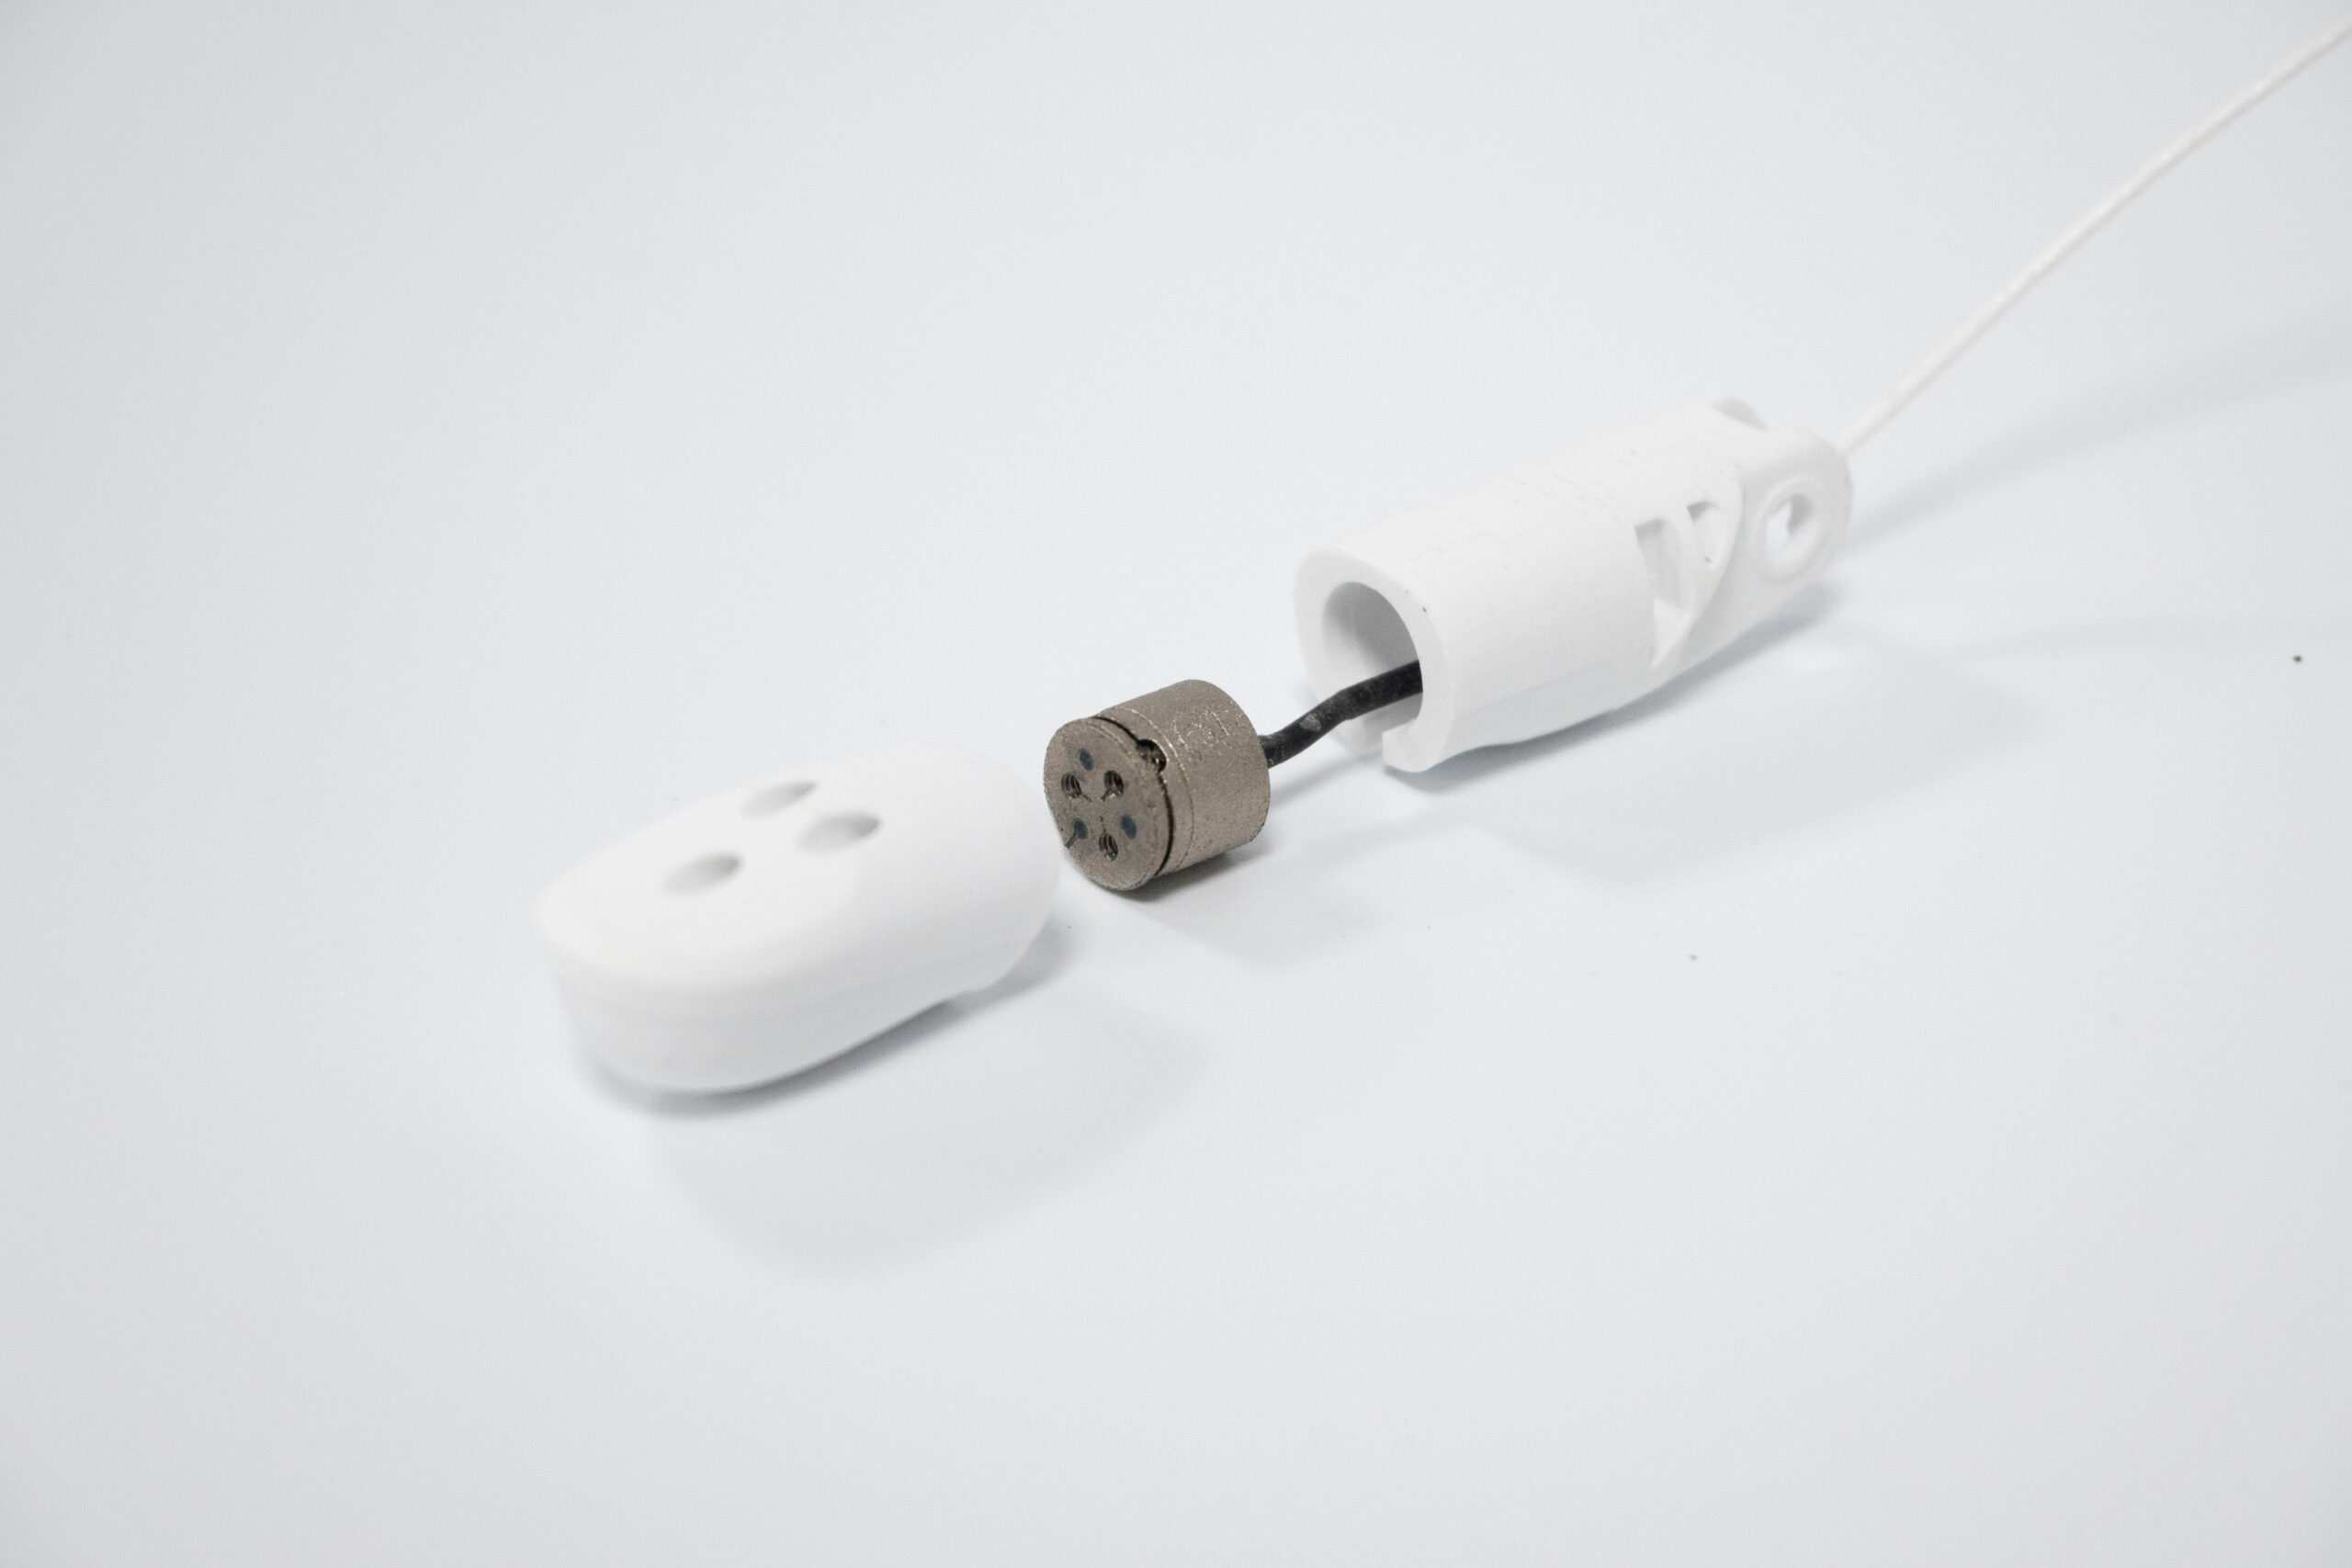
2.4 16.5 小时成形的工艺逻辑
单件上臂壳体在中型金属3D打印设备上约 16.5 h 成形,层厚 30–60 μm,基板预热抑制残余应力,悬垂角超约 45° 处加支撑。
python
# 模型用途:壳体类零件"功能集成"收益估算
# 将多个零件合并为一体成形件后,量化装配工时、紧固件重量与装配误差的节省

def integration_benefit(parts_before, assy_time_per_part_h, fastener_g_per_part,
                        fitting_weight_g, stacking_error_per_joint_mm):
    parts_after = 1                        # 集成后成为单个零件
    # 装配工时:集成前 = 件数×单件工时;集成后仅保留定位工时(取单件的20%)
    time_before = parts_before * assy_time_per_part_h
    time_after = 0.20 * assy_time_per_part_h
    # 紧固件重量:一体化后紧固件趋近于零
    fast_weight = fastener_g_per_part * parts_before
    fast_ratio = fast_weight / (fitting_weight_g + fast_weight) * 100.0  # 占结构件重量比%
    # 装配误差:多接缝按独立误差平方和开方累积;一次成形取单件公差0.05mm
    error_before = (stacking_error_per_joint_mm ** 2 * parts_before) ** 0.5
    error_after = 0.05
    return {
        'parts': (parts_before, parts_after),
        'assy_h': (time_before, time_after, time_before - time_after),
        'fast_g': (fast_weight, fast_ratio),
        'error_mm': (error_before, error_after),
    }

r = integration_benefit(11, 0.30, 6.0, 1200.0, 0.10)
print("=== 壳体类零件功能集成收益 ===")
print(f"{'指标':<14}{'集成前':>10}{'集成后':>10}{'改善':>10}")
pb, pa = r['parts']
print(f"{'零件数量(件)':<14}{pb:>10}{pa:>10}{'-91%':>10}")
tb, ta, ts = r['assy_h']
print(f"{'装配工时(h)':<14}{tb:>10.2f}{ta:>10.2f}{ts:>10.2f}")
fw, fr = r['fast_g']
print(f"{'紧固件重量(g)':<14}{fw:>10.1f}{0.0:>10.1f}{fw:>10.1f}")
print(f"  紧固件占结构件重量比: {fr:.1f}%")
eb, ea = r['error_mm']
print(f"{'装配误差(mm)':<14}{eb:>10.3f}{ea:>10.3f}{eb/ea:>9.1f}x")
# 输出示例:
# 零件数量(件)          11         1      -91%
# 装配工时(h)         3.30      0.06      3.24
# 紧固件重量(g)       66.0       0.0      66.0
# 装配误差(mm)       0.332     0.050       6.6x
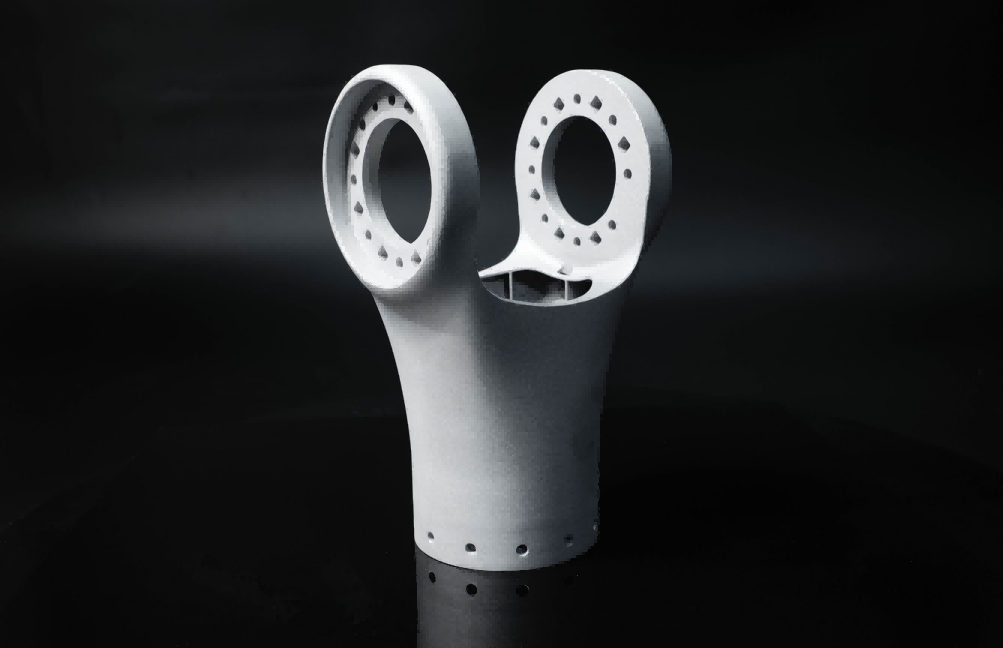
3. 案例二:机器人指尖微型力传感器——φ9.5 mm 里的材料与结构极限
3.1 多维力传感器的弹性体原理
传感器由弹性体、应变片、电路与外壳构成,核心是受力变形的弹性体:需"足够柔"让微小力产生可测应变,又"足够强"避免过载永久变形。指尖需在 φ9.5 mm×8 mm 内布置多组应变梁、厚 0.1–0.3 mm 的薄壁柔性铰链、中心力传递柱与走线通道;传统六维弹性体直径多在 30 mm 以上。
3.2 为什么选马氏体时效钢
弹性体选材有三条硬指标:弹性极限高、强度大、蠕变低。
| 材料 | 抗拉强度 | 弹性极限 | 弹性模量 | 微型弹性体适用性 |
|---|---|---|---|---|
| 6061 铝合金 | ~310 MPa | ~0.4% | 69 GPa | 强度偏低,易过载塑性变形 |
| 304 不锈钢 | ~520 MPa | ~0.3% | 200 GPa | 强度与弹性极限均不足 |
| Ti-6Al-4V | ~895 MPa | ~0.8% | 110 GPa | 中规中矩,但难加工 |
| 18Ni 系马氏体时效钢 | ~2000 MPa | ~1.5% | 190 GPa | 强度+弹性双高,优选 |
18Ni 系时效后抗拉强度 2000–2100 MPa、屈服 1900–2000 MPa、弹性模量约 190 GPa;优势为超高强度、约 1.5% 可恢复应变、时效尺寸变化 <0.05%、低蠕变。
3.3 微细加工的传统极限 vs 增材一次成形
| 工艺 | 最小可成形特征 | 薄壁成形能力 | 一体化程度 |
|---|---|---|---|
| 微细铣削 | ~0.3 mm | 易变形、需多刀 | 多次装夹 |
| 微细电火花 | ~0.2 mm | 可行但有热影响 | 多次装夹 |
| 慢走丝线切割 | ~0.15 mm | 可行 | 多次装夹 |
| 激光选区熔化成形 | ~0.08 mm | 一次成形、变形可控 | 一体化 |
增材一次成形消除多次装夹的累积误差,0.1–0.2 mm 薄壁可稳定成形。
3.4 打印+时效热处理+精整的工艺链
微型弹性体走四道关:小型精密金属3D打印设备成形(铺粉层厚 20–30 μm,一版可排数十件)→ 去应力退火 → 480 ℃ 时效硬化数小时(强度升至 2000 MPa 级、尺寸几乎不变)→ 线切割脱板、喷砂去粉、关键面打磨 → 三坐标/CT 检测。
| 工序 | 关键参数 | 对性能的作用 |
|---|---|---|
| 打印 | 铺粉层厚 20–30 μm | 决定特征精度与致密度 |
| 去应力退火 | 中温保温 | 释放打印残余应力 |
| 时效硬化 | 480 ℃×数小时 | 强度→2000 MPa 级,尺寸变化 <0.05% |
| 精整/检测 | 线切割+喷砂+CT | 保证贴合面与薄壁完整性 |
python
# 模型用途:微型弹性体(矩形截面悬臂应变梁)的应变、刚度与一阶固有频率估算
# 用于指尖力传感器的量程与带宽初步设计判断
import math

def cantilever_sensor(F, L, b, h, E_GPa, tip_mass_g):
    E = E_GPa * 1000.0                 # GPa -> N/mm^2 (MPa)
    I = b * h ** 3 / 12.0              # 截面惯性矩 mm^4
    k = 3.0 * E * I / L ** 3           # 端部刚度 k=3EI/L^3 (N/mm)
    delta = F / k                      # 挠度 delta=F/k (mm)
    eps = 6.0 * F * L / (E * b * h**2) # 根部表面弯曲应变 eps=6FL/(E·b·h^2)
    # 一阶固有频率 f=(1/2pi)*sqrt(k/m),统一到 SI 单位
    k_si = k * 1000.0                  # N/mm -> N/m
    m_si = tip_mass_g / 1000.0         # g -> kg
    f = (1.0 / (2.0 * math.pi)) * math.sqrt(k_si / m_si)
    return I, k, delta, eps, f

print("=== 微型弹性体应变/刚度/固有频率估算 (18Ni, E=190GPa, F=8N) ===")
print(f"{'L(mm)':>7}{'h(mm)':>7}{'k(N/mm)':>10}{'d(um)':>9}{'eps(%)':>9}{'f1(Hz)':>9}")
for L, h in [(2.0, 0.30), (2.0, 0.22), (2.5, 0.25), (3.0, 0.35)]:
    I, k, delta, eps, f = cantilever_sensor(8.0, L, 1.0, h, 190.0, 5.0)
    print(f"{L:>7.1f}{h:>7.2f}{k:>10.1f}{delta*1000:>9.1f}{eps*100:>9.2f}{f:>9.0f}")
print("注:18Ni 弹性极限约 1.5%,应变<1.5% 即处于弹性区;f1 决定传感器可用带宽。")
# 输出示例(L=2.0,h=0.30): k=160.3 N/mm, delta=49.9um, eps=0.56%, f1=901 Hz
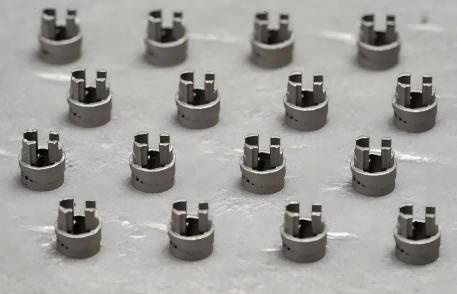
4. 案例三:轻量化与功能集成——拓扑优化与点阵结构的工程落地
4.1 拓扑优化的目标函数与约束
拓扑优化把"先画形状再算强度"反过来:给定设计空间、受力边界与目标质量比,由拓扑优化/生成式设计工具"生长"材料分布,即体积分数约束下的最小柔顺度问题——min C = FᵀU,s.t. ∫ρ dV ≤ f·V₀。
| 设计方式 | 典型减重幅度 | 可制造性 |
|---|---|---|
| 经验式挖孔/减薄 | 10–20% | 传统工艺即可 |
| 拓扑优化 | 30–60% | 需增材经济成形 |
| 拓扑+点阵复合 | 50–70% | 需大幅面增材设备 |
4.2 点阵与蜂窝结构:刚度可调的设计自由度
拓扑优化决定"哪里有材料",点阵结构解决"用最少材料撑起最大刚度",其等效模量服从 Gibson-Ashby 关系 E*/Es = C·(ρ*/ρs)ⁿ(开孔胞体 n≈2、蜂窝 n≈1.5–2)。
| 结构形式 | 相对密度 | 等效比刚度 | 典型应用 |
|---|---|---|---|
| 实心体 | 100% | 基准 | 受力核心区 |
| 蜂窝结构 | 30–50% | 1.5–2× | 大面积蒙皮 |
| BCC 点阵 | 10–30% | 2–4× | 内部填充减重 |
| Gyroid 点阵 | 15–40% | 2.5–3.5× | 各向同性受力场景 |
4.3 减重的级联效应
减重收益会被杠杆比放大成级联链条:
| 减重环节 | 直接收益 | 联动收益 |
|---|---|---|
| 末端负载减 1 kg | 末端加速度提升 | 关节扭矩需求下降 15–25% |
| 关节扭矩下降 | 电机功率可降一档 | 电机+减速器共减重 0.5–1 kg |
| 关节模组减重 | 臂体载荷下降 | 臂体结构件可同步减薄 |
| 整机减重 | 整机惯量下降 | 节拍提升 5–15%,能耗下降 |
4.4 面向增材的设计(DfAM)要点
- 悬垂角:超过约 45° 需支撑;尽量把悬垂设计在 30° 内以自支撑;
- 最小壁厚:激光熔化铝合金稳定成形壁厚约 0.3–0.4 mm,小型精密设备可达 0.1 mm 级;
- 打印方向与各向异性:Z 向强度约为 XY 向的 70–90%,承力件应让主应力方向落在成形平面内;
- 自支撑孔与流道:规则截面、无悬垂的走线孔可免支撑直接成形。
python
# 模型用途:点阵/蜂窝夹芯结构等效模量与减重率估算 (Gibson-Ashby 模型)
# E*/Es = C * (rho*/rhos)^n ;比刚度指数 = 等效模量比 / 相对密度

def gibson_ashby(rho_rel, C=1.0, n=2.0):
    return C * rho_rel ** n            # 等效模量比 E*/Es

E_solid = 70.0                         # 致密铝合金弹性模量 GPa
print("=== 点阵夹芯结构等效模量与减重率 (Gibson-Ashby, n=2.0) ===")
print(f"{'相对密度':>10}{'减重率':>10}{'E*/Es':>10}{'E*(GPa)':>10}{'比刚度指数':>12}")
for rho in [0.10, 0.15, 0.20, 0.30, 0.40, 0.50]:
    E_rel = gibson_ashby(rho, C=1.0, n=2.0)   # 开孔胞体 n≈2
    mass_save = (1.0 - rho) * 100.0
    specific = E_rel / rho                     # 归一化比刚度
    print(f"{rho*100:>9.0f}%{mass_save:>9.0f}%{E_rel:>10.4f}{E_rel*E_solid:>10.2f}{specific:>12.3f}")
print("n=2.0 对应开孔胞体(弯曲主导);蜂窝/闭孔结构常取 n=1.5~2.0。")
# 输出示例: 相对密度30% -> 减重70%, E*/Es=0.0900, E*=6.30 GPa, 比刚度指数0.300
5. 案例四:批量定制与量产经济性——成本临界点怎么算
5.1 开模铸造 vs 金属3D打印的成本结构拆解
开模路线 = 一次性模具费(数万至数十万元)+ 单件成本(材料+铸造+机加工);增材路线 = 无模具费,仅单件成本(材料+机时+后处理)。
5.2 盈亏平衡点的推导
设模具费 M、铸造单件 c_cast、增材单件 c_am,则 C_cast(n)=M+c_cast·n,C_am(n)=c_am·n,临界件数 n* = M / (c_am − c_cast)(仅在 c_am > c_cast 时有意义)。低于 n*,增材更省;高于 n*,开模更省。
| 模具费 M | 单件成本差 (c_am−c_cast) | 临界件数 n* |
|---|---|---|
| 5 万元 | 200 元 | ≈250 件 |
| 8 万元 | 230 元 | ≈348 件 |
| 15 万元 | 300 元 | 500 件 |
结合改款频率:几十至几百件且改款频繁时,增材综合成本常反超开模。
5.3 满版排布打印的效率与成本摊薄
大幅面多激光设备的满版排布把同批甚至不同型号零件密集排进同一成形版,一炉成形,单件机时成本依次下降。
5.4 批产一致性控制与完整后处理链路
批量件命门在一致性:粉末回收(未熔粉筛分循环,控新旧粉配比与含氧量)、批次一致性(固定参数包、密度与力学批次抽检)、热处理标准化。打印件到商品件链路:
| 工序 | 目的 |
|---|---|
| 打印 | 成形近净形毛坯 |
| 去应力 | 释放残余应力 |
| 热处理 | 达到目标力学性能 |
| 线切割 | 精准脱离基板,保护配合面 |
| 精加工 | 轴承孔/安装面达装配精度 |
| 检测 | 尺寸把关 + 内部致密度核查 |
AlSi10Mg 因快速凝固细化晶粒,打印态抗拉强度约 330–450 MPa,可承担关节壳体、连杆类件。
5.5 什么情况仍建议传统开模
边界诚实说——万件级以上长期不改款的稳定订单、表面质量极高且批量巨大、几何简单无轻量化诉求时,开模更划算。一句话:增材擅长"多品种、中批量、快迭代、复杂结构",开模擅长"少品种、超大批量、稳定不改"。
python
# 模型用途:开模铸造 vs 金属3D打印的成本盈亏平衡计算
# C_cast(n)=M+c_cast*n ; C_am(n)=c_am*n ; 临界件数 n*=M/(c_am-c_cast)

def breakeven_qty(mold_cost, cast_unit, am_unit):
    if am_unit <= cast_unit:
        return None                    # 增材单件成本不占优,无交叉点
    return mold_cost / (am_unit - cast_unit)

def cost_curve(mold_cost, cast_unit, am_unit, qty):
    return mold_cost + cast_unit * qty, am_unit * qty

M, c_cast, c_am = 80000.0, 120.0, 350.0
n_star = breakeven_qty(M, c_cast, c_am)
print("=== 开模 vs 增材 成本盈亏平衡 ===")
print(f"模具费 M={M:.0f}元, 铸造单件={c_cast:.0f}元, 增材单件={c_am:.0f}元")
print(f"临界件数 n* = M/(c_am-c_cast) = {n_star:.0f} 件\n")
print(f"{'批量(件)':>9}{'开模总成本':>12}{'增材总成本':>12}{'更优路线':>10}")
for qty in [1, 50, 200, 348, 500, 1000, 5000]:
    c1, c2 = cost_curve(M, c_cast, c_am, qty)
    better = "增材" if c2 < c1 else "开模"
    print(f"{qty:>9}{c1:>12.0f}{c2:>12.0f}{better:>10}")
# 输出示例: 批量348 -> 开模121760 / 增材121800 (临界); 批量500 -> 开模更优
6. 机器人金属3D打印选材决策
6.1 按部位分区选材的逻辑
机器人不是"一种材料打天下",选材起点是部位的重量敏感度、载荷类型与成本预算:
- 末端执行器(夹爪、灵巧手骨架):重量敏感度最高,小批高精用钛、批量用铝;
- 臂体结构:减重主战场,批量大用铝、高端转钛;
- 关节与负载件(关节座、法兰):强韧耐磨,不锈钢或沉淀硬化钢;
- 传动系统(齿轮、柔轮、紧固件):耐磨耐疲劳,不锈钢家族;
- 力感知件(弹性体):弹性极限说了算,马氏体时效钢;
- 热端部件:超钢承受温度时用镍基高温合金。
6.2 四大材料家族横向参数对比
| 维度 | 铝合金 | 钛合金 | 不锈钢 | 马氏体时效钢 | 高温合金 |
|---|---|---|---|---|---|
| 密度 (g/cm³) | ~2.67 | ~4.4 | ~7.8–8.0 | ~8.1 | ~8.2–8.4 |
| 抗拉强度 (MPa) | 300–460 | 900–1100 | 600–1400 | 1900–2000 | 1000–1400 |
| 屈服强度 (MPa) | 200–350 | 850–950 | 500–1200 | 1800–1900 | 1000–1200 |
| 弹性模量 (GPa) | ~70 | ~110 | ~193 | ~190 | ~200 |
| 延伸率 (%) | 3–9 | 8–12 | 10–50 | 5–8 | 12–20 |
| 最高长期服役温度 | ~150 ℃ | ~400 ℃ | ~300–500 ℃ | ~400 ℃ | ~650–980 ℃ |
| 成本级别 | 低 | 高 | 中低 | 中高 | 高 |
| 典型机器人应用 | 臂体/壳体 | 高端结构/减振件 | 传动/紧固件 | 力传感器弹性体 | 热端部件 |
6.3 典型零件×推荐材料决策表
| 机器人零件类型 | 推荐材料(首选→备选) | 关键选材理由 |
|---|---|---|
| 大臂/小臂结构件 | 铝合金 → 钛合金 | 重量敏感,批产用铝控成本,高端转钛提性能 |
| 末端夹爪座/灵巧手骨架 | 钛合金 → 高强铝合金 | 末端减重收益大,精度与刚度要求高 |
| 关节座/法兰/负载件 | 15-5PH → 304L | 强韧耐磨,时效后强度满足承载 |
| 谐波减速器柔轮类 | 15-5PH → 17-4PH | 疲劳寿命与尺寸稳定是关键 |
| 齿轮/传动件/紧固件 | 17-4PH → 316L | 耐磨耐疲劳,性价比高 |
| 液压件/耐蚀结构件 | 316L → 304L | 耐蚀性决定服役寿命 |
| 力传感器弹性体 | 马氏体时效钢(18Ni) | 弹性极限高,小尺寸稳定弹性变形 |
| 激光加工头热端件 | 镍基高温合金(718 类) | 极端温度下的强度保持率 |
| 散热壳体 | AlSi10Mg → 高强铝合金 | 导热好,轻量化与散热兼顾 |
6.4 后处理与成本的权衡
- 机加工难度:钛合金难切削、刀具磨损快;铝合金切削性好、后处理轻松;
- 热处理:马氏体时效钢的时效温度与保温时间决定最终强度;沉淀硬化不锈钢须按规范做固溶+时效;
- 残余应力管理:钛合金与高温合金打印后须做应力消除退火或热等静压(HIP)。
python
# 模型用途:机器人零件材料选型加权打分决策
# 依据工况(比强度/绝对强度/比刚度/耐温/成本 权重 + 温度需求)对候选材料打分排序

DB = {
    'AlSi10Mg':        dict(density=2.67, tensile=400,  E=70,  tmax=150, cost=1),
    '高强铝合金':        dict(density=2.70, tensile=520,  E=72,  tmax=150, cost=2),
    'Ti-6Al-4V':       dict(density=4.43, tensile=1000, E=110, tmax=400, cost=5),
    '316L':            dict(density=8.00, tensile=650,  E=193, tmax=500, cost=3),
    '15-5PH':          dict(density=7.80, tensile=1300, E=196, tmax=400, cost=3),
    '18Ni马氏体时效钢':  dict(density=8.10, tensile=2000, E=190, tmax=400, cost=4),
    '镍基高温合金':      dict(density=8.20, tensile=1200, E=200, tmax=700, cost=5),
}

def score(m, w):
    p = DB[m]
    spec  = p['tensile'] / p['density'] / 700.0   # 比强度(归一化)
    stren = p['tensile'] / 2000.0                 # 绝对强度(归一化)
    stiff = p['E'] / p['density'] / 75.0          # 比刚度(归一化)
    # 耐温:满足需求得满分,不足按比例衰减
    temp  = 1.0 if p['tmax'] >= w['temp_req'] else max(0.0, p['tmax']/w['temp_req'])
    cost  = 1.0 - (p['cost'] - 1) / 4.0           # 成本级别低者得分高
    return (w['spec']*spec + w['str']*stren + w['stiff']*stiff
            + w['temp']*temp + w['cost']*cost)

def rank(w, topn=4):
    rows = sorted(((m, score(m, w)) for m in DB), key=lambda x: x[1], reverse=True)
    return rows[:topn]

scenarios = {
    "场景A 臂体结构件(重量+成本敏感,常温)":  dict(spec=.50, str=.05, stiff=.10, temp=.10, cost=.25, temp_req=60),
    "场景B 力传感器弹性体(高强度+弹性稳定)": dict(spec=.10, str=.60, stiff=.10, temp=.10, cost=.10, temp_req=60),
}
for name, w in scenarios.items():
    print(f"\n=== {name} ===")
    print(f"{'材料':<18}{'综合得分':>10}")
    for m, s in rank(w, topn=4):
        print(f"{m:<18}{s:>10.3f}")
# 输出示例: 场景A 首位=AlSi10Mg; 场景B 首位=18Ni马氏体时效钢
7. 总结:共性技术挑战与工程建议
四个案例指向同一组共性挑战:
- 残余应力与变形控制:层间温度梯度导致的残余应力是尺寸精度与开裂主因,需靠基板预热、扫描优化、去应力退火/HIP 抑制;
- 打印方向各向异性:Z 向强度约为 XY 向的 70–90%,承力件必须让主应力方向落在成形平面内;
- 后处理与公差:近净形不等于最终尺寸,配合面仍需精加工,需预留余量;
- 成本边界:增材优势集中在多品种、中批量、复杂结构区间,超出边界应果断切换工艺。
工程落地建议:先做 DfAM 评审(确认最小壁厚、悬垂角、自支撑),小批验证再放量,并让材料与工艺参数同步固化(粉末、参数包、热处理曲线一起锁定,保证批批一致)。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献1条内容

所有评论(0)