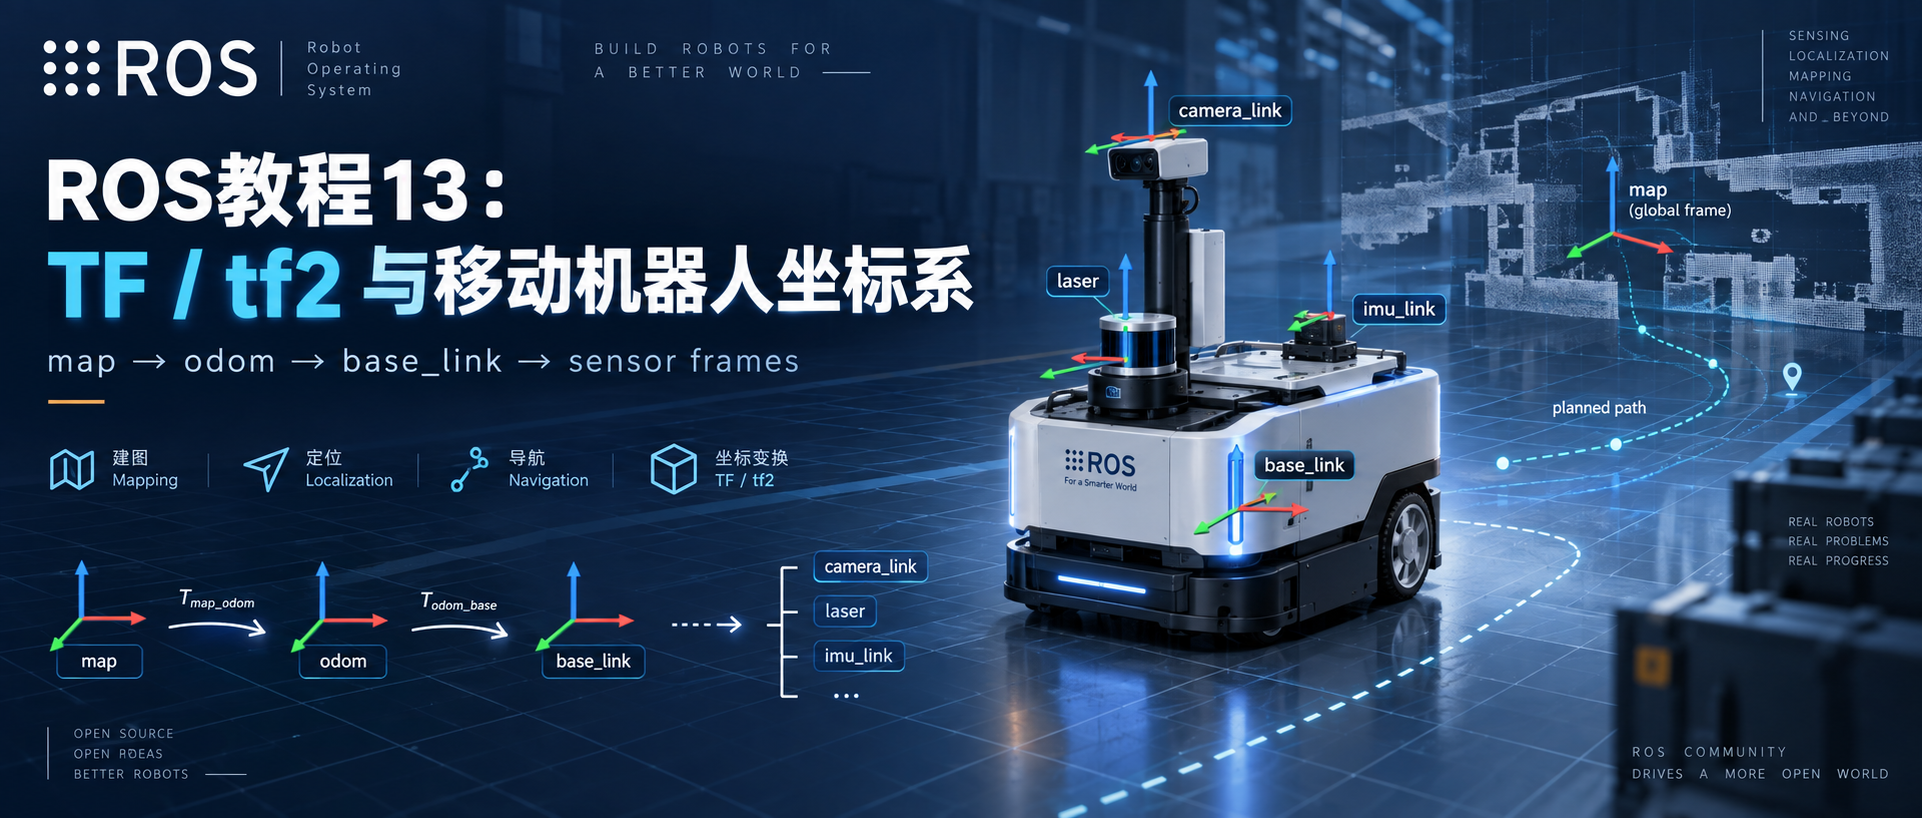
ROS教程13:TF / tf2 与移动机器人坐标系——从坐标变换原理到 BufferCore、时间缓存与 map→odom→base_link→sensor
ROS教程13:TF / tf2 与移动机器人坐标系——从坐标变换原理到 BufferCore、时间缓存与 map→odom→base_link→sensor
摘要:从第 12 章的 Odometry 与 Imu 出发,解释 odom 含义、刚体变换数学、tf2 内部缓存与查询算法,并用实验建立移动机器人 TF tree。
文章目录
- ROS教程13:TF / tf2 与移动机器人坐标系——从坐标变换原理到 BufferCore、时间缓存与 map→odom→base_link→sensor
- 1. 先把本章最终要得到的 TF tree 看清楚
- 2. `odom` 到底是什么:先把 `/odom` Topic、`odom` frame 和 `odom -> base_link` 分开
- 3. ROS 里为什么一定需要坐标系
- 4. 先统一坐标轴:REP-103
- 5. `map`、`odom`、`base_link` 为什么不能混成一个 frame
- 6. TF 的数学本质:一个带时间戳的三维刚体变换
- 7. TF 的作用边界:它负责坐标变换,不负责产生定位结果
- 8. tf2 内部第一步:TransformListener 怎样把 `/tf` 和 `/tf_static` 写进 Buffer
- 9. `lookupTransform()` 内部算法:查链、取时间点数据、求逆、组合
- 10. TimeCache 的算法:不是只存“最新 TF”,而是在时间轴上取值
- 11. `frame_id` 只是“这份数据属于哪个 frame”,不是 TF 本身
- 12. `/tf` 与 `/tf_static`:动态关系和静态关系必须分开
- 13. 谁应该负责哪一条 TF
- 14. 新增 `ros1_tf_lab` package
- 15. `odom_tf_broadcaster`:把 `/odom` 中的 pose 真正发布成 TF
- 16. 为什么本章没有让 Driver 自己顺手发布 TF
- 17. 静态传感器 TF:安装位置也是数据契约
- 18. Docker Image 增加 tf2 工具
- 19. 构建本章 package
- 20. 一条 launch 同时启动 Driver 和 TF 实验
- 21. 先证明 `/odom` 和 TF 是两条不同的数据通路
- 22. 用 `tf2_echo` 直接查询 frame 之间的关系
- 23. `lookupTransform(target, source, time)` 到底怎么读
- 24. 为什么 TF 不只是“坐标关系”,还必须带时间
- 25. `ros::Time(0)`:查询“最新共同可用时间”
- 26. 精确时间查询:`now + offset`
- 27. 主动制造 Future Extrapolation
- 28. 主动制造 Past Extrapolation
- 29. timeout 解决不了“真正不存在的未来”
- 30. `LookupException`、`ConnectivityException`、`ExtrapolationException` 分别在说什么
- 31. `tf2_monitor` 看的是时间健康度,不只是 frame 名
- 32. 用 `view_frames.py` 把整棵树画出来
- 33. 为什么一个 child frame 不应该同时被多个模块争抢
- 34. `Odometry` 和 TF 应该保持哪些一致性
- 35. 传感器 `frame_id` 和静态 TF 必须对得上
- 36. 为什么后面 costmap 会特别依赖 timestamp + TF
- 37. 本章配置文件为什么只有几个参数
- 38. 一组建议按顺序执行的观察命令
- 39. 用本章实验重新理解 `map -> odom -> base_link -> sensor`
- 40. 第 13 章结束后应该保留的核心判断
第 12 章已经把差速底盘的数据整理成 ROS 能理解的标准消息:
/cmd_vel
    -> Twist
    -> 左右轮目标速度

底层 ChassisData
    -> JointState
    -> Imu
    -> Odometry
    -> DiagnosticArray
其中已经出现过几个很重要的字符串:
odom
base_link
imu_link
例如 /odom 中写了:
header.frame_id = odom
child_frame_id  = base_link
/imu/data_raw 中写了:
header.frame_id = imu_link
但到第 12 章结束为止,这些名字仍然只是消息里的 frame 标识。
消息写了 frame_id,不代表系统中已经存在一条可以查询的 TF。
阶段 C 从这里开始。
这一章不研究 SLAM、AMCL、costmap 和 planner,也不提前把 URDF、robot_state_publisher 塞进来。主线只有一条:
为什么机器人需要 TF
    -> Transform 数学上到底是什么
    -> tf2 收到 TF 后内部怎样保存
    -> lookupTransform() 怎样查链、求逆和组合
    -> 时间缓存为什么会插值或 extrapolation
    -> 最后把第 12 章 /odom 真正接入 TF tree
最终建立后续 Navigation 都依赖的坐标链:
map
 -> odom
 -> base_link
 -> sensor frames
本章工程继续使用:
/workspace/ros_ws/src/ros1_driver_lab
/workspace/ros_ws/src/ros1_tf_lab
1. 先把本章最终要得到的 TF tree 看清楚
运行本章实验后,目标不是“看到几个 Topic”,而是建立这样一棵坐标树:
四类 frame 的职责不同:
map
    全局参考

odom
    连续、短时间可靠,但允许长期漂移

base_link
    固连在机器人本体上的机体坐标系

laser_link / imu_link
    固连在具体传感器上的坐标系
这条树后面会被很多模块共同消费:
robot_localization
SLAM
AMCL
costmap
move_base
rviz
sensor processing
如果树本身断了,或者某一条变换在消息对应的时间不存在,上层算法即使 Topic 正常也可能完全不能工作。
所以阶段 C 的第一件事不是研究 planner,而是把 TF 建立正确。
2. odom 到底是什么:先把 /odom Topic、odom frame 和 odom -> base_link 分开
odom 是 odometry 的缩写。
在 ROS 移动机器人语境里,常见中文可以写成:
odometry
    里程计 / 里程推算

odom frame
    里程计坐标系
工程里经常口头说“odom TF”,但它不是一个严格定义的单独消息或算法名称。通常真正指的是:
odom -> base_link
也就是:
里程计坐标系到机器人基座坐标系的坐标变换。
这里必须区分三个概念。
2.1 /odom:一个 Topic
第 12 章发布的是:
/odom
消息类型:
nav_msgs/Odometry
它携带:
header.stamp
header.frame_id
child_frame_id
pose
pose covariance
twist
twist covariance
所以 /odom 是一条状态数据通路。
2.2 odom:一个 frame 名称
消息里:
header.frame_id = odom
这里的 odom 是坐标系名称。
它不是 Topic,也不是 Node,更不是一个“里程计算法对象”。
2.3 odom -> base_link:一条坐标变换关系
当 TF tree 中存在:
odom
  |
  v
base_link
它表达:
当前时刻,机器人机体坐标系
base_link相对于里程计坐标系odom的位置和姿态。
如果机器人从启动位置沿 +x 方向前进 2 m,可以粗略理解为:
odom 原点
   |
   | x = 2.0 m
   v
base_link
但这条 TF 不等于 /odom Topic。
本章后面会故意用两个 Node 把它们拆开:
chassis_driver_node
    -> /odom

odom_tf_broadcaster
    -> odom -> base_link
就是为了避免把“状态消息”和“坐标树关系”混成同一个概念。
3. ROS 里为什么一定需要坐标系
假设激光雷达测到一个障碍物:
x = 2.0 m
y = 0.3 m
这两个数字本身没有完整意义。
必须同时知道:
相对于谁?
如果它是在 laser_link 中:
障碍物位于雷达前方约 2 m、左侧约 0.3 m
但 costmap 最终可能要把这个点放到 map 或 odom 中。
于是必须存在:
laser_link
    -> base_link
    -> odom
    -> map
也就是能够把:
P_laser
转换成:
P_map
这就是 TF 系统存在的核心原因。
TF 不是单独给“机器人姿态”服务的,它解决的是:
系统里所有带坐标语义的数据,如何在不同 frame 之间建立可查询、带时间的空间关系。
4. 先统一坐标轴:REP-103
ROS 移动机器人常见坐标约定来自 REP-103。
机体坐标系默认遵循右手系:
+x  forward  前
+y  left     左
+z  up       上
因此二维移动机器人通常约定:
+x:向前
+y:向左
+z:向上

绕 +z 的正角速度:逆时针
这和第 12 章使用的差速底盘约定保持一致。
例如:
linear.x  > 0  -> 向前
angular.z > 0  -> 向左转 / 逆时针
这不是一个“代码风格”问题。
如果真实硬件采用不同轴向,却没有在 Driver 或 TF 层正确转换,后面会出现非常典型的现象:
里程计向前走,RViz 中却向后
IMU 左转是正,底盘 odom 左转却是负
雷达障碍物显示在机器人另一侧
融合器把两个本来一致的传感器当成相互矛盾
官方规范:
本章只使用移动底盘最基本的:
x forward
y left
z up
right-handed
相机 optical frame、地理坐标 ENU/NED 等特殊约定留到真正需要它们的章节。
5. map、odom、base_link 为什么不能混成一个 frame
REP-105 定义了移动机器人常见 frame 的语义。
官方规范:
4.1 base_link:跟着机器人本体走
base_link 固连在机器人底盘上。
可以把它理解成:
机器人自己的坐标原点
对于二维 AGV,本章继续采用:
+x 前
+y 左
+z 上
机器人无论开到地图哪里,在自己的 base_link 中仍然位于:
x = 0
y = 0
z = 0
因为 frame 本身就跟着机器人移动。
4.2 odom:连续,但允许漂移
odom 是一个 world-fixed frame。
它最大的特征不是“绝对准确”,而是:
连续
轮式里程计可能因为:
轮径误差
轮距误差
打滑
地面不平
编码器量化
积分误差
逐渐漂移。
因此:
odom -> base_link
通常会随着机器人运动连续变化,但长期可能越来越偏。
这也是为什么局部控制常喜欢连续的 odom:
短时间运动平滑
不会因为全局定位突然修正而瞬移
4.3 map:全局一致性优先,可以发生离散修正
map 也是 world-fixed frame。
它关心的是:
机器人在整个地图中的全局位置
SLAM 闭环、AMCL 重定位或其它全局定位来源可能修正机器人在地图中的位置。
因此:
map -> odom
可以发生修正。
这条修正把:
短期连续但会漂移的 odom
挂到:
全局更一致的 map
下面这句话非常重要:
odom 追求局部连续
map  追求全局一致
所以不能简单地问:
map 和 odom 哪个“更准”?
它们解决的是不同问题。
4.4 为什么标准树是 map -> odom -> base_link
组合起来就是:
map
  |
  | 全局定位修正
  v
odom
  |
  | 连续的局部运动
  v
base_link
于是机器人的全局位姿可以理解成两部分:
全局校正
+
局部连续运动
后面学习 robot_localization、SLAM、AMCL 和 move_base 时,这个分层会反复出现。
6. TF 的数学本质:一个带时间戳的三维刚体变换
TF 本身不是定位算法,也不会凭空算出机器人在哪里。
从数学上看,一条 TF 的核心只有两部分:
Translation
    平移

Rotation
    旋转
在 ROS 消息里通常对应:
geometry_msgs/TransformStamped

transform.translation.x
transform.translation.y
transform.translation.z

transform.rotation.x
transform.rotation.y
transform.rotation.z
transform.rotation.w
旋转使用 Quaternion,也就是四元数。
因此可以先建立:
Transform = Translation + Rotation
对于一般三维机器人,它属于三维刚体变换;对于二维 AGV,虽然实际主要运动自由度通常只有:
x
y
yaw
ROS TF 仍然使用完整三维表达,只是常见情况下:
z = 0
roll = 0
pitch = 0
6.1 parent -> child 到底表示什么
假设消息里:
header.frame_id = odom
child_frame_id  = base_link
工程图通常画成:
odom -> base_link
它描述的是:
base_link相对于odom的位姿。
同一份变换也可以拿来把 base_link 中的一个点转换到 odom:
p_odom = R_odom_base * p_base + t_odom_base
其中:
R_odom_base
    base_link 相对于 odom 的旋转

t_odom_base
    base_link 原点在 odom 中的位置
这条公式是后面所有 TF 链式组合的基础。
6.2 为什么 tf2 可以自动求反方向
系统只需要发布:
odom -> base_link
不应该再让另一个 Node 同时发布:
base_link -> odom
因为数学上反方向可以直接由逆变换得到:
T_base_odom = inverse(T_odom_base)
对于刚体变换,旋转部分求逆就是:
R^-1 = R^T
平移也要在逆旋转后重新计算,而不是简单把 x/y/z 改成负数。
6.3 为什么没有直接发布 map -> laser_link 也能查到
假设树里只有:
map -> odom
odom -> base_link
base_link -> laser_link
那么:
T_map_laser
    = T_map_odom
    * T_odom_base
    * T_base_laser
所以 TF 的核心能力不是“保存所有 frame 两两之间的结果”,而是:
保存最小的父子关系,再按查询要求做求逆和链式组合。
这也是为什么移动机器人只需要维护一棵语义清楚的 TF tree,而不是让每个模块都发布所有可能的 frame 组合。
7. TF 的作用边界:它负责坐标变换,不负责产生定位结果
这条边界必须明确。
TF 不负责回答:
轮子转了多少?
机器人真实移动了多少?
IMU 应该怎么融合?
机器人在地图哪里?
SLAM 是否闭环?
AMCL 粒子权重是多少?
这些结果来自:
Driver
Odometry
robot_localization
SLAM
AMCL
其它状态估计或定位模块
TF 负责的是:
已有 frame 间变换
        |
        v
保存 parent / child / timestamp / transform
        |
        v
按 target / source / time 查询
        |
        v
查找 frame chain
        |
        v
必要时插值
        |
        v
求逆 + 组合
        |
        v
返回目标坐标变换
因此可以把 tf2 理解成:
一个“带时间历史的坐标变换管理和查询系统”。
例如雷达驱动只知道:
LaserScan.header.frame_id = laser_link
定位模块只知道:
map -> odom
底盘里程计只知道:
odom -> base_link
整机几何模型只知道:
base_link -> laser_link
tf2 把这些由不同模块负责的局部关系组织起来,让 costmap、SLAM、RViz 等消费者能够统一查询:
map <- laser_link
这里的 <- 强调“把 laser_link 中的数据转换到 map”,不要与前面 TF tree 中表示 parent/child 的 map -> odom -> ... 箭头混为一谈。
这就是 TF 在整条 AGV 数据链中的位置。
8. tf2 内部第一步:TransformListener 怎样把 /tf 和 /tf_static 写进 Buffer
ROS1 Noetic 里,本章代码使用:
tf2_ros::Buffer
tf2_ros::TransformListener
二者的职责并不一样。
TransformListener
    负责接收 ROS Topic

Buffer / BufferCore
    负责保存和查询坐标变换
从 Noetic transform_listener.cpp 可以看到,Listener 会分别订阅:
/tf
/tf_static
动态回调和静态回调最终都会进入:
TransformListener::subscription_callback_impl(..., is_static)
然后逐条调用:
buffer_.setTransform(msg_in.transforms[i], authority, is_static);
因此数据路径可以概括成:
这里有三个值得注意的内部信息。
8.1 authority 会被一起记录
TransformListener 会从消息事件中取得 publisher 名称作为 authority。
所以 TF 系统不仅知道:
谁是 parent
谁是 child
变换是多少
时间是多少
还能够记录最近由哪个发布者提供这条 frame 关系。
这也是 tf2_monitor、frame 调试中能够观察 authority 的基础。
8.2 tf2 内部不是反复拿字符串做整棵树搜索
BufferCore 会把 frame 名映射成内部的 CompactFrameID。
可以把它理解成:
"map"        -> ID 1
"odom"       -> ID 2
"base_link"  -> ID 3
"laser_link" -> ID 4
真实 ID 数值由运行时内部映射决定,上面的数字只是说明机制。
这样后续查链、缓存和 parent 关系管理可以主要基于内部 ID 工作。
8.3 每个 child frame 对应自己的变换缓存
TransformStamped 中:
header.frame_id
    parent

child_frame_id
    child
BufferCore 会围绕 child frame 管理它到 parent 的变换数据。
动态关系使用时间缓存;静态关系使用静态缓存。
这也是为什么 TF tree 要求一个 child 的父关系保持清晰。如果多个模块同时争抢同一个 child 的 parent/transform,结果不是“自动融合”,而是在破坏 frame ownership。
Noetic 源码入口:
tf2_ros/transform_listener.cpp:https://github.com/ros/geometry2/blob/noetic-devel/tf2_ros/src/transform_listener.cpptf2/src/buffer_core.cpp:https://github.com/ros/geometry2/blob/noetic-devel/tf2/src/buffer_core.cpp
9. lookupTransform() 内部算法:查链、取时间点数据、求逆、组合
现在再看本章后面会调用的:
lookupTransform("map", "laser_link", time)
它不是简单查一个字典:
("map", "laser_link") -> Transform
因为系统可能从来没有直接发布过:
map -> laser_link
Noetic BufferCore::lookupTransform() 的核心会进入:
walkToTopParent(...)
可以把过程拆成下面几步。
9.1 先确认 target 和 source frame 存在
查询:
target = map
source = laser_link
tf2 先把字符串转换成内部 frame ID。
如果某个 frame 根本不存在,会进入 Lookup 类错误,而不是继续猜测路径。
9.2 time == 0 时先求整条链的 latest common time
如果传入:
ros::Time(0)
BufferCore 不只是取“某一条边最新的一帧”。
它会寻找 target 与 source 整条可连接路径上都能够成立的:
latest common time
例如:
map -> odom         最新到 10.50 s
odom -> base_link   最新到 10.42 s
base_link -> laser  static
那么整条链不能假装已经有 10.50 s 的 odom -> base_link。
查询必须以整条链共同可用的时间为准。
9.3 从 source 往根节点走,并累积变换
source 是:
laser_link
内部会沿 parent 关系向上走:
laser_link
    -> base_link
    -> odom
    -> map
每经过一个 child,都会从对应缓存中取指定时间的数据,并累积 source 到上层的变换。
9.4 target 也向上走,寻找共同祖先
一般查询不保证 target 恰好就是 source 的祖先。
例如:
       base_link
       /       \
laser_link   imu_link
查询:
imu_link <- laser_link
source 和 target 都要向上走,最后在:
base_link
找到共同祖先。
如果两边最终根本不在同一棵树里,就得到 Connectivity 类错误。
9.5 target 一侧需要求逆
源码中的 TransformAccum::finalize() 会对 target 一侧累计结果求逆,再与 source 一侧结果组合。
为了避免“树上的 parent -> child 箭头”和“坐标变换方向”混淆,这里直接用矩阵记号:
T_common_source
    把 source 坐标转换到共同祖先 common

T_common_target
    把 target 坐标转换到共同祖先 common
目标是得到:
T_target_source
    把 source 坐标转换到 target
因此:
T_target_source
    = inverse(T_common_target)
    * T_common_source
这就是“target 一侧求逆,再和 source 一侧组合”的数学原因。
9.6 最终返回的是“把 source 数据变换到 target”所需的 Transform
所以:
lookupTransform("map", "laser_link", time)
最稳妥的阅读方法仍然是:
把 laser_link 中的数据变换到 map
需要什么变换?
这比死记参数顺序更不容易混淆。
源码主线:
BufferCore::lookupTransform()
    -> walkToTopParent()
        -> TimeCacheInterface::getData()
        -> TransformAccum::accum()
        -> TransformAccum::finalize()
10. TimeCache 的算法:不是只存“最新 TF”,而是在时间轴上取值
动态 TF 最重要的内部结构之一是:
TimeCache
Noetic BufferCore 默认动态缓存时间为 10 秒。
它不是说 TF 只能运行 10 秒,而是:
对动态 transform,默认只保留最近一段历史,供按时间查询和插值。
假设 odom -> base_link 收到:
10.00 s   x = 1.00
10.10 s   x = 1.10
10.20 s   x = 1.20
10.30 s   x = 1.30
查询并不总是刚好落在已有 timestamp 上。
10.1 查询恰好命中缓存样本
例如查询:
10.20 s
可以直接取得对应 transform。
10.2 查询位于两个动态样本之间
例如查询:
10.15 s
缓存中只有:
10.10 s
10.20 s
TimeCache::interpolate() 会在两个样本之间进行插值。
平移部分做线性插值;旋转部分使用 Quaternion SLERP,也就是球面线性插值。
可以粗略理解成:
translation:
1.10 -------- 1.15 -------- 1.20
10.10 s      10.15 s       10.20 s

rotation:
q1 -------- SLERP -------- q2
源码中的核心动作就是:
translation -> interpolate
rotation    -> slerp
只有相邻样本对应相同 parent frame 时才适合这样插值;parent 关系变化属于不同的拓扑语义,不能当作普通连续运动直接混插。
10.3 查询比缓存最新时间还未来
例如缓存最新:
10.30 s
却要求:
10.80 s
tf2 没有未来真实运动数据,不能凭空预测机器人未来位置。
于是得到 future extrapolation。
10.4 查询比缓存最早时间还过去
例如 Buffer 当前最早只保留:
20.00 s
却查询:
5.00 s
历史已经不存在,于是得到 past extrapolation。
所以 extrapolation 的核心不是:
矩阵算错
而是:
拓扑关系可能存在,但请求时间点不在动态 TF 当前可提供的时间范围内。
Noetic API / 源码:
BufferCore::DEFAULT_CACHE_TIME:https://docs.ros.org/en/noetic/api/tf2/html/classtf2_1_1BufferCore.htmlTimeCache:https://github.com/ros/geometry2/blob/noetic-devel/tf2/include/tf2/time_cache.hcache.cpp:https://github.com/ros/geometry2/blob/noetic-devel/tf2/src/cache.cpp
11. frame_id 只是“这份数据属于哪个 frame”,不是 TF 本身
这是刚接触 ROS TF 时最容易混淆的地方之一。
第 12 章 /imu/data_raw 中已经有:
msg.header.frame_id = imu_frame_id_;
运行:
rostopic echo -n 1 /imu/data_raw
可以看到:
header:
  frame_id: "imu_link"
这只表示:
这条 IMU 数据的测量坐标语义属于
imu_link。
它没有告诉 TF 系统:
imu_link 在 base_link 的什么位置?
imu_link 相对 base_link 有没有旋转?
同样,第 12 章 /odom 中:
header.frame_id = odom
child_frame_id  = base_link
表达了 Odometry 消息的坐标语义,但第 12 章代码并没有调用:
tf2_ros::TransformBroadcaster::sendTransform()
所以只运行第 12 章时:
/odom 有数据
并不能推导出:
TF 中一定已经有 odom -> base_link
因此要把两个概念分开:
frame_id
    = 数据的坐标语义标签

TF
    = frame 与 frame 之间可查询的空间关系
上层消费者通常两者都需要。
12. /tf 与 /tf_static:动态关系和静态关系必须分开
TF 数据最终仍然通过 ROS 通信传播。
常见两个 Topic:
/tf
/tf_static
7.1 /tf:动态变换
例如:
odom -> base_link
机器人持续运动,所以平移和旋转一直在变。
这种关系要周期性更新。
本章由:
odom_tf_broadcaster
根据 /odom 持续发布。
7.2 /tf_static:静态变换
例如雷达通过支架固定在底盘上:
base_link -> laser_link
安装完成后,只要机械结构不变,它的:
x / y / z
roll / pitch / yaw
都不随机器人运行而变化。
这种关系属于静态 TF。
本章暂时用:
tf2_ros/static_transform_publisher
发布。
第 14 章加入 URDF 和 robot_state_publisher 后,机器人自身的大量 fixed joint 会由机器人模型统一管理,不再需要手写一串 static publisher。
13. 谁应该负责哪一条 TF
本章实验刻意给每条边安排明确 authority:
| TF | 本章发布者 | 性质 | 后续真实系统常见 owner |
|---|---|---|---|
map -> odom | map_to_odom_static | 本章临时静态 | SLAM / AMCL / localization |
odom -> base_link | odom_tf_broadcaster | 动态 | wheel odom / state estimator |
base_link -> laser_link | static publisher | 静态 | URDF + robot_state_publisher |
base_link -> imu_link | static publisher | 静态 | URDF + robot_state_publisher |
这里对 map -> odom 必须特别说明。
本章使用:
0 0 0 0 0 0 map odom
只是为了在还没有学习 SLAM / AMCL 时先把树补完整。
它的含义是:
教学环境暂时假设 map 与 odom 完全重合
真实导航系统不能长期把这条关系当成固定恒等变换。
到第 17 章后,这条边会由真正的建图或定位组件负责。
14. 新增 ros1_tf_lab package
项目中新增:
ros_ws/src/ros1_tf_lab/
├── CMakeLists.txt
├── package.xml
├── README.md
├── config/
│   └── tf_lab.yaml
├── launch/
│   └── tf_lab.launch
└── src/
    ├── odom_tf_broadcaster.cpp
    └── tf_query_node.cpp
这次没有修改第 12 章 chassis_driver_node.cpp 的核心职责。
仍然保持:
ros1_driver_lab
    负责产生 ROS Driver 数据契约

ros1_tf_lab
    负责把这些数据接入 TF 学习链
这样能清楚区分:
Odometry 消息
和:
TF 发布
不是同一件事。
15. odom_tf_broadcaster:把 /odom 中的 pose 真正发布成 TF
第 12 章已经发布:
/odom
其中有:
header.stamp
header.frame_id
child_frame_id
pose.pose.position
pose.pose.orientation
所以本章不重新计算一次里程计。
只做映射:
/odom
  |
  | pose + frame + stamp
  v
TransformStamped
  |
  v
/tf
核心代码:
void odomCallback(const nav_msgs::Odometry::ConstPtr &msg)
{
    geometry_msgs::TransformStamped transform;

    transform.header.stamp = msg->header.stamp;
    transform.header.frame_id = msg->header.frame_id;
    transform.child_frame_id = msg->child_frame_id;

    transform.transform.translation.x = msg->pose.pose.position.x;
    transform.transform.translation.y = msg->pose.pose.position.y;
    transform.transform.translation.z = msg->pose.pose.position.z;
    transform.transform.rotation = msg->pose.pose.orientation;

    broadcaster_.sendTransform(transform);
}
最重要的不是 API,而是没有重新创建一个时间:
transform.header.stamp = msg->header.stamp;
这里故意沿用 /odom 的原始 timestamp。
因为这个 TF 描述的是:
这份 Odometry 所对应的那个时刻,
base_link相对odom在哪里。
如果收到 /odom 后重新写:
transform.header.stamp = ros::Time::now();
就等于把同一份状态强行改成“现在发生的”。
当系统存在采集、计算、排队和传输延迟时,这会破坏时间一致性。
后面真正进入传感器融合后,这个问题会更加明显。
16. 为什么本章没有让 Driver 自己顺手发布 TF
真实项目中当然可以让底盘 Driver 同时发布:
/odom
+
odom -> base_link
很多驱动也确实这样做。
但本章故意拆成两个 Node:
chassis_driver_node
    -> /odom

odom_tf_broadcaster
    -> odom -> base_link
原因是当前学习目标不是设计最终产品架构,而是把两个契约分开看清楚:
nav_msgs/Odometry
负责携带状态估计结果和 covariance;
geometry_msgs/TransformStamped
进入 TF tree,负责 frame 之间的空间关系。
等理解清楚以后,真实项目是否由一个 Node 同时发布两者,再按项目架构决定。
17. 静态传感器 TF:安装位置也是数据契约
tf_lab.launch 中暂时定义:
<node pkg="tf2_ros"
      type="static_transform_publisher"
      name="base_to_laser_static"
      args="0.25 0.0 0.15 0 0 0 base_link laser_link" />
表示:
laser_link 相对 base_link:

x = +0.25 m
    雷达在车体原点前方 25 cm

y = 0
    没有左右偏移

z = +0.15 m
    雷达高于 base_link 15 cm

roll  = 0
pitch = 0
yaw   = 0
这里的机械安装参数不是“为了 TF 看起来完整”。
它直接影响传感器数据最终落到机器人和地图中的位置。
如果真实雷达向前偏 25 cm,却错误配置成:
x = 0
那么所有激光点转换到 base_link 时都会整体错位 25 cm。
后面的 costmap、SLAM 和定位都只能基于错误几何关系继续计算。
所以:
静态 TF 也是 Driver / 整机集成数据契约的一部分。
第 14 章会把这种几何关系迁移到 URDF。
18. Docker Image 增加 tf2 工具
Dockerfile 新增:
ros-noetic-tf2-ros
ros-noetic-tf2-tools
tf2_ros 提供本章使用的 broadcaster、listener 和命令行工具;tf2_tools 提供 frame tree 可视化工具。
重新构建 Image,在 Ubuntu Host 执行:
cd /home/wdfk/share/ros1-docker
docker compose up -d --build
进入 Container:
docker compose exec ros1-dev bash
19. 构建本章 package
Container 中执行:
cd /workspace/ros_ws
catkin build ros1_driver_lab ros1_tf_lab
然后:
source /workspace/ros_ws/devel/setup.bash
如果当前 shell 没有重新 source,roslaunch 可能找不到新 package。
验证:
rospack find ros1_tf_lab
预期:
/workspace/ros_ws/src/ros1_tf_lab
20. 一条 launch 同时启动 Driver 和 TF 实验
执行:
roslaunch ros1_tf_lab tf_lab.launch
这个 launch 会启动:
chassis_driver_node
map_to_odom_static
base_to_laser_static
base_to_imu_static
odom_tf_broadcaster
tf_query_node
数据关系是:
注意这里没有画 SLAM、AMCL 和 move_base。
因为第 13 章只验证 TF 机制本身。
21. 先证明 /odom 和 TF 是两条不同的数据通路
另开一个终端,进入 Container 后:
source /workspace/ros_ws/devel/setup.bash
先看 /odom:
rostopic echo -n 1 /odom
应能看到:
header.frame_id: odom
child_frame_id: base_link
再看:
rostopic info /tf
应能在 Publisher 中看到:
/odom_tf_broadcaster
然后:
rostopic echo -n 1 /tf
可以看到 tf2_msgs/TFMessage 中包含动态:
odom -> base_link
再看静态:
rostopic info /tf_static
可以看到 static publisher。
这时应该建立一个非常明确的认识:
/odom
    是 nav_msgs/Odometry 数据

/tf
    是动态坐标变换流

/tf_static
    是静态坐标变换流
它们互相关联,但不是同一个 Topic,也不是同一种消息职责。
22. 用 tf2_echo 直接查询 frame 之间的关系
执行:
rosrun tf2_ros tf2_echo map laser_link
这里不是查询:
map -> laser_link 这条边是否直接存在
而是要求 tf2 沿整棵树计算:
map
 -> odom
 -> base_link
 -> laser_link
组合之后得到:
laser_link 相对于 map 的变换
机器人移动后,虽然:
base_link -> laser_link
本身是静态的,但:
odom -> base_link
一直变化,因此最终:
map <- laser_link
也一直变化。
这就是 TF tree 的价值:
消费者不需要每个模块都自己手写一遍矩阵链乘,只要系统中的 frame tree 正确,tf2 就能按目标 frame 和源 frame 查询组合后的变换。
23. lookupTransform(target, source, time) 到底怎么读
本章查询节点调用:
const geometry_msgs::TransformStamped transform =
    tf_buffer_.lookupTransform(
        target_frame_,
        source_frame_,
        requested_time,
        ros::Duration(timeout_sec_));
默认:
target_frame = map
source_frame = laser_link
也就是:
lookupTransform("map", "laser_link", ...)
最实用的记法是:
把
laser_link中的数据转换到map,需要什么变换?
也就是:
source = laser_link
    |
    | transform
    v
target = map
返回的 TransformStamped 会对应:
header.frame_id = map
child_frame_id  = laser_link
不要因为 TF tree 图通常从 parent 画到 child,就把 lookupTransform() 的参数顺序反过来记。
API 文档:
24. 为什么 TF 不只是“坐标关系”,还必须带时间
假设机器人以:
1 m/s
向前运动。
雷达在:
t = 10.0 s
采到一帧数据。
但 ROS Node 到:
t = 10.2 s
才处理这帧激光。
如果用:
t = 10.2 s
时的机器人位姿去转换:
t = 10.0 s
采集的障碍物,那么 0.2 秒内机器人已经移动:
0.2 m
点云/激光位置就会出现系统性错位。
所以正确的数据链应该是:
传感器数据 header.stamp = T
            |
            v
查询 T 时刻对应的 TF
            |
            v
把 T 时刻的传感器数据转换到目标 frame
这就是为什么 TF Buffer 不只保存“最新姿态”,而是保存一段动态变换历史。
Noetic tf2::BufferCore 默认动态缓存时间为 10 秒。
官方 API:
这 10 秒不是说“系统最多只能运行 10 秒”,而是:
对动态 TF,Buffer 默认保留最近一段历史供时间查询和插值使用。
静态 TF 不属于同一种持续变化的历史缓存语义。
25. ros::Time(0):查询“最新共同可用时间”
本章 tf_query_node 默认:
query_mode: latest
代码返回:
return ros::Time(0);
在 tf2 查询中,时间 0 表示:
使用可获得的最新变换
对于一条多级链:
map -> odom -> base_link -> laser_link
真正有意义的是整条链都能成立的最新时间。
默认运行:
roslaunch ros1_tf_lab tf_lab.launch
日志会持续看到类似:
TF OK map <- laser_link stamp=...
这适合回答:
现在系统里最新可以得到的
map <- laser_link是什么?
但它不能替代传感器处理时的精确 timestamp 查询。
26. 精确时间查询:now + offset
本章为了让时间问题可观察,增加:
query_mode: now
query_offset_sec: 0.0
当 query_mode=now 时:
return ros::Time::now() + ros::Duration(query_offset_sec_);
这表示:
明确要求某一个具体时间点的变换
运行:
roslaunch ros1_tf_lab tf_lab.launch query_mode:=now query_offset_sec:=0.0
这时查询的是:
当前时间
因为动态 odom -> base_link 是按 20 Hz 左右发布,查询线程和 broadcaster 并不是完全同步的,所以“现在”可能刚好比 Buffer 中最新动态 TF 更靠未来一点。
这也是工程里常见的时间竞争:
消费者已经拿到 now
但对应 now 的 TF 还没进入 Buffer
是否成功取决于:
发布频率
线程调度
处理延迟
查询 timeout
时间戳来源
所以处理真实传感器时,应优先使用消息自己的:
header.stamp
而不是习惯性把所有查询都写成 ros::Time::now()。
27. 主动制造 Future Extrapolation
现在把查询时间故意放到未来:
roslaunch ros1_tf_lab tf_lab.launch \
  query_mode:=now \
  query_offset_sec:=0.5
含义:
当前是 T
但要求查询 T + 0.5 s 的动态 TF
系统不可能提前知道机器人未来半秒实际在哪里。
所以通常会看到:
TF ExtrapolationException: ...
tf2::ExtrapolationException 的定义就是:
请求的变换需要超出当前缓存可提供的时间范围进行外推。
官方 API:
因此 Future Extrapolation 不应该简单翻译成:
TF 坏了
更准确的理解是:
frame 关系可能存在
但是请求时间比现有最新动态数据更靠未来
28. 主动制造 Past Extrapolation
动态 TF Buffer 默认只保存有限历史。
可以直接请求很久以前:
roslaunch ros1_tf_lab tf_lab.launch \
  query_mode:=now \
  query_offset_sec:=-20.0
本章 Buffer 刚启动时,本来就没有 20 秒前的历史;即使运行时间足够长,默认动态历史窗口也不是无限的。
因此会遇到过去方向的 extrapolation。
这类问题在 rosbag 回放、跨机器时间不一致、设备 timestamp 使用错误时尤其常见。
看到错误时要先问:
请求的时间是什么?
Buffer 最早有什么时间?
Buffer 最新有什么时间?
消息 timestamp 来自哪里?
而不是先改 TF tree 名称。
29. timeout 解决不了“真正不存在的未来”
本章查询还给了:
ros::Duration(timeout_sec_)
默认:
timeout_sec: 0.05
它的意义是:
短时间等待所需 TF 到达
例如:
传感器消息刚到
TF 晚几毫秒进入 Buffer
稍微等待可能就能成功。
但如果要求:
T + 0.5 s
而 timeout 只有:
0.05 s
显然不可能等到那份未来数据。
即使把 timeout 改成很大,也不能把错误的 timestamp 契约自动修好。
所以 timeout 是:
等待机制
不是:
时间错误修复机制
30. LookupException、ConnectivityException、ExtrapolationException 分别在说什么
本章代码没有只 catch 一个模糊错误,而是分别处理:
catch (const tf2::LookupException &ex)
catch (const tf2::ConnectivityException &ex)
catch (const tf2::ExtrapolationException &ex)
catch (const tf2::TransformException &ex)
它们对应的排查方向不一样。
25.1 LookupException
典型含义:
请求的 frame 根本没有进入 Buffer
例如把配置改成:
source_frame: laser_typo
系统中从来没有这个 frame,就应该先检查:
frame 名是否拼错
publisher 是否启动
静态 TF 是否发布
25.2 ConnectivityException
典型含义:
两个 frame 都存在
但不在同一棵连通 TF tree 中
例如真实工程里出现两棵孤立树:
map -> odom -> base_link

world -> camera_link
此时 map 和 camera_link 都存在,但中间没有路径。
应该检查的是:
父子 frame 配置
URDF / static TF
定位模块 frame 参数
是否意外形成两个根节点
25.3 ExtrapolationException
典型含义:
拓扑关系可以成立
但请求时间超出了可用动态 TF 时间范围
排查重点转成:
timestamp
发布频率
延迟
时钟
Buffer 历史
这三类错误如果混成一句“TF 查不到”,很容易走错排查方向。
31. tf2_monitor 看的是时间健康度,不只是 frame 名
执行:
rosrun tf2_ros tf2_monitor map laser_link
它能帮助观察:
frame chain
变换延迟
发布频率
authority
这对 AGV 很重要。
因为实际现场常见的并不是:
完全没有 TF
而是:
TF 有
但频率太低
延迟太大
时间戳异常
偶发断流
这些问题在 tf2_echo 中可能只表现为偶尔失败,但在 monitor 中更容易看到趋势。
32. 用 view_frames.py 把整棵树画出来
在一个可写目录执行:
cd /workspace
rosrun tf2_tools view_frames.py
工具会监听一段时间的 TF,然后生成:
frames.pdf
本章正常情况下应该能看到:
map
 |
odom
 |
base_link
 |       \
laser_link imu_link
如果出现:
两个独立根节点
或者某个传感器 frame 单独漂在一边,就应该先修 TF tree,再继续 Navigation。
Graphviz 已经包含在本项目 Docker Image 中,所以 view_frames.py 可以直接生成 PDF。
33. 为什么一个 child frame 不应该同时被多个模块争抢
假设系统里同时有两个模块都发布:
odom -> base_link
例如:
wheel_odom_node
robot_localization
两者给出的值不完全一样。
那么 TF 消费者看到的实际上是竞争的 authority。
这不是“融合”。
真正的融合应该发生在状态估计器内部:
wheel odom ----\
                \
IMU --------------> robot_localization -> odom -> base_link
                /
other source -----/
然后:
只有融合后的 owner 发布最终 odom -> base_link
后面进入第 16 章时,这条原则会非常关键。
如果不先建立 TF authority 概念,很容易出现:
Driver 发布一份 TF
EKF 又发布一份 TF
两个 Node 同时抢 base_link
RViz 中机器人抖动
这种问题不是滤波器参数调得不好,而是 frame ownership 本身错误。
34. Odometry 和 TF 应该保持哪些一致性
本章 odom_tf_broadcaster 故意直接使用 /odom:
header.frame_id
child_frame_id
pose.pose
header.stamp
因此正常情况下:
/odom 中:
odom -> base_link 的 pose

TF 中:
odom -> base_link 的 transform
在同一个 timestamp 上应该描述同一份机器人状态。
重点是一致:
frame 一致
time 一致
position 一致
orientation 一致
如果 /odom 写:
child_frame_id = base_link
但 TF 却发布:
odom -> base_footprint
并不是一定错误,但必须明确系统中:
base_footprint -> base_link
由谁提供,以及消费者到底使用哪个 base frame。
本系列当前保持最小模型:
odom -> base_link
暂时不增加 base_footprint。
35. 传感器 frame_id 和静态 TF 必须对得上
第 12 章 IMU 发布:
frame_id = imu_link
本章静态 TF 也建立:
base_link -> imu_link
这两者是配套关系。
如果消息写:
imu_link
但 TF tree 实际只有:
imu_sensor
对 tf2 来说它们就是两个不同 frame。
不会因为名字“看起来差不多”自动匹配。
以后接真实硬件时,应把下面三部分一起核对:
Driver message header.frame_id
URDF / static TF 中的 link/frame 名
上层配置要求的 sensor frame
这就是“Topic 有数据但上层不能消费”的常见来源之一。
36. 为什么后面 costmap 会特别依赖 timestamp + TF
第 15 章才会正式讲 LaserScan 和 Range,这里先只建立因果关系。
假设 /scan:
header.frame_id = laser_link
header.stamp    = T
costmap 想把扫描数据放到自己的 global frame 中,就需要:
T 时刻的
laser_link -> global frame
如果 Topic 正常:
rostopic hz /scan
也有稳定频率,但 TF 在时间 T 不可用,costmap 仍然可能丢弃这帧数据。
所以以后看到:
有 /scan
但 costmap 没障碍物
不能只继续查雷达驱动。
数据链应该向后检查:
/scan
  -> frame_id
  -> header.stamp
  -> sensor TF
  -> TF 时间可用性
  -> costmap observation source
这就是阶段 C 要建立的“故障传播”思路。
37. 本章配置文件为什么只有几个参数
config/tf_lab.yaml:
target_frame: map
source_frame: laser_link
query_mode: latest
query_offset_sec: 0.0
query_rate_hz: 2.0
timeout_sec: 0.05
没有加入几十个 TF 参数,因为当前实验只验证两个维度:
空间关系
+
时间关系
每个参数都对应一个明确问题。
target_frame
希望把数据转换到哪个 frame。
source_frame
数据原本属于哪个 frame。
query_mode
选择:
latest
还是:
now
query_offset_sec
人为把查询时间移动到:
过去
现在
未来
timeout_sec
允许查询等待 TF 到达的时间。
这几个参数已经足够把 tf2 时间模型跑清楚。
38. 一组建议按顺序执行的观察命令
启动:
roslaunch ros1_tf_lab tf_lab.launch
然后依次执行:
rostopic echo -n 1 /odom
确认:
odom
base_link
stamp
pose
接着:
rostopic echo -n 1 /tf
确认动态:
odom -> base_link
再执行:
rostopic echo /tf_static
本章三条静态边由三个独立的 latched static_transform_publisher 发布。新订阅者连接后会分别收到这些 publisher 保留的最近一条消息,因此不要使用 -n 1 在第一条消息后立即退出。等待看到下面三条静态关系后按 Ctrl+C 结束:
map -> odom
base_link -> laser_link
base_link -> imu_link
再执行:
rosrun tf2_ros tf2_echo map laser_link
确认整条链能够组合查询。
再执行:
rosrun tf2_ros tf2_monitor map laser_link
开始从“有没有 TF”进入“TF 时间质量如何”。
最后:
cd /workspace
rosrun tf2_tools view_frames.py
确认整棵 tree 连通。
这个顺序对应:
消息契约
 -> 动态 TF
 -> 静态 TF
 -> 组合查询
 -> 时间健康度
 -> 整体拓扑
比一开始只看 RViz 更容易建立故障边界。
39. 用本章实验重新理解 map -> odom -> base_link -> sensor
现在可以把整条数据链分成四层。
第一层:全局校正
map -> odom
本章只是临时 identity static TF。
后面由:
SLAM / AMCL / localization
接管。
第二层:局部连续运动
odom -> base_link
本章来自第 12 章 /odom。
以后也可能来自融合后的状态估计器。
第三层:机器人自身几何
base_link -> sensor frames
本章用 static publisher。
第 14 章改用:
URDF
+
robot_state_publisher
统一管理。
第四层:数据自己的 frame + timestamp
例如:
/imu/data_raw
    frame_id = imu_link
    stamp    = T
或者后面的:
/scan
    frame_id = laser_link
    stamp    = T
消费者根据:
source frame
+
target frame
+
time T
向 tf2 查询正确变换。
四层组合起来,才是完整的 ROS 移动机器人坐标数据契约。
40. 第 13 章结束后应该保留的核心判断
这一章不需要记住所有 tf2 API,只需要真正建立下面几条判断。
第一:
frame_id != TF
消息有 frame 名,不代表 frame tree 已连通。
第二:
动态 TF 不只是 position/orientation
还必须对应正确 timestamp
第三:
map -> odom
odom -> base_link
base_link -> sensor
三类边的 owner 和误差语义不同,不应该随意互换。
第四:
LookupException
ConnectivityException
ExtrapolationException
代表不同故障域。
第五:
Topic 有数据
只是数据链的第一步。
Navigation 真正能消费还需要:
frame 正确
TF 连通
时间可查询
几何安装正确
到这里,第 12 章的 Driver 数据第一次真正接进移动机器人坐标链。
下一章进入 URDF / robot_state_publisher / joint_states,不再手工给每个机器人部件写 static publisher,而是研究:
整机 link/joint 的几何模型怎样自动生成
base_link -> sensor / wheel / mechanism这部分 TF tree。
这就是第 14 章的入口。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献4条内容

所有评论(0)