人形机器人性能测试怎么测:从 ISO 18646-5 读懂腿式机器人测试标尺
具身智能测试系列 #1 | 关注本号,追更机器人/汽车电子测试实战内容
2026 年 9 月,由中国牵头制定的 ISO 18646-5:2026 正式发布——全球首个针对腿式机器人的国际标准。楼梯、坡面、障碍这些让机器人"露怯"的真实作业场景,第一次有了统一的国际评测方法。
对测试工程师来说,这份标准值得认真读一遍:它把"机器人能不能干活"从宣传视频变成了可复现的测试项目。本文拆解它的测试框架,以及配套落地的国内标准,帮你判断:机器人测试这个方向,该怎么切入。
一、ISO 18646-5 测什么:把"会走路"拆成可评测项
ISO 18646 系列针对机器人性能评测,第 5 部分聚焦腿式机器人,核心变化是把真实作业场景纳入评价体系:
| 测试场景 | 评测内容 | 工程意义 |
|---|---|---|
| 楼梯 | 上下楼成功率、步态稳定性 | 巡检、配送场景的基本门槛 |
| 坡面 | 不同坡度的通过性与姿态控制 | 户外作业无法回避 |
| 障碍 | 静/动态障碍的感知-规划-执行闭环 | 非结构化环境的核心难点 |
| 综合工况 | 多场景连续作业的表现衰减 | 区分"演示级"与"可用级" |
过去同款减速器、关节电机在不同测试机构,工况不同、参数口径不同,性能完全无法横向对比。标准落地后,至少运动性能检测环节有了同一把尺子——这是核心部件厂商(减速器、关节电机、传感器)最直接的受益点。
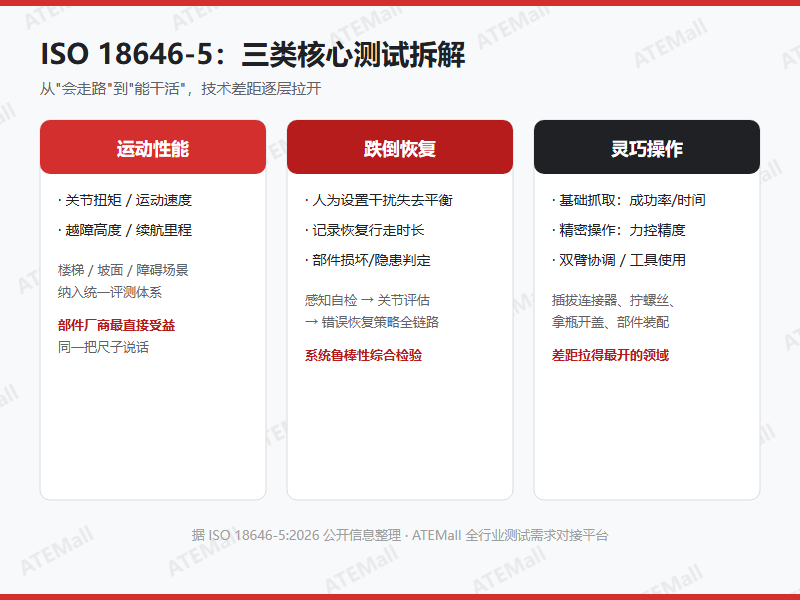
二、三类核心测试,也是三种能力差距
1. 运动性能测试
基础层:关节扭矩、运动速度、越障高度、续航里程。这部分是部件性能的直接映射,测试方法相对成熟,重点是工况定义的统一。
2. 跌倒恢复测试
标准要求在测试场地内人为设置干扰,使机器人失去平衡,记录两个指标:从倒地到恢复正常行走模式的时长,以及过程中有没有部件损坏或安全隐患。
这类测试是系统鲁棒性的综合检验——感知自检、关节状态评估、错误恢复策略全链路都要过一遍,比单独测某一个控制算法更有说服力。
3. 灵巧操作测试
光会走会跑远远不够,"能干活"才是人形机器人的价值所在,这也是各家技术差距拉得最开的地方:
| 操作类型 | 测试内容 | 核心指标 |
|---|---|---|
| 基础操作 | 抓取不同形状/材质/重量对象 | 成功率、完成时间、抓取稳定性、释放准确度 |
| 精密操作 | 插拔连接器、拧螺丝、穿针引线 | 力控精度、重复安装一致性 |
| 双臂协调 | 拿瓶开盖、部件装配 | 协同规划与任务分配能力 |
| 工具使用 | 螺丝刀、夹钳、扫帚 | 任务理解水平、泛化能力 |
三、别漏了数据这条线:YD/T 6771 马上实施
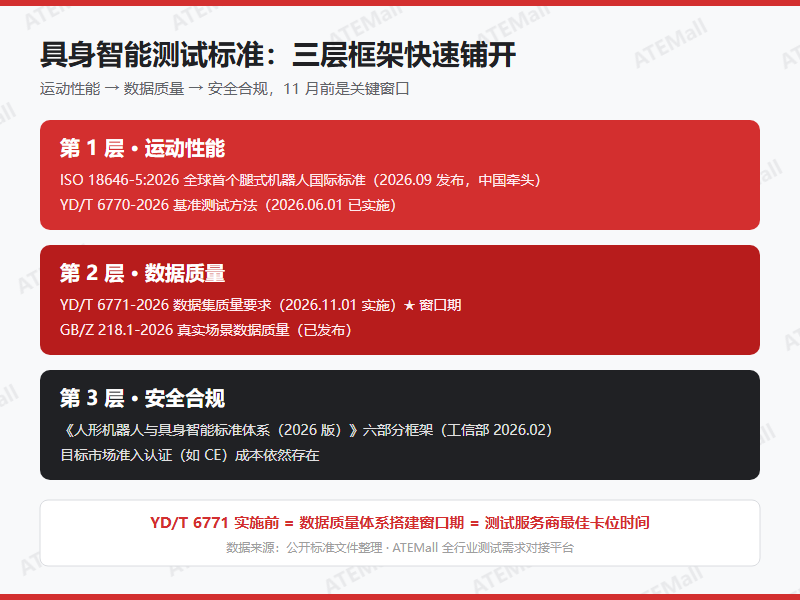
测试标准只是三层框架的一层。当前具身智能测试标准正沿着"运动性能 → 数据质量 → 安全合规"快速铺开,国内已有明确时间表:
- 《人形机器人与具身智能标准体系(2026 版)》:工信部 2 月发布,六部分框架
- YD/T 6770-2026 基准测试方法:6 月 1 日已实施
- YD/T 6771-2026 数据集质量要求:11 月 1 日实施——完整性、一致性、多样性、真实性、安全性五个维度
- GB/Z 218.1-2026 真实场景数据质量:已发布
做数据采集的团队要重点自查:格式与坐标系定义是否统一(左右手坐标系不统一,同一数据集在不同框架里就是灾难)、标注层级是否规范、采集来源是否可追溯。
四、给测试工程师的三个判断
1. 标准是对标基准,不是免检通行证。 某国产人形机器人企业打进欧洲市场,依然花了 8 个月、上百万元完成 CE 全域认证。国际标准帮你减少冗余测试,但目标市场的合规认证成本依然存在。
2. 评测平台在成型。 从行业标准到"真实场景实测 + 高保真仿真验证"双路径的评测体系,机器人测试正在复制汽车电子 HIL 的路——仿真验证和实测并重,这正是汽车测试工程师方法论可以迁移的地方。
3. 窗口期在 11 月前。 YD/T 6771 实施前是数据质量体系搭建的窗口,也是测试服务商切入机器人测试的最佳卡位时间。
问题来了:在做的机器人测试,运动性能、跌倒恢复、灵巧操作三类里,如何实现自动化? 在ATEMall,可以将你需要的测试项目发在平台,找专家给你建议和定制方案。
资料包:整理了《具身智能测试标准清单 v1.0》(含 5 项标准要点 + 测试项对照表),关注本号并评论区回复"标准"获取。
本文由 ATEMall 整理,更多全行业测试需求与方案对接,请搜索小程序「ATEMall」。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献5条内容

所有评论(0)