宇树机器人和Microduck仿真区别
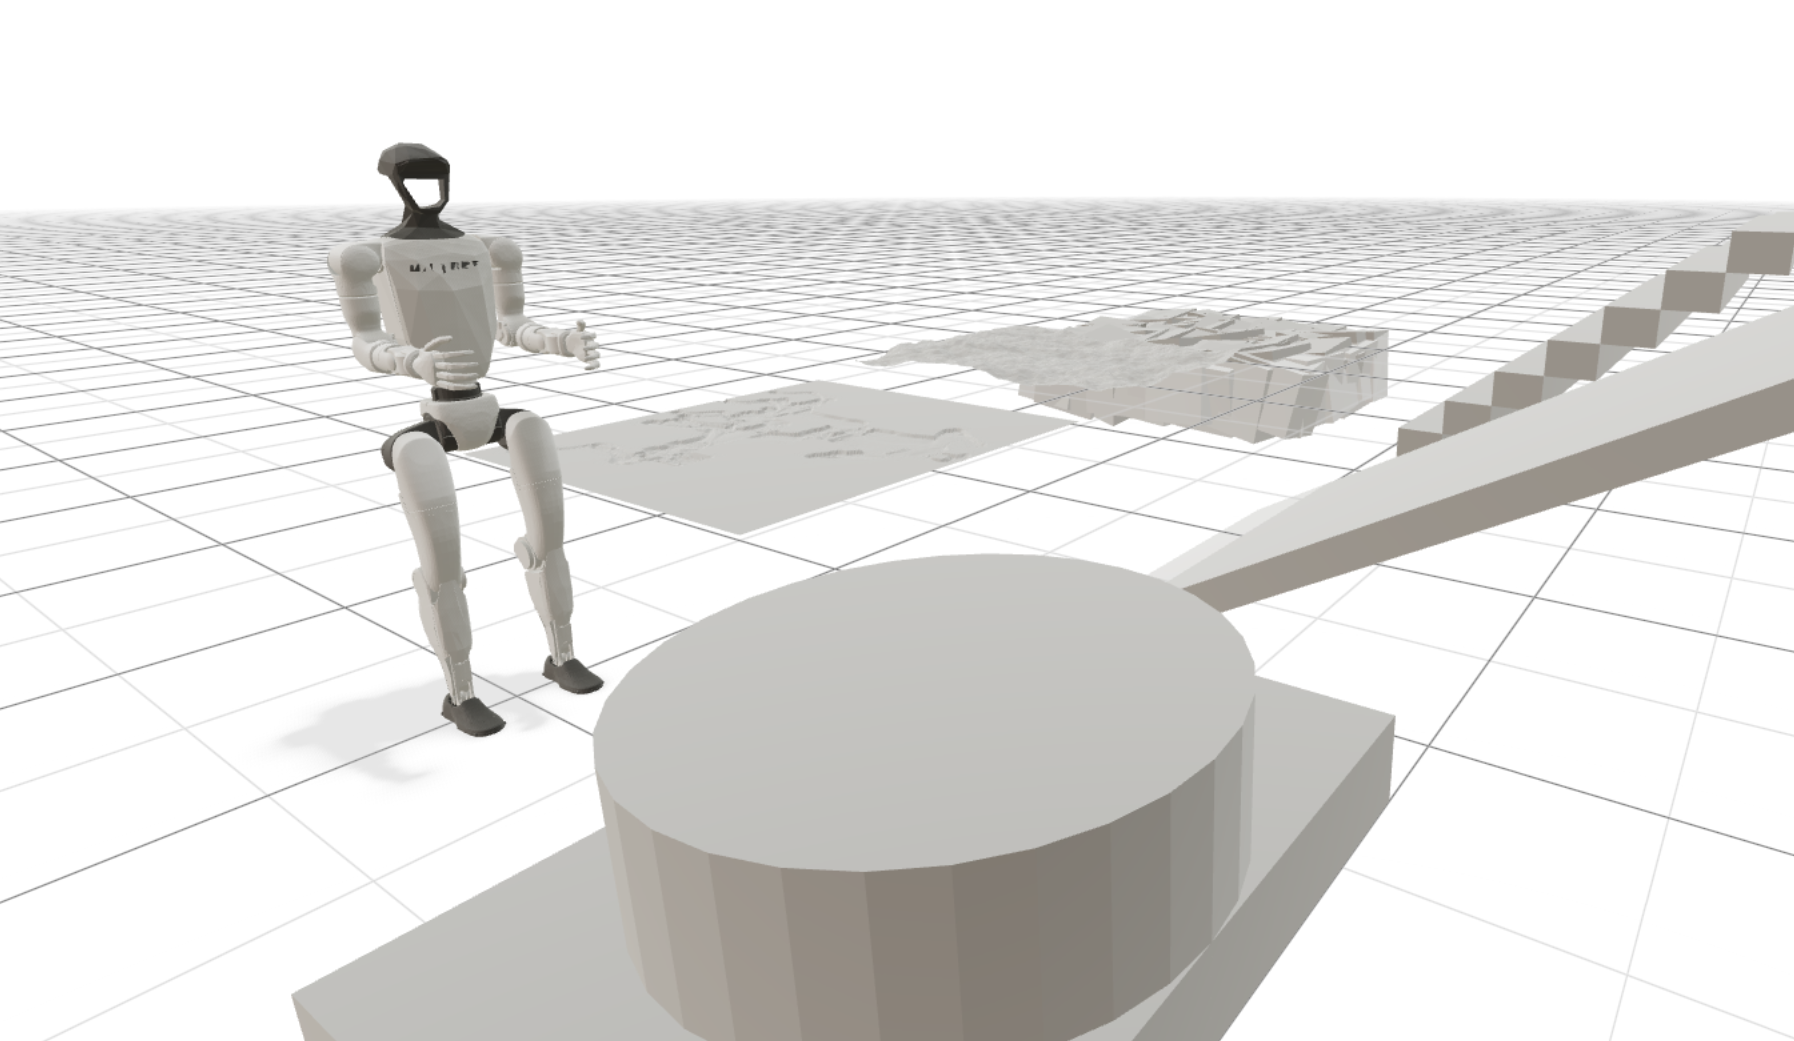
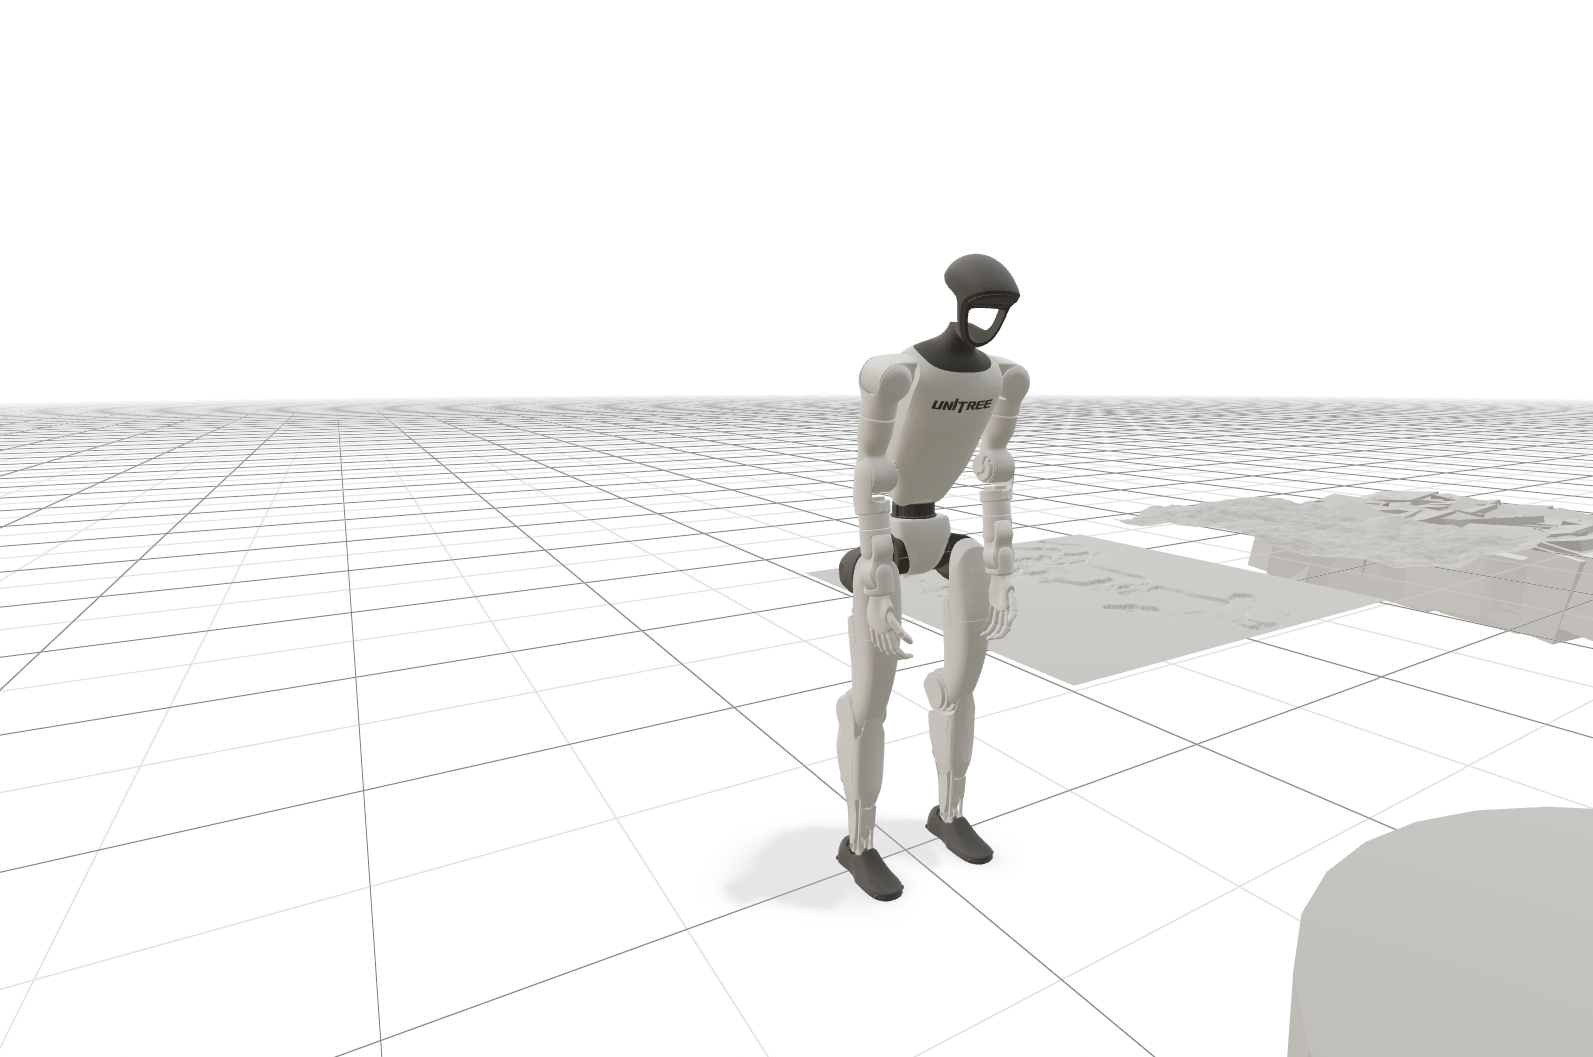
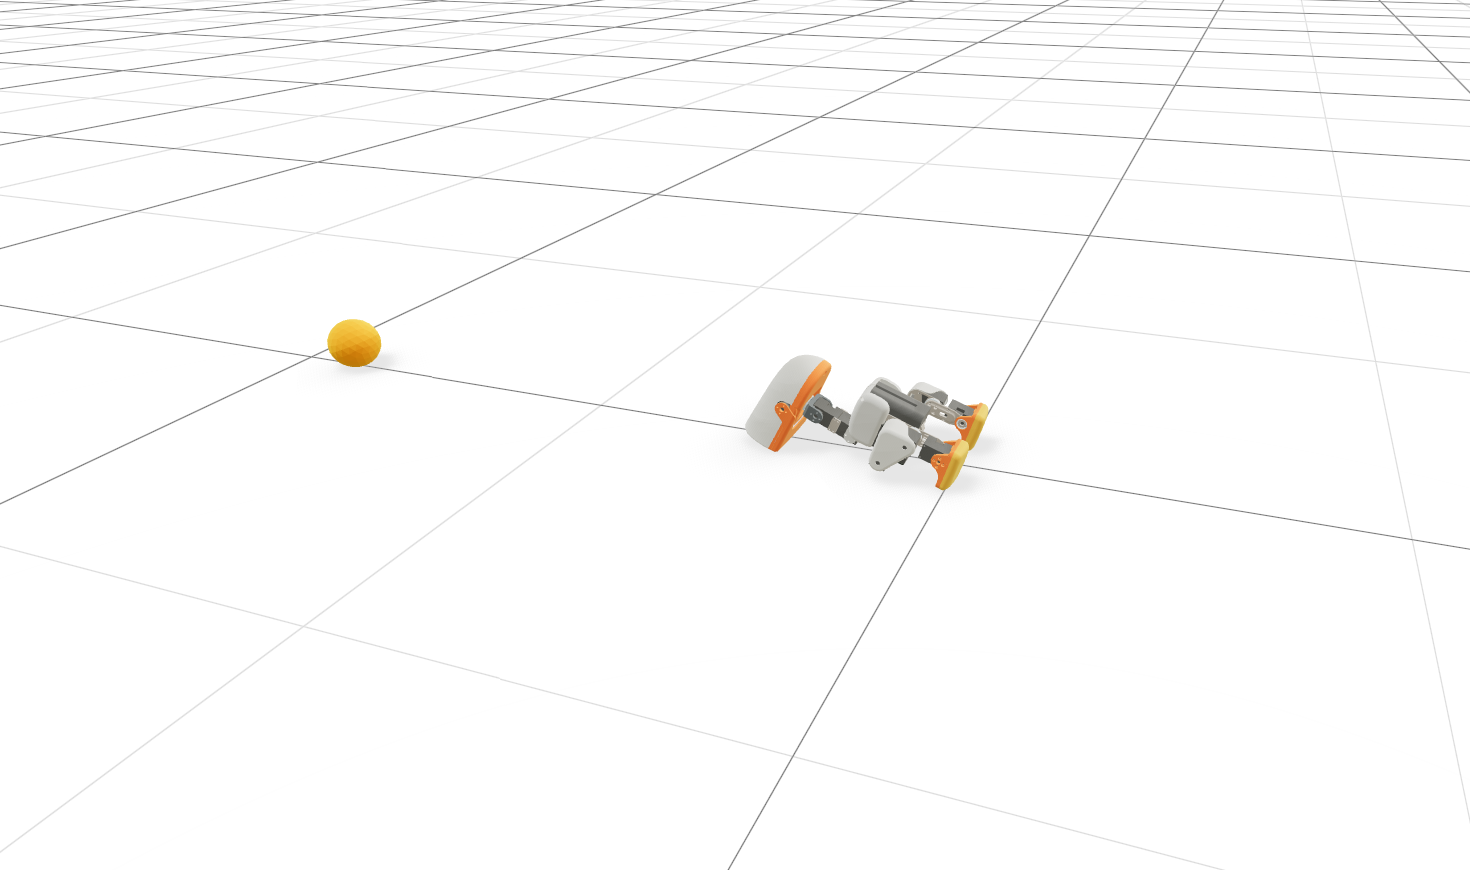
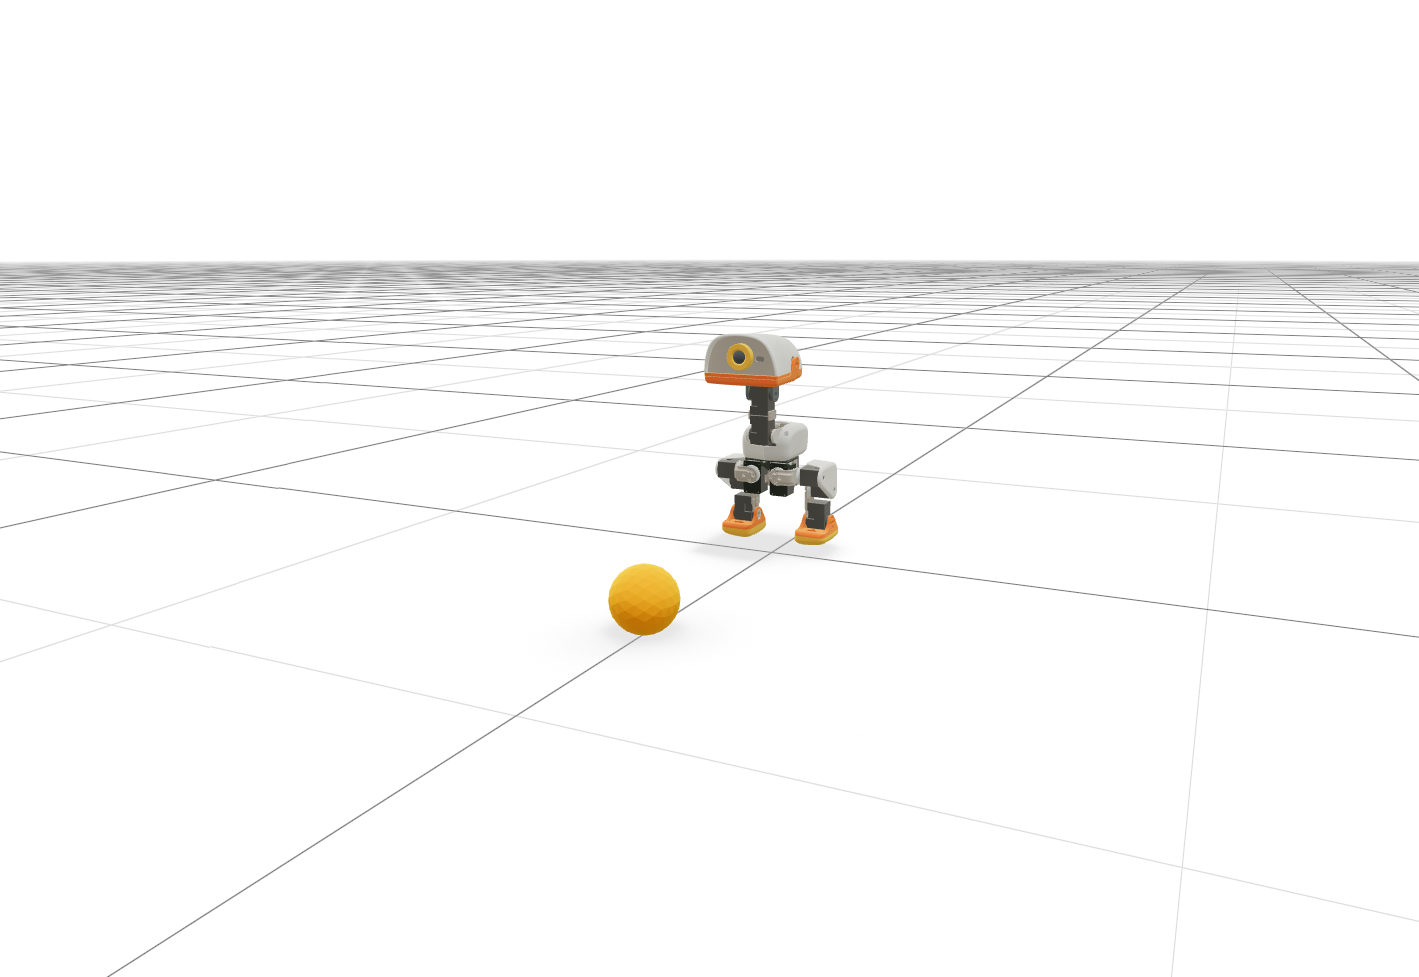
Microduck 和宇树机器人都在使用 ONNX 进行模型部署,但它们的核心目标、技术路径和应用场景截然不同。Microduck 是一个面向个人开发者的、全栈开源的强化学习实验平台,而宇树机器人则是面向科研和行业应用的高性能、产品化的机器人解决方案。
📚 ONNX 相关文章与资源
Microduck 的 ONNX 文章
Microduck 的 ONNX 生态非常开放,官方和社区都提供了丰富的资源。
-
官方教程与 Wiki:Seeed Studio 的 Wiki 提供了在 Jetson 平台上部署 Microduck 强化学习的完整教程,涵盖了使用官方 ONNX 策略进行键盘控制推理,以及训练自定义动作的流程。
-
核心开源仓库:Microduck 的策略训练和导出主要在
pollen-robotics/microduck_rl仓库中完成,使用 MuJoCo 物理引擎和 PPO 算法训练,最终导出为 ONNX 格式。其主仓库pollen-robotics/microduck则负责加载这些 ONNX 策略在真机上运行。 -
社区项目:社区也涌现了相关项目,例如
MicroDuckModels项目,它使用 ONNX Runtime Web 在浏览器中以 50Hz 运行真实的机器人训练策略,方便开发者预览和测试。 -
技术解读文章:多篇中文技术文章详细介绍了 Microduck 从 MuJoCo 仿真、PPO 算法训练、Sim2Real 迁移到导出 ONNX 部署的完整技术链路。
宇树机器人的 ONNX 文章
宇树机器人的 ONNX 应用更多出现在学术研究和高级开发者的部署实践中,通常针对特定任务。
-
学术论文(G1 人形机器人):在 Science Robotics 等顶级期刊的论文中,研究者将训练好的运动跟踪策略部署到宇树 G1 机器人上,所有策略均通过 ONNX Runtime 在机器人 CPU 上执行,每个推理步骤耗时不到 1.0 毫秒。
-
开源部署项目:Hugging Face 和 GitHub 上存在多个针对宇树 G1 的 ONNX 部署项目。例如,
ZEST项目提供了在 G1 上运行训练策略的实时部署栈,并附带了导出的 ONNX 格式策略。ProtoMotions GTP则提供了一个通用的、文本条件化的运动跟踪 ONNX 模型。 -
四足机器人(Go2):针对宇树 Go2,也有开源项目提供了后空翻等复杂动作的训练与部署代码,其中包含了从检查点导出 ONNX 模型的脚本。一篇论文也展示了如何将训练好的神经网络从 PyTorch 导出为 ONNX 格式,并使用 ONNX Runtime 在搭载 Jetson 的 Go2 上进行板载推理。
⚖️ Microduck 与宇树机器人的核心不同点
两者的差异根植于其完全不同的设计哲学和目标用户。下表以宇树消费级机器狗 Go2 为例,与 Microduck 进行对比:
| 对比维度 | Microduck 机器鸭 | 宇树 Go2 (消费级机器狗) |
|---|---|---|
| 核心定位 | AI 算法实验平台,面向学生、开发者和强化学习爱好者,用于学习和实验。 | 高性能消费级机器人,面向科技爱好者和部分行业应用,追求实用运动能力。 |
| 价格 | 399 美元(约 2900 元人民币),极具价格竞争力。 | 9997 元人民币起,定位高端消费市场。 |
| 执行机构 | 15 个舵机,成本低但力矩有限,抗冲击能力较弱,无法完成高动态动作。 | 自研一体化高性能关节模组,扭矩大,力控能力强,可完成奔跑、跳跃、后空翻等高爆发动作。 |
| 运动能力 | 室内平地慢走、滑行;无法越野、跳跃,环境适应性有限。 | 最高 5m/s 奔跑速度,可适应爬坡、碎石路面等复杂地形,运动能力强大。 |
| 算力与感知 | RK3566 芯片(0.8 TOPS),搭配小型 ToF 雷达、双 IMU、单目摄像头,侧重轻量级强化学习策略推理。 | 更高算力平台,配备 4D 激光雷达、多 IMU、力传感器和多摄像头,感知能力更强,支持大模型接入。 |
| 开源程度 | 算法策略、训练栈、SDK 完全开源(Apache-2.0 协议),机械硬件闭源。 | 软硬件接口全面开放,拥有庞大的高校科研二次开发生态,但核心算法通常不公开。 |
| 续航 | 约 1 小时(2600mAh 电池)。 | 2-4 小时长续航版本可选。 |
| ONNX 使用方式 | 官方提供完整的 ONNX 策略,用户可直接加载,也可自行训练并导出 ONNX 部署,形成闭环的开源训练生态。 | ONNX 主要用于研究者或高级开发者部署自己训练的策略,是实现 Sim2Real 的工具之一,而非面向普通用户的开放生态。 |
💎 总结
Microduck 的核心价值在于其极低的入门成本和完整的开源学习生态,它让个人开发者能够以极低的代价,体验从仿真训练到真机部署 ONNX 模型的完整流程,是学习具身智能和强化学习的绝佳平台。
宇树机器人则代表了机器人技术的工程化和产品化高度。它通过强大的硬件和成熟的软件生态,提供了可靠的、高性能的运动能力,其 ONNX 的使用更多是服务于专业研发流程中的一个部署环节。
下载地址
Microduck模型下载地址

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐

 0
 0
- 0


 已为社区贡献10条内容

所有评论(0)