一文看懂中空伺服电动缸的传动逻辑
一、背景
将电机的旋转运动转化为直线运动,这个需求在工业领域存在已久。但长期以来,这一转化是通过"电机+联轴器+丝杠"或"电机+同步带+丝杠"的分体方案来完成的。这种方案虽然能工作,但存在几个固有缺陷:传动链长导致刚性和响应速度受限,联轴器和同步带成为高频故障点,整体尺寸偏大难以在空间受限的场合安装。
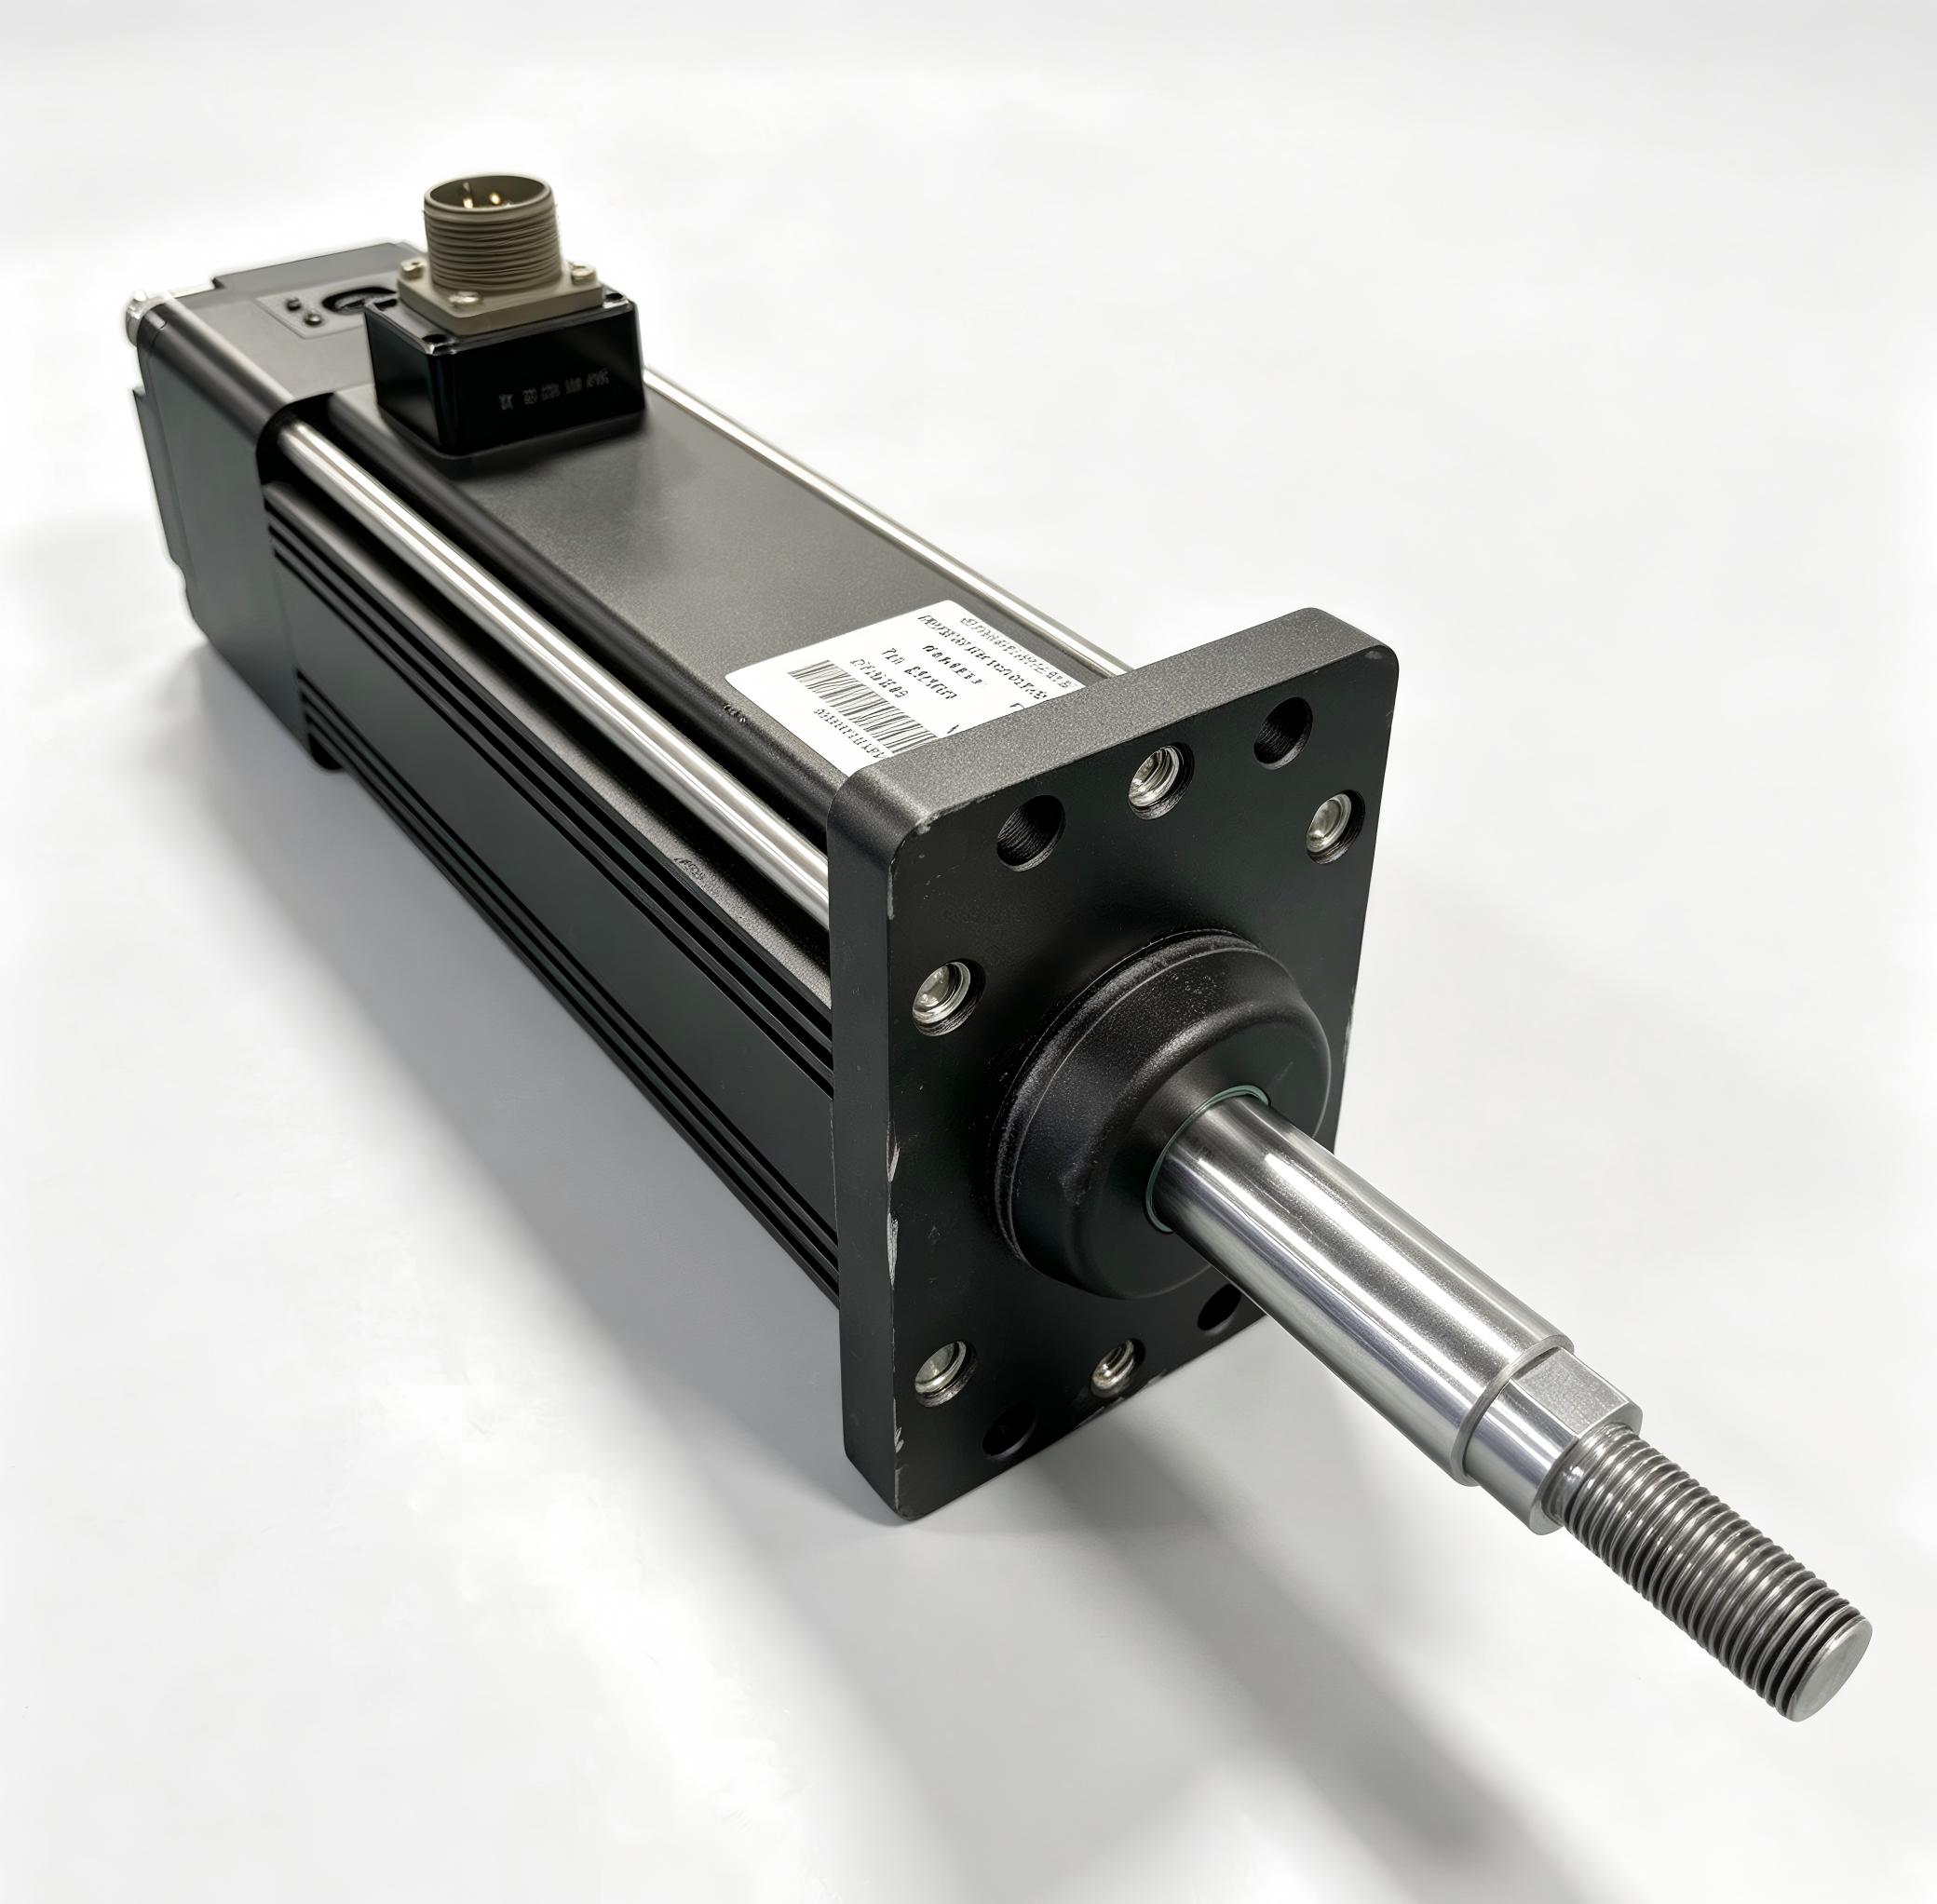
中空伺服电动缸的出现,改变了这个局面。它将电机转子做成中空,让滚柱丝杠直接穿过转子内部,电机和丝杠合为一体——不再有联轴器、不再有同步带、不再有分体组装。这个"一体化"的思路,从结构上解决了分体方案的所有缺陷。
二、工作原理
2.1 什么是中空伺服电动缸
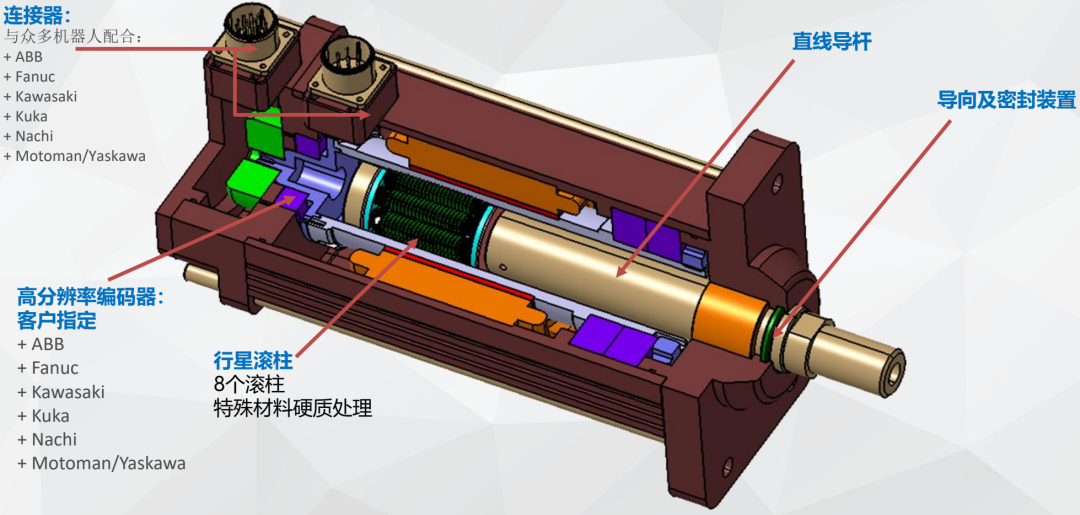
中空伺服电动缸是一种将无刷伺服电机与行星滚柱丝杠进行一体化集成设计的直线驱动单元。它的核心特征是:伺服电机的转子为空心结构,行星滚柱丝杠的螺母与空心转子在结构上融为一体,电机通电后转子旋转,带动滚柱丝杠的螺母旋转,螺母内部的滚柱围绕主丝杠做行星运动(公转+自转),从而将电机的旋转运动转化为主轴或螺母的直线运动。
2.2 "中空"结构的本质
理解中空伺服电动缸,首先要理解"中空"这两个字的含义。它包含两个层面:
第一层是转子的空心化。传统伺服电机的转子是一根实心轴,前端通过联轴器连接丝杠。中空方案则将转子做成空心套筒,滚柱丝杠的螺母直接嵌入这个空心转子内部,二者同步旋转。这样做的直接效果是:电机转子=丝杠螺母,不再需要联轴器来连接它们。
第二层是丝杠的贯穿式布局。主丝杠穿过空心转子的中心孔,螺母旋转时驱动主丝杠做直线运动,整个力流路径是"电机转子→螺母→滚柱→主丝杠→负载",中间没有任何其他传动环节。传动链最短,刚性和响应速度自然最高。
2.3 运动转换的细节
从运动转换的细节来看,中空伺服电动缸的工作可以分为两个层次:
第一个层次是电机的电磁驱动。无刷伺服电机的定子通电后产生旋转磁场,驱动空心转子旋转。定子采用分段迭片结构——每一段分段定子拥有独立的线圈绕组,分段定子的组合保证了电机在任意转子位置都能获得最高的扭矩输出,同时有效降低线圈发热。
第二个层次是滚柱丝杠的运动转换。空心转子内部集成了滚柱丝杠的螺母,螺母内壁分布着多个带螺纹的滚柱。转子旋转时,这些滚柱一方面围绕主丝杠公转,另一方面在螺母与主丝杠之间自转,将旋转运动转化为主丝杠的直线运动。
2.4 与常规电动缸的结构差异
常规伺服电动缸有两种常见结构形式:
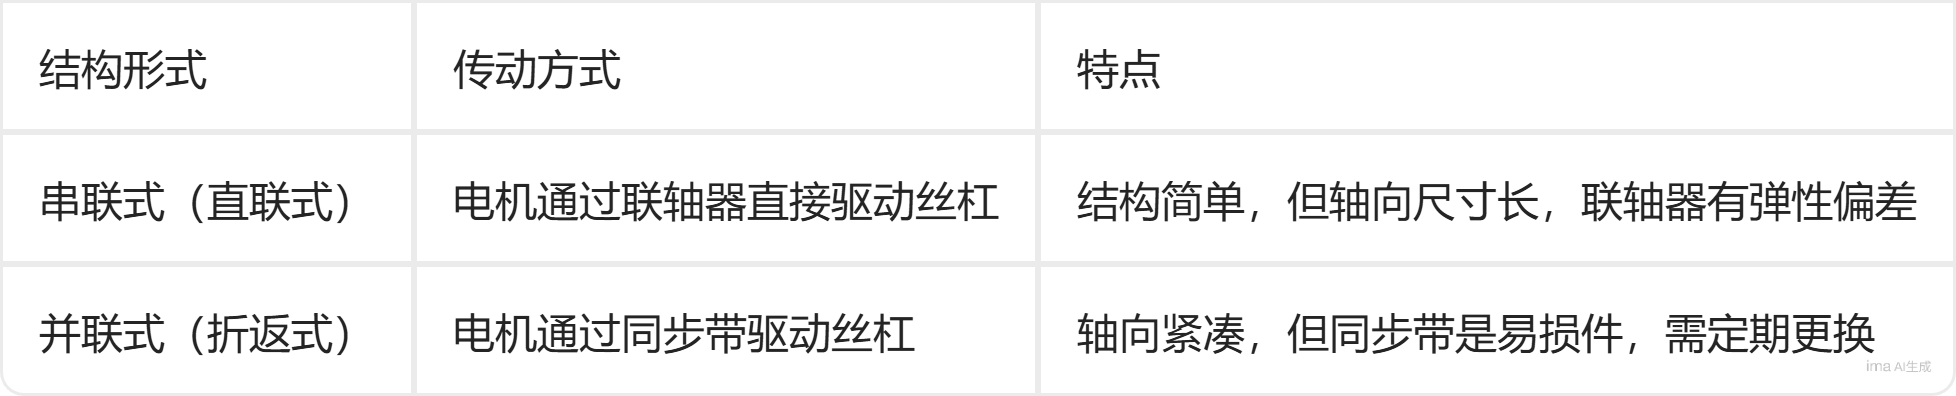
中空伺服电动缸走的是第三条路——它既不是串联也不是并联,而是将电机和丝杠集成在一个缸体内部。这种一体化设计带来了几个直接的好处:
. 省去了联轴器,消除了弹性偏差和联轴器磨损问题
- 省去了同步带,消除了皮带张紧、磨损和定期更换的维护需求
- 轴向尺寸大幅缩短,更适合安装在机器人手臂末端等空间受限的位置
- 惯量更低、刚性更高,响应速度和控制精度都优于分体方案
三、核心部件:行星滚柱丝杠
3.1 为什么是滚柱丝杠
中空伺服电动缸选择行星滚柱丝杠作为传动部件,而不是滚珠丝杠,不是偶然的。
滚珠丝杠的载荷传递是通过滚珠在螺纹沟槽中滚动完成的,滚珠与螺纹沟槽之间是点接触。点接触意味着接触面积小,每个接触点承受的压应力大,在重载或冲击工况下容易产生疲劳剥落,寿命有限。
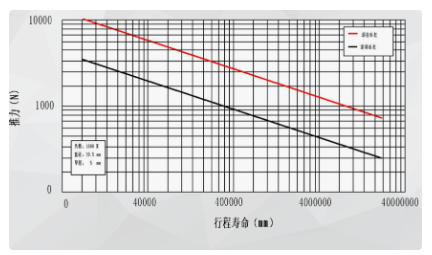
行星滚柱丝杠则不同。它的螺母内部有多个带螺纹的滚柱(通常为6~12个),这些滚柱同时与主丝杠啮合,每个滚柱与主丝杠之间形成多线接触,接触点数量远多于滚珠丝杠。接触点越多,单个接触点承受的载荷就越小,承载能力和抗疲劳寿命自然更高。
滚柱丝杠与滚珠丝杠行程寿命对比
3.2 滚柱丝杠的另一个好处
除了承载能力和寿命,滚柱丝杠还有一项容易被忽略的优势——它在高速运转时的温升更低。这是因为线接触的接触应力分布更均匀,摩擦生热更少。加上中空方案中电机定子采用分段迭片设计,散热效果更好,电动缸在长时间高频工作时温度可控,不会因过热导致出力下降或润滑失效。
四、关键控制技术
4.1 分段定子叠片的作用
中空伺服电动缸采用的是一种特殊的分段定子设计。传统的电机定子绕组是连续分布的,转子在行程的不同位置时,转子的磁铁与绕组的耦合关系会发生变化,导致输出扭矩的波动。分段定子将绕组分成多个独立的段,每一段都有单独的线圈,组合起来保证转子在行程的任意位置都能与多个绕组保持最优耦合状态。
带来的效果是:在电动缸的整个行程范围内,无论主丝杠停在哪一位置,输出的扭矩都是一致的,不会出现传统电机在行程两端力矩下降的问题。这也意味着焊接时的力度精度与焊枪张开的位置无关,焊接一致性更高。
4.2 三环控制
中空伺服电动缸配合无刷伺服驱动器,可以实现位置、速度、推力三个维度的闭环控制,控制精度可达0.01 mm。
位置反馈方式有多种可选:旋转变压器、增量式编码器、绝对式编码器、外置光栅尺、外置位移传感器等。推力闭环则需要额外增加内置或外置的压力传感器。编码器的规格可由客户指定,以匹配主流机器人控制系统(如ABB、Fanuc、Kawasaki、Kuka等)。
在焊接这个典型场景中,三环控制的价值体现得很清楚:焊枪先以高速接近工件(速度控制),到达设定位置后减速切换为"轻触"模式(位置控制),接触工件后按设定的压力加压焊接(推力控制),焊接完成后快速退回。整个过程由控制器自动切换控制模式,一气呵成。
4.3 偏斜绕组设计
为了进一步优化控制性能,中空伺服电动缸的电机绕组采用偏斜设计。所谓偏斜,是指定子槽与转子磁钢之间有一个微小的角度偏移。这个偏移可以显著降低电机的齿槽扭矩——即转子从一个位置转到下一个位置时因磁阻变化产生的扭矩波动。齿槽扭矩越低,电机运转越平稳,直线运动的平顺性越好,在精密压装、焊接加压等对力度波动敏感的场合尤为重要。
五、密封、润滑与维护
5.1 密封设计
中空伺服电动缸将所有运动转换组件(电机转子、滚柱丝杠、轴承)集中在同一个封闭缸体内,仅通过轴套和密封件与外部环境隔离。相比于"电机+联轴器+丝杠"的分体方案,这种封闭结构天然具有更好的密封性能——污染物无法进入运动部件内部,在焊装车间这种多粉尘、多飞溅的环境中尤其实用。
5.2 润滑方案
润滑方面有两种选择:
脂润滑:出厂时预加润滑脂,间隔1000小时补充一次。这是标准配置,适用于大部分常规工况。
循环油润滑:通过油路系统持续供油,几乎消除了维护需求。适用于高频次、高负荷的连续工作场景。
六、应用
中空伺服电动缸最典型、最高价值的应用是驱动机器人伺服点焊枪。
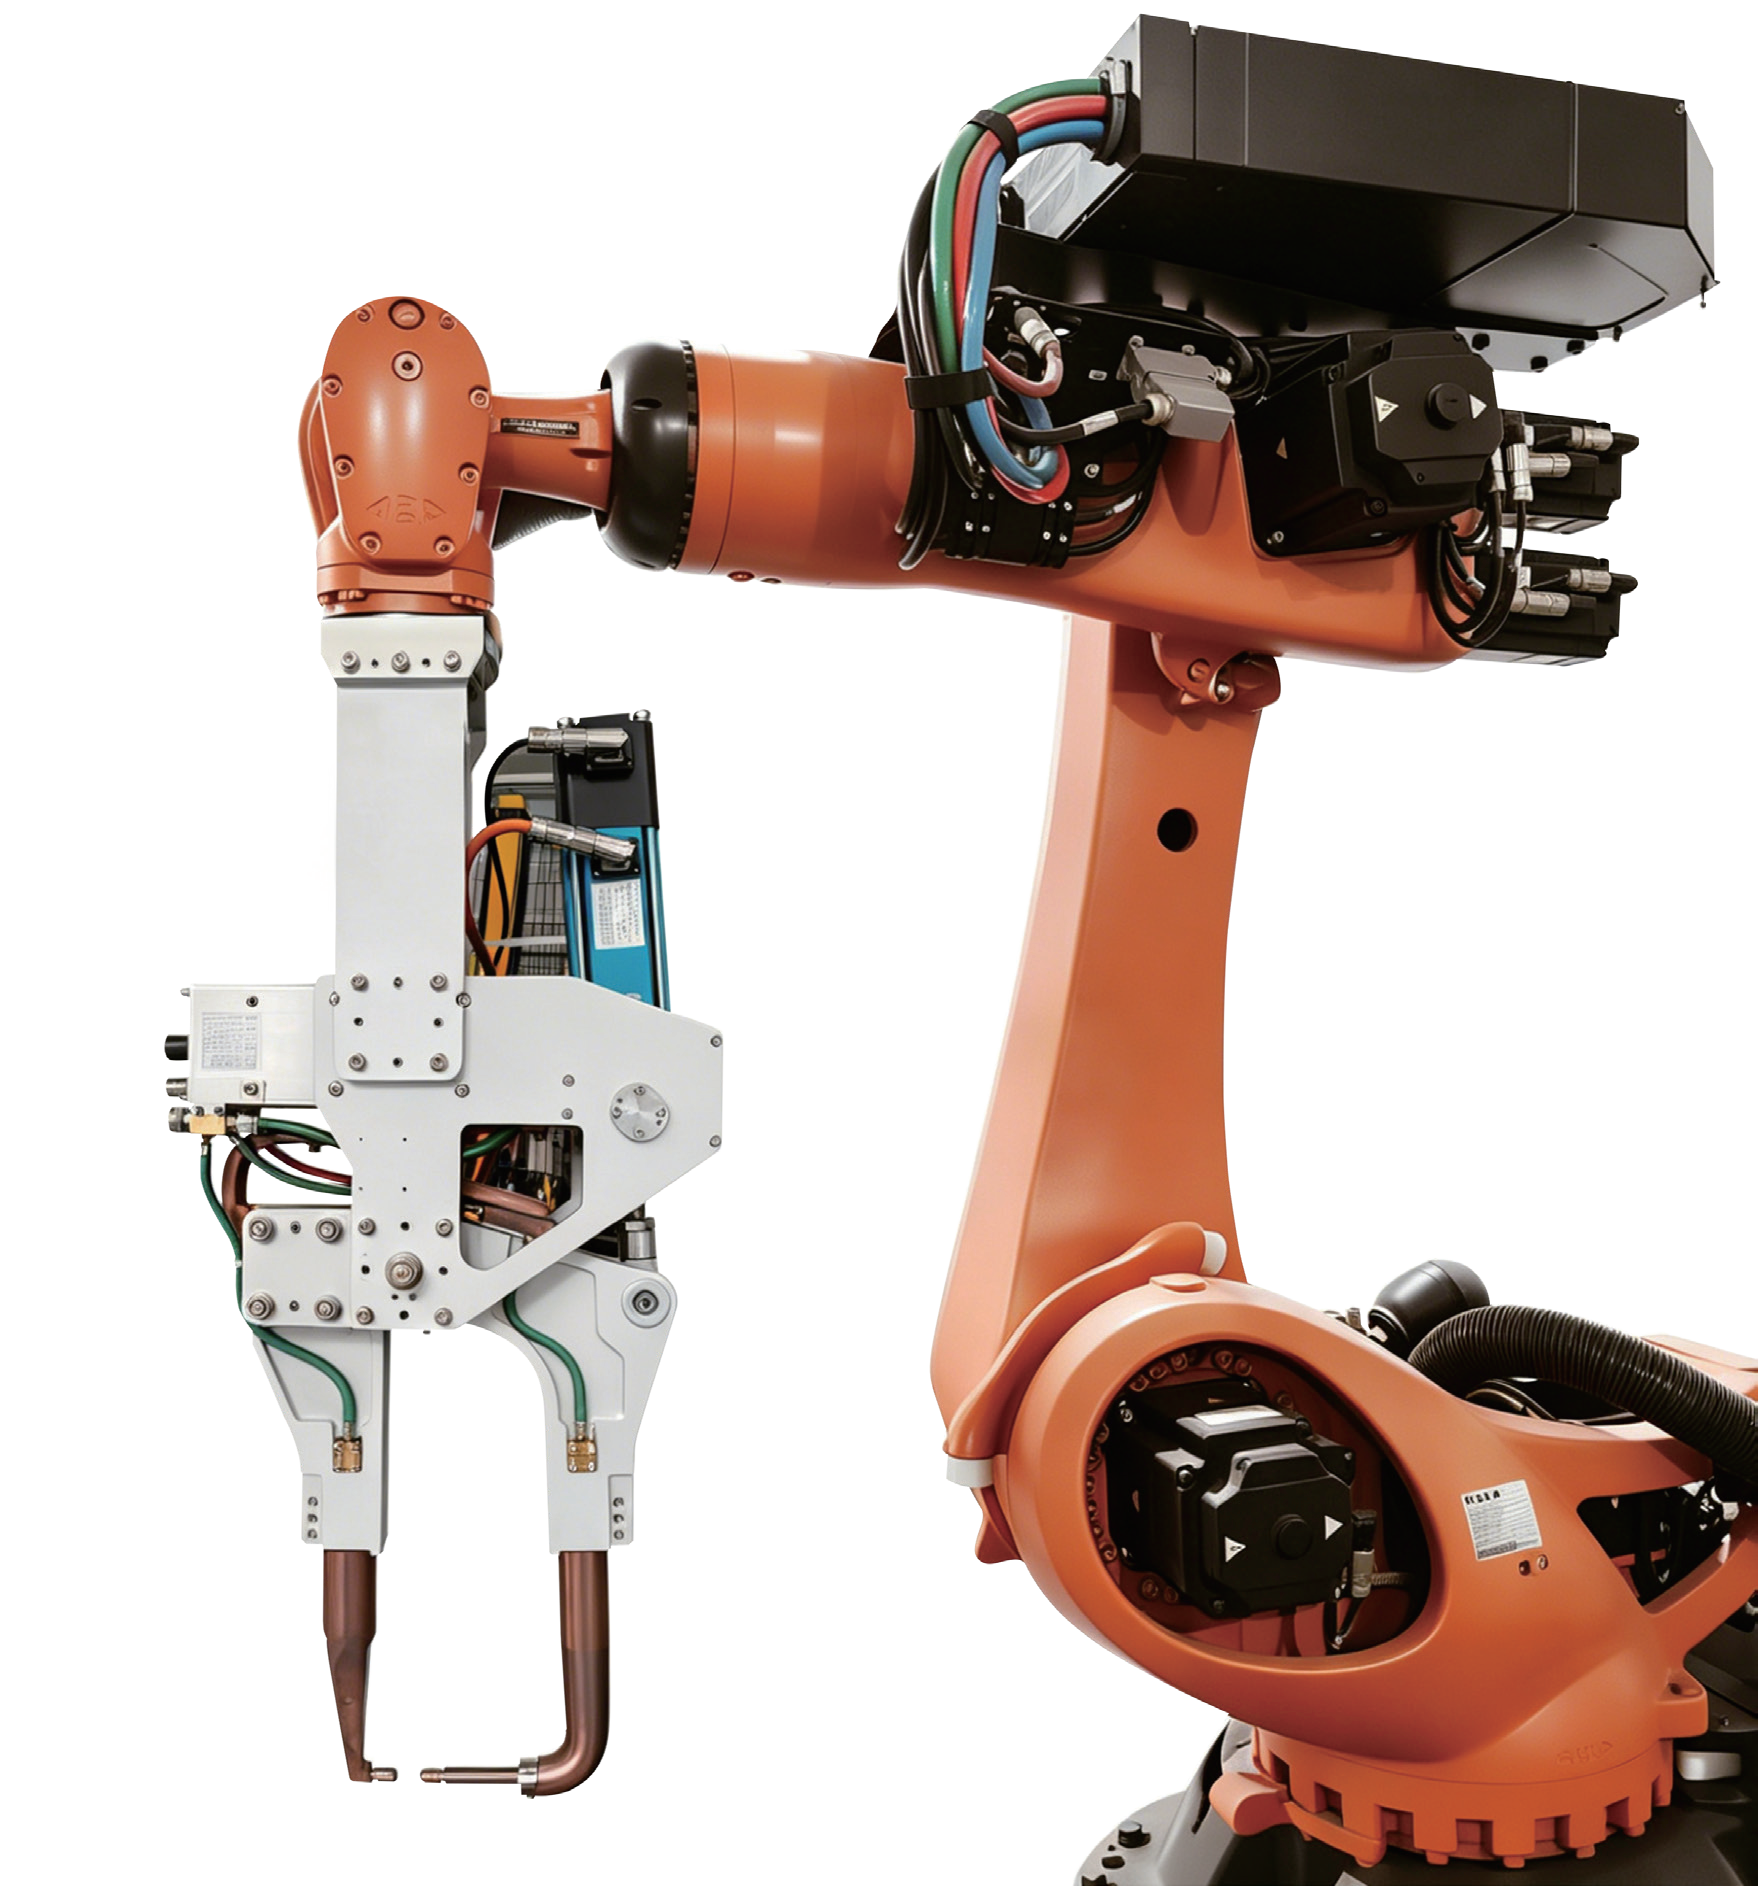
在气动焊钳方案中,加压过程由气缸完成。气缸的固有问题是:压缩空气有可压缩性,碰到工件时会产生冲击反弹,力度到达稳定需要一段停歇时间,而且力度精度受气压波动影响,重复精度差。焊接过程中,焊枪头每次都要完全退回,再移动到下一个焊点,动作路径长、循环时间长。
伺服焊枪解决了这些问题。
焊接质量方面,伺服电动缸的力度重复精度优于±3%,每颗焊点的压力都是精确可控的。焊枪接近工件时可以采用"软触"策略——先快速靠近,即将接触时减速,以极低速度接触工件,避免冲击和飞溅。这一过程可以通过编程进行精确的位置和速度控制,焊接一致性高。
焊接效率方面,伺服电动缸达到设定焊接力度后即可立即触发焊接,不需要停歇时间。焊枪头也不需要完全退回,只需张开到足以移动到下一焊点的程度即可。这个"小开度"移动策略,加上无需等待压力稳定,使焊接循环时间相比气动焊钳大幅缩短。
过程数据方面,每次焊接的位置和力度数据都会记录并存储,反馈装置的位置数据还可用于焊帽磨损检测和焊帽丢失检测——当焊帽磨损到一定程度时,焊枪的行程位置会发生可检测的变化,系统可以自动报警提示更换焊帽。
结构集成方面,伺服电动缸可将第7轴反馈装置直接封装在缸体内,无需外部导引机构。电动缸本身的导向型抗旋转总成提供额外的侧面载荷支撑,使部件免受恶劣环境影响。
中空伺服电动缸的核心逻辑是"一体化"——将电机和丝杠做成一个整体,省去联轴器、同步带等中间环节。这个看似简单的结构改变,带来的是刚性、响应、寿命、紧凑性的全面提升。而滚柱丝杠在承载能力和寿命上对滚珠丝杠的显著优势,则让它成为高频次、重载场景下的必需品。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献2条内容

所有评论(0)