BMI088有什么作用呢?
一、产品定位
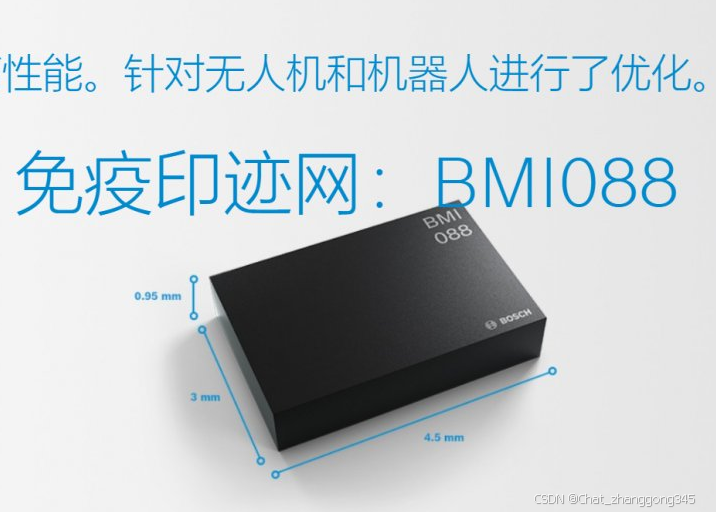
BMI088 是博世(Bosch Sensortec)推出的高性能 6 轴惯性测量单元(IMU),在单颗 LGA-16 封装内集成 16 位三轴加速度计与 16 位三轴陀螺仪,可检测 6 自由度(6DoF)的运动与旋转。其内部为双芯片 SiP 架构(加速度计 + 陀螺仪各自独立),专为无人机、机器人、工业设备等强振动、宽温、高动态环境优化。
与消费级 IMU(如 BMI160、MPU6050)最大的区别在于:BMI088 采用源自博世车规体系的陀螺仪内核,配合高振动抑制设计,可在数百 Hz 以上的 PCB / 结构共振下仍输出稳定数据;同时提供高达 ±24 g 的加速度量程,避免强冲击下信号削波。
二、核心指标速览
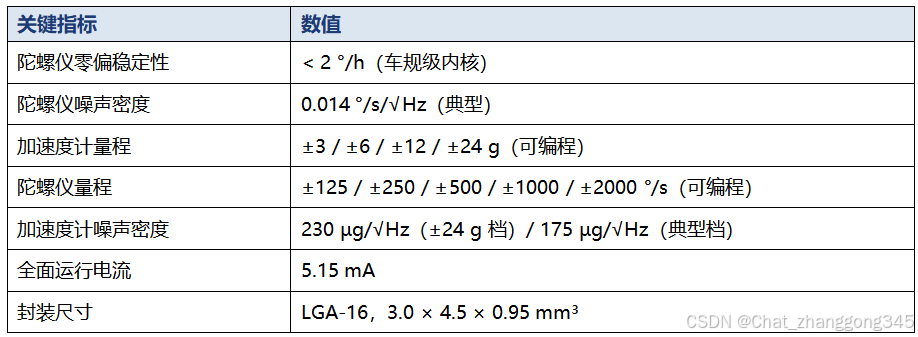
三、关键技术亮点
高振动抑制(Vibration Robustness):针对性优化对 PCB 共振、整机结构共振的抑制能力,可有效过滤无人机/机器人电机产生的高频振动,显著降低混叠误差。
源自车规的陀螺仪内核:零偏稳定性 < 2 °/h,TCO < 15 mdps/K,长时间惯导漂移远优于消费级 IMU。
宽动态范围:加速度计最高 ±24 g,避免高速机动或强冲击时信号削波;陀螺仪最高 ±2000 °/s。
优异温度稳定性:加速度计 TCO 仅 0.2 mg/K,陀螺仪 TCO < 15 mdps/K,可大幅减少产线温补标定工作量。
双芯片独立架构:加速度计与陀螺仪可独立供电、独立启停、独立配置,也可为数据同步目的联合工作。
宽 VDDIO:1.2 ~ 3.6 V,可直接对接 1.8 V / 3.3 V 主控,无需电平转换。
四、驱动初始化要点(SPI 模式)
加速度计:上电后先写寄存器 0x7D(ACC_PWR_CTRL)置 0x04 进入 Active 模式,延时约 50 ms 等待启动;再写 0x41(ACC_RANGE)选择量程(如 0x01 = ±6 g)。
陀螺仪:写寄存器 0x0F(GYRO_RANGE)选择量程,0x00 = ±2000 °/s;写 0x10(GYRO_BANDWIDTH)设置 ODR/带宽。
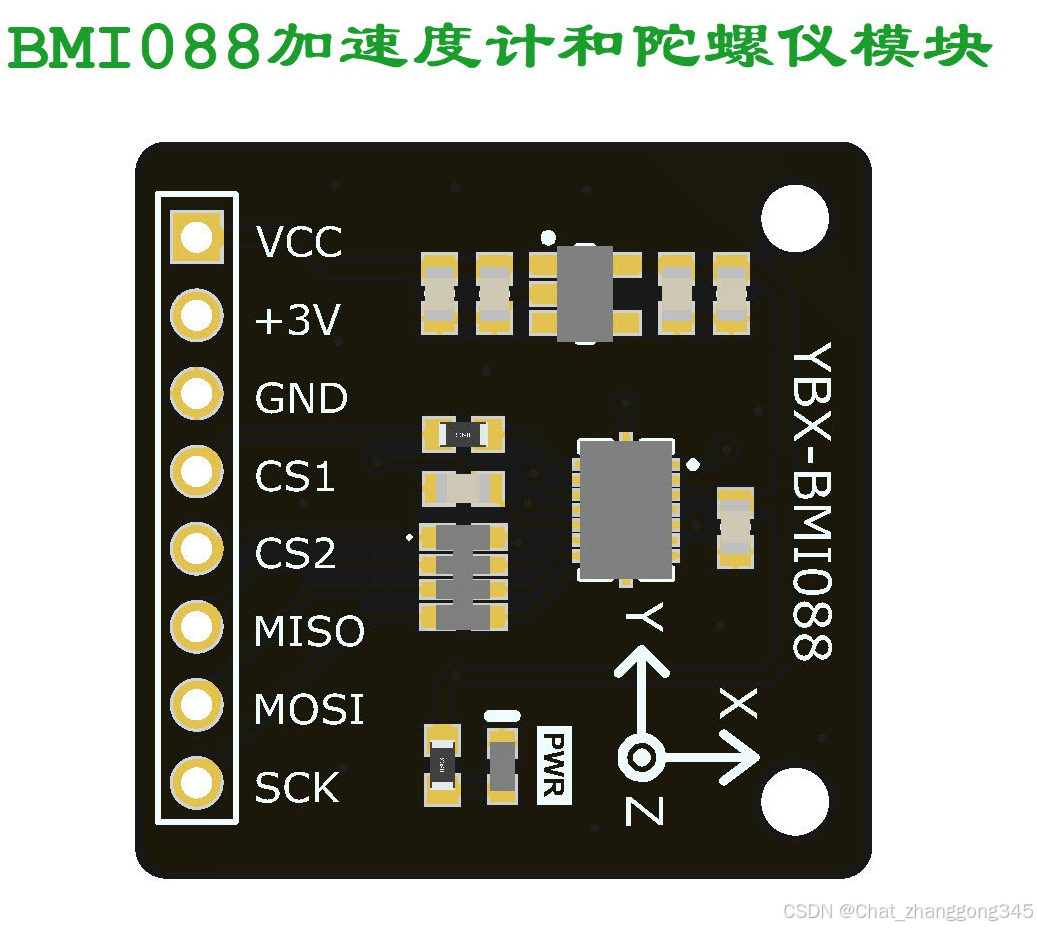
加速度计与陀螺仪是两个独立从设备,初始化与读取必须分别对 CSB1 / CSB2 操作。
SPI 读操作需先发寄存器地址并丢弃第一个返回字节,第二个字节起才是有效数据;注意 BMI088 加速度计的 SPI 读时序与部分博世其他型号不同。
官方 GitHub 提供 BMI088 驱动 API 库,需自行实现底层寄存器读写函数以适配硬件平台;社区示例代码存在个别寄存器配置瑕疵,务必对照数据手册核对。
五、典型应用
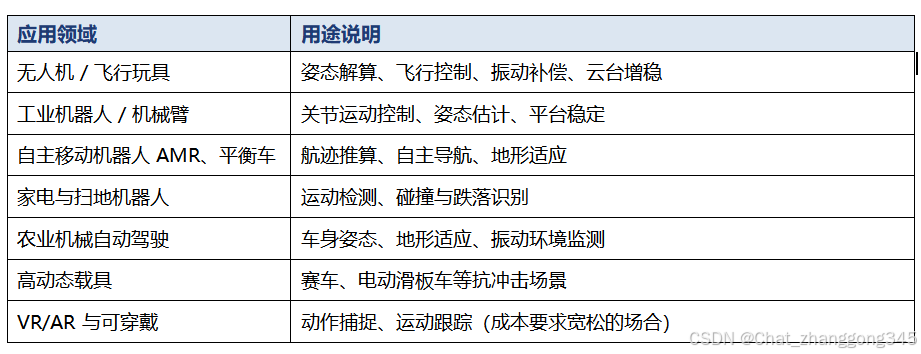

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献21条内容

所有评论(0)