挖掘16自由度潜力,Allegro Hand实现多物体分批抓取
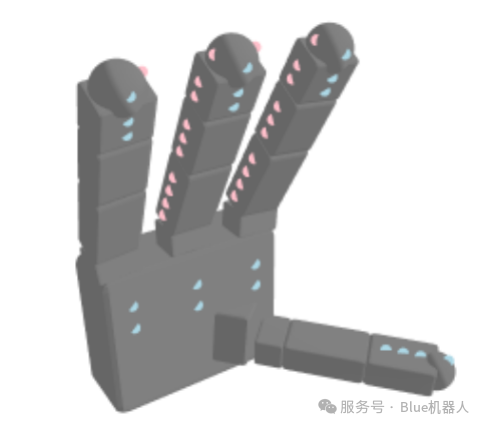
在机器人灵巧手科研领域,Allegro Hand是使用非常广泛的四指科研灵巧手。它拥有拇指加三根手指,共16个主动驱动自由度,手掌尺寸接近成年人手掌,常搭载于Franka协作机械臂末端,用来开展抓取、手内操作算法验证。即便硬件自由度充足,要让Allegro Hand像人一样,在手中同时握住2‑4个分散的小物体,依旧是一个极具挑战的问题。
人类可以采用分批的策略抓取物件:用部分手指捏住第一个物体之后保持关节锁死,再调动其余空闲手指抓取下一个物体。但传统算法大多控制Allegro Hand所有手指同步动作,只完成单个物体包裹抓取;现有的多物体同步抓取方案,又要求物体必须紧密聚集摆放。一旦物体分散,抓取极易失败。
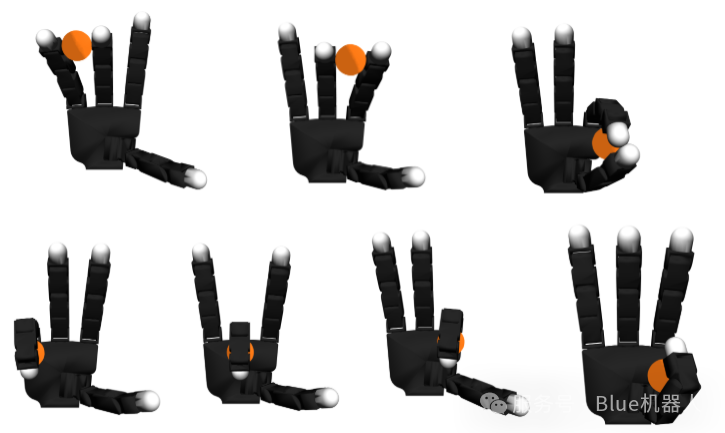
瑞典皇家理工KTH研究团队,围绕Allegro Hand这套硬件,完整开发了SeqGrasp优化算法、SeqDataset大规模仿真抓取数据集、SeqDiffuser扩散抓取生成模型。这套方案每次只占用手部部分自由度逐个抓取物体,已经抓取的物体保留在手内,剩余自由度继续执行后续抓取,最多可连续抓取4个物体。对比基线MultiGrasp,抓取成功率最高提升43.33%;SeqDiffuser抓取生成速度相比传统优化方法快750‑1250倍。
一、硬件背景:Allegro Hand的能力与现实约束
Allegro Hand每根手指配备4个独立驱动关节,合计16自由度,关节无耦合,支持对每个关节独立控制。把算法落地到这款灵巧手做多物体序列化抓取,需要面对几个硬件带来的客观约束:
- 关节复用冲突:不同夹持模式会共享部分关节。一旦某组关节被一次抓取占用冻结,所有依赖这些关节的其余夹持模式都会失效,算法需要精细化管理关节占用状态;
- 手掌空间有限:Allegro Hand手掌物理空间有限,当手中已经持有2‑3件物体,留给新物体的操作空间被大幅压缩,极易发生物体之间互相穿透挤压;
- 仿真与实物鸿沟:仿真环境中稳定的抓取姿态,迁移到真实Allegro Hand上,微小的定位误差就会造成物体脱落。
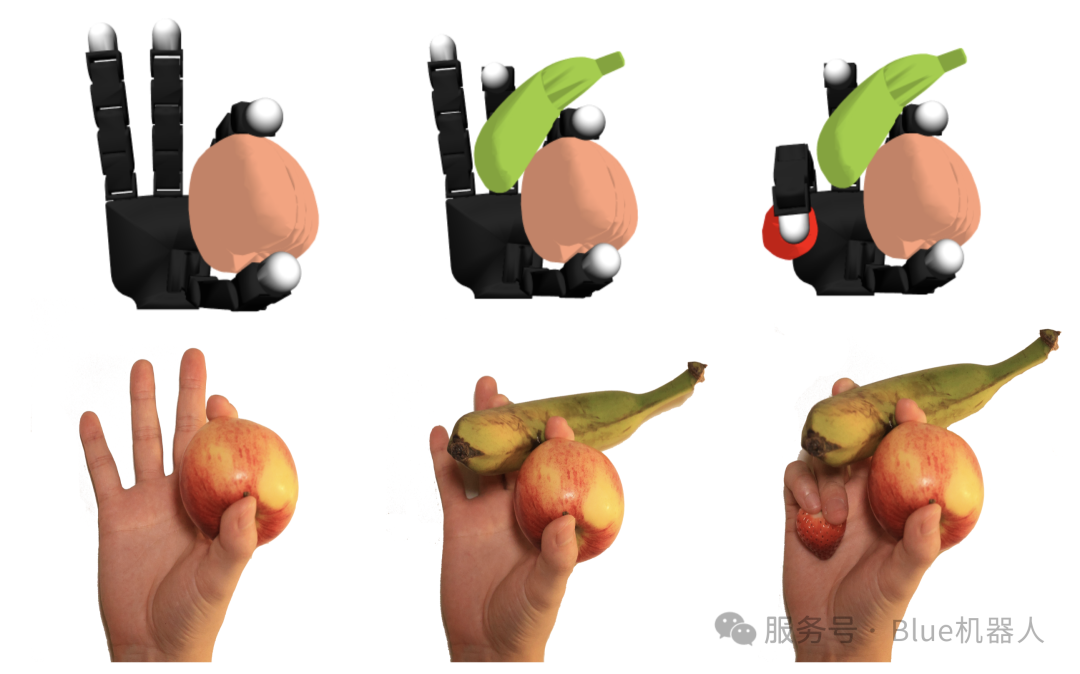
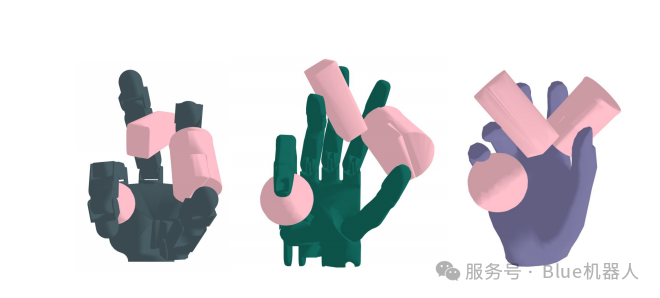
过去多物体抓取相关研究,大多最多只支持2个物体,或者仅适配球体、圆柱体这类简单几何体;专门面向Allegro Hand的大规模序列化多物体抓取公开数据集处于空白。
二、SeqGrasp:面向Allegro Hand的序列化抓取优化算法
SeqGrasp属于机械手无关的优化框架,论文中主要在Allegro Hand上开展实现与验证。核心思路:每次抓取仅启用Allegro Hand一部分自由度,抓取完成后冻结对应关节,剩余可用自由度留给后续物体,循环执行,最多完成4个物体的抓取序列。
针对Allegro Hand,论文定义7组对抗空间(Opposition Space,OS),分别是:中指‑无名指、食指‑中指、拇指‑食指、无名指‑手掌、中指‑手掌、食指‑手掌、拇指‑手掌。 每一组对抗空间由两部分组成:二元掩码向量,标记该模式需要使用Allegro Hand的哪些关节;一组手部三维接触点集合,代表可以施加夹持力的手部表面。仅依靠一组对抗空间的两个接触点,就可以实现稳定夹持,不需要调动全部16个关节。
算法核心流程(来自论文Algorithm 1):
-
在可用对抗空间集合中随机采样一组OS,用于抓取当前目标物体;
-
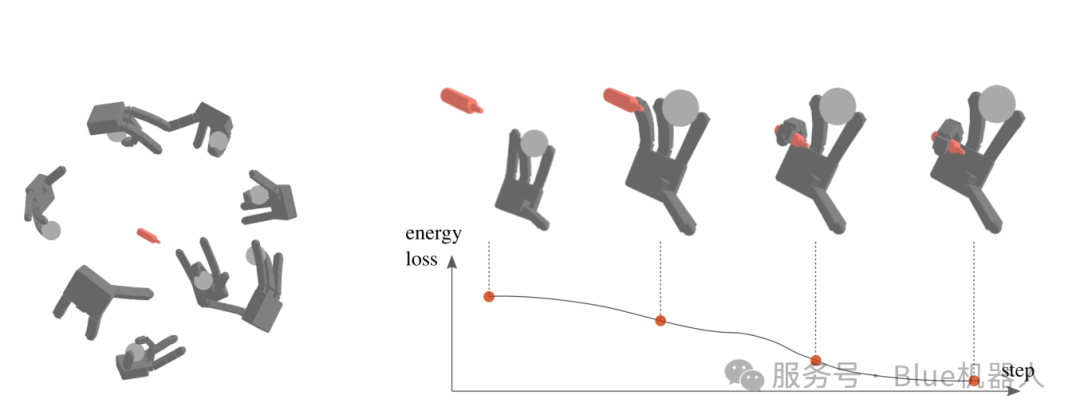
使用MALA(Metropolis‑Adjusted Langevin Algorithm)做梯度优化求解抓取位姿;能量函数共6项加权子项,包含力封闭、接触距离、手‑物穿透、手自穿透、物体‑物体穿透、关节限位,保证不破坏已经握在手内的物体,同时姿态符合Allegro Hand硬件关节范围;
-
将已经使用完毕的对抗空间从可用集合剔除;更新剩余全部对抗空间的关节掩码,若某一组OS依赖的关节全部被占用,则直接移除该OS;
-
循环执行,直到没有剩余可用对抗空间,或者完成预设物体抓取数量。
整套优化输出的抓取序列全部满足Allegro Hand物理约束,为数据集生成提供基础。
三、SeqDataset:Allegro Hand专用大规模序列化抓取数据集
现有公开多物体抓取数据集大多面向同步抓取,很多适配Shadow Hand,缺少Allegro Hand的序列化样本。SeqDataset是当前规模最大的序列化多物体灵巧手数据集。
|
数据集 |
目标灵巧手 |
最大抓取物体数 |
有效抓取样本 |
抓取模式 |
开源 |
|---|---|---|---|---|---|
|
MOG |
人手&Barrett手 |
‑ |
28K |
同步/序列化 |
❌ |
|
Grasp’Em |
Shadow Hand |
2 |
90K |
同步 |
✅ |
|
SeqDataset(Ours) | Allegro Hand |
4 |
870K |
序列化 |
✅ |
-
源物体取自DexGraspNet共509个物体模型,缩放物体包围盒至0.06‑0.10 m,适配Allegro Hand手掌尺寸;
-
构造600套四物体组合,做4次随机置换,得到2400组唯一物体序列;
-
使用SeqGrasp生成原始抓取,总量490万条;在Isaac Gym仿真器中做物理有效性校验;
-
仿真验证条件:物体密度500 kg/m³,摩擦系数2.0;6个正交方向施加9.8 m/s²加速度持续100仿真步;全部物体保持接触、最大穿透深度小于1 cm,才判定为成功样本;
-
筛选后保留870K(87万)条有效无穿透抓取样本;数据生成消耗约2500小时A100 GPU算力,数据集开源。
数据集统计得到贴合Allegro Hand硬件特性的客观结论:
-
手掌参与的对抗空间(无名指‑手掌、中指‑手掌、食指‑手掌)抓取成功率显著高于指尖‑指尖类对抗空间;其中Ring‑Palm成功率45.57%;
-
Thumb‑Index成功率仅5.75%,Thumb‑Palm为17.67%。论文假设:该现象来源于Allegro Hand和人手生物力学结构差异,人类擅长的拇指主导抓取,在这款机械手上稳定性反而偏低;
-
统计显示96.12%样本具备抓取3‑4个物体的能力,证明这套策略可以有效利用Allegro Hand的自由度资源。
四、SeqDiffuser:基于扩散模型面向Allegro Hand的高速抓取生成
SeqGrasp优化得到的抓取质量高,但计算开销巨大:生成256个抓取样本,SeqGrasp、MultiGrasp约需要900‑1000秒,无法用于机器人实时任务。团队基于SeqDataset训练条件扩散模型SeqDiffuser。
模型基于DexDiffuser架构改造,把Allegro Hand的对抗空间OS作为条件输入:
-
将选中OS编码为one‑hot特征向量,和抓取表征拼接;
-
设计二进制扩散选择掩码,扩散加噪、去噪过程只更新当前OS所对应的关节与手部位姿,已经被之前抓取冻结的关节保持不变;
-
使用BPS(Basis Point Set)对物体点云编码作为物体条件;损失函数仅针对掩码选中维度计算。
实测:生成256个抓取仅需要0.8秒,相比优化方法提速750‑1250倍。论文明确指出它的短板:扩散生成样本普遍存在更大手‑物体穿透深度,仿真可以通过,但很多姿态无法直接在真实Allegro Hand硬件复现,需要后处理优化。
五、仿真与实物实验
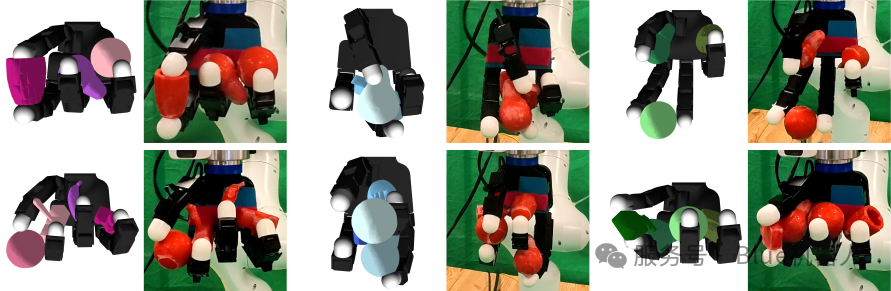
对比基线为SOTA同步多物体抓取方法MultiGrasp;实物硬件平台:Franka Panda机械臂 + Allegro Hand灵巧手。测试物体分为两套:3D打印适配尺寸的测试物体集、日常物体集。实物测试执行高加速度动态轨迹、手掌朝下手腕±90°旋转,模拟扰动检验抓取稳定性。
仿真实验(Isaac Gym)
评价指标:成功率SR、最大穿透深度Pene.、多样性Div.、生成耗时Eff. 1‑2个物体:SeqGrasp、SeqDiffuser与MultiGrasp性能接近; 3‑4个物体场景:SeqGrasp成功率显著优于MultiGrasp。MultiGrasp调用Allegro Hand全部自由度同步抓取,单物体接触点更多,但随着物体数量增加,手物挤压造成穿透快速增大,成功率大幅衰减。 所有方法在4物体任务均出现性能下降:3个物体已经占用Allegro Hand手掌大部分空间,第四个物体抓取逼近机械手运动学极限,物体间交互组合爆炸,任务难度急剧上升。 SeqDiffuser速度优势极大,但输出样本穿透数值显著高于SeqGrasp。
真实硬件实验
-
SeqGrasp:打印物体集,3物体任务10次试验5次成功,4物体任务10次试验5次成功;平均成功率约50%;
-
MultiGrasp:平均成功率仅8.7%,部分试验甚至无法输出有效抓取;同步抓取依赖物体之间互相挤压维持稳定,现实微小定位误差就直接导致物体掉落;
-
SeqDiffuser:实物平均成功率仅13%。主要原因是扩散模型输出的穿透,使得真实Allegro Hand无法复现仿真内的理想姿态。
六、研究局限
-
当前对抗空间选择、物体抓取顺序为随机采样,目的获取多样性数据集,不是任务最优抓取序列;未来可以通过人类偏好学习得到面向任务的最优抓取时序;
-
该工作只输出目标抓取关节位姿,没有做机械臂运动规划,无法直接得到无碰撞到达抓取姿态的运动轨迹,因此没有完成完整端到端抓取演示;后续可以结合强化学习,以目标抓取位姿为条件学习运动策略。
Allegro Hand是机器人研究中最主流的科研灵巧手之一,大量研究集中在单物体抓取。该工作跳出“全部手指同步包裹物体”的思路,通过分次占用自由度,充分利用Allegro Hand的16自由度,实现手内连续抓取多个物体。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献27条内容

所有评论(0)