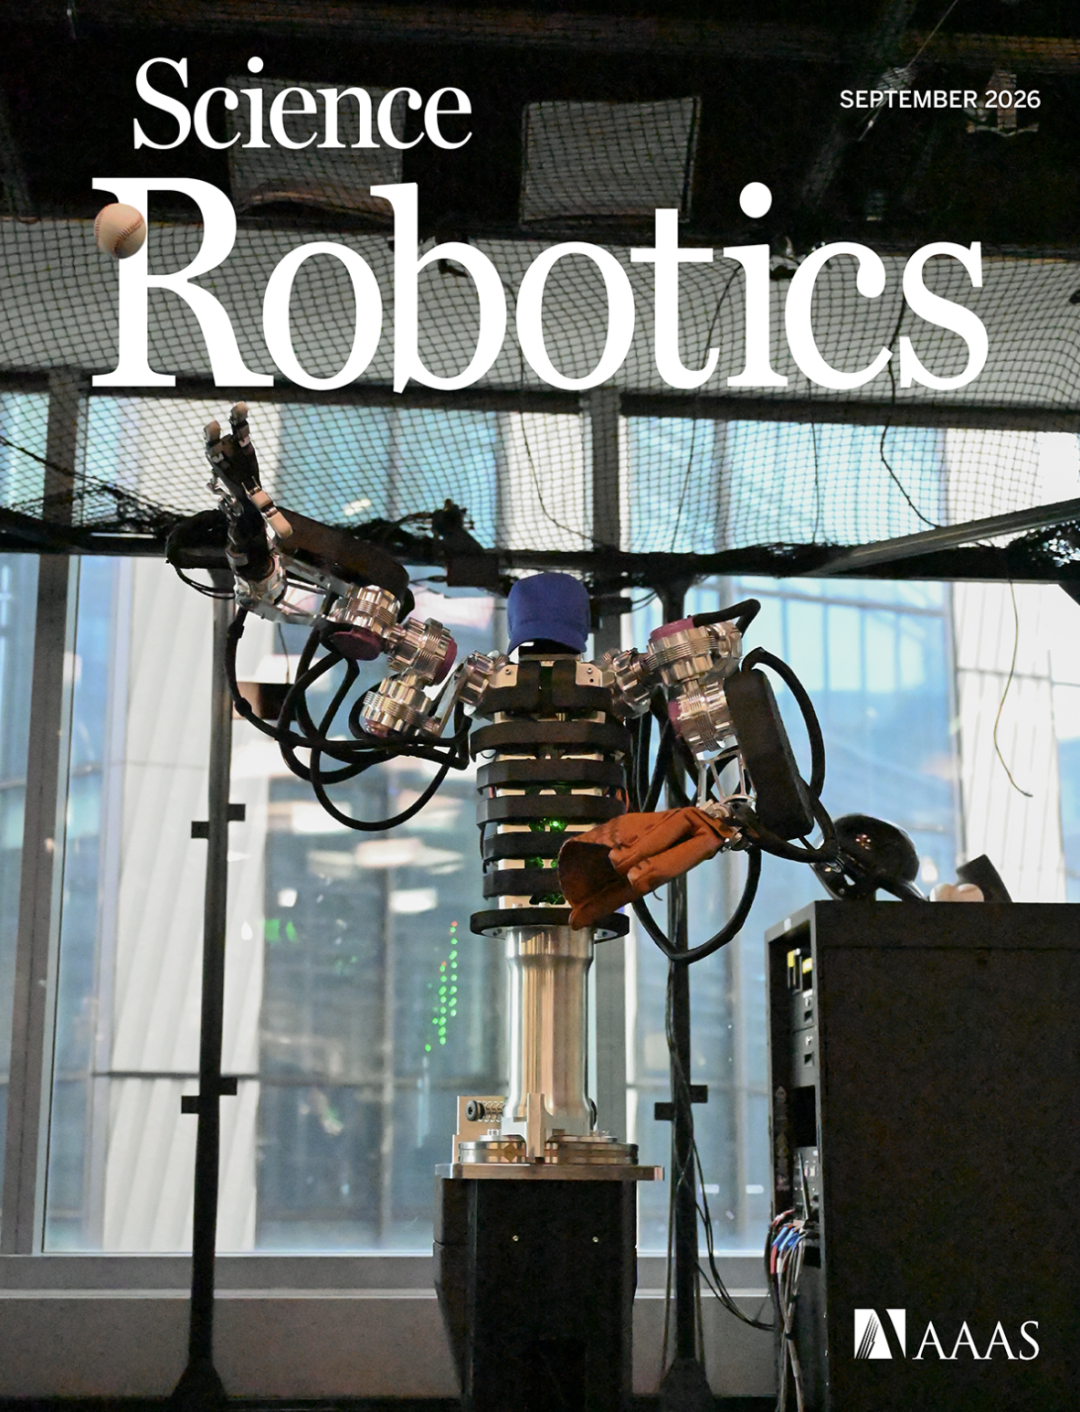
Science Robotics 封面论文| 让机器人真正“动”起来:AthenaZero如何用低惯量设计重新定义动态操作
导语:在机器人领域,我们习惯了看机器人缓慢、精确地抓取和放置。但当任务变成“接住一个高速飞来的棒球”或“挥棒击打网球”时,传统协作机器人几乎无法胜任。问题不在于算法不够聪明,而在于硬件本身——它们的有效质量太大,反应太慢,接触时传递的力太大。RAI研究所(现代汽车集团资助)在《Science Robotics》上发表的最新工作AthenaZero,用一套低惯量、双臂、准直驱的机械臂设计,将有效质量降到与人手相当的水平,实现了投掷30.8m/s、接球18.3m/s、击球成功率82%的动态操作能力。这可能是机器人操作从“准静态”迈向“动态”的一个重要转折点。
一、为什么传统协作机器人“动”不起来?
过去二十年,机器人行走领域发生了革命——从缓慢的静态步行到奔跑、攀爬、后空翻。但在操作领域,硬件的发展明显滞后。大多数研究者仍在依赖几十年前设计的商业协作机器人。
这些协作机器人有一个共同特点:高减速比(通常≥80:1)。高减速比的好处是定位精度高、静态功耗低。但代价是什么?
代价是反射惯量的急剧放大。当电机通过N:1的减速器驱动负载时,电机的转子惯量会被放大N²倍。以80:1的减速比为例,转子惯量被放大6400倍。这意味着,即使电机转子本身很轻,经过减速器后,它在负载端表现出的“等效质量”可能远大于机械臂结构本身。
论文给出了一个直观的对比:传统协作机器人在手腕处的有效质量通常是人类的5-10倍。人类手臂的有效质量约为2.76 kg,而Franka FR3、UR5e、KUKA iiwa等协作机器人的有效质量远高于此。
有效质量为什么重要?它决定了机器人与环境接触时的行为。当你用一根手指去推一个物体时,你感受到的是“你愿意让出多少力”。有效质量越大,接触时传递的力越大,物体被弹飞或损坏的风险越高。这就是为什么传统协作机器人在接触密集环境中必须大幅降低速度——它们的“惯性”太大了。
论文对“动态操作”的定义值得反复咀嚼:动态操作不必然意味着高速,而是机器人的惯性和扭矩特性与它要执行的任务相匹配。
在行走领域,动态缩放问题常被表述为“自然倾倒频率”:如果机器人能比摔倒更快地重新放置脚,它就保持可控。但操作领域的动态缩放问题结构不同。操作涉及与环境交互,环境动力学不是预先确定的,往往涉及相对较轻的物体。结果是在碰撞瞬间,机器人的有效质量通常主导交互。如果质量不匹配,机器人会传递过大的接触力,导致物体加速远快于机械臂,从而被弹飞。
核心命题:一个能在最大化控制权威的同时最小化有效质量、并支持现实载荷(≥3 kg)的机器人设计,可以在从精细阻抗整形到强力能量传递的广泛操作范围内,实现更高带宽的动态性能。
这个命题需要平衡三组矛盾:
|
目标 |
冲突 |
解决路径 |
|---|---|---|
|
低有效质量 |
需要低减速比 |
准直驱执行器 |
|
高控制权威 |
低减速比牺牲静态刚度 |
高带宽计算 + 主动阻抗调制 |
|
现实载荷 |
远程化传动增加复杂性 |
混合串并联设计,保持机械简洁 |
二、AthenaZero的核心设计哲学:让机器人“瘦”下来
AthenaZero的设计逻辑可以用一句话概括:用低减速比的准直驱执行器降低反射惯量,用传动远程化把重量移出远端,用高带宽计算补偿刚度损失。
这不是一个全新的概念。早期的直接驱动机器人(如Barrett WAM)和现代的准直驱行走机器人(如MIT Cheetah系列)都验证过类似思路。但AthenaZero是第一次将这套哲学系统性地应用到双臂操作平台上,并在棒球任务中验证其动态性能。
执行器设计的量化目标:从人体力矩反推
AthenaZero的执行器选择不是凭经验,而是从人体生物力学基准反推的。
目标设定:
-
有效质量目标:接近人类手臂(约2.76 kg)
-
峰值扭矩目标:肩关节约90 N·m,源自人类等长收缩力矩数据
-
载荷能力:≥3 kg
-
动态任务占空比:低占空比、高加速度,因此热性能指标被排除在选择标准之外
执行器选择标准:
-
主要指标:峰值扭矩密度(N·m/kg)
-
约束:执行器空间限制、单级低减速比齿轮(≤10:1)
-
排除:包含机械时间常数的指标,因为预期系统总惯量由结构链接主导,而非电机本身
具体选型:
-
躯干、肩部、上臂:Allied Motion Megaflux无框定转子对,转子与定子均有大量背铁限制磁饱和
-
减速:单级斜齿行星齿轮,背隙≤8×10⁻⁴ rad,行星减速的负载分担能力和斜齿轮强度最小化齿轮箱体积和质量
-
轴承:全complement交叉滚子轴承支撑每个电机输出
-
肩部三关节+肘部屈伸J4:95 mm直径执行器,5:1减速
-
肘部旋前旋后J5:76 mm直径执行器,5:1减速
-
腕部:两个38 mm TQ无框对,驱动8 mm滚珠丝杠
-
手指:每个手指一个25 mm TQ无框对,18.8:1减速
为什么不用高减速比?转子惯量按N²放大。80:1减速比意味着转子惯量在负载端被放大6400倍。即使电机很轻,反射惯量也可能远超机械臂结构本身。AthenaZero的减速比仅为5:1到10.48:1,反射惯量极小。
传动远程化:把重量移出远端
低减速比解决了执行器反射惯量问题,但执行器本身仍有质量。远程化传动是把执行器质量移出机械臂远端的核心手段。
|
部位 |
远程化方式 |
效果 |
|---|---|---|
|
肘部J4(屈伸) |
95 mm电机通过同步带传动移至上臂近端 |
减少肘部远端质量 |
|
腕部2-DoF |
两个38 mm电机远程安装在肘部附近,驱动滚珠丝杠 |
腕部质量极小 |
|
手指 |
三个25 mm电机放在躯干内,通过1.8 m Bowden线缆驱动 |
末端质量最小化 |
为什么避免复杂腱传动?Barrett WAM和AMBIDEX使用复杂的腱路由实现远程化,但论文明确指出这“大幅增加成本并降低系统整体可靠性”。AthenaZero选择简单、高刚度的传动:皮带、滚珠丝杠、Bowden线缆。
肩部结构:三个95 mm电机轴向重合,形成球形关节。但标准roll-pitch-roll配置在第一和第三轴共线时存在奇异点。论文将第一肩关节向上偏移20°、向前偏移30°,显著改善了投掷运动的可行性,通过追踪人体投球运动捕捉数据验证。
腕部并联机构:采用2-SS[RRRP] + 1RR并联机构,与RH5 Manus腕部类似但有所改进。棱柱执行器接地,线缆管理简化。并联机构中的简单高强度支腿承受手部大部分力。中央RR链接有中空腔,便于Bowden线缆和通信线缆靠近腕部旋转中心布线。该机构有4个自由度:屈伸、偏转,以及两个不受控的耦合链接旋转。这些不受控自由度不影响屈伸和偏转,且允许使用简单球轴承。
腕部运动学:并联架构的正运动学没有简单闭式解,但逆运动学可通过球-圆和线-圆相交解析求解。为避免数值求解器的计算成本,团队用解析逆解生成高密度查找表,通过双线性插值实现O(1)查询,查询时间约3 μs,插值残差低于系统机械分辨率。
手部设计:欠驱动、触觉、远程化
机械结构:
-
三指Dollar风格腱驱动欠驱动手
-
三指可交叉对指,链接长度优化为闭合时能抓握棒球(约7.4 cm直径)和棒球棒(手柄约2 cm)
-
指关节近端到远端刚度比约1:1.4,用于期望的自由摆动闭合模式
-
每个手指一个25 mm TQ无框对,18.8:1减速
-
执行器远程到躯干,通过1.8 m Bowden线缆驱动,铝链接护套抗屈曲,0.8 mm Dyneema腱
-
峰值扭矩约4 N·m,闭合时间约80 ms
触觉传感:
-
指尖和手掌由TEPU 30A构成
-
气压式触觉传感器,200 Hz
-
手掌8个传感器,每个指尖3个
-
接触位置分辨率约3 mm,力分辨率约0.1 N
-
局部计算在手掌背面
三、有效质量:理论推导与实验验证
论文的核心贡献之一是对有效质量进行了严格的理论分析和实验验证。
理论定义:
有效质量是机械臂通过其运动学反映出的表观质量,是操作空间量,依赖于机器人配置。当在操作点施加wrench时,有效质量将该作用与产生的加速度关联起来。
给定关节配置q,操作点的线性雅可比J_v(q),机器人质量矩阵:
M(q) = M_l(q) + M_a
其中M_l(q)编码链接惯量,M_a是执行器反射惯量(对角矩阵):
M_a = diag(I_r,i · N_i²)
关键:齿轮比通过平方项贡献——这是传统高减速比机械臂总有效质量高的核心因果。
伪动能矩阵:
Λ = (J_v M⁻¹ J_vᵀ)⁻¹
给定单位向量u描述瞬时扰动方向,有效质量:
m_u = (uᵀ Λ u)⁻¹
实验验证:单摆冲击测试
-
碳纤维摆:1 kg质量,0.5 m轴,校准力传感器,16位编码器
-
FR3和AthenaZero置于重力补偿模式的中性配置
-
摆从约0.55 rad释放,每个机器人完成5次循环
-
数据1 kHz采集
结果:
|
指标 |
AthenaZero |
FR3 |
|---|---|---|
|
冲量J |
0.48 N·s |
0.98 N·s |
|
速度变化Δv |
0.58 m/s |
0.30 m/s |
|
实验有效质量 |
0.83 kg |
3.3 kg |
|
模型预测有效质量 |
0.78 kg |
3.6 kg |
|
峰值冲击力 |
124.1 N |
208.3 N |
|
摆后速度 |
正值(继续前进) |
负值(反弹) |
结论:AthenaZero的低有效质量让摆锤在碰撞后保持前进速度,而高减速比FR3导致摆锤反弹。这直观展示了低惯量硬件在碰撞事件中的优势。
论文还将分析扩展到沿整个手臂的操作点。QDD设计(AthenaZero/WAM)在其上臂引发的有效质量与高减速比机械臂在末端执行器处的有效质量相似。这使得AthenaZero非常适合全身操作。
四、控制架构:多速率、高带宽、增益调度
硬件驱动:
-
Copley Nano NES驱动器,嵌套位置、速度、电流控制环,CSP模式
-
物理驱动器放在躯干内,减少远端质量
-
位置和速度环:4 kHz
-
电流环:16 kHz
-
EtherCAT总线:1 kHz,发送位置、设定速度、前馈扭矩、位置增益、速度增益
扭矩估计:依赖q轴电流(磁场定向控制中的扭矩产生电流)估计通过齿轮箱的扭矩,不需要关节扭矩传感器。这消除了应变片传感器的漂移和迟滞问题,尤其是在热和冲击下。
为什么不需要扭矩传感器?高齿轮箱效率(≥97%行星齿轮组)和透明度允许扭矩“被感受到”。通过适当表征,q轴电流可以可靠地估计扭矩。
在线高频增益调度:1 kHz更新位置和速度增益,实现对电机输出阻抗的精确控制。这是主动阻抗调制的基础。
刚度评估:
-
无负载:末端平均误差约3 mm
-
加载1.8 kg:平均偏转12 mm
-
主要误差源:右臂J7,因为它是链中扭矩最小的关节,平均误差0.011 rad
-
伸展配置误差增大,因为杠杆臂增加
结论:AthenaZero保持足够的刚度用于动态任务,但达不到传统协作机器人的毫米级精度。
五、棒球任务:动态操作的终极测试
棒球任务被选为验证平台,因为它们对动态性能的要求极高。
投掷
-
单臂网球(57 g):30.8 m/s释放速度,约112 km/h
-
双臂棒球(145 g):21.4 m/s,在7.3 m处25 cm×25 cm平面内准确
-
轨迹优化: 直接配点法对代价和约束整形高度敏感,迭代引入目标对收敛至关重要。轨迹计算约5分钟,后来开发了基于非线性运动学轨迹优化的在线调整工具
-
主要挑战: 期望释放前的意外滑移。双臂系统减速后,棒球投掷精度显著提升
接球
-
7.3 m距离,成功接住18.3 m/s(0.398 s反应时间)
-
外推到标准投手丘距离18.4 m,相当于接住46.1 m/s
-
框架要求:
-
球轨迹追踪,预测到达目标平面时间精度约10 ms
-
拦截运动时间窗口≤0.4 s
-
无缝过渡到操作空间阻抗控制器,柔顺吸收冲击
-
接球后,对侧手在手套中定位球,适应每次接球后的可变位置,执行安全转移
-
-
失败模式: 球从手掌反弹快于手指闭合。瓶颈是闭环阻抗控制阻尼带宽的稳定性
击球
-
成功率82%(33次挥棒中27次击中)
-
来球速度约13.4 m/s,距离7.3 m,反应时间0.544 s
-
时间窗口极窄:2 ms偏差导致挥空
-
不能依赖预编程动作,连续实时调整挥棒,基于2D击球区(0.4 m×0.7 m)的估计投影
-
挥棒动作顺序执行,不需要在尝试之间重新定位或重新抓握球棒
-
限制: 腕部偏转运动范围有限,约束了高度拟人化击球动作的复现
机器人-机器人、机器人-人交互
-
两个AthenaZero面对面7.3 m,OptiTrack运动捕捉240 Hz
-
机器人对机器人:投球速度约13.4 m/s,总接球到投球时间约11 s,最多8个来回
-
机器人对人:最多12个来回
-
失败案例:接球后球转移错位,导致回传不准确
-
击球练习:机器人对机器人约3分钟,有人参与时成功率相似
六、工程权衡与失败模式
|
权衡 |
代价 |
缓解 |
|---|---|---|
|
低减速比 |
静态保持扭矩低、被动机械刚度低 |
高带宽计算主动调制阻抗 |
|
热饱和 |
持续静态负载超过2 kg可能过热 |
软件保护80°C触发,热模型离线预测 |
|
末端刚度低 |
传统轨迹跟踪困难 |
转向自适应、人类启发的交互策略 |
|
Bowden线缆摩擦 |
最大抓取力和手部动态受限 |
接受为快速迭代的代价 |
|
现成驱动器70 A限制 |
投掷等冲击动作动态性能受限 |
电机峰值额定130 A,但未用满 |
|
外部线缆和反射表面 |
干扰光学运动捕捉 |
次要,工业设计改进推迟 |
七、对操作研究的深层启示
论文最后指出:动态操作任务暴露了当前运动规划器的根本局限。
传统高惯量机械臂的规划由任务运动学主导。但AthenaZero的固有动力学要求紧密集成的扭矩控制和增益调度。由于QDD执行器的高反向驱动性和控制权威,期望轨迹中的微小偏差(特别是加速度层面)会显著影响前馈动力学。
这引出一个根本问题:“自然”运动是否仅仅是最小化jerk?还是存在其他人类和动物满足的目标?
论文提到,自1980年代以来的多项研究表明,最小jerk并不能解释人类运动的一般规律。AthenaZero提供了一个物理测试平台,让研究者可以探索这些问题。
更广义的启示:操作是一个系统级挑战,统一控制、传感和认知仍是一个开放前沿。AthenaZero是控制与传感支柱的初步探索。真实环境本质不可预测,机器人系统必须优雅地管理那些“不可描述之物”:接触摩擦的模糊性、物体质量的未知、几何的移动、瞬态动力学的扰动。
从动力学视角切入核心挑战,能让研究者在对操作问题提出正确问题时,使用正确的工具。
八、结语
AthenaZero不是万能方案。它的精度远不及传统协作机器人,热管理需要额外注意,手部力量有限。但它证明了:当硬件设计让机器人的惯性特性匹配其任务需求时,动态操作的可能性会大大扩展。
从棒球任务到未来的应用场景——动态抓取移动物体、在不确定环境中快速适应、与人类进行物理交互——AthenaZero提供了一种新的硬件范式。
更重要的是,它提醒我们:机器人操作的进步,不只是算法的问题。当算法已经准备好进入动态世界时,硬件必须跟上。AthenaZero是这一方向上的重要一步。
论文信息
标题:AthenaZero: A low-inertia, bimanual robot for dynamic manipulation
作者:Andrew S. Morgan, Gregory Xie, Capprin Bass 等
机构:RAI研究所(现代汽车集团资助)
期刊:Science Robotics, Vol. 11, Issue 118, 2026年9月16日
DOI:10.1126/scirobotics.aee1868
数据与代码:https://zenodo.org/records/21939225及https://github.com/rai-opensource/effective_mass_analysis

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献222条内容

所有评论(0)