行业干货|机器人视觉不准、定位漂移?问题可能出在光学镜筒
在工业机器人、协作机器人的视觉成像与激光定位系统研发量产中,多数厂商的技术重心多聚焦于镜头芯片参数、成像算法、软件调试等核心模块,往往容易忽视一个基础却至关重要的精密结构件——光学镜筒。
从外观上看,光学镜筒只是一枚普通的金属套筒,但它作为机器人视觉系统的核心承载结构,相当于机器人的“眼部基座”。其加工精度、结构稳定性和表面工艺,直接决定设备的成像清晰度、光路准直度、激光定位精度以及长期运行的稳定性,是机器人视觉精度保障的基础硬件支撑。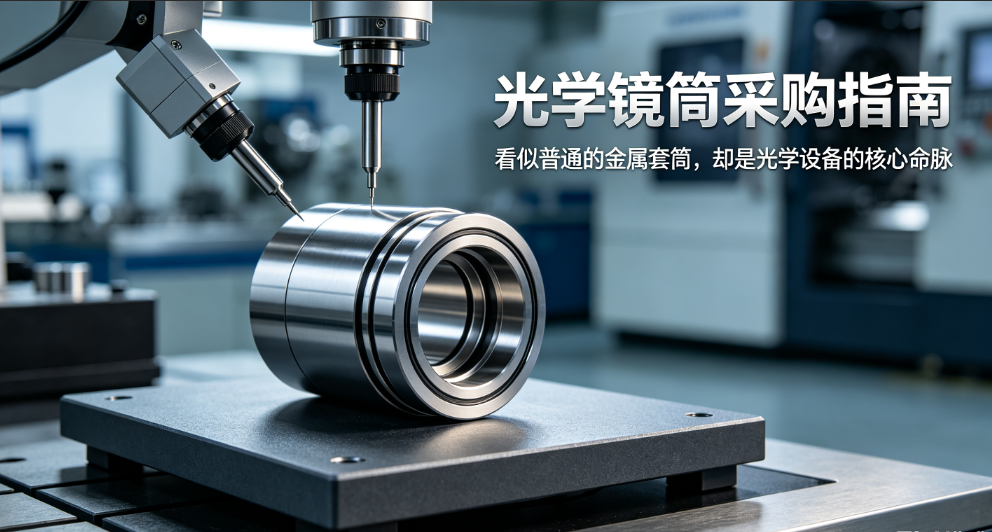
适配机器人视觉的光学镜筒,大多为薄壁、多台阶、异形复合结构,对加工工艺要求极为严苛。同轴度、圆度、端面垂直度、内壁表面光洁度均需达到微米级标准。加工过程中一旦出现轻微形变、尺寸偏差、装夹误差,就会直接引发光路偏移、杂散光超标等问题,最终导致机器人3D视觉识别偏差、对焦不稳、激光定位不准,严重影响分拣、焊接、精密检测、装配等核心作业的精度与效率。
结合行业量产经验来看,机器人视觉模组的批量翻车问题,大多不是算法和芯片故障,而是源于镜筒加工的批量稳定性缺陷。行业普遍存在共性痛点:研发打样阶段,设备成像、定位效果完全达标,但进入批量生产后,镜筒尺寸公差波动、形位精度不一致,造成批量产品成像模糊、对焦漂移。同时,薄壁镜筒加工应力未彻底释放,设备长期运行后会出现微小形变,引发后期精度偏移,导致产品返修率、整改成本大幅上升。
这里分享一个典型的行业量产案例:国内某协作机器人厂商在自研高精度视觉模组批量落地阶段,遭遇良品率偏低的难题。经排查,核心问题来源于外协光学镜筒,零件同轴度一致性差、内壁残留刀纹、表面光洁度不达标,引发严重杂散光干扰,导致视觉识别误差超标,模组整体良品率仅维持在82%左右。
通过该案例可以看出,机器人视觉系统的精度稳定性,从来不取决于单一高端配件,而是依托于每一个精密结构件的品质把控。相较于一味压缩加工成本,可控的加工变形量、统一的批量公差标准、完整可追溯的检测数据,才是保障机器人视觉设备长期稳定运行的核心关键,也是精密光学结构件量产的核心准则。
后续团队优化加工工艺,针对性调整薄壁件去应力流程、优化切削参数与装夹方案、提升内壁高光洁度加工标准,严格把控每批次形位公差一致性,最终模组良品率直接提升至98.5%,彻底解决批量精度不稳定、成像漂移等行业难题

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献37条内容

所有评论(0)