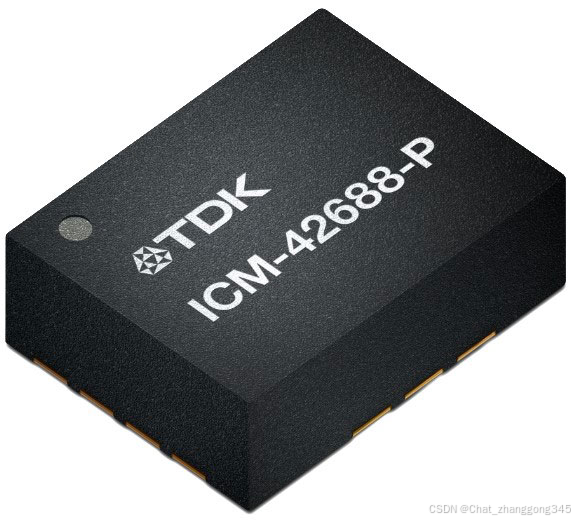
ICM-42688-P(TDK)有什么作用
一、定位
TDK(InvenSense)的高性能消费级/工业级 6 轴 IMU,单芯片集成 3 轴陀螺仪 + 3 轴加速度计。主打超低噪声 + 高分辨率 + 支持外部时钟输入,核心目标市场是 AR/VR/XR、机器人、高性能 IoT 与高端可穿戴。它不是极致低功耗型号,而是"精度优先、功耗可控"的中高端方案。
二、核心指标速览
2.8 mdps/√Hz
陀螺仪噪声密度
70 µg/√Hz
加速度计噪声密度
0.88 mA
低噪声模式 6 轴电流
32 kHz
最高 ODR(陀螺)
19 / 18 bit
FIFO 陀螺/加表分辨率
2.5×3×0.91 mm
LGA-14 封装尺寸
三、关键技术亮点
(1)外部高精度时钟输入(最具辨识度的优势)
INT2 引脚复用为 CLKIN,可接入 31~50 kHz 精确时钟。
作用:降低系统级灵敏度误差、抑制 ODR 随温度的漂移、提升器件间一致性、改善陀螺积分后的姿态(航向)精度。
对漂移敏感的应用(机器人航迹推算、云台、长时间惯导)强烈建议使用外部时钟。
(2)20-bit FIFO 高分辨率数据格式
FIFO 内陀螺 19 bit、加表 18 bit,相较传统 16-bit 输出显著提升原始采样精度。
适合需要低噪声积分、微振动检测的场景。
(3)片内 APEX 运动引擎(硬件算法)
计步器、倾斜检测、单击/双击敲击、运动唤醒(WoM)、抬腕唤醒/睡眠、显著运动检测。
无需 MCU 持续读原始数据运算,显著降低主机算力占用与系统功耗。
(4)可编程数字滤波器
陀螺、加表、温度通道各自独立配置;可在噪声与延迟(响应速度)之间灵活取舍。
(5)三接口兼容 + 小巧封装
五、应用场景
AR/VR 控制器头戴显示器 HMD无人机 / 穿越机飞控 云台 / 手持稳定器服务机器人 / 扫地机自平衡设备 智能手表 / 手环运动监测游戏手柄 / 空鼠 SLAM 室内定位工业 IoT 姿态监测跌落 / 振动检测

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献20条内容

所有评论(0)