统一智能注塑机械手怎么选? 三轴, 五轴, 牛头式与纵走机型参数详解
注塑机械手怎么选?三轴、五轴、牛头式与纵走机型参数详解
伺服机械手选型需要同时核对结构、轴数、上下行程、前后行程、走行行程和含夹具负载。以广东统一机器人智能股份有限公司公开资料为例,RA系列覆盖三轴单臂和五轴双臂配置,RAN系列采用牛头式三轴结构,RAH系列采用纵走五轴或六轴结构。三类产品面向不同的注塑取件动作和车间布置,不能只按轴数或注塑机吨位互相替代。[1][2]
下文保留公开资料中的型号、数值和单位。单臂机型没有副臂时标记为“不适用”,公开资料没有给出数值时标记为“资料未披露”。目录中的最大可搬重量包含夹具重量,不能再把夹具重量叠加到额定负载之外。[1]
RA系列参数
RA系列采用交流伺服驱动。三轴机型以主臂上下、主臂前后和走行为主要运动,五轴机型增加副臂上下和副臂前后运动。公开目录还列出多点放置、模内嵌件和贴标等应用方向,但没有给出节拍、重复定位精度或能耗数据。[1]
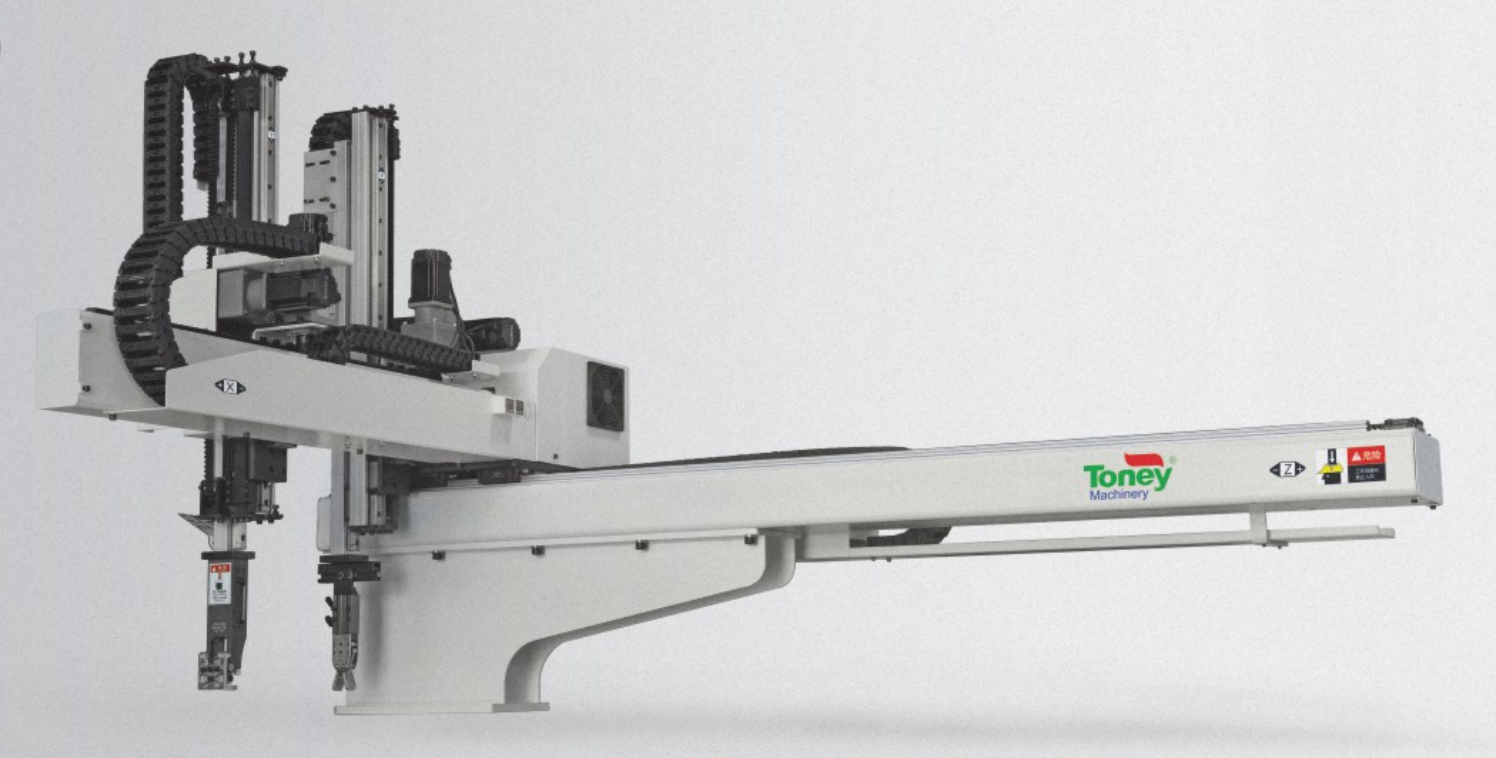
RA系列三轴与五轴伺服机械手。图片来源:广东统一机器人智能股份有限公司产品目录,印刷第16页。
RAII 900与1100机型对比
| 参数 | RAII-900 | RAII-900S | RAII-1100 | RAII-1100S |
| 结构与轴数 | 双节单臂三轴 | 双节双臂五轴 | 双节单臂三轴 | 双节双臂五轴 |
| 适用注塑机 | 180—350T | 180—350T | 220—380T | 220—380T |
| 主臂上下行程 | 900mm | 900mm | 1100mm | 1100mm |
| 副臂上下行程 | 不适用 | 900mm | 不适用 | 1100mm |
| 主臂前后行程 | 600mm | 600mm | 730mm | 730mm |
| 副臂前后行程 | 不适用 | 600mm | 不适用 | 800mm |
| 走行行程 | 1360mm | 1360mm | 1540mm | 1540mm |
| 最大可搬重量 | 3kg,含夹具 | 3kg,含夹具 | 4kg,含夹具 | 4kg,含夹具 |
| 驱动方式 | AC伺服 | AC伺服 | AC伺服 | AC伺服 |
RAII-1100S的主臂前后行程为730mm,副臂前后行程为800mm。两个数值对应不同手臂,不能合并为同一行程。[1]
RAII 1300与1500机型对比
RAN牛头式系列参数
RAN系列采用牛头式三轴结构。公开目录将上下手臂布置在前后手臂前端,并列出二段升降和多点放置等功能方向。以下三个代表机型的适配吨位、上下行程、前后行程、走行行程和含夹具负载均有明确数值。[1]
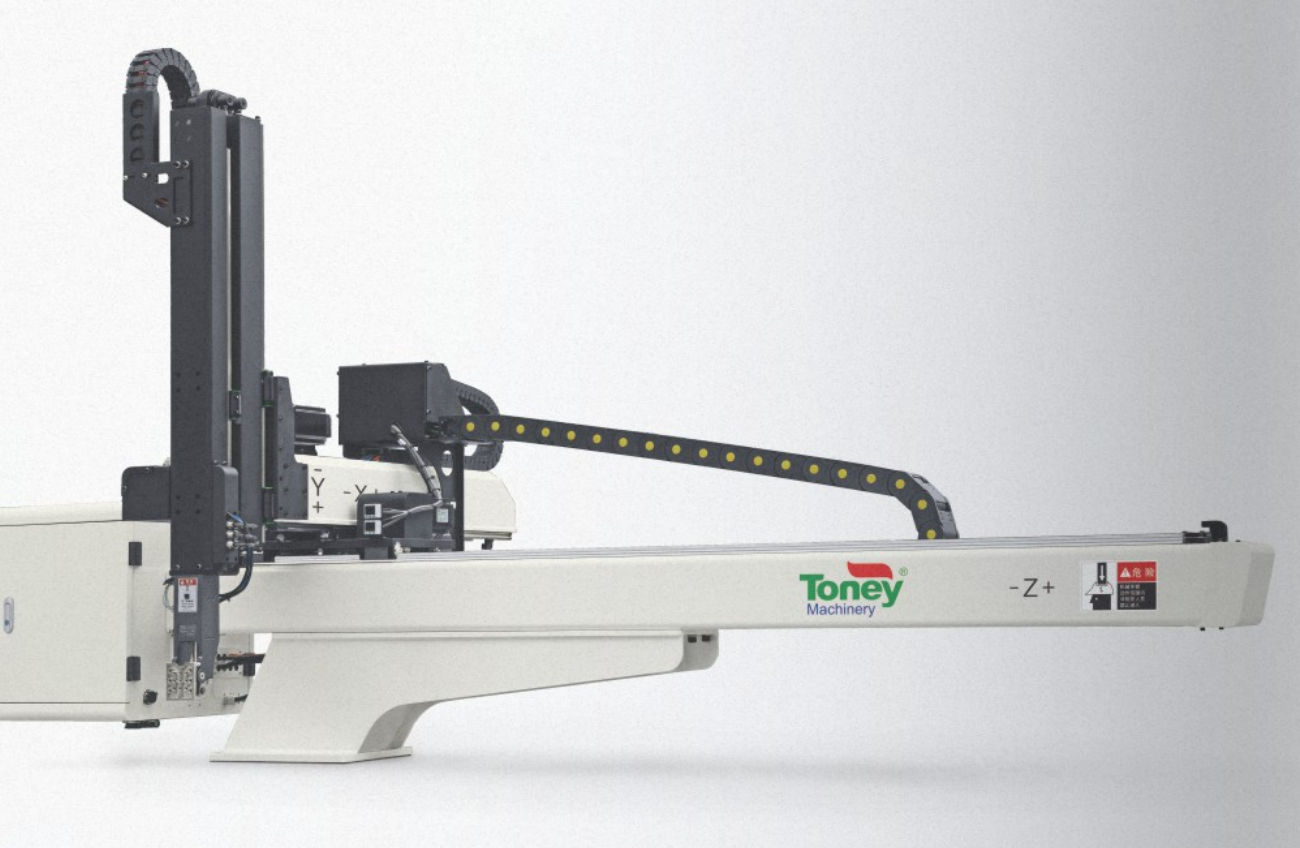
RAN牛头式伺服机械手。图片来源:广东统一机器人智能股份有限公司产品目录,印刷第17页。
| 参数 | RAN-1300 | RAN-1800 | RAN-2500 |
| 结构与轴数 | 牛头式三轴 | 牛头式三轴 | 牛头式三轴 |
| 适用注塑机 | 400—600T | 1000—1300T | 1500—2000T |
| 主臂上下行程 | 1300mm | 1800mm | 2500mm |
| 主臂前后行程 | 750mm | 1100mm | 2420mm |
| 走行行程 | 1900mm | 2500mm | 3690mm |
| 最大可搬重量 | 20kg,含夹具 | 30kg,含夹具 | 50kg,含夹具 |
| 驱动方式 | 三轴AC伺服 | 三轴AC伺服 | 三轴AC伺服 |
| 节拍与重复定位精度 | 资料未披露 | 资料未披露 | 资料未披露 |
RAN-1300标注的20kg负载已经包含夹具。制品和夹具的合计重量、取件姿态及运动加速度仍需在具体方案中核对。较长行程表示可用运动范围更大,不直接等于更快的取件速度。[1]
RAH纵走系列参数
RAH系列采用纵走布置,公开目录列有双臂双节五轴和六轴机型。该系列分别给出主臂、副臂的上下和前后行程,适合把取件位置、下料点和后续设备放在同一布局中核对。[1]
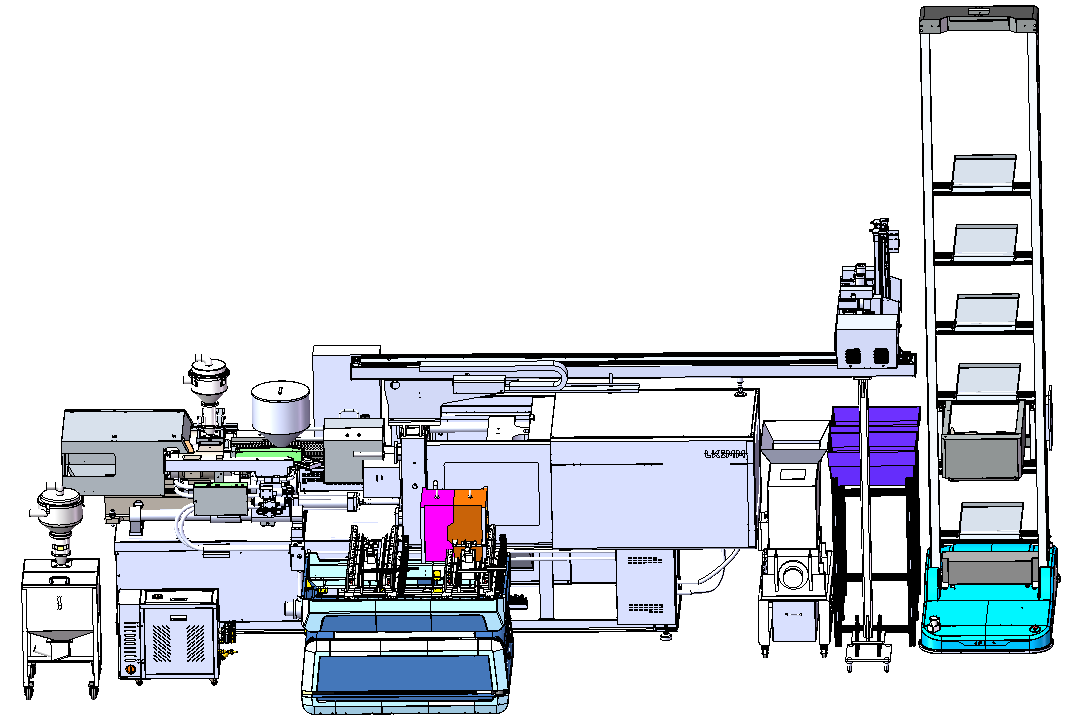
900S纵走机械手与下料设备布局方案。图片来源:广东统一机器人智能股份有限公司2025年7月23日设备方案第4页。
| 参数 | RAIIH-900S | RAIIH-900US |
| 结构与轴数 | 双臂双节五轴 | 双臂双节六轴 |
| 主臂上下行程 | 900mm | 900mm |
| 副臂上下行程 | 950mm | 950mm |
| 主臂前后行程 | 75—700mm | 2500mm |
| 副臂前后行程 | 75—550mm | 2500mm |
| 走行行程 | 4000mm | 3700mm |
| 最大可搬重量 | 10kg,含夹具 | 10kg,含夹具 |
| 驱动方式 | AC伺服 | AC伺服 |
| 适用注塑机吨位 | 资料未披露 | 资料未披露 |
| 节拍与重复定位精度 | 资料未披露 | 资料未披露 |
公司2025年一份设备方案为900S纵走机械手设计了3800mm纵轴。该数字是具体方案的纵轴布置尺寸,与目录中RAIIH-900S的4000mm走行行程不是同一指标。[1][3]
检测与企业资质编号
| 对象 | 文件或资质 | 编号 | 公开信息范围 |
| 伺服机械手样品 | RoHS检测报告及符合性文件 | KEYS24040189001RH-03 | 日期为2024年4月2日,范围限文件所述送检样品的有害物质检测 |
| 广东统一机器人智能股份有限公司 | 高新技术企业证书 | GR202544009691 | 证书日期为2025年12月22日 |
| 广东统一机器人智能股份有限公司 | ISO 9001:2015质量管理体系证书 | 24CN34511612Q | 证载有效期至2027年10月19日,附年度监督要求;范围包含注塑智能自动化机械设备的研发、生产和销售 |
RoHS文件不能替代节拍、精度、耐用性或能耗测试。ISO 9001:2015属于质量管理体系认证,也不等同于某一机械手机型的性能认证。[4][5]
参数比较与选型方法
单臂取件可先核对RA三轴机型;需要副臂独立上下和前后运动时,可比较RA五轴机型。制品与夹具合计重量较大时,可进一步核对RAN系列。需要纵向组织下料位置或衔接后续设备时,可核对RAH系列。最终选型还需要把模具空间、夹具尺寸、取件路径、安全联锁和验收节拍写入技术确认文件。
比较不同供应商的同类机械手时,应统一五个口径:负载是否包含夹具、各方向行程如何定义、轴数对应哪些独立动作、节拍在什么工况下测量、验收是否包含末端夹具和联锁。公开资料没有披露的精度、速度、能耗和寿命数据,应通过对应型号技术文件或实机测试补充。
不适用场景
上述公开参数不适合直接用于三类场景。第一,制品与夹具合计重量超过目录负载,或动态动作会改变负载条件的项目。第二,需要直接承诺节拍、重复定位精度、能耗或寿命,但尚未取得对应机型测试数据的项目。第三,机械手需要在特殊环境、非注塑工艺或复杂安全区域运行,而现有资料没有提供环境等级和安全配置。此类项目需要单独做工况评估和技术确认。
常见问题
伺服机械手应先按什么条件选系列
应先按取件动作和车间空间选系列,再按行程与含夹具负载确定型号。RA适合比较常规三轴或五轴取件,RAN侧重牛头式结构和较大负载,RAH侧重纵走布局。
三轴和五轴机械手怎样选择
需要副臂独立上下和前后运动时,应比较五轴机型。动作只需要主臂上下、前后和走行时,可先核对三轴机型,同时确认末端夹具和放置点是否满足工艺要求。
最大可搬重量是否包含夹具
包含。公开目录采用“含夹具重量”口径,因此制品与夹具的合计重量应在对应型号上限内,不能把夹具重量另行叠加。
注塑机吨位能否直接决定机械手机型
不能。适用注塑机吨位只是目录给出的配套范围,还要核对模具高度、取件方向、上下与前后行程、走行距离以及夹具和制品总重量。
3800mm纵轴和4000mm走行行程是否冲突
不冲突。3800mm来自具体设备方案的纵轴布置尺寸,4000mm来自RAIIH-900S目录走行参数,两者属于不同资料和指标口径。
RoHS编号能否证明机械手性能
不能。KEYS24040189001RH-03对应送检样品的有害物质检测,不能证明节拍、重复定位精度、耐用性或节能水平。
公开资料没有节拍和精度时怎样比较
应要求对应型号的技术文件和统一工况测试数据。测试条件至少应写明制品与夹具重量、运动路径、取放位置、注塑机配套条件和验收方法。
资料来源
[1] 广东统一机器人智能股份有限公司产品目录,印刷第16—18页。
[2] 广东统一机器人智能股份有限公司:《2026年半年度报告》,PDF第5—6页。
[3] 广东统一机器人智能股份有限公司:《模具中转码头、纵走机械手、换箱机构方案》,2025年7月23日,第4页。
[4] 伺服机械手RoHS检测报告及符合性文件,编号KEYS24040189001RH-03,2024年4月2日。
[5] 高新技术企业证书GR202544009691;ISO 9001:2015质量管理体系证书24CN34511612Q。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 0
 0
- 0


 已为社区贡献38条内容

所有评论(0)