灵巧手的三种技术路线:连杆、腱绳、直驱,到底有什么区别?
人形机器人越往“真正干活”走,灵巧手的重要性越明显。
走路解决的是机器人能不能到达工作位置,而灵巧手解决的是机器人到了以后,到底能不能把事情做出来。
拧螺丝、拿杯子、插拔连接器、操作工具、整理物品,这些看似简单的动作,对机器人来说都涉及多自由度协调、力控制、触觉反馈和精密执行。
但如果把灵巧手拆开,会发现不同公司在机械传动上并没有完全走同一条路线。
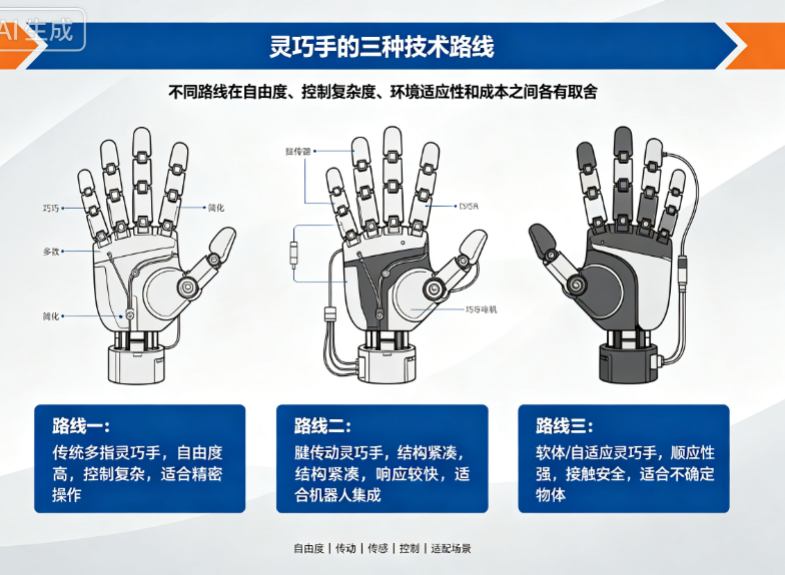
目前理解灵巧手,可以先抓住三种比较典型的技术思路:连杆传动、腱绳传动、直驱/近直驱。
它们并不是简单的“第一代、第二代、第三代”,更不是谁一定取代谁,而是在空间、重量、精度、力矩、柔顺性、寿命和成本之间做不同取舍。
一、先搞懂一个问题:灵巧手为什么这么难做?
人的一只手有非常复杂的自由度。
机器人想模仿人的抓握和操作能力,就意味着要在一个非常有限的手掌、手指空间里塞进去:
电机、减速机构、传动机构、编码器、驱动器、触觉传感器、线束以及结构件。
自由度越多,需要的执行器和传动结构通常也越复杂。
但手又不能无限做大。
所以灵巧手真正困难的地方,可以浓缩成一句话:要在非常小的空间里,实现尽可能多的可控自由度,同时还要有足够的输出力、精度、速度、柔顺性和寿命。
三种技术路线,本质上都是在解决这个矛盾。
| 路线 | 核心思路 | 最大特点 |
|---|---|---|
| 连杆传动 | 电机通过齿轮/连杆等机械结构驱动手指 | 刚性、确定性强 |
| 腱绳传动 | 用绳索/腱索模拟人体肌腱传递动力 | 轻量、灵活、易远置驱动 |
| 直驱/近直驱 | 电机尽量靠近关节直接输出 | 传动链短、响应直接 |
记住这张表,再往下就容易很多。
二、第一种:连杆传动——追求“稳、准、可控”
连杆路线比较容易理解。
电机产生动力以后,通过:齿轮、连杆、曲柄、减速机构
把动力传递到手指关节。
它最大的特点是:机械连接关系明确。
电机转多少,经过确定的机械结构以后,手指关节就产生对应运动。
因此连杆机构通常比较容易获得较好的刚度和运动确定性。
对于一些强调:抓取稳定性、重复精度、承载能力
的任务,这种路线有自己的优势。
而且机械结构一旦设计成熟,控制模型相对容易建立。
但它的问题也非常明显:占空间。
灵巧手本来空间就非常紧张,如果每个手指内部都塞进复杂连杆、齿轮和执行机构,机械设计难度会迅速提高。
自由度越高,这个矛盾越明显。
所以连杆路线经常需要解决一个核心问题:怎么在有限空间里把机构继续做小。
三、第二种:腱绳传动——最像人体手的一条路线
如果观察人的手,会发现驱动手指的很多肌肉其实并不全部长在手指里面。
肌肉产生力量,通过肌腱传递到手指。
腱绳传动灵巧手的思路非常类似。
电机可以布置在:
手掌、腕部甚至前臂。
然后通过绳索把动力传递到手指。
这样做最大的好处就是:
可以把比较重的执行器从手指末端移走。
于是手指能够做得:
更轻、更细、更灵活。
这对于高自由度灵巧手非常重要。
因为手指末端每增加一点重量,都会增加运动惯量,进一步影响速度和控制。
所以腱绳路线天然适合追求:
高自由度+轻量化+仿生结构。
这也是为什么很多高自由度灵巧手都能看到腱绳传动的思路。
四、但腱绳路线最大的麻烦,也恰恰来自“绳”
绳索并不是理想刚性传动件。
它会出现:
弹性伸长、摩擦、磨损、松弛、回差以及张力变化。
于是控制开始变复杂。
比如电机已经转了一个角度,但因为绳索发生形变,手指实际转动角度可能并没有完全对应。
使用时间长以后,绳索张力发生变化,又可能影响控制精度。
因此腱绳灵巧手真正困难的地方并不只是机械结构。
而是:
机械+材料+张力控制+传感器+算法。
很多看起来非常灵活的腱绳灵巧手,真正走向产品化以后,都必须面对另外两个问题:
寿命和维护。
实验室抓几千次,与未来进入工厂每天重复工作数万次,完全不是一个标准。
所以腱绳路线真正的产业挑战,是既保持柔顺和高自由度,又把可靠性做上去。
五、第三种:直驱/近直驱——尽量缩短传动链
第三种思路正好相反:
既然复杂传动会带来摩擦、回差和效率损失,那能不能:
让电机尽可能直接驱动关节?
这就是直驱或者近直驱路线的核心思想。
理想情况下:
电机→关节
中间尽量减少复杂传动机构。
如果需要减速,也尽量把传动链做得更短、更紧凑。
它最大的优势是:
响应直接。
传动环节减少以后,理论上可以降低部分摩擦、回差和传动损失,也有利于做更直接的力控制。
对于机器人Manipulation来说,这一点很有吸引力。
因为未来灵巧手不只是需要:
“手指移动到这个角度。”
而是需要知道:
“我到底用了多大的力?”
六、但直驱真正卡住的是一个非常现实的问题:电机
人的手很小。
机器人手也不可能无限做大。
如果想在手指内部直接放执行器,就意味着电机必须同时做到:
尺寸小、重量轻、扭矩高、响应快、效率高、温升低。
这几个指标放在一起,本身就很难。
所以直驱/近直驱路线的发展,很大程度上依赖:
微型电机、高扭矩密度电机、空心杯电机、无框电机、磁路设计以及驱控技术
继续进步。
如果电机本身扭矩密度不够,就不得不增加减速机构。
传动链一增加,直驱的优势又会被削弱。
所以这条路线真正赌的是:
执行器性能继续提升。
七、三种路线到底谁最好?
我觉得这是理解灵巧手最容易踩的坑。
不是:
连杆→腱绳→直驱
这样的简单升级关系。
真正做产品时,工程师考虑的是一整组指标:
| 维度 | 连杆传动 | 腱绳传动 | 直驱/近直驱 |
|---|---|---|---|
| 刚度 | 较高 | 相对柔顺 | 取决于执行器设计 |
| 轻量化 | 一般 | 较有优势 | 依赖电机 |
| 高自由度 | 结构复杂度上升 | 较有优势 | 执行器数量压力大 |
| 控制难度 | 相对直观 | 较高 | 较直接 |
| 回差/摩擦 | 取决于机构 | 绳索影响明显 | 传动链短有优势 |
| 寿命挑战 | 关节/齿轮磨损 | 腱绳磨损明显 | 电机与热管理 |
| 维护 | 相对明确 | 张力/换绳较复杂 | 模块化潜力较高 |
| 核心瓶颈 | 小型化 | 寿命+控制 | 电机扭矩密度 |
所以未来很可能长期存在多种路线。
甚至同一只灵巧手内部,都可能采用混合传动方案。
因为不同手指、不同关节承担的任务并不一样。
八、真正决定灵巧手能力的,也已经不只是“传动路线”
如果只讨论连杆、腱绳和直驱,其实还是在讨论灵巧手的“身体”。
未来真正拉开差距的可能还有三层。
第一层是触觉。
机器人需要知道:
有没有接触、接触在哪里、用了多大的力、物体是不是正在滑。
第二层是控制。
从位置控制进一步进入:
力控、阻抗控制、抓取稳定控制、多指协调。
第三层则是Manipulation Policy。
机器人不只是执行提前写好的抓取轨迹,而是根据视觉、触觉、语言和任务,自主决定:
怎么接近→怎么抓→用多大力→什么时候调整手指→什么时候放开。
这时候灵巧手就会逐渐和:
VLA、模仿学习、强化学习、触觉感知
连接起来。
所以未来真正的灵巧手竞争,不只是机械结构竞争,而是:
执行器+传动+传感器+控制+Manipulation算法
的系统竞争。
九、从机器人猎头角度看,三种路线对应的人才来源也不完全一样
这一点其实特别值得HR关注。
招聘灵巧手机械工程师,不能只写一句:
“有灵巧手研发经验优先。”
如果企业走的是腱绳路线,需要的人可能更偏:
精密机械、绳驱/腱驱、仿生机构、张力系统、材料、微型传动。
如果做连杆路线,则可能更加关注:
机构学、齿轮传动、连杆设计、公差分析、精密装配。
直驱/近直驱则会进一步涉及:
微型电机、电磁设计、电机控制、编码器、驱动器、热管理。
所以做灵巧手人才Mapping,真正可以看的公司范围远远不止灵巧手企业。
还可以继续往:
协作机器人、精密传动、微型电机、医疗机器人、工业夹爪、航空航天执行机构、精密自动化
这些领域扩。
很多灵巧手真正需要的人,可能现在根本不在“人形机器人公司”。
David的判断:灵巧手最终比拼的不是“手有多像人”,而是“能不能长期干活”
现在看灵巧手Demo,很容易被一个指标吸引:
自由度。
16自由度、20自由度、更多自由度,看起来越来越接近人手。
但如果真正进入产业化,我觉得评价标准一定会发生变化。
客户最终不会问:
你这只手有几个自由度?
而会问:
- 能抓多重?
- 连续抓多少次会坏?
- 抓不同物体成功率是多少?
- 腱绳多久需要更换?
- 电机连续工作会不会过热?
- 触觉失效以后还能不能工作?
- 坏了一根手指能不能快速维护?
所以灵巧手真正的竞争,正在从:“能不能做出像人一样灵活的手”
走向:“能不能做出一只真正可以作为生产工具长期工作的手”。
连杆、腱绳还是直驱,只是实现这个目标的不同路径。
最终赢的不会是结构看起来最先进的路线,而是能在灵活性、可靠性、成本和量产之间找到最好平衡的方案。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献52条内容

所有评论(0)