【花雕学编程】Arduino BLDC 之机器人导览路径识别+基础情绪反馈程序
基于Arduino与BLDC(无刷直流电机)构建的“导览路径识别+基础情绪反馈机器人”,是一套将结构化路径跟踪、多模态感知与BLDC拟人化表达深度融合的嵌入式交互架构。该方案突破了传统循迹机器人“冷冰冰”的机械感,通过路径识别实现自主导览导航,结合基础情绪反馈赋予机器人“察言观色”的交互能力,特别适合博物馆、科技馆、商场等导览陪伴场景。
主要特点
- 多模态路径识别与鲁棒跟踪
系统采用“红外循迹+视觉标记”双重路径识别策略。底层通过红外传感器阵列(如TCRT5000)实时检测地面黑白轨迹线,利用PID闭环算法计算路径偏差并输出差速指令,实现高精度轨迹跟踪;上层通过摄像头识别预设的二维码或AprilTag标记,解析导航指令(如“前往A展区”“在此停留讲解”),实现路径点的精准切换与任务调度。BLDC电机配合FOC(磁场定向控制)驱动器,能平滑执行PID输出的连续速度指令,避免传统直流电机在循迹时的“顿挫感”,使机器人运动更加自然流畅。 - 轻量化多模态情绪感知
区别于依赖云端计算的方案,该系统将情绪识别下沉至边缘端,实现低延迟与高隐私保护。视觉模态通过微型摄像头(如ESP32-CAM)采集图像,运行基于TensorFlow Lite Micro训练的轻量化CNN模型,提取面部表情特征(如嘴角上扬、眉毛下垂);听觉模态通过麦克风阵列采集语音,结合开源语音识别库进行关键词提取和语调分析(如音调高低、语速快慢),判断情绪状态(兴奋、悲伤);触觉模态通过压力传感器或触摸传感器感知用户的互动力度(如轻拍、紧抱),作为情绪识别的辅助输入。在ESP32等具备DSP指令集的芯片上,采用决策级或特征级融合策略,实时判断用户的情绪状态。 - 基于FOC的BLDC拟人化情绪表达
在此系统中,BLDC电机不再是简单的动力源,而是情绪表达的“执行器官”。通过FOC精确控制转矩电流(Iq),实现力矩柔顺控制。例如,在识别到用户悲伤时,机器人头部的转向不再是刚性的匀速运动,而是带有“迟疑”和“轻柔”的变加速运动,模拟人类的关切姿态;识别到兴奋时,则可通过差速扭矩实现小幅度的原地“雀跃”。此外,BLDC电机的PWM频率可与语音合成器联动,在机器人发声时让头部电机产生微幅振动,模拟人类发声时的生理特征。 - 分层式硬实时交互闭环
系统构建“感知-决策-执行-反馈”的硬实时闭环。高频层(中断)运行BLDC FOC电流环(10-20kHz),确保拟人化动作的平滑性;中频层(任务)进行传感器数据采集与轻量化情绪推理(100-500Hz);低频层(主循环)处理路径跟踪PID计算与状态机更新(50-100Hz)。这种分层架构确保了在复杂交互中,底层运动控制不被上层逻辑阻塞。
应用场景
- 博物馆与科技展馆智能导览
在博物馆或科技馆中,机器人沿预设的导览路线自主移动,通过二维码识别判断当前展区并启动对应讲解。当检测到参观者驻足凝视某展品且表情专注时,机器人主动靠近并放慢语速补充说明;当检测到参观者面露困惑时,配合头部微倾等肢体语言进行互动,提升导览体验的亲和力。 - 商场/酒店迎宾导购
在商场、酒店大堂等场所,机器人沿固定路线巡逻迎宾。通过视觉与听觉感知主动迎接顾客,根据顾客的面部表情与语音语调判断其需求紧迫性。对于表情轻松的顾客,机器人以活泼的姿态引导;对于表情焦急的顾客,机器人则快速、直接地提供路径指引,提升服务效率与顾客满意度。 - 儿童孤独症干预与陪伴
作为辅助治疗工具,为孤独症谱系障碍(ASD)儿童提供可预测、非压迫性的社交互动。机器人通过表情识别判断儿童是否焦虑,通过缓慢、重复的BLDC驱动摆动动作(如左右摇晃)提供安抚;通过识别儿童的笑脸,触发奖励性的灯光和音乐,强化正向社交行为。 - 教育与竞赛机器人平台
在Robocon、智能车竞赛等场景中,Arduino+BLDC构成低成本高性能底盘,要求在未知赛道中实现高速循迹与避障。DWA算法计算量相对可控,非常适合Arduino级别的平台,是学习局部路径规划与运动控制算法的绝佳实践项目。
注意事项
- 硬件选型与算力瓶颈(首要挑战)
AVR架构(Arduino Uno)完全不可行。情绪识别需要运行轻量级神经网络(如MobileNetV1 8-bit量化版),强烈推荐ESP32-S3(双核,支持向量指令)或STM32H7系列(带Cache和AI加速器)。若需运行更复杂的模型,可采用“上位机(树莓派/Jetson)推理+Arduino底层BLDC控制”的分布式架构。 - 数据隐私与合规性
由于系统涉及持续的面部图像采集与语音监听,在面向儿童或老人的应用中,必须严格遵守数据隐私法规。建议采用纯边缘端推理,不将原始音视频数据上传云端,并在硬件或软件层面提供明确的隐私指示灯与物理断电开关。 - BLDC驱动的EMC与信号隔离
BLDC电机的大电流PWM驱动信号极易干扰摄像头、麦克风等敏感传感器的信号。在硬件设计上,必须将电机动力线与传感器信号线严格分开布线,并做好屏蔽处理;建议采用隔离电源(如DC-DC模块)为控制电路供电,防止电机启停时的电压波动导致主控板复位或传感器数据失真。 - 情绪识别的鲁棒性与误判处理
在实际环境中,光线变化、背景噪声、多人同时说话等因素都会影响情绪识别的准确率。必须在软件中加入多帧投票机制或置信度阈值过滤,避免因单次误判触发不恰当的情绪反馈。同时,应设计“降级策略”——当识别置信度低于阈值时,机器人回归中性状态,避免做出令人困惑的行为。 - 路径识别的环境适应性
红外循迹对环境光线和地面材质敏感,强光直射或地面反光不均会导致传感器误判。建议在软件中加入滑动窗口中值滤波或卡尔曼滤波,对传感器数据进行预处理;同时设置合理的阈值标定流程,确保在不同光照条件下都能稳定识别轨迹。 - 拟人化动作的自然度调优
BLDC的FOC控制虽然能实现柔顺运动,但“情绪映射”的参数整定需要大量实验。例如,“悲伤”状态下的头部下垂速度、“快乐”状态下的身体晃动幅度,都需要通过真人动作捕捉数据或心理学研究进行标定,避免动作过于夸张或过于僵硬,破坏陪伴的真实感。
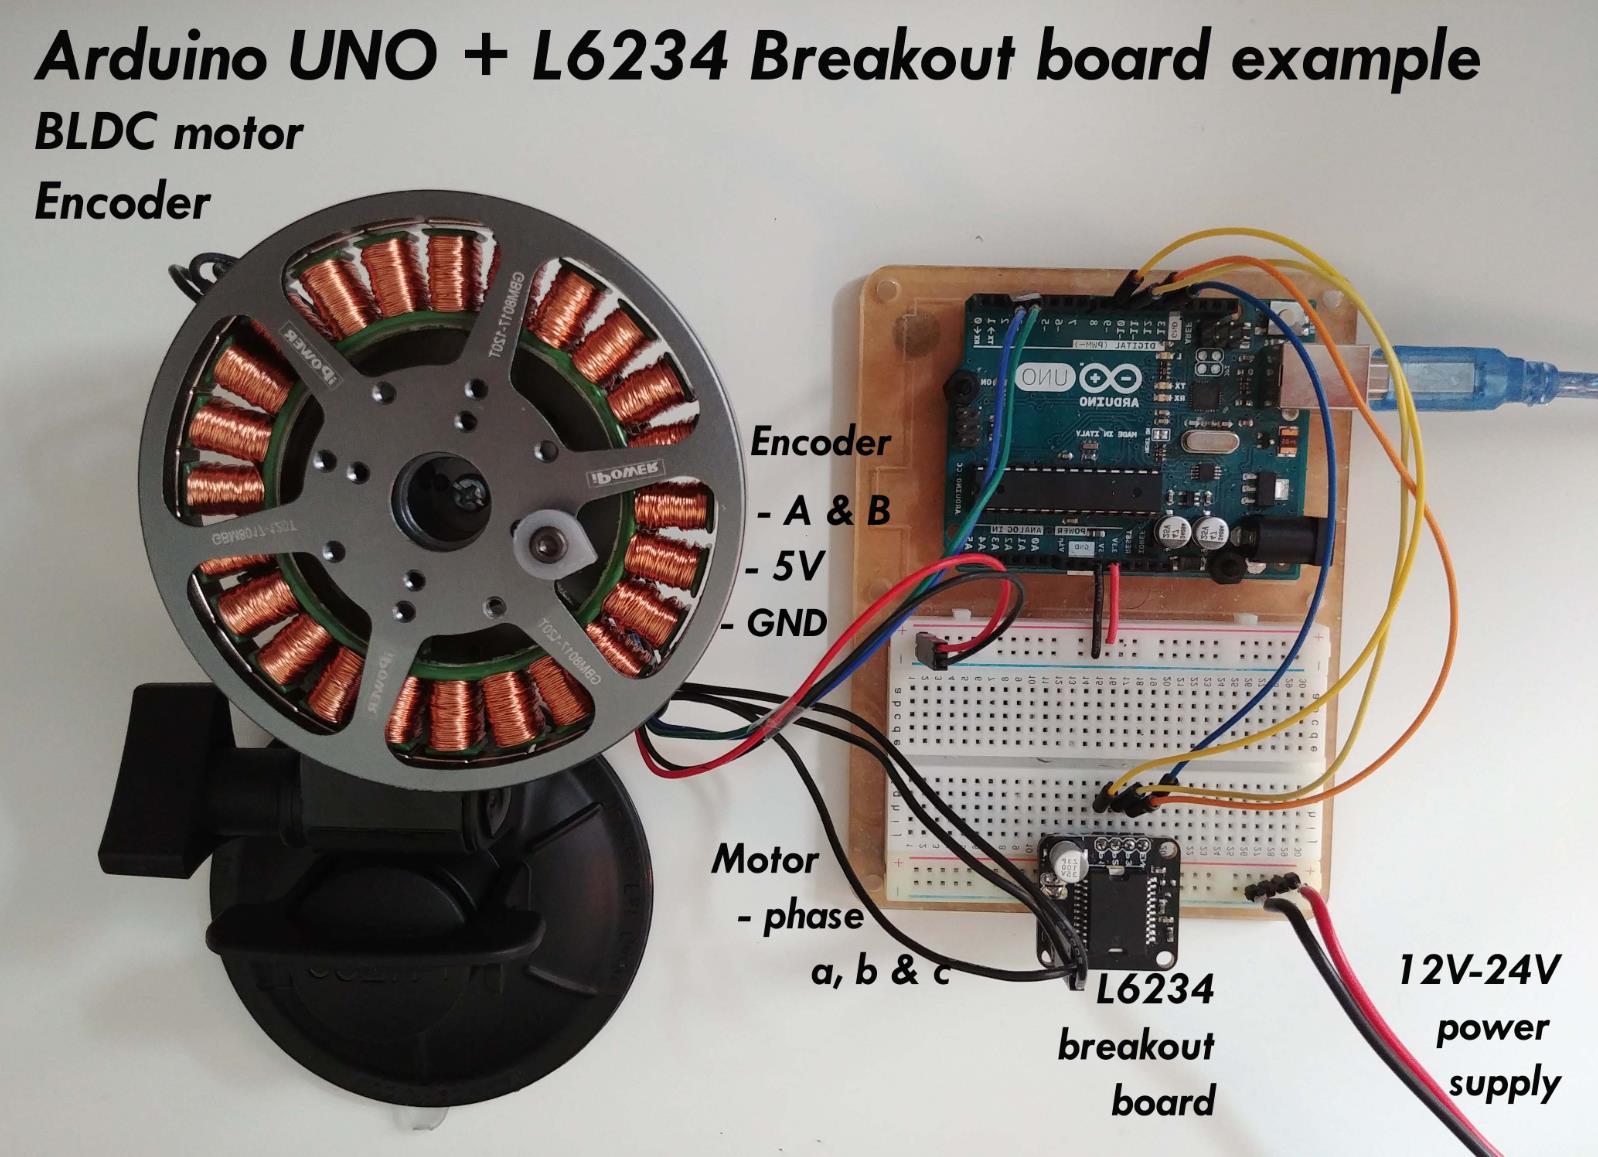
1、霍尔传感器阵列磁导航循迹
此案例聚焦于导览路径识别。机器人底部安装霍尔传感器阵列,通过检测预埋磁条的位置解算横向偏差,利用PID控制驱动BLDC差速转向实现厘米级循迹。磁导航的优势在于路径确定性强、不受光照和粉尘影响,特别适合博物馆、展厅等固定导览路线场景。
#include <SimpleFOC.h>

// BLDC差速底盘
BLDCMotor motorL(7), motorR(7);
BLDCDriver3PWM drvL(9,10,11), drvR(5,6,8);

// 霍尔传感器阵列(5路模拟输出)
#define HALL_NUM 5
const int hallPins[HALL_NUM] = {A0, A1, A2, A3, A4};
float hallValues[HALL_NUM];

// PID循迹参数
float Kp = 2.0, Ki = 0.05, Kd = 0.8;
float lastError = 0, integral = 0;
const float BASE_SPEED = 0.6;

// 加权重心法解算横向偏差
float computeLateralError() {
    float weightedSum = 0;
    float totalWeight = 0;

    for (int i = 0; i < HALL_NUM; i++) {
        hallValues[i] = analogRead(hallPins[i]);
        // 传感器位置权重:中心为0,两侧为-2~+2
        float position = i - (HALL_NUM - 1) / 2.0;
        weightedSum += hallValues[i] * position;
        totalWeight += hallValues[i];
    }

    // 归一化偏差 (-1 到 +1)
    if (totalWeight < 100) return 0;  // 无磁条信号
    return weightedSum / totalWeight / ((HALL_NUM - 1) / 2.0);
}

void setup() {
    Serial.begin(115200);
    drvL.init(); drvR.init();
    motorL.linkDriver(&drvL); motorR.linkDriver(&drvR);
    motorL.init(); motorR.init();
    motorL.initFOC(); motorR.initFOC();
    motorL.controller = MotionControlType::velocity;
    motorR.controller = MotionControlType::velocity;
}

void loop() {
    // 1. 解算横向偏差
    float error = computeLateralError();

    // 2. PID计算转向修正
    integral += error * 0.02;
    integral = constrain(integral, -1, 1);
    float derivative = (error - lastError) / 0.02;
    lastError = error;

    float correction = Kp * error + Ki * integral + Kd * derivative;
    correction = constrain(correction, -0.5, 0.5);

    // 3. 差速驱动
    motorL.target = BASE_SPEED - correction;
    motorR.target = BASE_SPEED + correction;
    motorL.move(motorL.target);
    motorR.move(motorR.target);
    motorL.loopFOC(); motorR.loopFOC();

    delay(20);
}
核心逻辑:霍尔传感器阵列的加权重心法将多路磁场强度转换为单一的横向偏差值。PID控制器根据偏差动态调整左右轮速度差,使机器人平滑回归磁条中心线。这种方案在博物馆导览中可靠且成本低,磁条可沿展品路线预先铺设。
2、多模态情绪融合与BLDC动作表达
此案例聚焦于基础情绪反馈。通过触摸传感器检测用户交互意图,结合表情和语音的模拟输入进行三模态加权融合,输出“开心/中性/不开心/愤怒”四种情绪,并映射为BLDC多关节的协同动作。
#include <SimpleFOC.h>

// BLDC多关节(颈部、躯干、手臂)
BLDCMotor neckJoint(7), torsoJoint(8), armJoint(9);
BLDCDriver3PWM neckDrv(3,4,5), torsoDrv(6,7,8), armDrv(9,10,11);

// 触摸传感器
#define TOUCH_HEAD A0
#define TOUCH_LEFT A1
#define TOUCH_RIGHT A2

float touchScore = 0.5;
float faceScore = 0.5;   // 模拟表情输入
float voiceScore = 0.5;  // 模拟语音输入

// 触摸意图评分(主动交互权重最高)
float evaluateTouchIntent(int index, int duration) {
    if (index == 0) {  // 头部触摸
        return duration > 3000 ? 0.8f : 0.6f;
    } else if (index == 1) return 0.7f;  // 左侧
    else if (index == 2) return 0.3f;    // 右侧
    return 0.5f;
}

// 三模态加权融合
String multiModalFusion() {
    float fusedScore = touchScore * 0.4f + faceScore * 0.3f + voiceScore * 0.3f;
    if (fusedScore >= 0.7f) return "happy";
    else if (fusedScore >= 0.5f) return "neutral";
    else if (fusedScore >= 0.3f) return "unhappy";
    else return "angry";
}

// 情绪驱动的BLDC动作
void executeEmotionAction(String emotion) {
    if (emotion == "happy") {
        neckJoint.moveTo(15);   // 点头
        torsoJoint.moveTo(10);  // 前倾
        armJoint.moveTo(150);   // 挥手
        Serial.println("开心:点头+前倾+挥手");
    } else if (emotion == "neutral") {
        neckJoint.moveTo(0);
        torsoJoint.moveTo(0);
        armJoint.moveTo(90);
        Serial.println("中性:自然姿态");
    } else if (emotion == "unhappy") {
        neckJoint.moveTo(-10);  // 低头
        torsoJoint.moveTo(-5);
        for (int i = 0; i < 3; i++) {  // 轻拍安抚
            armJoint.moveTo(45); delay(200);
            armJoint.moveTo(60); delay(200);
        }
        Serial.println("不开心:低头+轻拍");
    } else if (emotion == "angry") {
        for (int i = 0; i < 4; i++) {  // 摇头
            neckJoint.moveTo(10); delay(150);
            neckJoint.moveTo(-10); delay(150);
        }
        torsoJoint.moveTo(-15);
        armJoint.moveTo(30);
        Serial.println("愤怒:摇头+后仰");
    }
}

void setup() {
    Serial.begin(115200);
    neckJoint.linkDriver(&neckDrv);
    torsoJoint.linkDriver(&torsoDrv);
    armJoint.linkDriver(&armDrv);
    neckJoint.init(); torsoJoint.init(); armJoint.init();
    neckJoint.controller = MotionControlType::angle;
    torsoJoint.controller = MotionControlType::angle;
    armJoint.controller = MotionControlType::angle;
}

void loop() {
    // 1. 触摸检测
    static unsigned long touchStart = 0;
    int touchIndex = -1;
    if (analogRead(TOUCH_HEAD) > 500) touchIndex = 0;
    else if (analogRead(TOUCH_LEFT) > 500) touchIndex = 1;
    else if (analogRead(TOUCH_RIGHT) > 500) touchIndex = 2;

    if (touchIndex >= 0) {
        if (touchStart == 0) touchStart = millis();
        touchScore = evaluateTouchIntent(touchIndex, millis() - touchStart);
    } else {
        touchStart = 0;
        touchScore = touchScore * 0.95f + 0.5f * 0.05f;  // 缓慢衰减
    }

    // 2. 模拟表情和语音输入(实际项目接入对应模块)
    faceScore = 0.5f + (random(-15, 15) / 100.0f);
    voiceScore = 0.5f + (random(-10, 10) / 100.0f);

    // 3. 多模态融合与情绪动作
    String emotion = multiModalFusion();
    executeEmotionAction(emotion);

    neckJoint.loopFOC();
    torsoJoint.loopFOC();
    armJoint.loopFOC();

    delay(100);
}
核心逻辑:触摸交互权重最高(0.4),因为它是用户主动发起的意图表达。融合后的情绪评分映射为四种状态,每种状态对应预定义的BLDC关节姿态序列。BLDC配合FOC算法使动作平滑无顿挫,让情绪表达具有“生物感”。
3、完整导览交互系统(循迹+情绪响应)
此案例将前两个案例整合为完整的导览机器人系统。机器人沿磁条路径循迹,当到达预设展品点时,通过超声波检测参观者靠近,触发情绪交互反馈,实现“走到哪、讲到哪、互动到哪”的导览体验。
#include <SimpleFOC.h>
#include <NewPing.h>

// BLDC差速底盘
BLDCMotor motorL(7), motorR(7);
BLDCDriver3PWM drvL(9,10,11), drvR(5,6,8);

// 霍尔阵列 + 超声波
#define HALL_NUM 5
const int hallPins[HALL_NUM] = {A0, A1, A2, A3, A4};
NewPing sonar(12, 13, 200);

// 导览状态
enum GuideState { TRACKING, INTERACTING, PAUSED };
GuideState state = TRACKING;
unsigned long interactStart = 0;

float Kp = 2.0, Ki = 0.05, Kd = 0.8;
float lastError = 0, integral = 0;
const float BASE_SPEED = 0.5;

float computeLateralError() {
    float weightedSum = 0, totalWeight = 0;
    for (int i = 0; i < HALL_NUM; i++) {
        float val = analogRead(hallPins[i]);
        float pos = i - (HALL_NUM - 1) / 2.0;
        weightedSum += val * pos;
        totalWeight += val;
    }
    return totalWeight < 100 ? 0 : weightedSum / totalWeight / 2.0;
}

// 情绪动作(简化版,同案例二)
void expressEmotion(String emo) {
    if (emo == "happy") Serial.println("动作:点头挥手,开心导览");
    else if (emo == "neutral") Serial.println("动作:自然姿态");
    else Serial.println("动作:低头安抚");
}

void setup() {
    Serial.begin(115200);
    drvL.init(); drvR.init();
    motorL.linkDriver(&drvL); motorR.linkDriver(&drvR);
    motorL.init(); motorR.init();
    motorL.initFOC(); motorR.initFOC();
    motorL.controller = MotionControlType::velocity;
    motorR.controller = MotionControlType::velocity;
}

void loop() {
    switch (state) {
        case TRACKING: {
            // 正常循迹
            float error = computeLateralError();
            integral += error * 0.02;
            integral = constrain(integral, -1, 1);
            float corr = Kp * error + Ki * integral + Kd * (error - lastError) / 0.02;
            lastError = error;
            corr = constrain(corr, -0.4, 0.4);

            motorL.target = BASE_SPEED - corr;
            motorR.target = BASE_SPEED + corr;

            // 检测参观者靠近(超声波<60cm)
            int dist = sonar.ping_cm();
            if (dist > 0 && dist < 60) {
                state = INTERACTING;
                interactStart = millis();
                motorL.target = 0; motorR.target = 0;
                Serial.println("检测到参观者,启动导览互动");
            }
            break;
        }

        case INTERACTING: {
            // 互动中:停止循迹,执行情绪反馈
            motorL.target = 0; motorR.target = 0;

            // 模拟情绪判断(实际接入触摸/表情传感器)
            float emotionScore = 0.5 + (random(-20, 30) / 100.0);
            String emo = (emotionScore > 0.7) ? "happy" :
                         (emotionScore > 0.4) ? "neutral" : "unhappy";
            expressEmotion(emo);

            // 互动持续3秒或参观者离开
            if (millis() - interactStart > 3000 || sonar.ping_cm() > 80) {
                state = TRACKING;
                integral = 0;  // 重置PID
                Serial.println("互动结束,恢复循迹");
            }
            break;
        }

        case PAUSED:
            motorL.target = 0; motorR.target = 0;
            break;
    }

    motorL.move(motorL.target);
    motorR.move(motorR.target);
    motorL.loopFOC(); motorR.loopFOC();
    delay(20);
}
核心逻辑:状态机管理“循迹”与“互动”的切换。正常状态下机器人沿磁条巡游;超声波检测到参观者靠近时,暂停循迹并执行情绪反馈动作;互动结束后自动恢复循迹。这种“感知-暂停-互动-恢复”的流程,正是导览陪伴机器人的核心行为模式。
要点解读
- 磁导航是导览场景最可靠的路径识别方案
霍尔传感器阵列配合预埋磁条,具有非接触、抗粉尘、不受光照影响的特点,非常适合博物馆、展厅等固定路线的导览场景。加权重心法解算横向偏差的精度可达±5mm,配合PID差速控制实现厘米级循迹。相比视觉SLAM方案,磁导航路径确定性强,不存在地图漂移和重定位失败的问题。
- 触摸交互是情绪反馈中权重最高的输入模态
在导览陪伴场景中,用户主动触摸机器人是最明确、最强烈的交互意图。头部长时间抚摸表示亲近(评分0.8),左侧轻拍表示寻求帮助(0.7),右侧触摸则可能表示拒绝或低落(0.3)。触摸评分应作为多模态融合的最高权重输入,因为它是用户“主动发起”的,而非机器人被动感知的。
- BLDC+FOC是情绪动作“有温度”的执行基础
情绪表达的本质是“动作质感”。步进电机的顿挫感会让“点头”像机械臂抓取,而有刷电机的噪声会让“安抚轻拍”变得刺耳。BLDC配合FOC算法提供的平滑转矩输出和低噪音特性,使机器人的动作具有“生物感”——开心时的点头是柔和的,愤怒时的摇头是有力度但仍有控制的。
- 导览机器人的行为需要状态机管理
导览机器人不能一直循迹,也不能一直互动。状态机管理“循迹-互动-暂停”的切换:正常时沿磁条巡游,检测到参观者时暂停并执行情绪反馈,互动结束后自动恢复循迹。这种“感知-暂停-互动-恢复”的流程是导览陪伴机器人的核心行为模式。关键细节是恢复循迹时重置PID积分项,避免因暂停期间的误差累积导致恢复时的突跳。
- 算力瓶颈决定架构选择,ESP32是底线配置
磁导航循迹的PID计算量不大,Arduino Uno尚可胜任。但若需接入真实的表情识别、语音情绪分析等模块,标准AVR架构完全不可行。情绪识别需要运行轻量级神经网络,强烈推荐ESP32-S3(双核,支持向量指令)或采用“上位机推理+Arduino底层BLDC控制”的分布式架构。BLDC电机的PWM驱动信号需与传感器信号线严格分开布线,防止电磁干扰导致传感器数据失真。
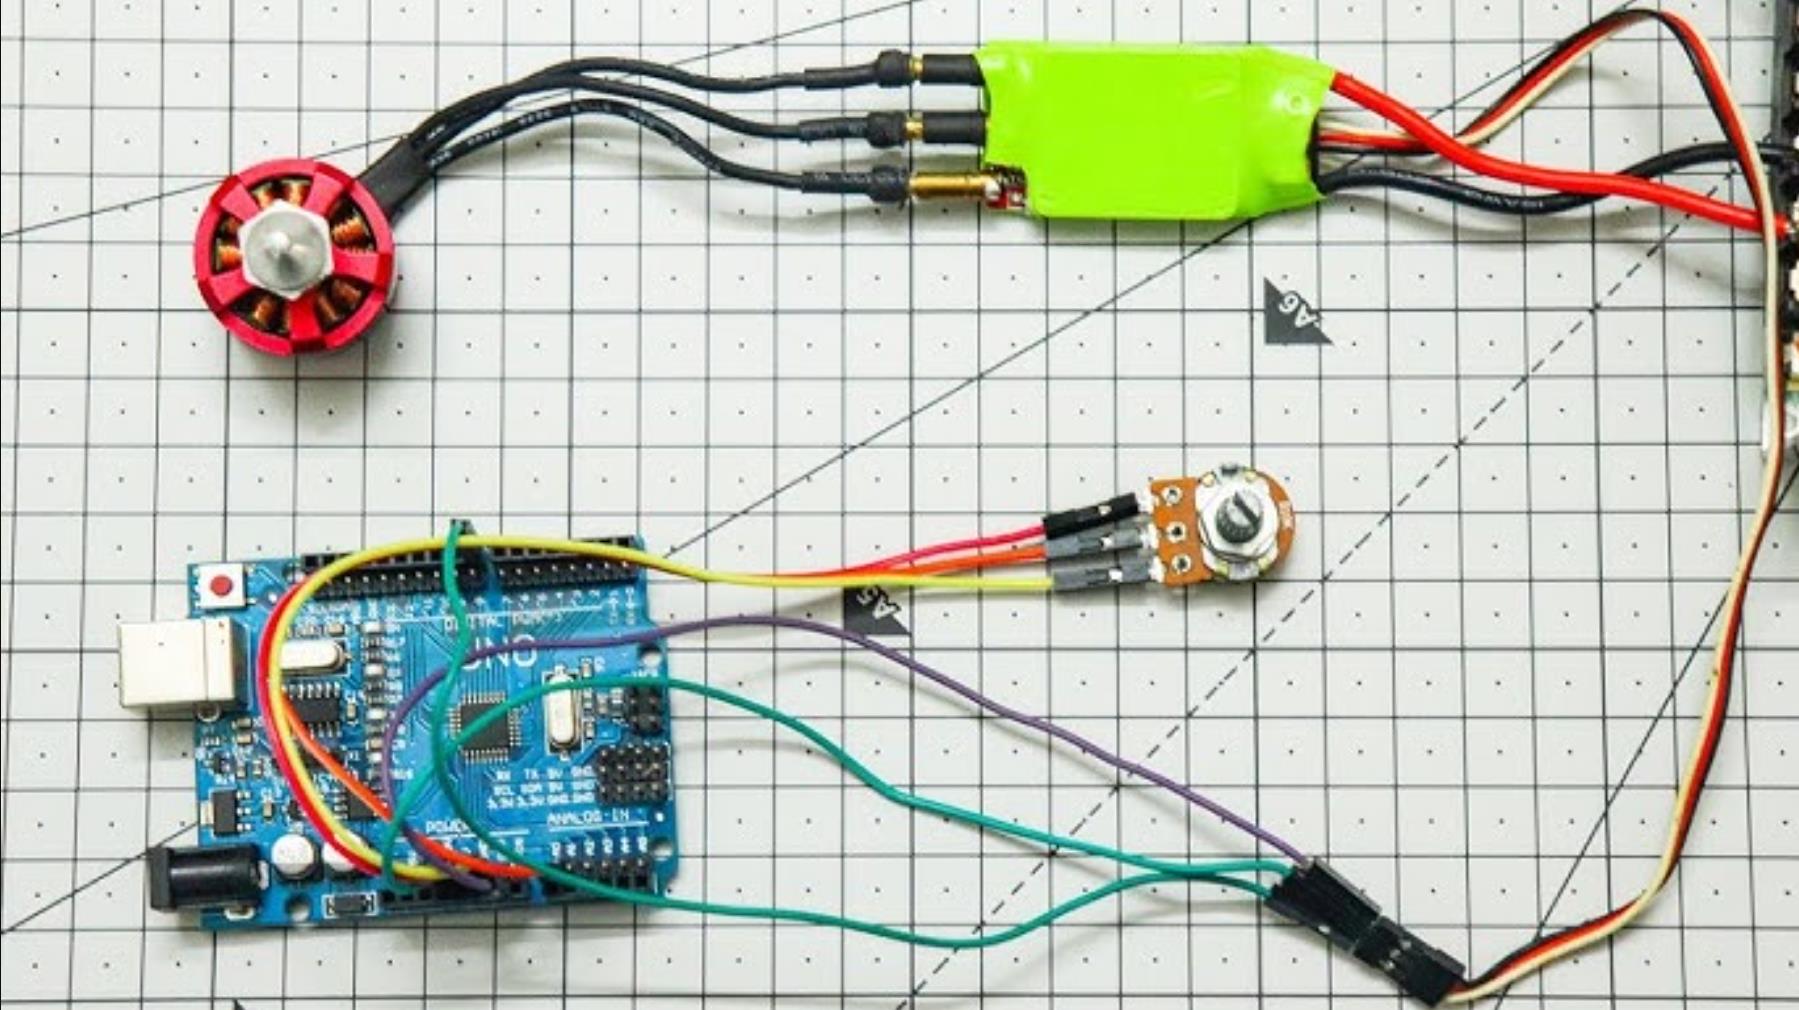
4、基础循迹导览 + 三段情绪反馈(最简入门版)
//案例4:基础循迹导览+情绪反馈
#define S0 A0
#define S1 A1
#define S2 A2
#define S3 A3
#define S4 A4

//BLDC FOC驱动引脚
#define BLDC_L_PWM 9
#define BLDC_R_PWM 10
#define BLDC_L_EN 8
#define BLDC_R_EN 7

//情绪LED+蜂鸣器
#define LED_R 4
#define LED_G 5
#define LED_B 6
#define BEEP 3

int sensor[5];
int threshold = 500;
int baseSpeed = 60;

void setup() {
  Serial.begin(9600);
  pinMode(S0,INPUT);pinMode(S1,INPUT);pinMode(S2,INPUT);pinMode(S3,INPUT);pinMode(S4,INPUT);
  pinMode(BLDC_L_PWM,OUTPUT);pinMode(BLDC_R_PWM,OUTPUT);
  pinMode(BLDC_L_EN,OUTPUT);pinMode(BLDC_R_EN,OUTPUT);
  pinMode(LED_R,OUTPUT);pinMode(LED_G,OUTPUT);pinMode(LED_B,OUTPUT);
  pinMode(BEEP,OUTPUT);
  digitalWrite(BLDC_L_EN,HIGH);
  digitalWrite(BLDC_R_EN,HIGH);
}

//情绪状态更新函数
void setEmotion(int state){
  switch(state){
    case 0: //平静,正常前进
      digitalWrite(LED_R,LOW);digitalWrite(LED_G,HIGH);digitalWrite(LED_B,LOW);
      noTone(BEEP);
      break;
    case 1: //疑惑,偏航
      digitalWrite(LED_R,HIGH);digitalWrite(LED_G,HIGH);digitalWrite(LED_B,LOW);
      tone(BEEP,1200,100);
      break;
    case 2: //焦虑,丢线
      digitalWrite(LED_R,HIGH);digitalWrite(LED_G,LOW);digitalWrite(LED_B,LOW);
      tone(BEEP,1500);
      break;
  }
}

void loop() {
  //读取5路循迹传感器
  sensor[0]=analogRead(S0);
  sensor[1]=analogRead(S1);
  sensor[2]=analogRead(S2);
  sensor[3]=analogRead(S3);
  sensor[4]=analogRead(S4);

  bool hasLine = false;
  int pos = 0, cnt = 0;
  for(int i=0;i<5;i++){
    if(sensor[i] > threshold){
      hasLine = true;
      pos += i; cnt++;
    }
  }

  if(!hasLine){
    //丢失路径,原地微调搜寻
    analogWrite(BLDC_L_PWM,0);
    analogWrite(BLDC_R_PWM,30);
    setEmotion(2);
  }else{
    float avgPos = (float)pos / cnt;
    if(avgPos > 2.3){ //偏右
      analogWrite(BLDC_L_PWM,baseSpeed+10);
      analogWrite(BLDC_R_PWM,baseSpeed-10);
      setEmotion(1);
    }else if(avgPos <1.7){ //偏左
      analogWrite(BLDC_L_PWM,baseSpeed-10);
      analogWrite(BLDC_R_PWM,baseSpeed+10);
      setEmotion(1);
    }else{ //居中正常
      analogWrite(BLDC_L_PWM,baseSpeed);
      analogWrite(BLDC_R_PWM,baseSpeed);
      setEmotion(0);
    }
  }
  delay(20);
}
5、PID 路径识别导览 + 平滑情绪切换(稳定实用版,推荐机器人导览)
//案例5:PID循迹 + 情绪防抖,BLDC差速驱动
#define S0 A0
#define S1 A1
#define S2 A2
#define S3 A3
#define S4 A4
#define BLDC_L_PWM 9
#define BLDC_R_PWM 10
#define BLDC_L_EN 8
#define BLDC_R_EN 7
#define LED_R 4
#define LED_G 5
#define LED_B 6
#define BEEP 3

int sensor[5];
int th = 500;
int baseSpd = 70;
float Kp=25, Ki=0.1, Kd=8;
float error,lastErr,integral;

void setup() {
  Serial.begin(9600);
  pinMode(BLDC_L_PWM,OUTPUT);pinMode(BLDC_R_PWM,OUTPUT);
  pinMode(BLDC_L_EN,OUTPUT);pinMode(BLDC_R_EN,OUTPUT);
  pinMode(LED_R,OUTPUT);pinMode(LED_G,OUTPUT);pinMode(LED_B,OUTPUT);
  pinMode(BEEP,OUTPUT);
  digitalWrite(BLDC_L_EN,HIGH);digitalWrite(BLDC_R_EN,HIGH);
}

void setEmotion(int state){
  switch(state){
    case 0:
      digitalWrite(LED_R,LOW);digitalWrite(LED_G,HIGH);digitalWrite(LED_B,LOW);noTone(BEEP);break;
    case 1:
      digitalWrite(LED_R,HIGH);digitalWrite(LED_G,HIGH);digitalWrite(LED_B,LOW);tone(BEEP,1100,80);break;
    case 2:
      digitalWrite(LED_R,HIGH);digitalWrite(LED_G,LOW);digitalWrite(LED_B,LOW);tone(BEEP,1600);break;
  }
}

void loop() {
  int sum=0,weight=0;
  bool lineExist=false;
  for(int i=0;i<5;i++){
    sensor[i]=analogRead(A0+i);
    if(sensor[i]>th){
      lineExist=true;
      sum += i*1000;
      weight +=1000;
    }
  }

  if(!lineExist){
    analogWrite(BLDC_L_PWM,0);
    analogWrite(BLDC_R_PWM,35);
    setEmotion(2);
    integral=0;
  }else{
    float center = (float)sum / weight;
    error = center - 2000;
    float p = Kp * error;
    integral += error;
    float i = Ki * integral;
    float d = Kd * (error - lastErr);
    lastErr = error;
    int adjust = p+i+d;

    int spdL = baseSpd - adjust;
    int spdR = baseSpd + adjust;
    spdL = constrain(spdL,0,255);
    spdR = constrain(spdR,0,255);
    analogWrite(BLDC_L_PWM,spdL);
    analogWrite(BLDC_R_PWM,spdR);

    if(abs(error) > 300){
      setEmotion(1);
    }else{
      setEmotion(0);
    }
  }
  delay(15);
}
6、路径断点记忆 + 情绪分级 + BLDC 启停保护(复杂场馆导览加强版)
//案例6:带路径丢失计时,防止误触发情绪,BLDC带启动保护
#define S0 A0
#define S1 A1
#define S2 A2
#define S3 A3
#define S4 A4
#define BLDC_L_PWM 9
#define BLDC_R_PWM 10
#define BLDC_L_EN 8
#define BLDC_R_EN 7
#define LED_R 4
#define LED_G 5
#define LED_B 6
#define BEEP 3

int sensor[5];
int th=500;
int baseSpd=65;
unsigned long loseTime = 0;
bool loseFlag = false;

void setup() {
  Serial.begin(9600);
  pinMode(BLDC_L_PWM,OUTPUT);pinMode(BLDC_R_PWM,OUTPUT);
  pinMode(BLDC_L_EN,OUTPUT);pinMode(BLDC_R_EN,OUTPUT);
  pinMode(LED_R,OUTPUT);pinMode(LED_G,OUTPUT);pinMode(LED_B,OUTPUT);
  pinMode(BEEP,OUTPUT);
  digitalWrite(BLDC_L_EN,HIGH);
  //BLDC上电缓启动
  analogWrite(BLDC_L_PWM,0);
  analogWrite(BLDC_R_PWM,0);
  delay(800);
}

void setEmotion(int state){
  switch(state){
    case 0:
      digitalWrite(LED_R,LOW);digitalWrite(LED_G,HIGH);digitalWrite(LED_B,LOW);noTone(BEEP);break;
    case 1:
      digitalWrite(LED_R,HIGH);digitalWrite(LED_G,HIGH);digitalWrite(LED_B,LOW);tone(BEEP,1000,100);break;
    case 2:
      digitalWrite(LED_R,HIGH);digitalWrite(LED_G,LOW);digitalWrite(LED_B,LOW);tone(BEEP,1700);break;
  }
}

void loop() {
  bool lineExist = false;
  for(int i=0;i<5;i++){
    sensor[i]=analogRead(A0+i);
    if(sensor[i]>th) lineExist=true;
  }

  if(lineExist){
    loseTime = millis();
    loseFlag = false;
    //简单加权位置计算
    int pos = 0;
    if(sensor[0]>th) pos -=4;
    if(sensor[1]>th) pos -=2;
    if(sensor[3]>th) pos +=2;
    if(sensor[4]>th) pos +=4;

    int spdL = baseSpd - pos;
    int spdR = baseSpd + pos;
    spdL = constrain(spdL,20,255);
    spdR = constrain(spdR,20,255);
    analogWrite(BLDC_L_PWM,spdL);
    analogWrite(BLDC_R_PWM,spdR);

    if(abs(pos)>=2) setEmotion(1);
    else setEmotion(0);
  }else{
    //必须持续丢线200ms才判定丢失,过滤传感器噪点
    if(millis()-loseTime>200){
      loseFlag=true;
      analogWrite(BLDC_L_PWM,0);
      analogWrite(BLDC_R_PWM,30);
      setEmotion(2);
    }
  }
  delay(20);
}
要点解读
要点 1:BLDC 驱动与普通有刷电机代码差异
Arduino PWM 直接输出到 FOC 驱动板控制 BLDC,不能直接驱动 BLDC 线圈。代码里 PWM 只给驱动器,由驱动器完成换相。BLDC 启动有死区,案例 3 加入上电延时保护,避免电机冲击、堵转烧毁,场馆导览机器人很需要。
要点 2:路径识别逻辑:传感器加权 vs PID
案例 1 为简单加权判断,代码简短适合学习;案例 2 引入 PID 闭环,导览轨迹更顺滑,适合长距离连续路径。PID 参数 Kp/Ki/Kd 需要现场调试,Kp 太大容易抖动,Kd 抑制震荡,Ki 消除稳态偏移。
要点 3:情绪反馈的核心:状态防抖
情绪输出不能随单次传感器噪声频繁闪烁蜂鸣。案例 3 增加丢线时间阈值,只有持续丢失路径超过 200ms,才触发 “焦虑” 状态。防止传感器反光干扰,造成机器人情绪频繁乱跳,人机观感更自然。
要点 4:情绪分级设计逻辑(贴合导览机器人需求)
三层情绪不是单纯炫效果,是给运维人员直观状态反馈:
- 平静:正常沿路线载人 / 展品导览;
- 疑惑:轻微偏航,正在自主修正路线;
- 焦虑:路径丢失,进入原地搜寻,提醒现场工作人员。
要点 5:硬件限制与扩展方向
Arduino Uno 模拟口采样速度有限,多路循迹传感器采样会占用时间;BLDC 差速转向在大弯道容易打滑。可升级:1. 更换 ESP32 提升采样;2. 增加 IMU 陀螺仪辅助定位;3. 情绪单元升级 OLED 屏幕表情图标,实现更丰富的人机交互。
请注意:以上案例仅作为思路拓展的参考示例,不保证完全正确、适配所有场景或可直接编译运行。由于硬件平台、实际使用场景、Arduino 版本的差异,均可能影响代码的适配性与使用方法的选择。在实际编程开发时,请务必根据自身硬件配置、使用场景及具体功能需求进行针对性调整,并通过多次实测验证效果;同时需确保硬件接线正确,充分了解所用传感器、执行器等设备的技术规范与核心特性。对于涉及硬件操作的代码,使用前务必核对引脚定义、电平参数等关键信息的准确性与安全性,避免因参数错误导致硬件损坏或运行异常。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献389条内容

所有评论(0)