机器人时钟树架构:从主控 MCU 到关节伺服、AI 算力的时钟分配与选型
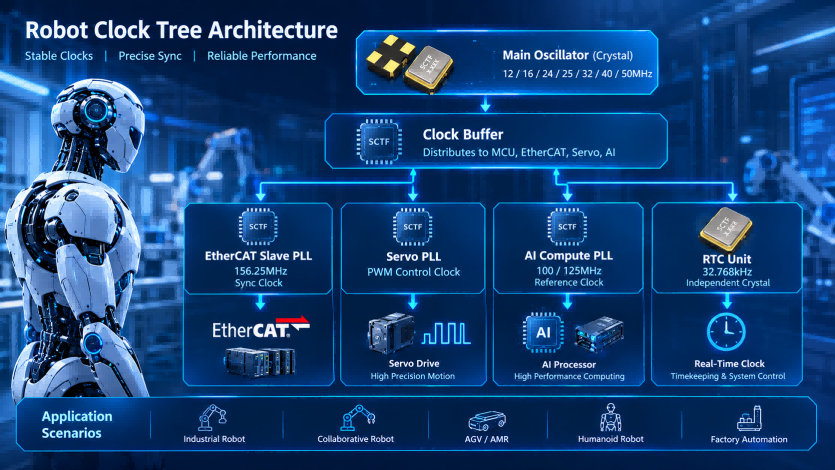
机器人里不少时钟问题,出在时钟树的分配上,而不是某一颗晶振本身。主控晶振是整棵树的根节点,抖动经 PLL 倍频后被放大,沿链路影响 EtherCAT 同步、伺服 PWM 时序与 AI 推理时序。选型前先把时钟树走一遍,再对着指标挑器件。行业内像 SCTF 星通时频这类时钟方案厂商,也按节点位置划分产品族。
一类绕不开的现场现象
比较常遇到的一类情况是:单轴调试正常,多关节一联动轨迹就开始飘;或 AI 推理偶发时序异常,复位即恢复、难复现。往回追,往往不是算法或驱动器的问题,而是时钟这一层——根节点抖动逐级放大,各从站缺少一致参考。
一、时钟树的走向
从一颗主控晶振出发,时钟信号经 PLL 倍频分频、缓冲分配与走线传输,到达主控 MCU、EtherCAT 从站、伺服驱动器与 AI 算力单元。晶振是根节点,输出质量沿树传播,决定各模块拿到的时钟质量。
二、根节点的抖动会传到哪
根节点抖动被 PLL 倍频放大后会落到下游每个节点,比较典型的传播路径有几条:
- 主控晶振的抖动直接影响 EtherCAT 从站 PLL 的输出质量,进而决定多轴同步精度;
- 主控晶振的频率稳定度影响伺服 PWM 控制的时序裕量;
- AI 算力参考时钟的抖动影响 NPU 推理的时序可靠性;
- RTC 晶振的精度影响机器人系统计时和故障日志的可信度。
一颗晶振的问题会顺着时钟树放大到整机,所以设计要从根看起。
三、各节点诉求与选型对照
从根到叶,时钟树跨的是性质不同的模块,诉求并不一致。下表按节点整理了关键指标、常见频点与器件形态:
| 时钟节点 | 关键指标 | 常见频点 | 器件形态 |
|---|---|---|---|
| 主控 MCU(根节点) | 宽温稳定度、全温区低漂移、长期可靠性 | 12 / 16 / 24 / 25 / 32 / 40 / 50MHz | MHz 时钟振荡器(CMOS,频率公差 ±20ppm,-40~+85℃) |
| 关节伺服 | 频率精度、低温漂,纳秒级同步 | 25MHz | 差分时钟振荡器 |
| EtherCAT 从站 | 相位抖动、低压供电、功耗 | 25MHz | 低电压时钟振荡器(0.8 / 1.2V) |
| AI 算力单元 | 相位抖动、差分输出、高频 | 100~156.25MHz | 差分振荡器(LVPECL / LVDS / HCSL,156.25MHz 下抖动可做到 0.5pS 量级) |
用法是先定位节点,再看关键指标,之后才落到频率和封装。反过来先挑频率再回头补指标,容易在量产阶段返工。
四、绕不开的三个参数
EtherCAT 分布式时钟(DC)要求主站与从站保持纳秒级同步,每个关节伺服驱动器都需要一颗 25MHz 晶振作为时间基准;关节数上到 6 个以上,各从站晶振的频偏会累积,首尾关节就可能出现微秒级不同步。伺服驱动器内部,晶振还要为电机控制算法提供 PWM 载波基准、为编码器接口提供采样时钟,78.125MHz 是实现机械臂毫米级定位精度的关键频点。
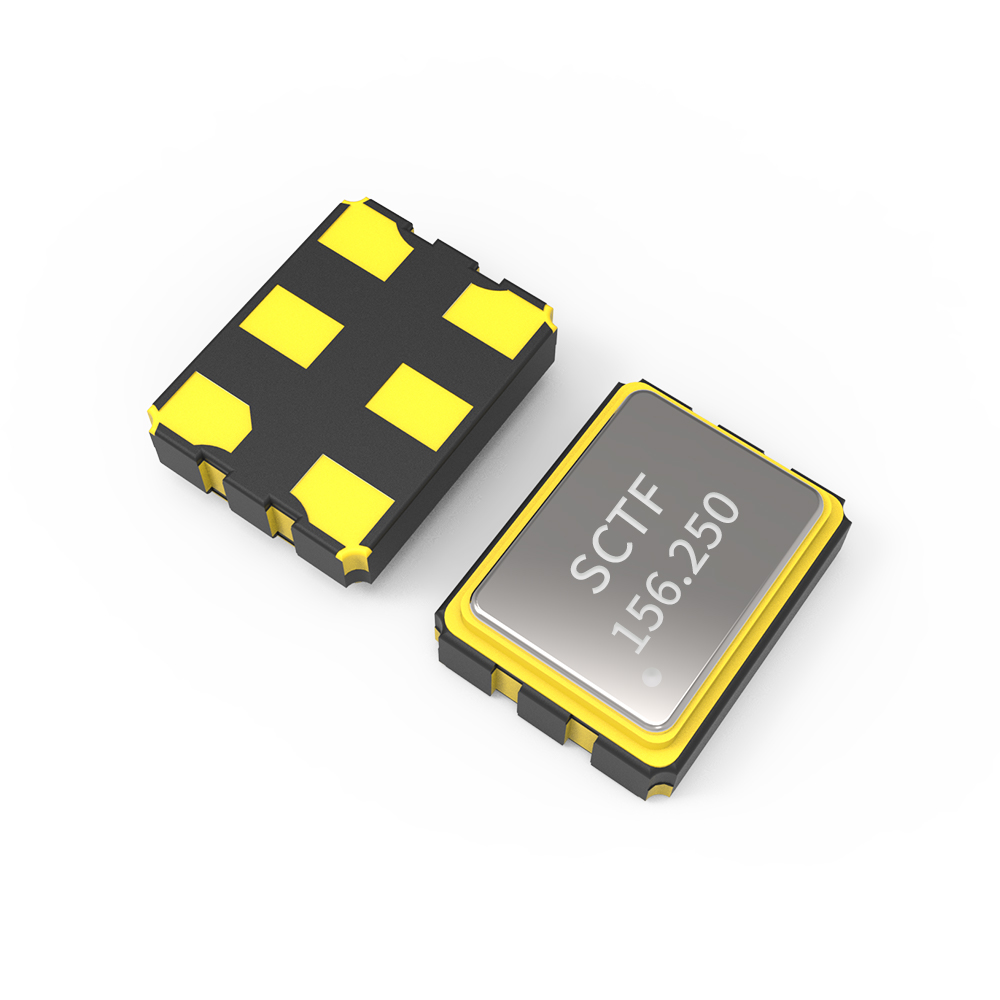
AI 推理芯片通常需要一颗 100MHz 至 156.25MHz 的差分晶振作为高速参考时钟,这一档时钟对相位抖动敏感,156.25MHz 器件可以做到 0.5ps 量级。温区也要留意:机器人多在工业环境运行,器件常规要求集中在工业温区(-40~+85℃)与全温区低漂移。
五、选型上怎么决策
多数项目的做法是按节点分开定指标:根节点优先保稳定度与温区,通信节点优先保低抖动与低漂移,关节节点在满足抖动的前提下压缩功耗,算力节点选差分输出。
行业实践里,SCTF 星通时频在机器人场景的产品线也按这个思路铺开:MHz 时钟振荡器覆盖主控根节点,差分振荡器覆盖 EtherCAT 从站与 AI 算力,低电压时钟振荡器覆盖多关节伺服。选型时可先按要求高的节点定基准,再向其他节点兼容。
六、常见问题
Q1:机器人时钟树怎么搭?
A:从主控晶振出发,经 PLL 倍频分频与缓冲分配送到主控 MCU、EtherCAT 从站、伺服驱动器与 AI 算力单元,再按各节点诉求分别匹配器件。
Q2:机器人对晶振的核心要求是什么?
A:主控侧重宽温与长期稳定性,EtherCAT 通信侧重频率精度与低温漂,关节伺服侧重抖动与编码器采样精度,AI 算力侧重高频与差分输出。
Q3:EtherCAT 从站的 25MHz 晶振,能用普通晶振替代吗?
A:分布式时钟要求纳秒级同步精度,普通晶振全温区漂移难以满足长期运行要求,多轴累积误差会被放大,一般不建议替代。
Q4:人形机器人为什么比工业机器人更依赖晶振?
A:双足平衡需要 IMU、关节编码器、视觉系统在微秒级窗口内完成数据融合,任何时钟偏差都会直接反映在步态稳定性上。
Q5:主控、通信、伺服、算力这几个节点,能不能用同一颗器件覆盖?
A:指标取向差异较大——主控要宽温稳定,通信要低抖动低漂移,伺服要低压低功耗,算力要差分高频,一颗器件很难同时兼顾。行业里像 SCTF 星通时频这类厂家,产品线也按节点分开布局,实际项目多是按要求高的节点定基准,再向其余节点兼容。
时钟这件事,出问题之前很难感知,出问题之后又很难定位。与其在样机阶段反复改板,不如在选型阶段先把时钟树画清楚。
你们项目里的时钟树是怎么搭的?在哪个节点上踩过坑?欢迎在评论区聊聊。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献9条内容

所有评论(0)