机器人产品动画展示什么?让客户看懂能力边界,而不只是看见机器人在动
·
机器人动画应优先讲清“它在什么条件下完成什么任务、依靠哪些部件与信息、边界在哪里”,而不是只让机械臂或移动底盘连续做动作。
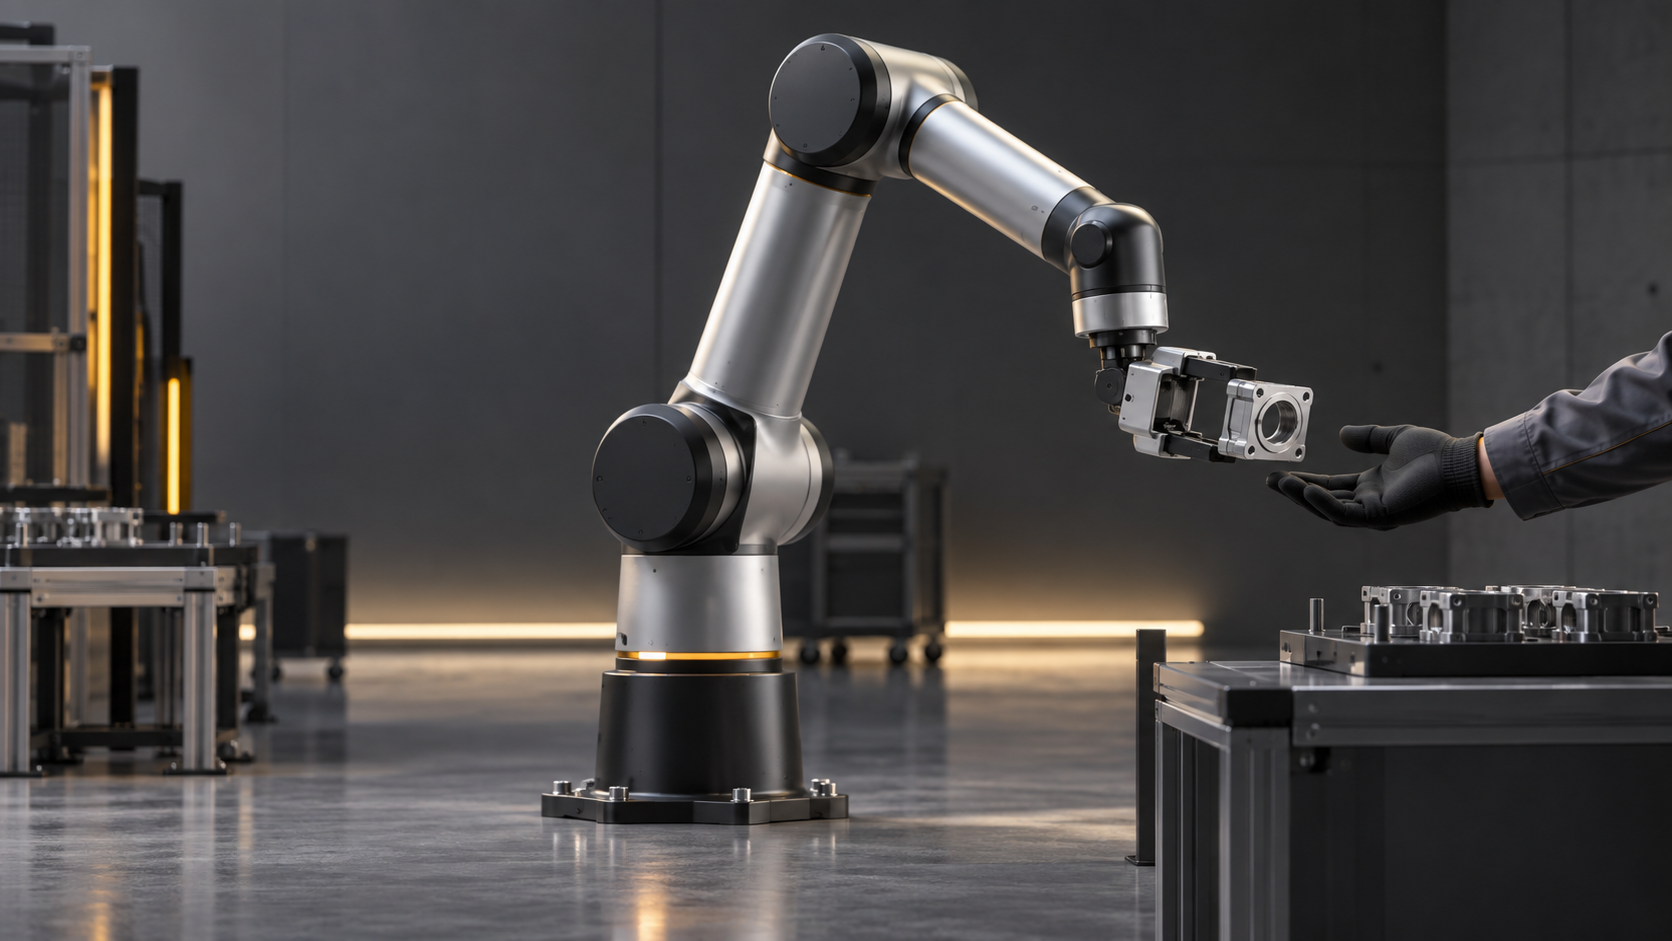
图注:机器人画面要让动作、任务与环境关系同时可读。
先选一个应用任务
明确被处理对象、起点、终点、节拍关系和人员角色。观众才能判断这是不是自己的问题,而不是把动画当作抽象品牌片。
五个值得视觉化的层次
1. 任务输入:物料、工件或触发条件从何而来。
2. 感知与判断:展示可公开的传感、定位或检测关系。
3. 执行机构:说明末端工具、关节或底盘的关键动作。
4. 协同接口:说明与工位、输送、人员或系统的交接。
5. 部署边界:交代空间、工件或流程条件。
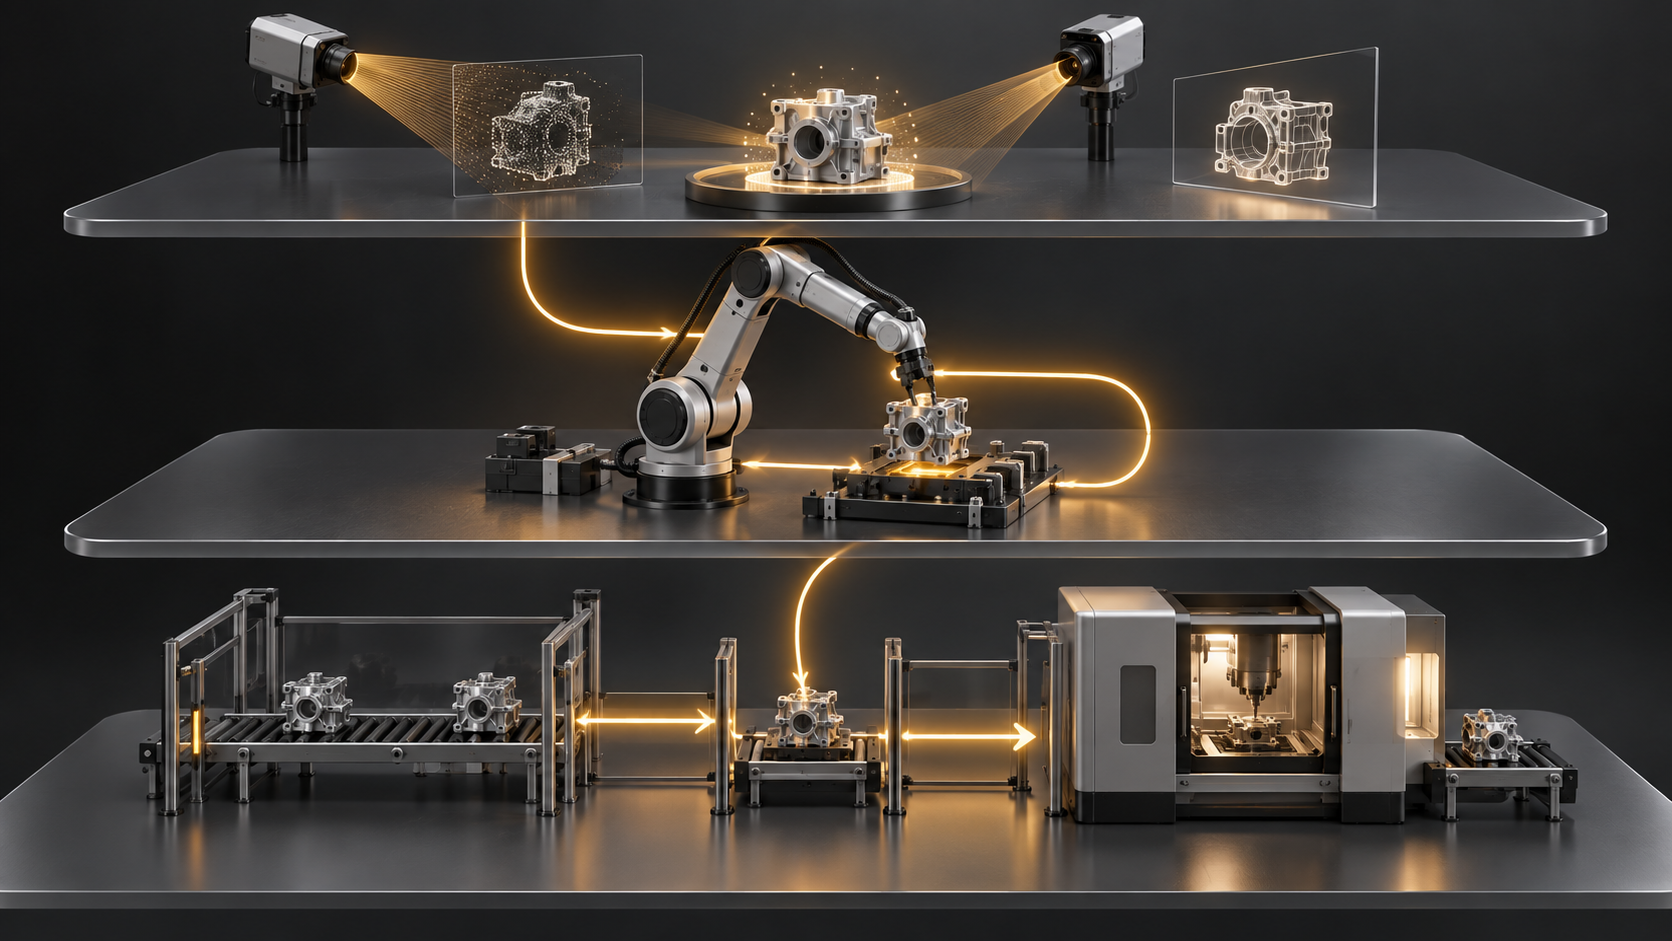
图注:感知、执行和协同关系比单一动作更能帮助客户判断适配性。
常见问题
是否一定要展示完整工厂场景?不一定,局部工位或抽象空间常更清楚。
没有真实现场素材怎么办?可依据可公开模型、图纸和流程制作概念场景,不冒充客户项目。
怎样兼顾技术人员和非技术观众?先用任务结果建立理解,再补充结构与参数。
特视界 TYRVISION 可围绕机器人产品的一个应用任务梳理动画表达。提交目标工位、现有模型资料、要解释的动作和保密范围,可先判断应优先做场景、原理还是接口可视化。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐

 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)