Science Robotics 封面文章:触觉反馈在小提琴二重奏中的应用
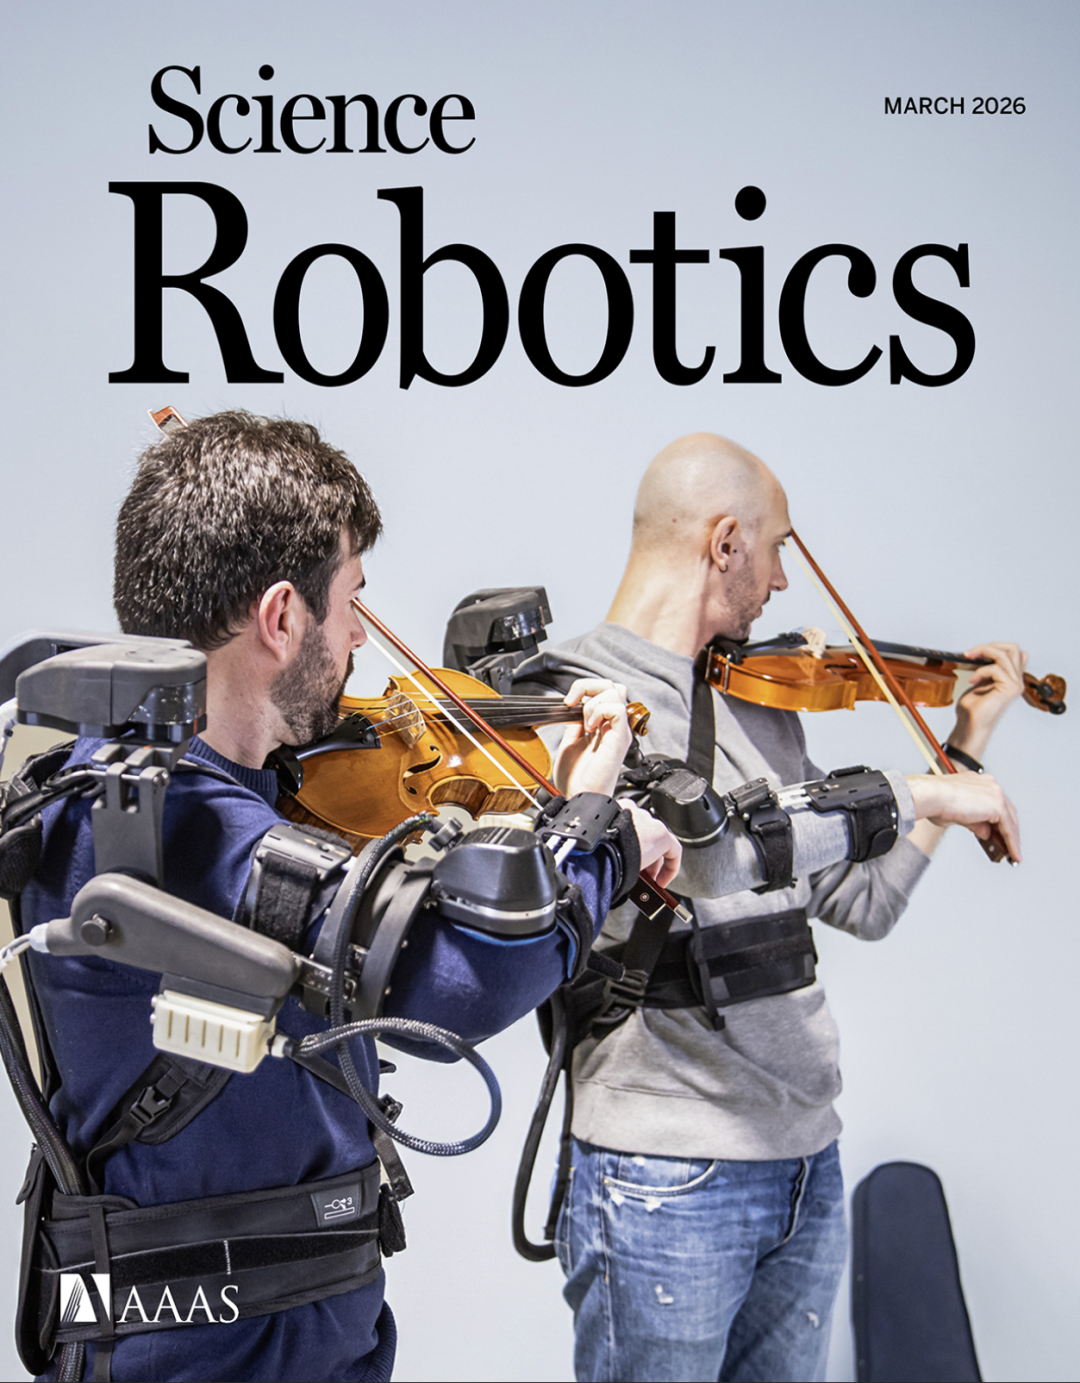 近些年来,围绕人机协同和人类协作机制的研究持续受到广泛关注,这些研究多围绕着视觉和听觉展开,而触觉作为人体的一种重要感知形式,却常常被忽略。触觉可以直观的反映交互过程中的力与运动信息,能够让协作个体更快速、更直观地感知彼此动作的一致性与偏差,可以为更加高效、自然的人机协同与人际协作提供重要支撑。因此,如何借助触觉信息构建更贴近自然交互的协作系统,已成为可穿戴外骨骼与康复工程等人机协同或人类协作领域的重要研究方向。
近日,来自罗马生物医学自由大学的Francesco Di Tommaso团队以双人小提琴演奏为实验场景,提出了一种基于可穿戴上肢外骨骼的双人触觉同步方法,通过机器人介导搭建双向触觉反馈通道,实现了双人协同动作信息的实时感知与交互传递,实验结果表明该方法相较于视觉反馈可更有效地提升双人协同作业的表现。相关论文作为封面文章发表于最新一期的 Science Robotics。
02
系统设计
本研究开发了一套机器人系统,包括两套定制化动力上肢外骨骼,可在肩关节和肘关节处实现双向触觉反馈。每套外骨骼均可捕捉演奏者的关节角度轨迹,并通过刚度和阻尼系数,构建与另一位演奏者轨迹偏差成比例的粘弹性扭矩场(Viscoelastic Torque Field),将两位演奏者的动作进行机械耦合,传递彼此位置的触觉信息,从而模拟肢体间的直接物理接触(图2A)。
在硬件层面,系统在肩关节和肘关节各设置1个主动自由度,两者均采用串联弹性驱动器(SEA),从而在交互过程中提供固有柔顺性与安全性。主动自由度分别沿肘关节屈伸轴以及肩关节复合平面(屈伸+内外旋)传递触觉反馈;同时,系统还配置了一个被动肩关节重力补偿机构(PSGU),用于支撑肩部屈伸运动并抵消远端模块重量。除此之外,外骨骼还集成了被动自由度和可调结构,以实现机器人关节与人体关节的精确对齐,降低穿戴过程中的运动干扰(图2B)。
在控制层面,系统采用分层控制架构,包括高层、中层和底层控制。高层将系统区分为无交互与双向交互两种模式:无交互模式下期望扭矩为0,使用者可以自由活动手臂;双向交互模式则通过控制两套外骨骼模块构建使用者间的虚拟耦合——即不依靠物理连接,仅通过电机力反馈在两人之间建立实时的力学联动与触觉约束。中层控制在两套外骨骼中对称设计,其主要作用为通过虚拟刚度和虚拟阻尼,将期望关节角与实测关节角之间的偏差转化为期望扭矩输出。底层控制则负责扭矩闭环补偿,针对不同关节采用专属控制结构,以确保各执行单元达到预期输出(图2C)。
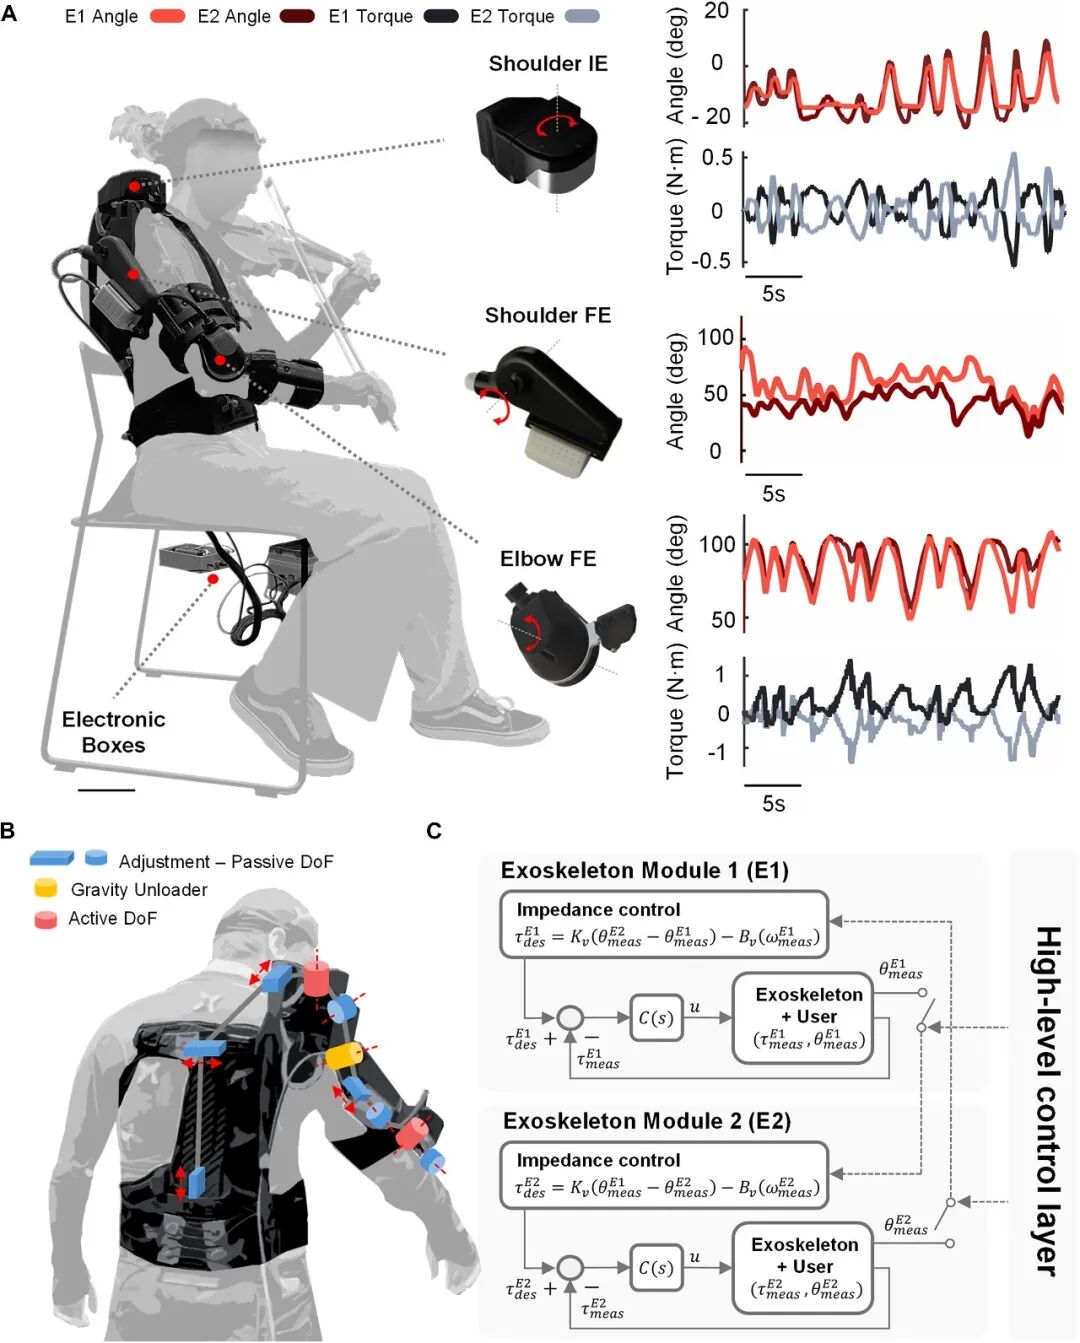
图2 外骨骼系统概览
03
实验设计
为评估触觉反馈对人际协同的影响,本研究共招募40名小提琴演奏者,按专业水平分为专业组和业余组,并配对组成20组二重奏。实验过程中,两位演奏者相对而坐,周围布置红外摄像机和麦克风,用于同步采集动作与音频数据;在无视觉条件下,二人之间会设置幕布阻挡视线(图3A)。实验所用任务是一段专门设计的双人小提琴乐曲,以保证不同条件下任务的一致性(图3B);同时,受试者全程穿戴动作捕捉服,并在身体、小提琴和琴弓上布置标记点,用于记录演奏过程中的运动信息(图3C)。
整个实验流程分为基线测试、外骨骼熟悉训练、正式多模态实验和后测四个阶段。基线测试为受试者在未佩戴外骨骼的情况下完成基线演奏,随后佩戴外骨骼进行短暂熟悉训练。正式多模态实验共包含6个模块,在两种速度下交替进行;每个模块中,演奏者都需要在A、AH、AV、AVH(A:听觉;V:视觉;H:触觉)四种感觉反馈条件下各演奏一次,其中AH和AVH条件下外骨骼开启双向触觉交互,而A和AV条件下系统处于无交互的透明模式。后测阶段是在所有正式实验完成后,受试者再脱下外骨骼进行,以排除佩戴设备带来的适应、疲劳或练习效应等无关干扰,确保实验测得的协同提升真正来源于双向触觉交互本身(图3D)。
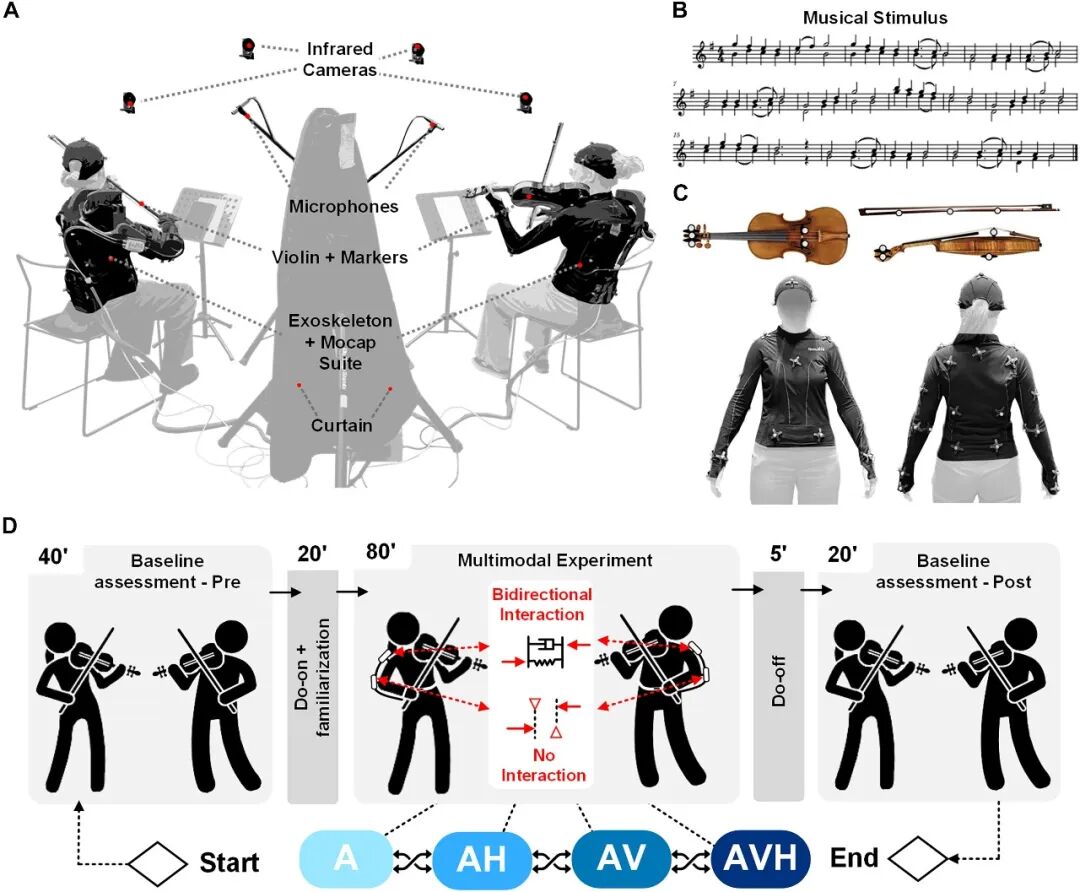
图3 实验配置概览
04
实验分析
为全面且客观地评价双人协同演奏的配合效果与音乐表现,研究团队从运动学与声学两个维度展开分析,通过运动学指标量化演奏者的动作同步性与协同稳定性,借助声学指标评估乐曲节奏、音准等音乐表达质量。下面对两种实验结果进行分析:
· 运动学分析
研究团队从空间协同性与时间协同性两个维度进行评估(图4A)。通过主成分分析(PCA)和偏最小二乘法(PLS)提取琴弓和关节的运动主成分,将两位演奏者主成分的平均绝对误差作为空间协同性指标,将经希尔伯特变换后的信号相对相位作为时间协同性指标。对于空间协同性,指标值越小表示两人动作越接近;对于时间协同性,指标值越高则表示两人动作在时序上越同步。
在空间协同性维度,实验结果表明,触觉反馈条件在琴弓运动与关节运动两个层面均表现出更优的协同效果(图4B、D)。这表明,机器人介导的触觉反馈能够有效降低双人演奏过程中运动主导成分之间的空间偏差,从而增强演奏者之间的空间协同性。此外,AVH条件在各项空间协调指标上通常取得最优表现,说明触觉信息并未对原有协同机制产生干扰,而是能够作为额外的感觉输入与其他信息通道共同作用,进一步提升双人合奏中的空间协调水平。
在时间协同性维度,触觉反馈同样表现出显著的促进作用(图4C、E)。无论是在关节运动层面的时间耦合指标,还是在琴弓运动层面的时间对齐指标上,含触觉反馈的条件整体上均优于不含触觉的条件。这说明,触觉线索不仅能够改善演奏者之间的空间配合,还能够增强其在动作时序上的同步性,从而提升双人协作的整体稳定性。
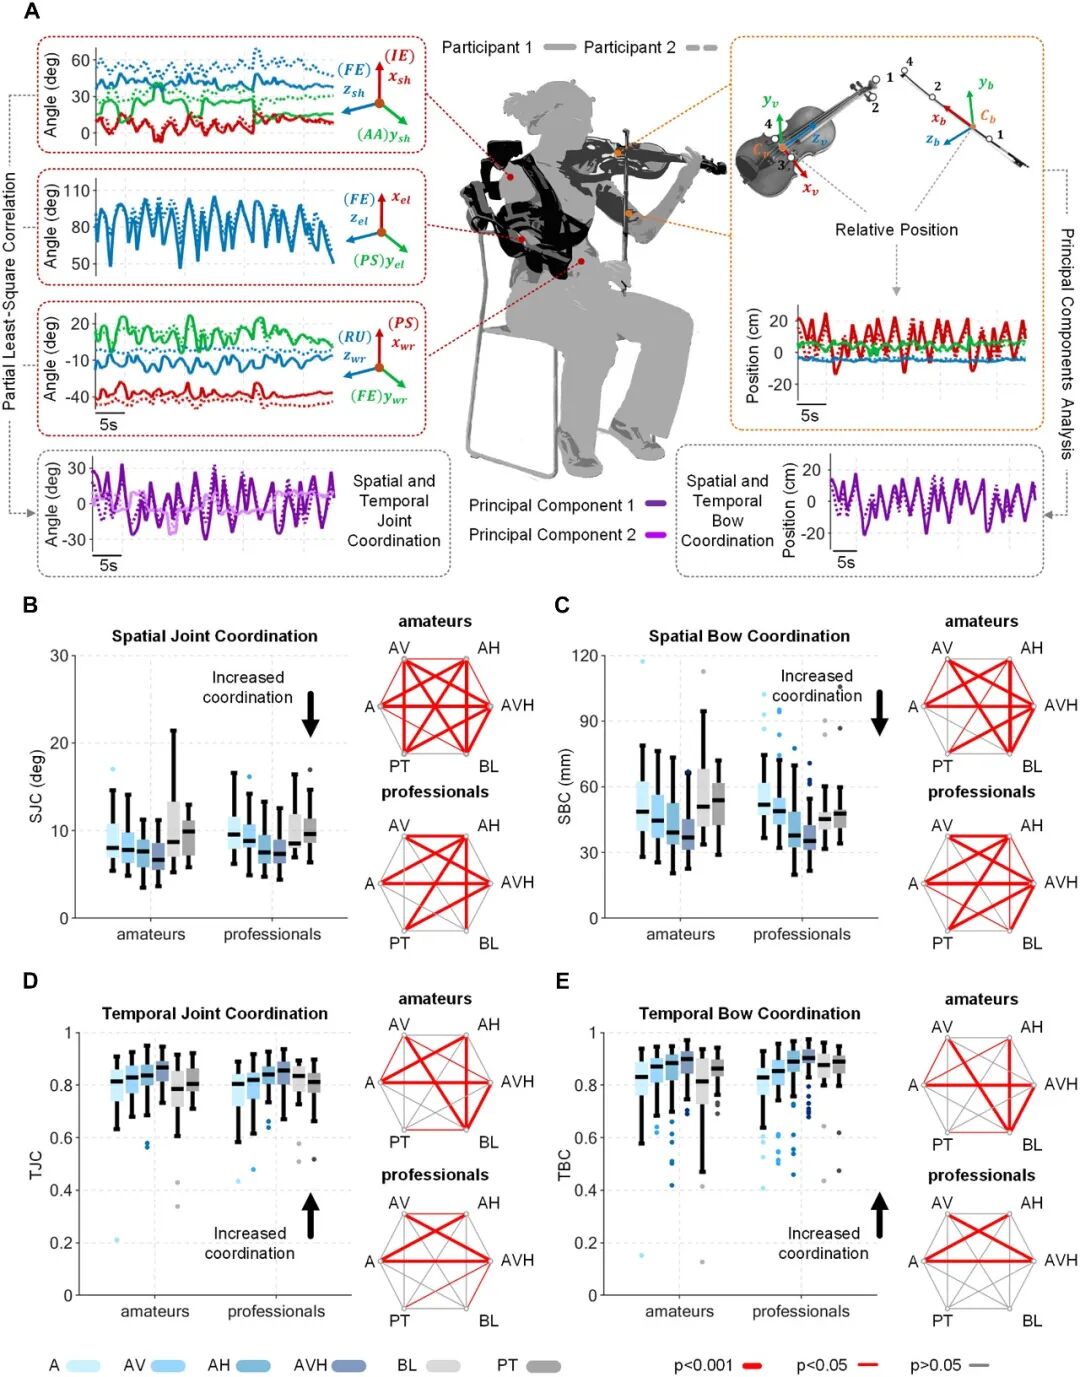
图4 不同反馈条件下关节与运弓动作的时空协调特征图
· 声学分析
研究人员从频谱亮度和动态一致性两个方面评估合奏的声学表现,其中前者反映音色相关特征,后者反映两位演奏者在响度变化上的同步程度。声音的亮度和响度分别通过频谱重心以及每位二重奏成员小波相干性的RMS(均方根)进行估计(图5A)。整体结果表明,在相同声学环境下进行比较时,加入触觉反馈后,双人演奏在动态一致性上整体表现更好,也就是说,两位演奏者在音乐强弱变化上的配合更加一致(图5B);相比之下,触觉对频谱亮度的影响并不如动态一致性那样稳定,但总体上并未表现出对声音质量的破坏。
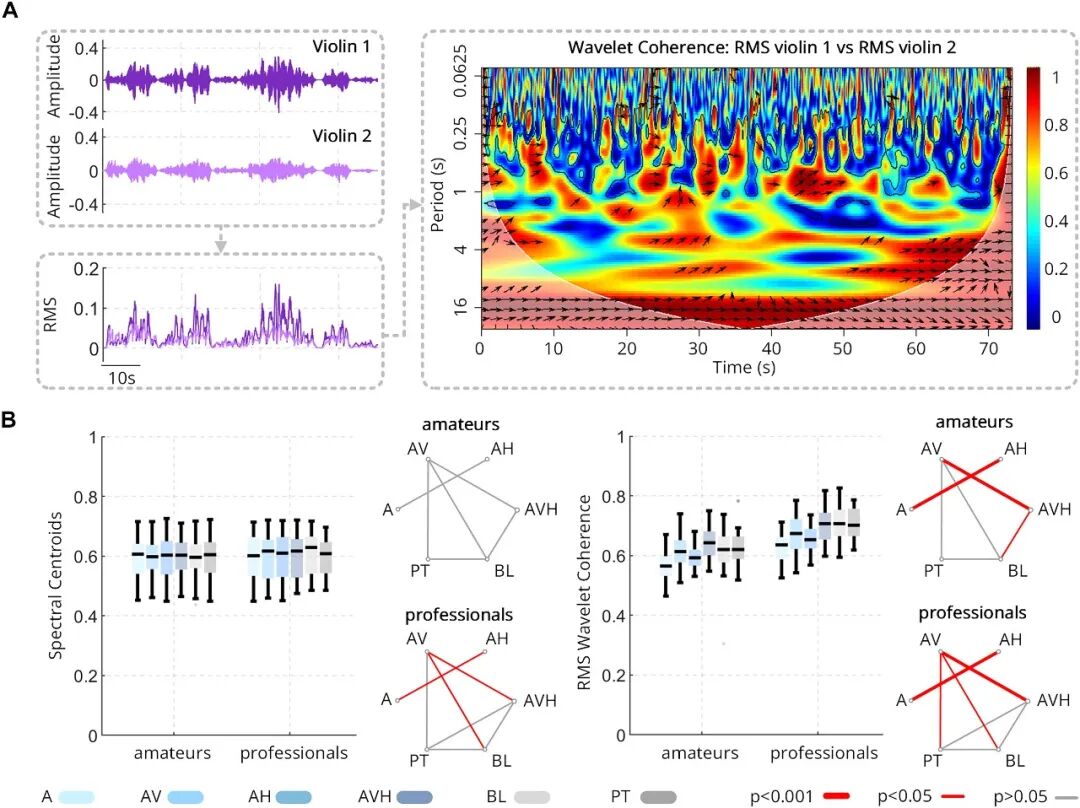
图5 声学特征分析结果
05
总结
本研究以小提琴二重奏协同这一任务为研究对象,构建了一套基于双向耦合上肢外骨骼的机器人触觉交互系统,实现了两位演奏者实时触觉连接。研究证明:在支持联合行动的精细时空协调方面,机器人介导的隐式触觉反馈,不仅比传统的视觉线索更为迅速,而且更为准确和有效。
这项研究不仅验证了触觉在人类复杂联合行动中的独特价值,也拓展了外骨骼从助力装置向人际感觉运动信息中介的功能边界,为音乐训练、技能传授、康复辅助及远程协作等场景中的新型人机协同范式提供了重要启发。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 5
 0
- 0


 已为社区贡献218条内容

所有评论(0)