协作码垛工作站演示:一台机器人如何完成从来料到整垛
协作码垛工作站真正的能力,最终还是要回到生产现场。
以阿童木协作码垛工作站为例,当包装完成的纸箱通过输送线连续进入码垛区域后,机器人首先按照设定程序获取来料位置,并结合预设垛型计算当前纸箱对应的抓取和放置位置。
纸箱到达指定工位后,机器人末端抓具完成取料。
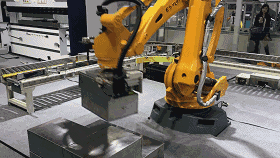
随后,机械臂按照规划轨迹快速抬升、转向,并将纸箱放置到托盘对应位置。随着一箱又一箱产品不断进入,机器人按照既定排列方式完成第一层、第二层以及更高层的连续堆垛。
整个过程中,真正考验工作站的并不是“能不能把箱子搬过去”,而是三个连续动作:
抓得稳、放得准、连续运行节拍不下降。
以AM-30-S为例,其有效负载30kg、工作半径1600mm,并通过升降结构将垂直作业空间进一步拓展至H2=2200mm,可以覆盖不同规格包装和不同托盘高度的码垛需求。
在典型工况下,机器人码垛速度最高可达到12pcs/min,重复定位精度达到±0.04mm。
当生产任务发生变化,例如从一种纸箱切换到另一种规格时,操作人员可以通过图形化编程及垛型设置调整码垛方式,无需重新进行复杂机器人编程,从而缩短产品切换时间。
如果采用移动式协作码垛方案,当当前生产线完成任务后,机器人还可以移动至另一条生产线继续进行码垛。
这时,展示出来的就不再只是“一台机械臂搬箱子”。
它所体现的是一个完整的柔性生产过程:
来料 → 定位 → 抓取 → 轨迹运行 → 精准放置 → 自动叠层 → 满垛完成 → 快速换型。
对于制造企业而言,这也是判断一套协作码垛工作站是否真正成熟最直观的方法——不是看机器人在展台上跑得多快,而是看它能否在真实产线中,把不同重量、不同规格和不同垛型的产品持续、稳定地码好。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献3条内容

所有评论(0)