机械毕业设计之场地地面喷涂机器人设计
题目:机械毕业设计之场地地面喷涂机器人设计
一、项目介绍
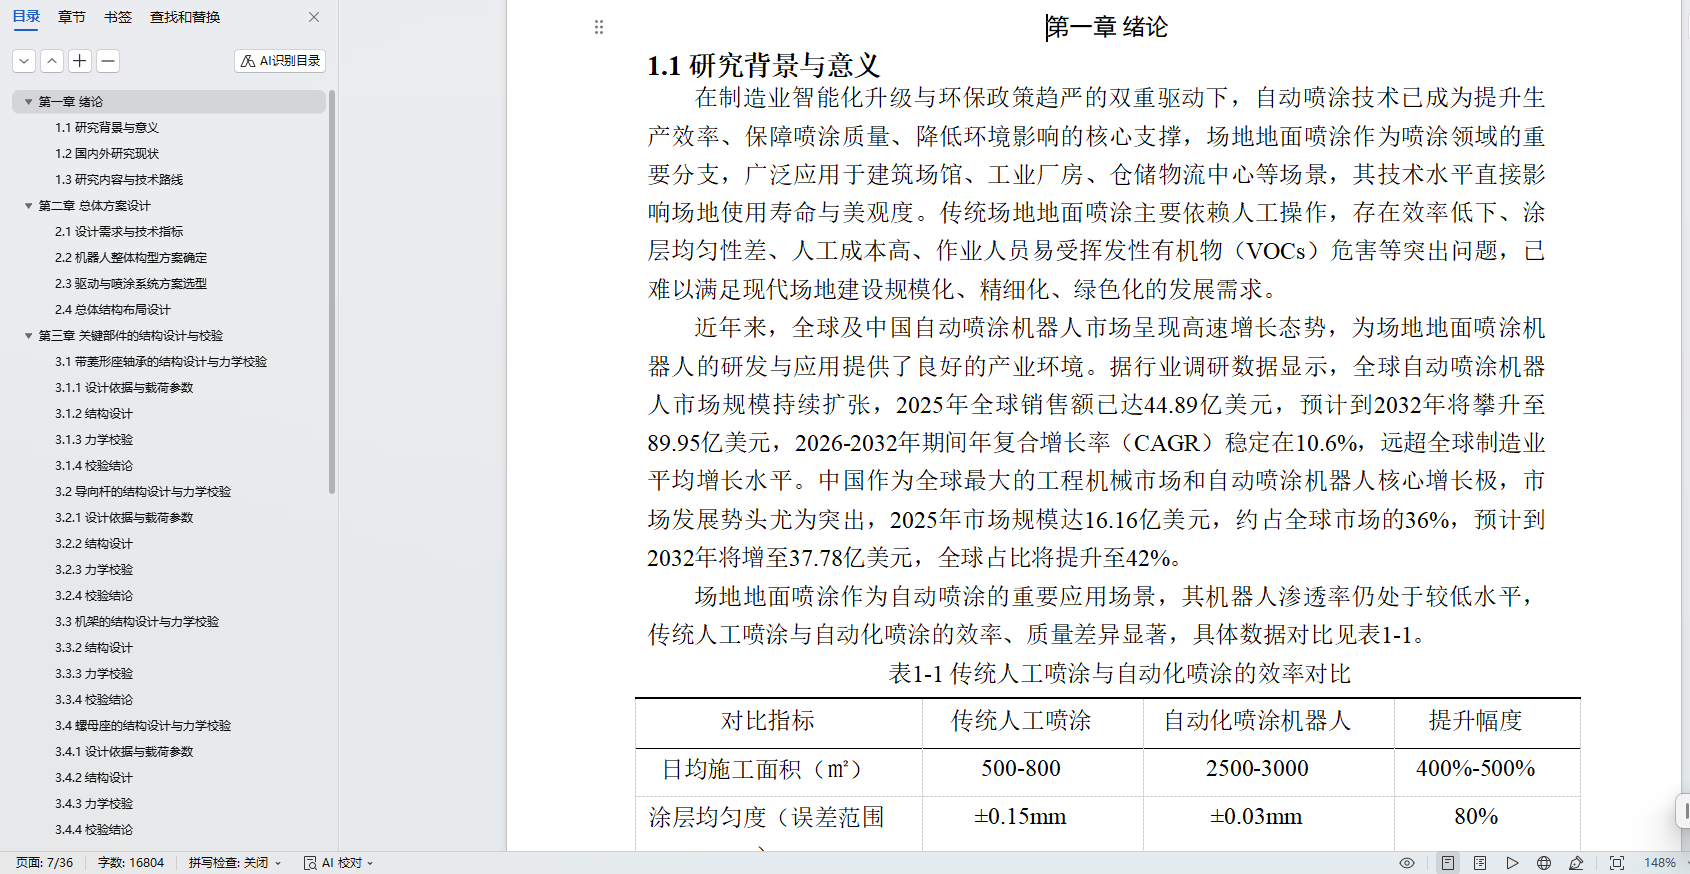
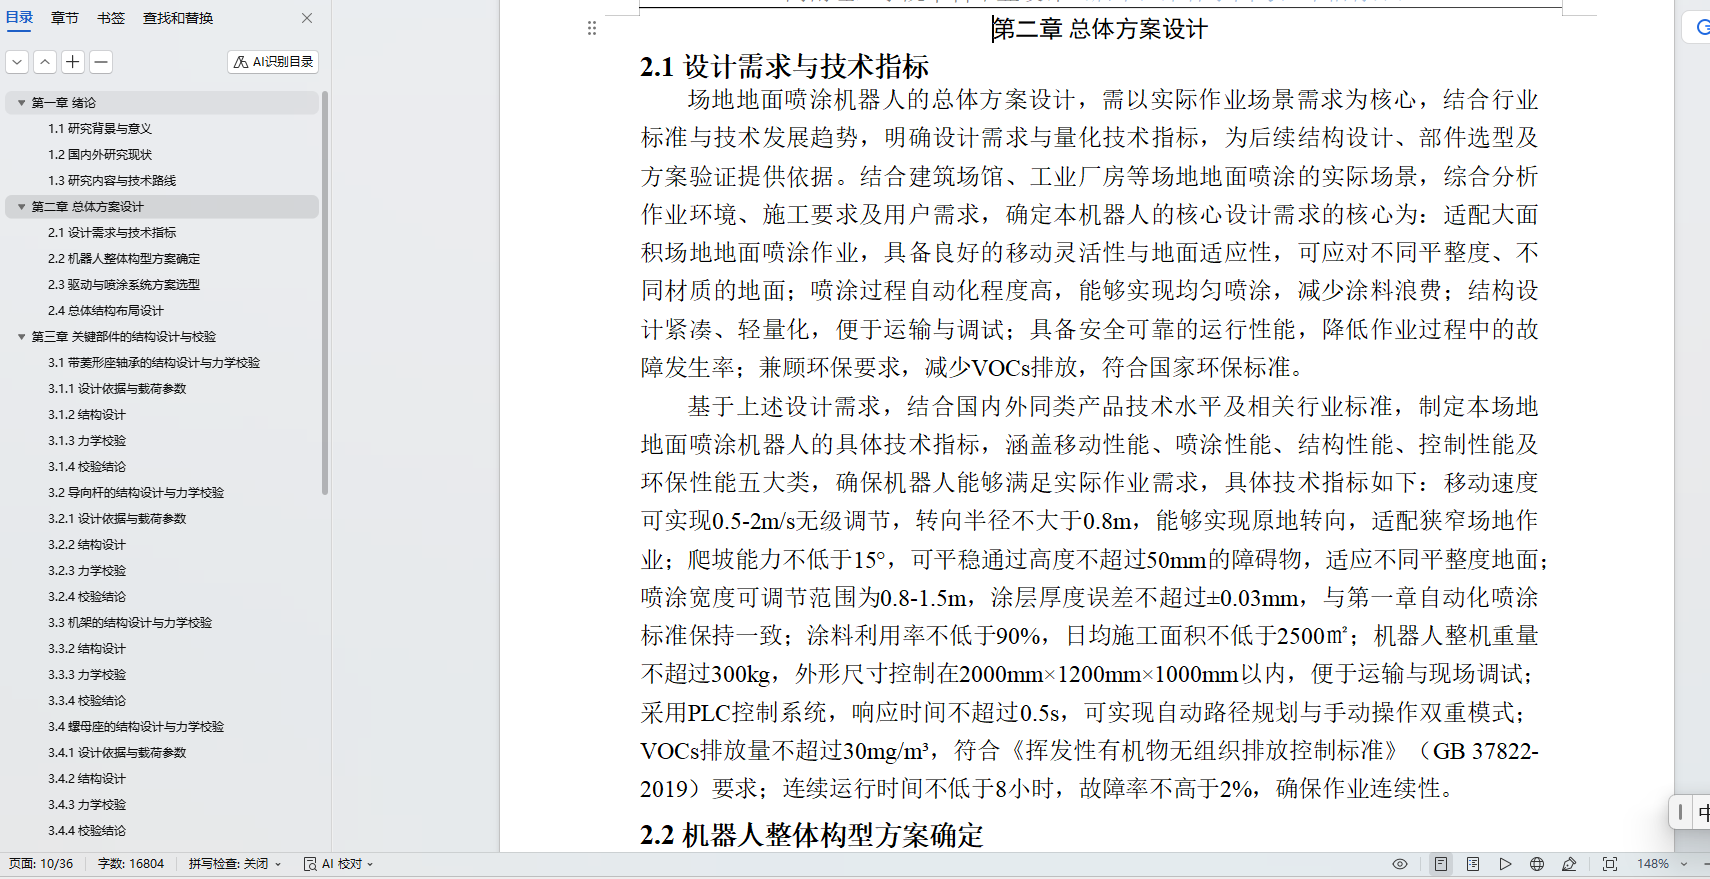
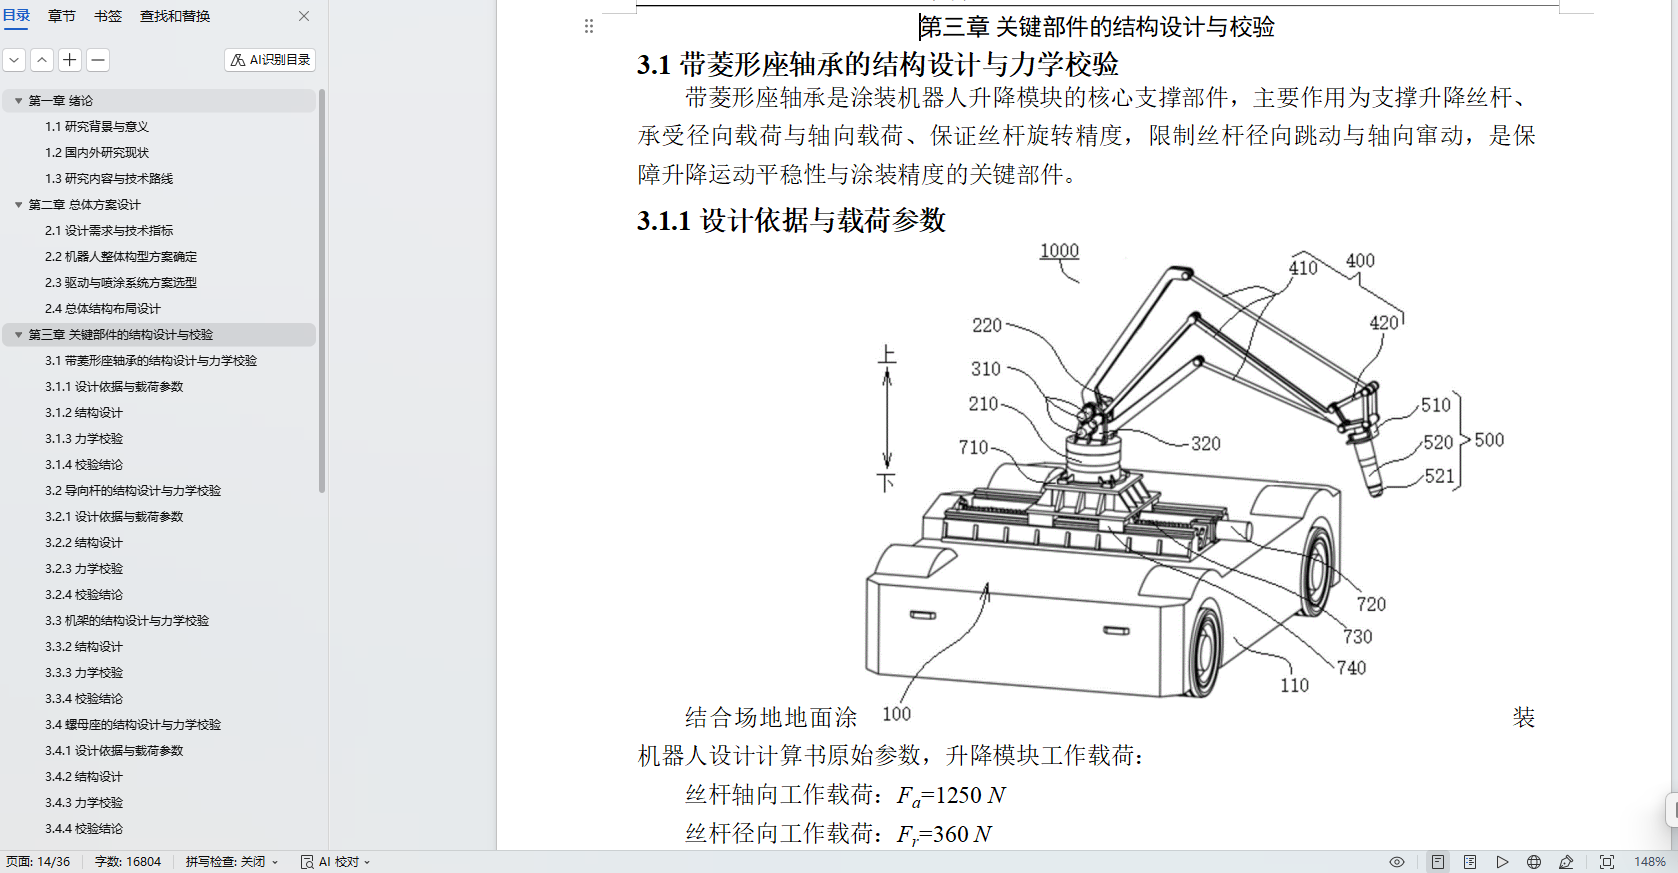
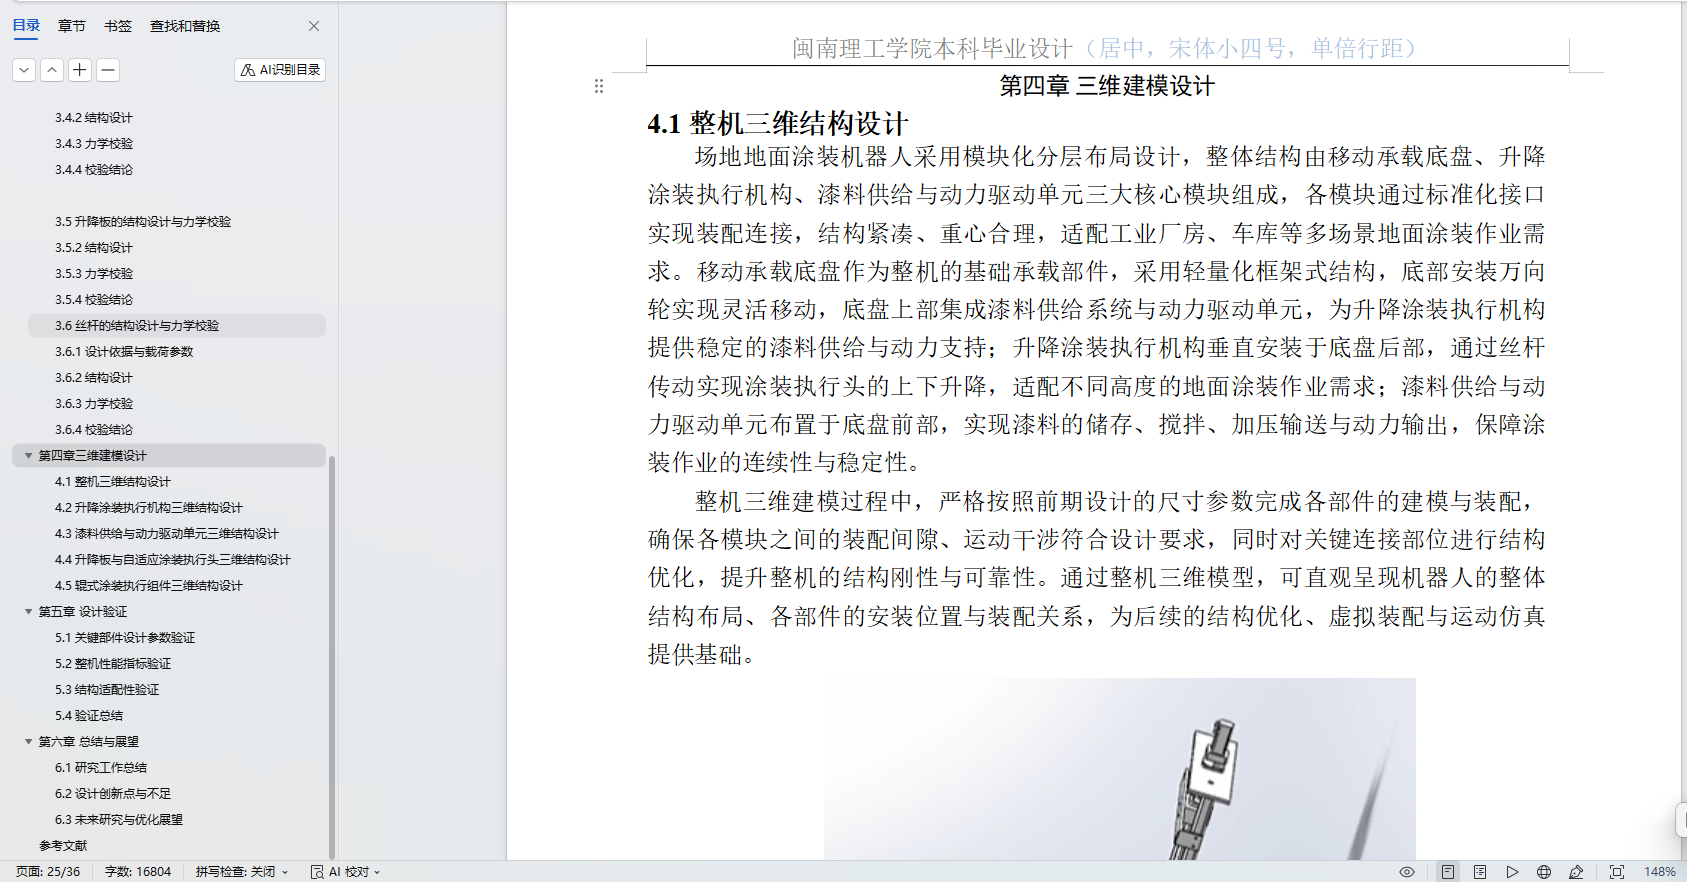
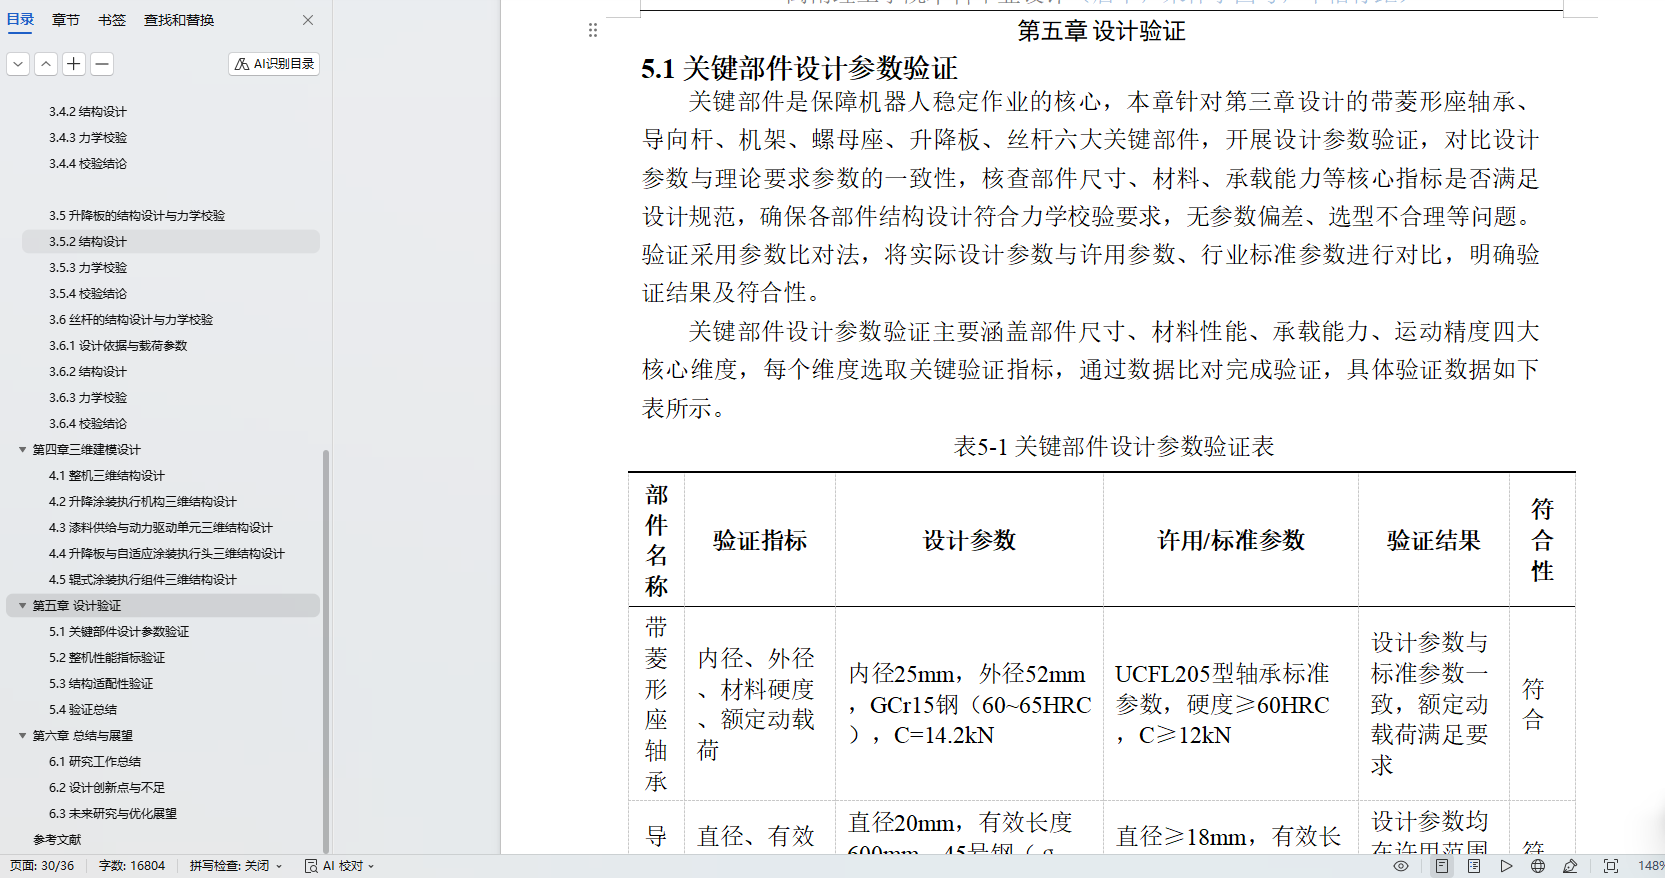
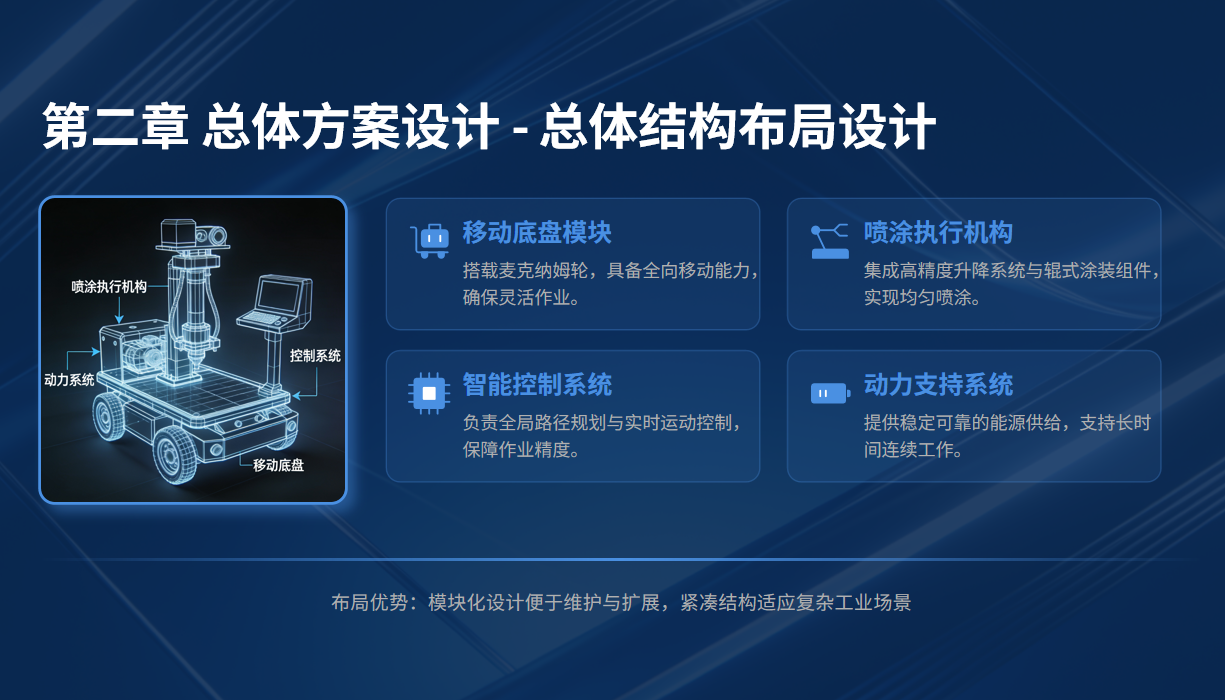
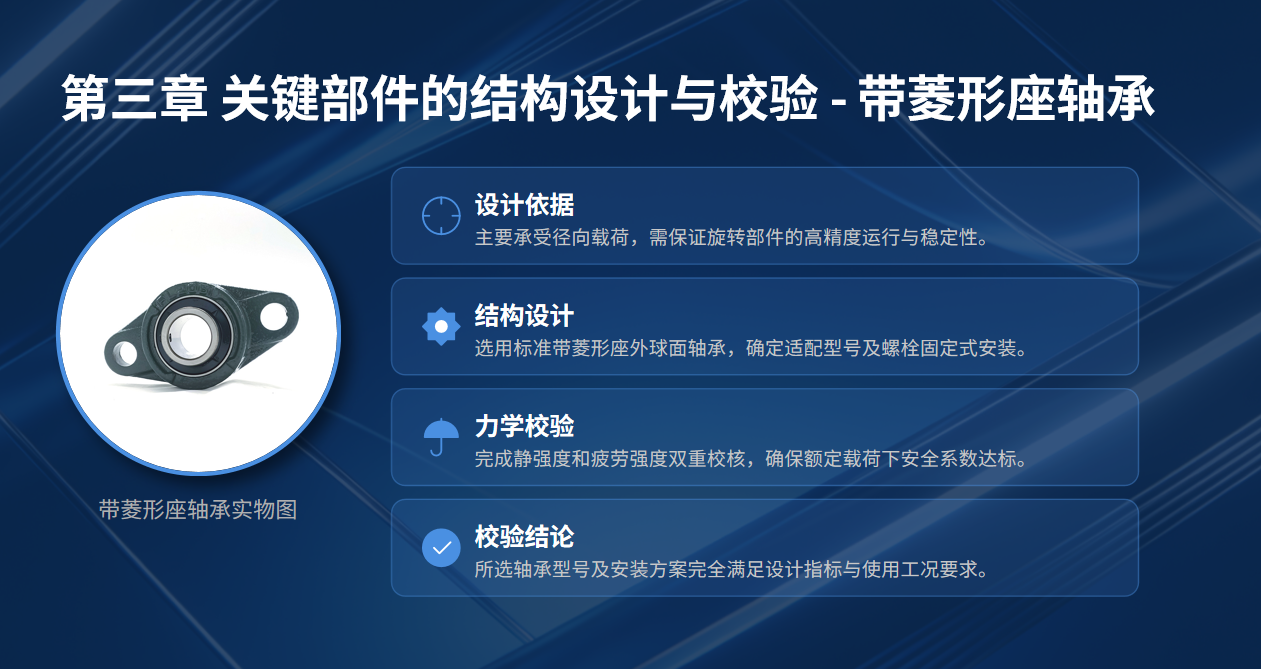
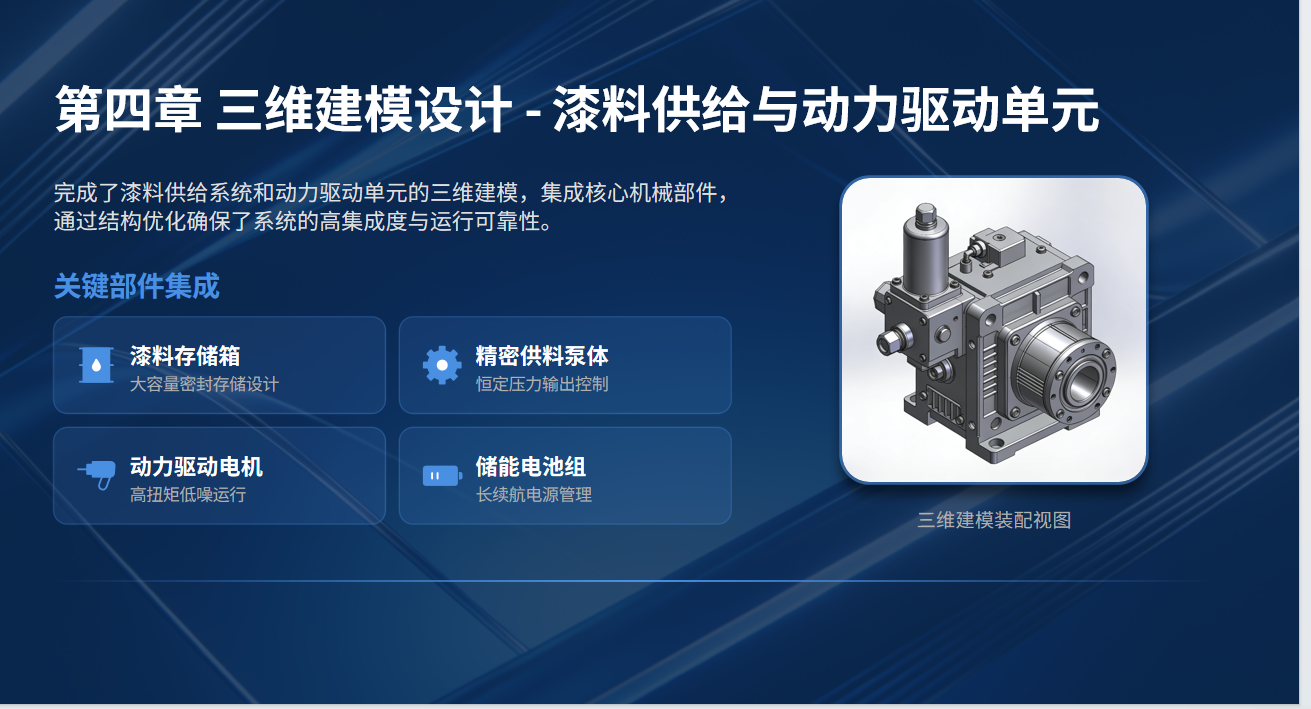
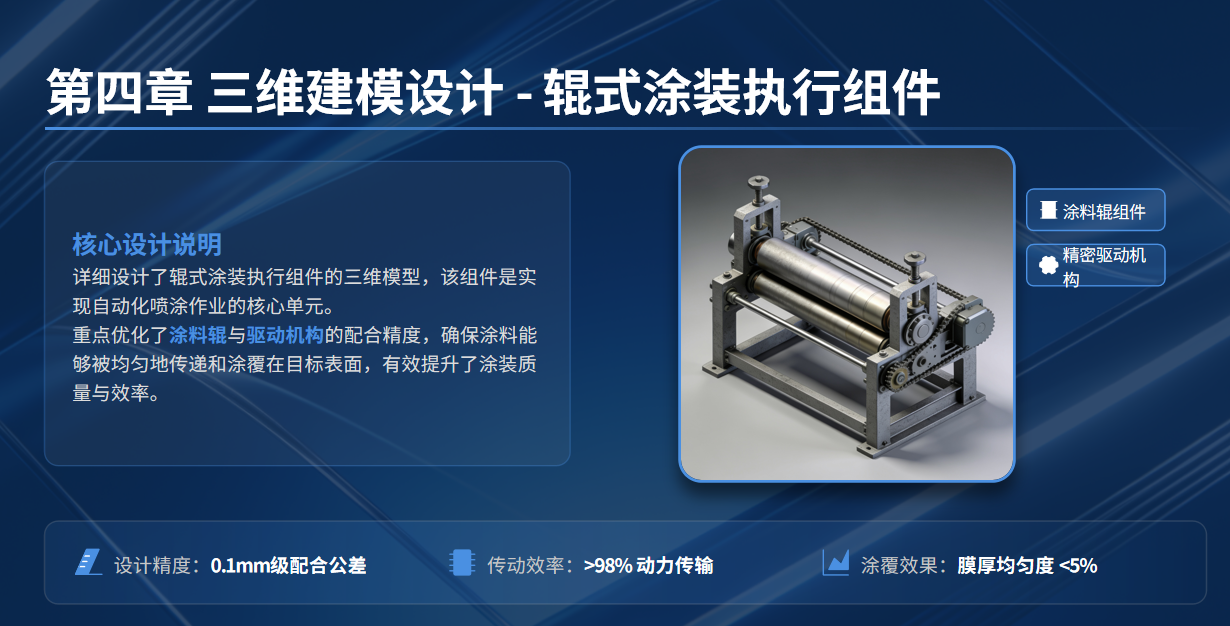
针对工业厂房、车库、市政广场等场地地面涂装作业效率低、精度差、劳动强度大的问题,本文开展场地地面涂装机器人结构设计研究。研究遵循“设计—校验—建模—验证”的思路,完成机器人整体结构布局与关键部件设计,选取带菱形座轴承、导向杆、机架、螺母座、升降板、丝杆六大核心部件,确定各部件尺寸、材料选型与装配关系,通过强度、刚度、稳定性力学校验,确保部件满足作业载荷与精度要求。基于SolidWorks软件完成整机及升降涂装执行机构、漆料供给单元等核心模块的三维建模,实现模块化设计与协同装配。通过关键部件参数、整机性能、结构适配性三大维度验证,确认机器人设计参数达标、结构合理,可适配多场景涂装作业。研究形成一套完整的结构设计方案,规避样机测试与有限元分析,仅通过理论计算与标准核查完成设计验证,解决了传统涂装作业的核心痛点,为场地地面涂装机器人的样机加工与实际应用提供可靠理论支撑。
【关键词】:场地地面涂装机器人;结构设计;关键部件;三维建模;设计验证
二、文档介绍
三、项目截图
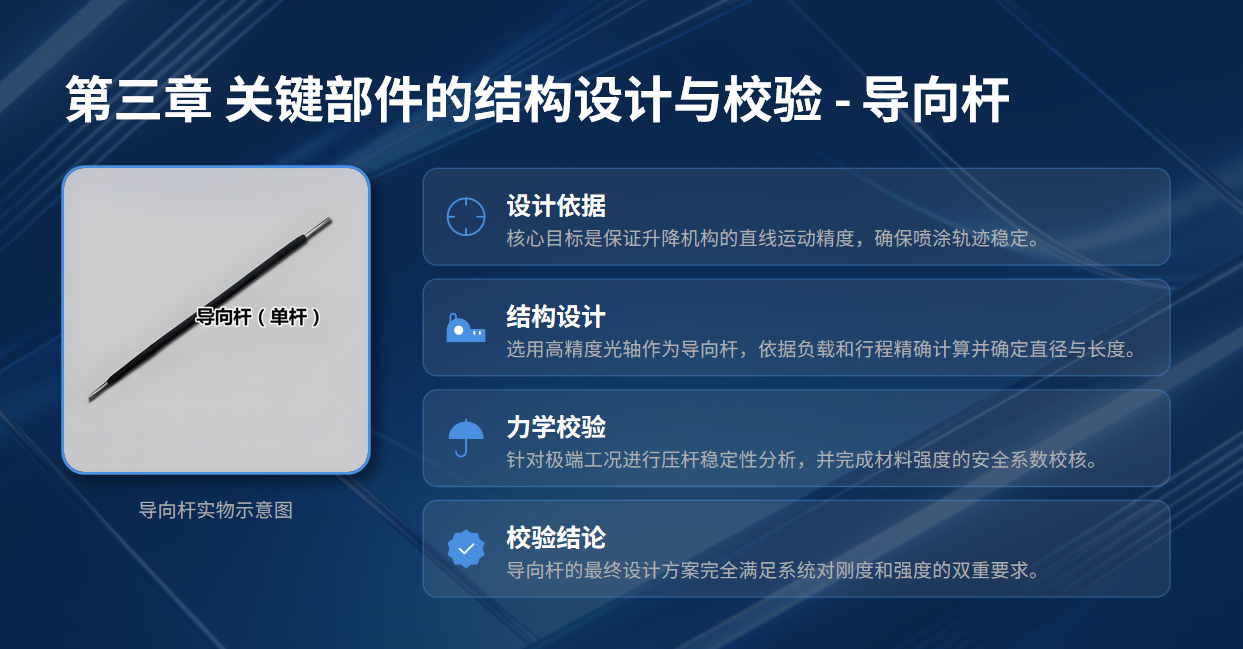
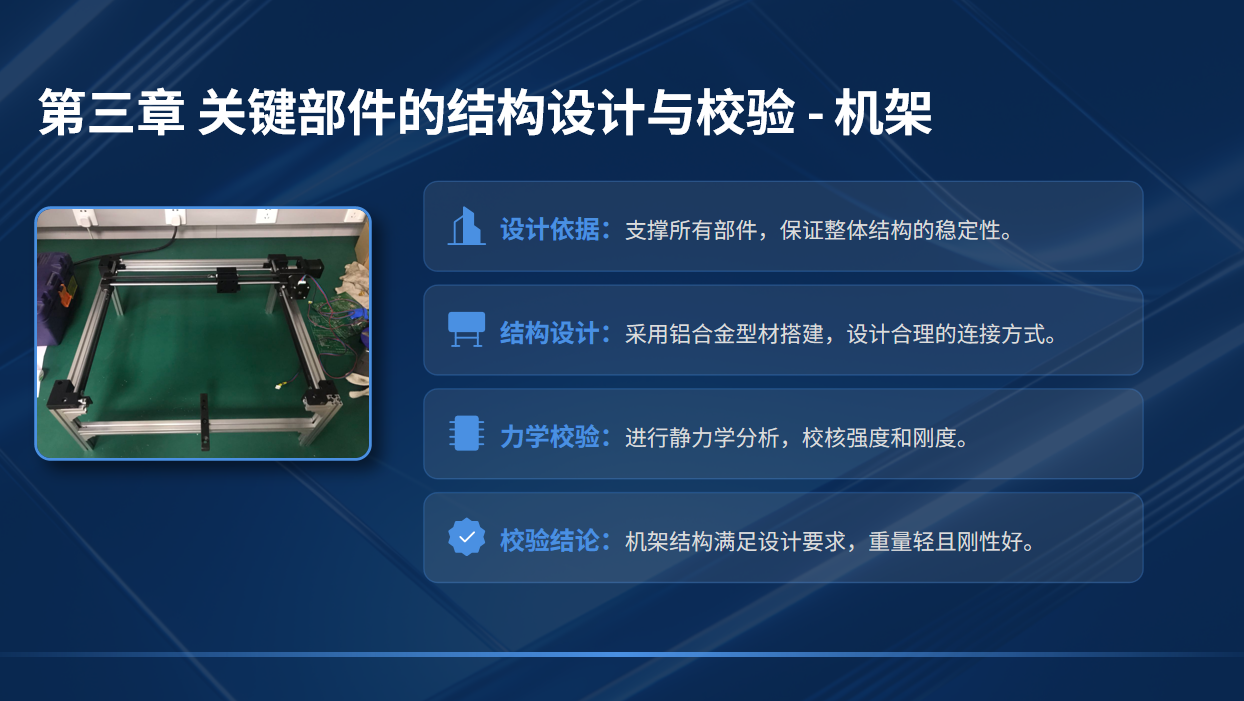
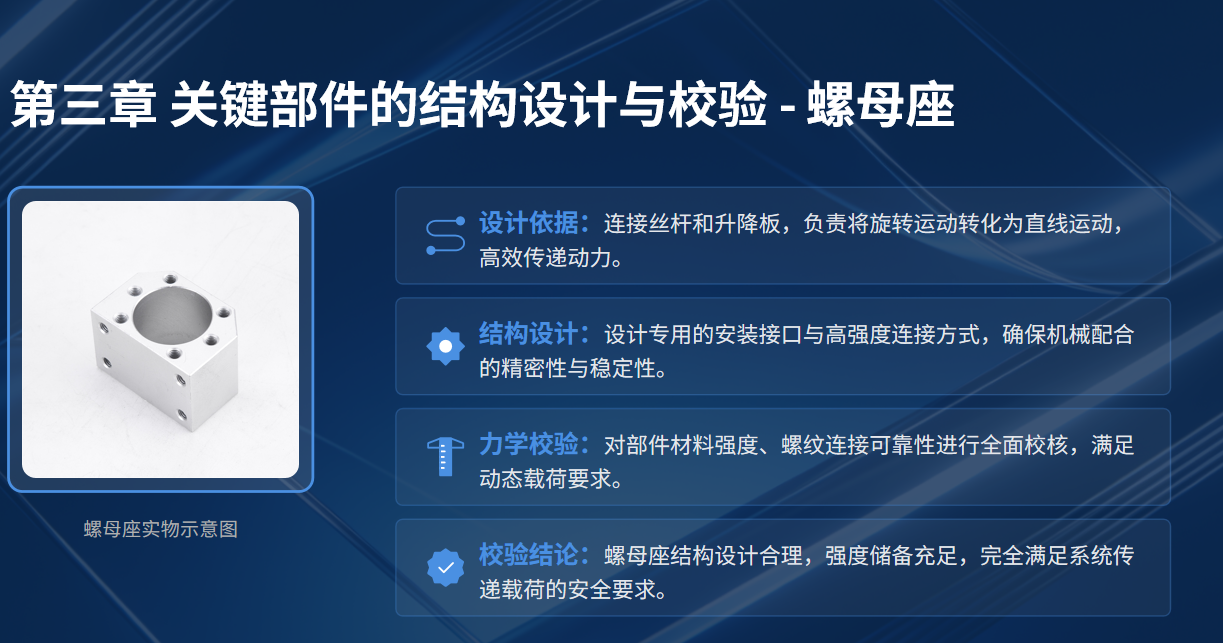
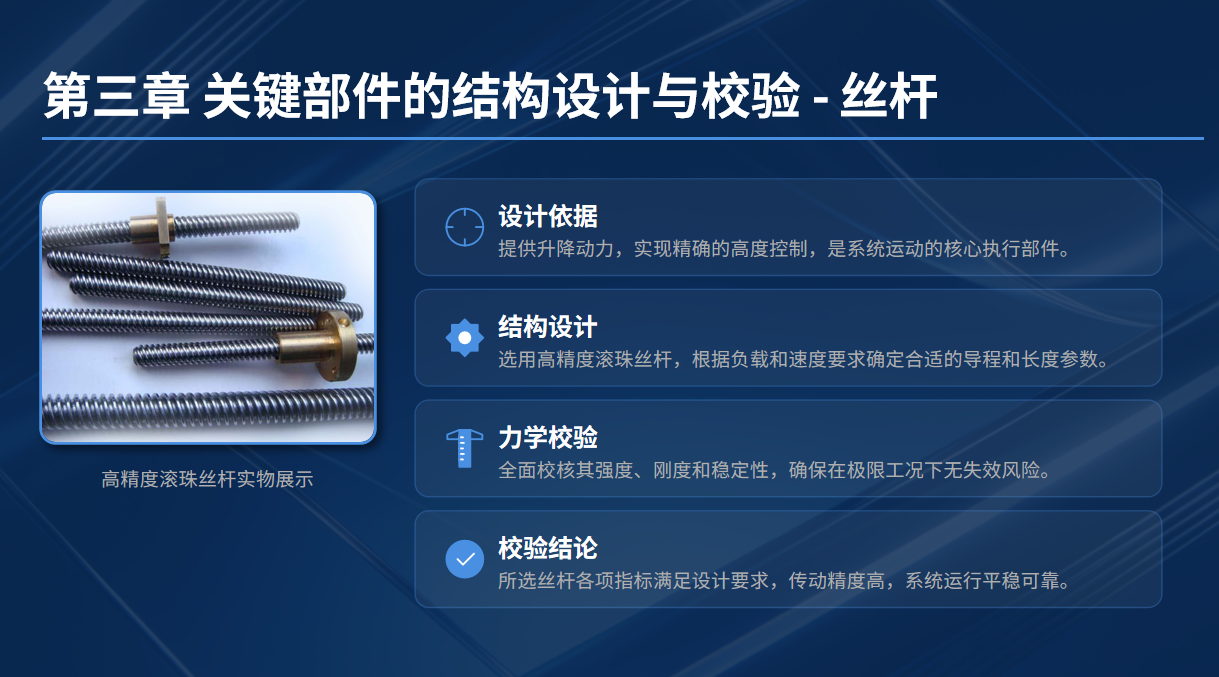
总结:
本次研究围绕场地地面涂装机器人的结构设计展开,全程遵循“设计—校验—建模—验证”的核心思路,完成了从关键部件到整机系统的全流程设计工作,核心成果如下:一是完成了带菱形座轴承、导向杆、机架等六大关键部件的结构设计与力学校验,明确了各部件的尺寸、材料选型及装配关系,通过强度、刚度、稳定性校验,确保部件满足作业载荷与精度要求;二是完成了整机及核心模块的三维建模,采用模块化建模方式,构建了整机、升降涂装执行机构等五大核心模块的三维模型,直观呈现了机器人的结构布局与装配关系;三是通过关键部件参数、整机性能、结构适配性三大维度的设计验证,确认机器人设计参数达标、性能满足需求,结构布局合理,可适配多场景地面涂装作业。本次研究严格规避样机测试与有限元分析,基于理论计算与行业标准完成设计与验证,形成了一套完整、可行的场地地面涂装机器人结构设计方案,为后续样机加工与实际应用奠定了坚实的理论基础。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)