机器人跑赢人类!藏在“半马冠军”背后的通讯模组技术革命
一场21.0975公里的特殊“马拉松”,让中国机器人产业站上了世界之巅。但鲜为人知的是,支撑这些“钢铁跑者”冲过终点线的,不只是AI算法和精密关节,更有一张无形的通信网络——从5G-A网络切片到北斗高精度模组,从毫米波无线关节到Wi-Fi 6+蓝牙双模SoC,通讯模组正成为机器人从“能动”到“能用”的关键胜负手。
一、引言:机器人跑马,通信先行
2026年4月19日,北京亦庄,一场史无前例的“人机共跑”半程马拉松鸣枪开跑。超百支人形机器人队伍与1.2万人并肩驰骋21.0975公里,参赛规模较上一年度扩容近5倍,共有26个品牌、300多台人形机器人登场亮相。最终,来自深圳荣耀齐天大圣队的“闪电”机器人以50分26秒的净时成绩夺冠,一举打破人类半马纪录。
与此同时,赛道另一侧上演着完全不同的故事:有的机器人刚起步就原地摔倒,有的在弯道失控冲出赛道,有的因通信延迟而“手足无措”。同样的赛道,同样的赛程,为什么机器人的表现天差地别?
答案藏在看不见的地方——通讯模组。这场马拉松本质上是一场极限压力测试,机器人半马赛道涵盖平地、坡道、弯道等十余种复杂地形,且存在大型建筑物遮挡、信号干扰、机身剧烈晃动等多重挑战。每一个环节都在考验机器人的“神经系统”——通信连接能力。
据知名市场研究机构IDC发布的《全球人形机器人市场分析》显示,2025年全球人形机器人出货量约1.8万台,同比增长达508%。而根据赛迪数据,2025年全球人形机器人市场出货量约1.7万台,在2026年有望迎来出货量的爆发。Counterpoint Research预测,人形机器人市场营收有望从2025年的近5.3亿美元快速增长至2027年的44亿美元,CAGR高达188.14%。
当机器人产业从“技术验证”迈入“规模商用”,通讯模组的技术选型与集成质量,正在成为决定产品成败的关键胜负手。
二、赛场直击:机器人“通信大考”的三大技术挑战
2.1 什么是机器人马拉松中的通信挑战?
(1)高密度并发:上万用户与数百机器人的“流量洪峰”
北京移动网络保障团队的许超介绍:“我们为本次比赛部署了380张最高保障等级的5G-SA物联网卡,其中60张构建机器人专属数据专网,255张嵌入机器人北斗定位肩章。”本次保障是上万公众用户和机器人导航、定位、媒体直播等多种类型业务并存的场景,对网络资源科学分配和调度提出了极大挑战。
(2)实时控制:毫秒级延迟决定胜负
在机器人马拉松中,通信延迟直接决定控制精度和运动表现。当机器人即将撞上前方对手时,5G-A网络的毫秒级时延能让信号传输快到20毫秒以内,机器人会立刻减速、变向。毫秒级的通信延迟差异,在高速运动中可能意味着“精准避障”与“撞墙摔倒”的天壤之别。
(3)高精度定位:厘米级定位是“自主跑”的前提
本届赛事最大亮点是自主导航模式的规模化应用——近四成的队伍选择让机器人“自己跑”。所有机器人选手均配备集成北斗时空智能技术的专用肩章,实现厘米级高精度定位与实时轨迹回传。
“闪电”机器人导航系统核心搭载了华测导航StellaX系列高精度模组与PointX星地融合服务,实现厘米级实时定位,落脚误差不超过一个拳头。针对人形机器人奔跑时的摆动难题,StellaX系列双天线模组通过双天线输入与载波相位差分技术,实时输出高精度航向角,无论机体如何晃动,都能精准锁定行进方向。
表1:机器人马拉松通信挑战与技术方案对照表
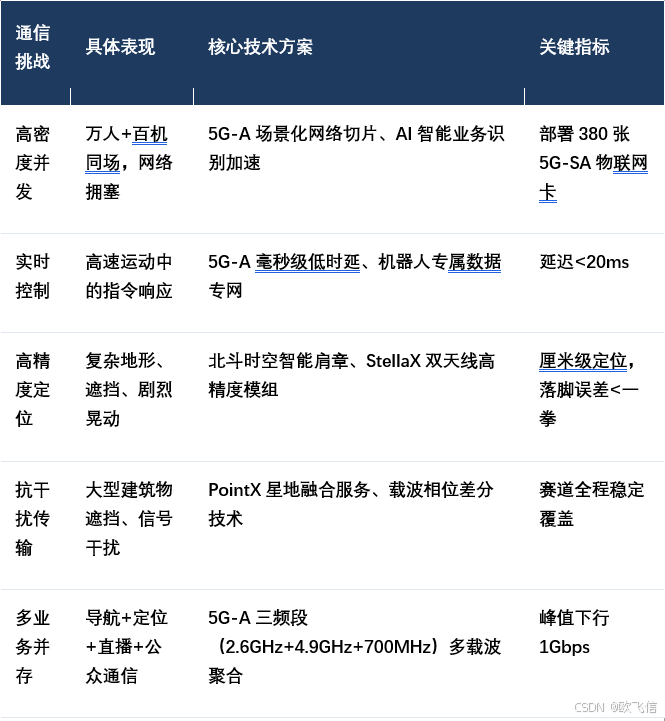 数据来源:北京移动、华测导航、赛事官方数据
三、从赛场到产业:通讯模组的三大选型难题
3.1 问题一:多协议并存,机器人该用“哪张网”?
什么是多协议选型困境?
一台人形机器人需要同时处理多种通信需求:与云端的远程通信、与遥控器的近场控制、内部各关节之间的实时数据交换。这些场景对通信协议的要求截然不同,不存在“万能协议”。
在机器人马拉松中,北京移动创新采用“场景化网络切片”策略,为机器人、媒体、公众三大核心场景分配专属网络资源。这种“分层设计”的思路同样适用于机器人内部的通信架构——不同通信需求应匹配不同技术方案。
以下为机器人领域主流通信协议选型对比:
表2:机器人通信协议选型对比矩阵
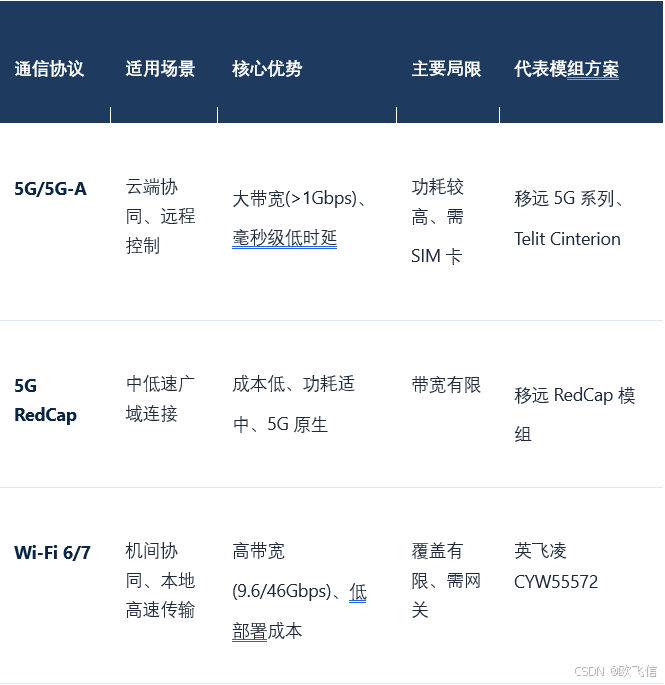
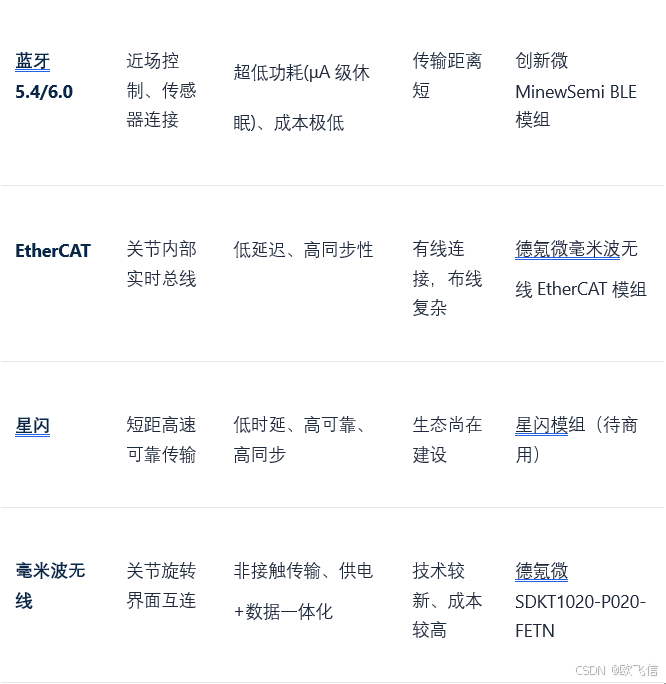 数据来源:移远通信、英飞凌、德氪微、行业调研
如何解决多协议选型难题?
(1)分层设计:云端-机间-体内三层架构。 建议机器人厂商采用“5G广域覆盖+Wi-Fi/星闪局域协同+EtherCAT/毫米波无线体内互联”的三层通信架构。移远通信在MWC 2026上展示的方案即是典型范例——依托其5G系列模组、Wi-Fi模组及定制化天线方案,具身智能机器人可实现全网通覆盖、低延时传输与稳定连接等关键能力。
(2)关注模组的全球认证能力。 对于有出海计划的机器人厂商,移远具备全球认证的模组与天线方案可轻松适配全球不同区域的通信网络环境,为拓展海外市场扫清技术障碍。
(3)智能模组实现“通算一体”。 移远SH602HA-AP智能机器人模组可与独立LTE Cat 1、LTE Cat 4、5G、Wi-Fi 6和GNSS模组无缝协作,扩展连接选项并支持更广泛的机器人用例。基于移远高算力智能模组SG885G-WF打造的Robrain AI解决方案,具备高达48 TOPS的NPU算力,可高效处理端侧大模型运算。
3.2 问题二:信号干扰与传输稳定性,如何确保“不丢包”?
什么是机器人通信中的稳定性挑战?
机器人马拉松赛道存在大型建筑物遮挡、信号干扰、机身剧烈晃动等多重挑战。与实验室不同,真实工况下的通信稳定性面临三重考验:电磁干扰导致数据丢包、金属机身造成信号衰减、高动态运动引发链路抖动。
如何解决稳定性问题?
(1)5G-A网络切片与AI智能加速。 北京移动使用的AI智能业务识别加速技术,能够针对不同业务的特性匹配资源,提升网络资源的有效利用率。这种“业务感知+智能调度”的理念正在向机器人模组层面下沉,未来的通信模组将具备更强的环境感知和自适应能力。
(2)Wi-Fi 6的抗干扰特性。 英飞凌CYW55572芯片借助OFDMA和MU-MIMO等Wi-Fi 6技术特性,可动态调度无线资源,有效提升机器人在多设备运作场景下的通信效率。
(3)双天线抗摆动技术。 华测导航StellaX系列双天线模组通过双天线输入与载波相位差分技术,实时输出高精度航向角,无论机体如何晃动,都能精准锁定行进方向。
3.3 问题三:机器人关节内部的“隐形短板”——旋转互连难题
什么是机器人关节内部的通信瓶颈?
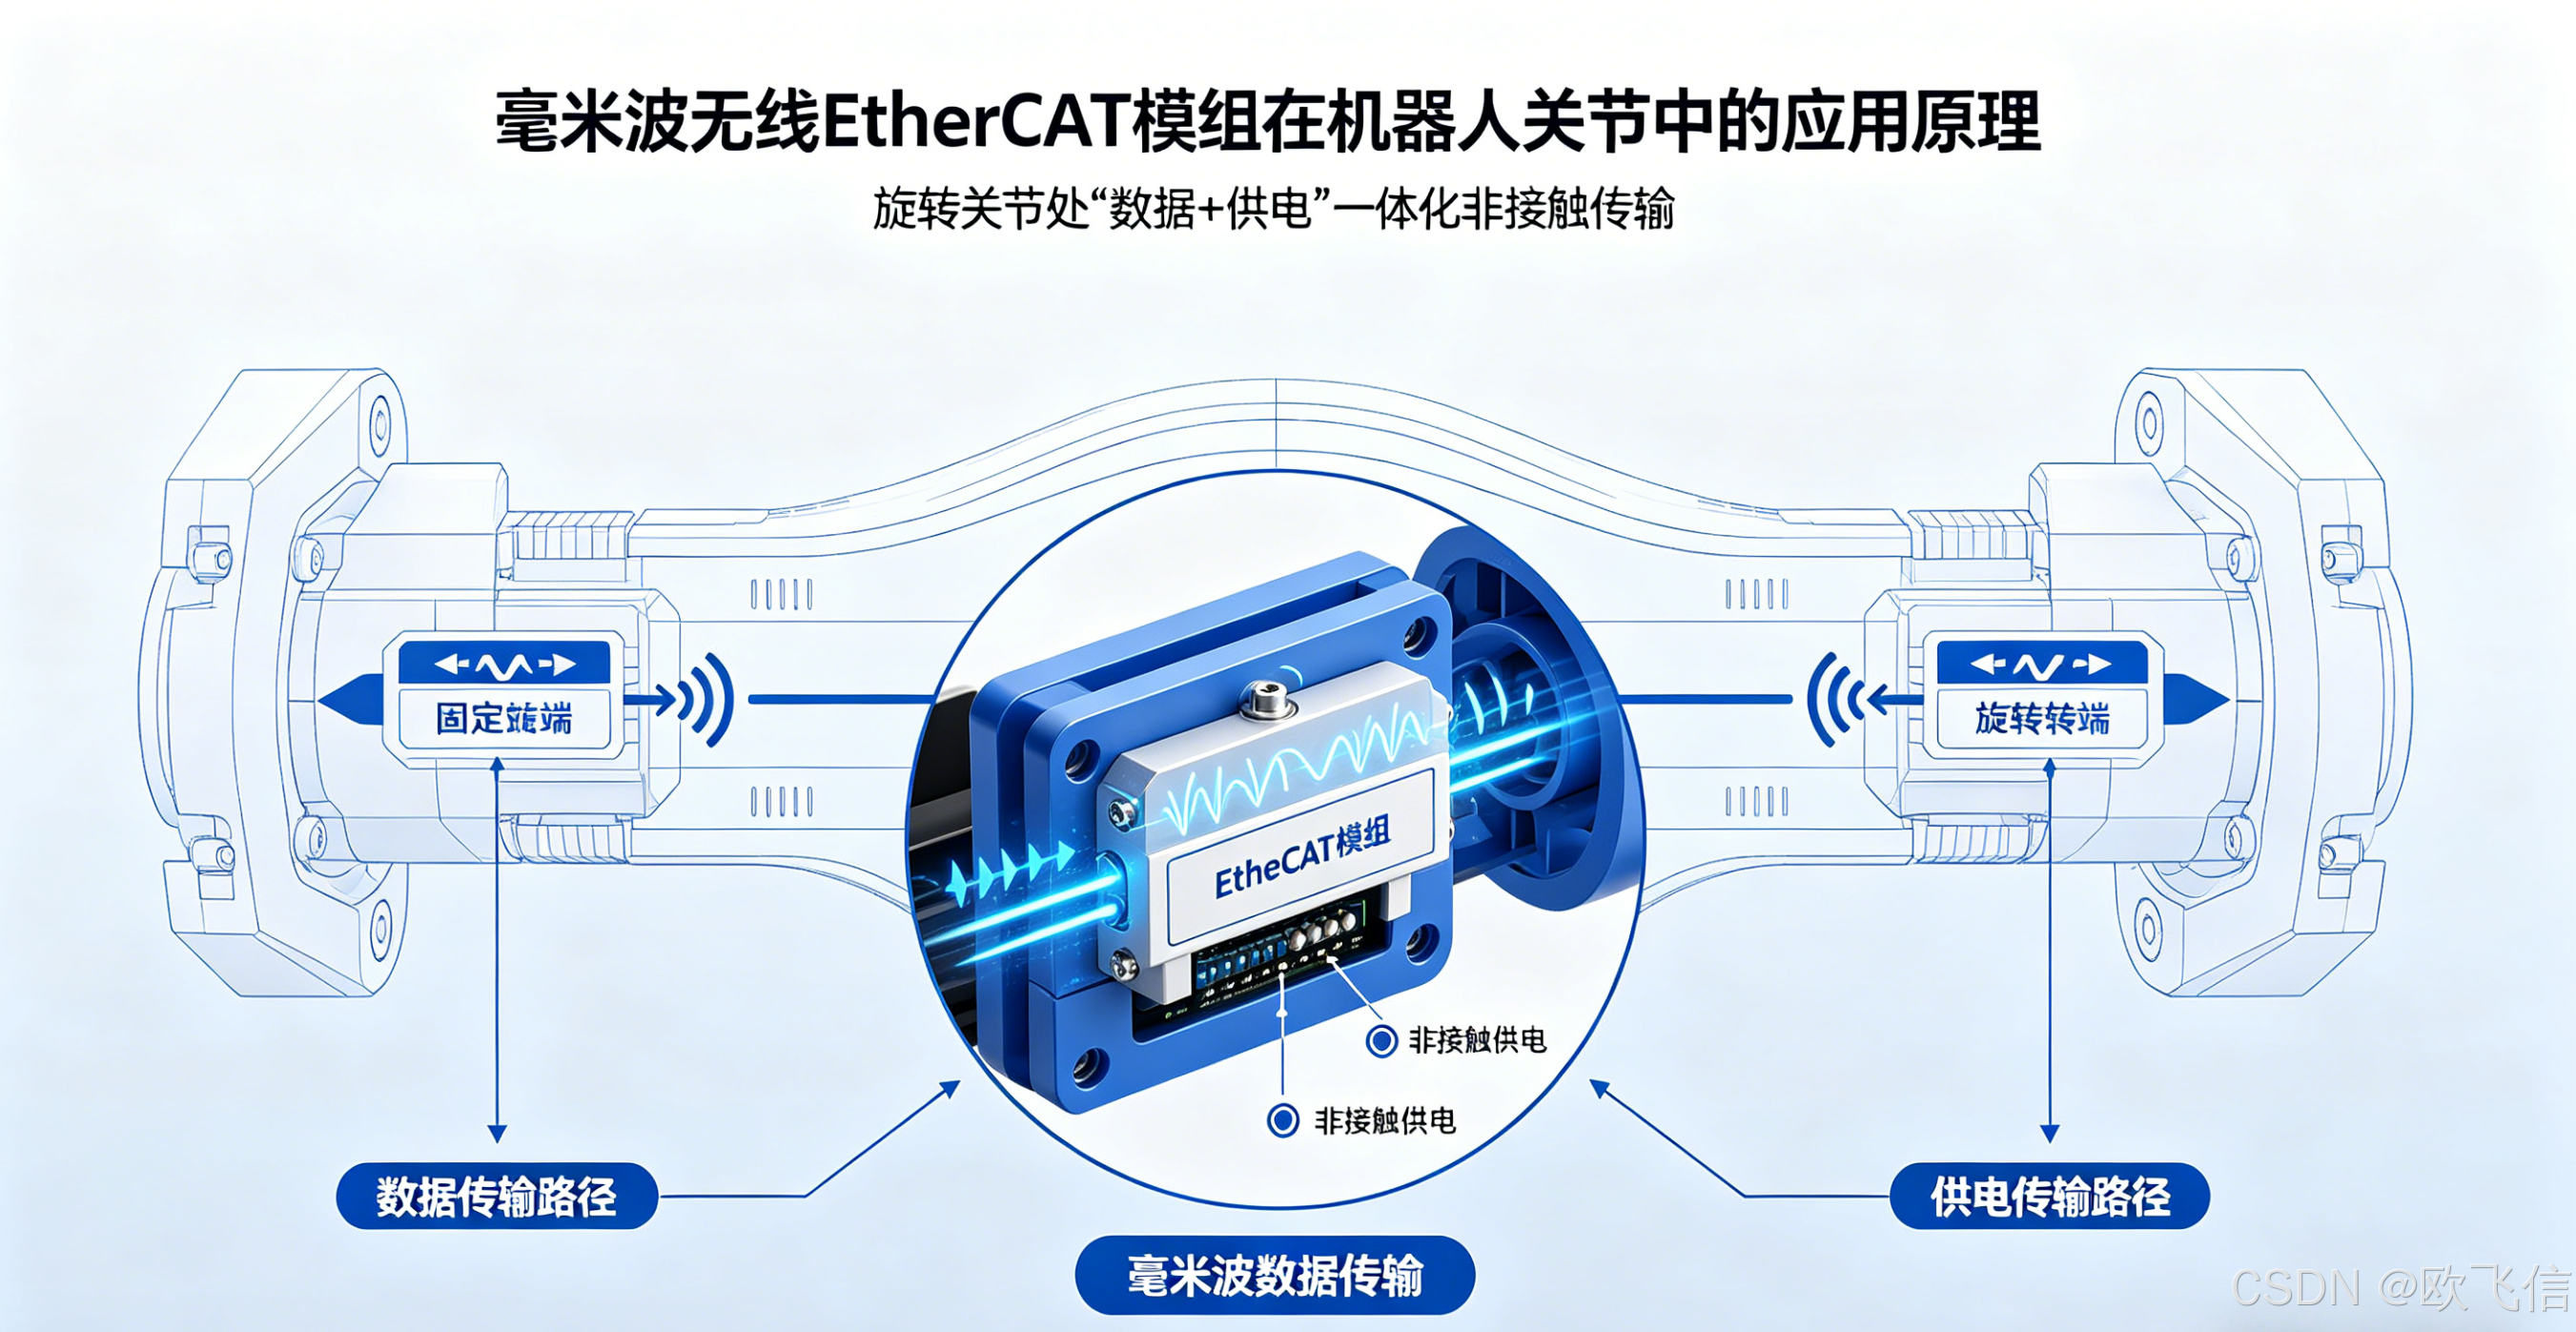
在人形机器人的典型架构中,颈部、腰部、手腕、髋关节等位置存在多个天然的“旋转互连节点”。这些节点既是机器人完成灵活运动的关键,也是数据传输与供电的“咽喉要道”。
传统方案中,物理线束在关节高频旋转场景下反复扭转易导致线材疲劳、断裂;机械式电滑环长期运行后不可避免存在磨损,导致信号噪声增大。互连一旦不稳,常见的不是“完全不能用”,而是偶发、难复现的异常,排查与维护成本会随着运行时长迅速上升。
如何解决旋转互连难题?
德氪微推出的毫米波无线EtherCAT模块(SDKT1020-P020-FETN)代表了该领域的前沿方案。该模组基于自研毫米波无线连接芯片,配合全双工圆极化天线,在旋转界面实现非接触数据传输;同时将无线供电能力纳入同一旋转界面,形成“数据+供电”的一体化互连方式,支持Ethernet/EtherCAT/CAN等链路的双向全双工实时传输。其核心参数:电源侧采用12V-48V输入,提供5V/3A输出,无线供电最大可达20W。
与此同时,星闪技术作为新一代无线短距离通信技术的代表,具备低时延、高可靠、高同步精度、支持多并发等特点,此前一直活跃在消费电子和汽车电子领域,有望在机器人群体智能场景中发挥关键作用。
四、规模化落地:通讯模组选型的五大核心指标
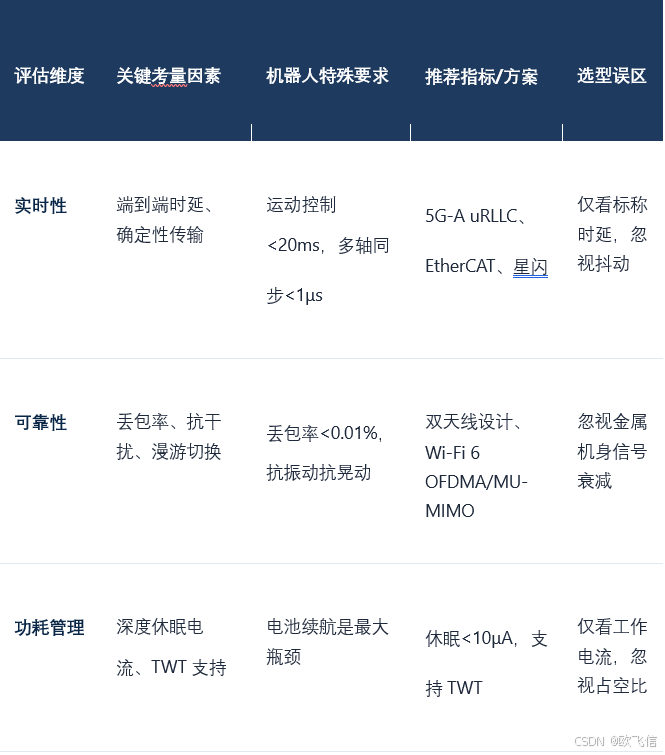
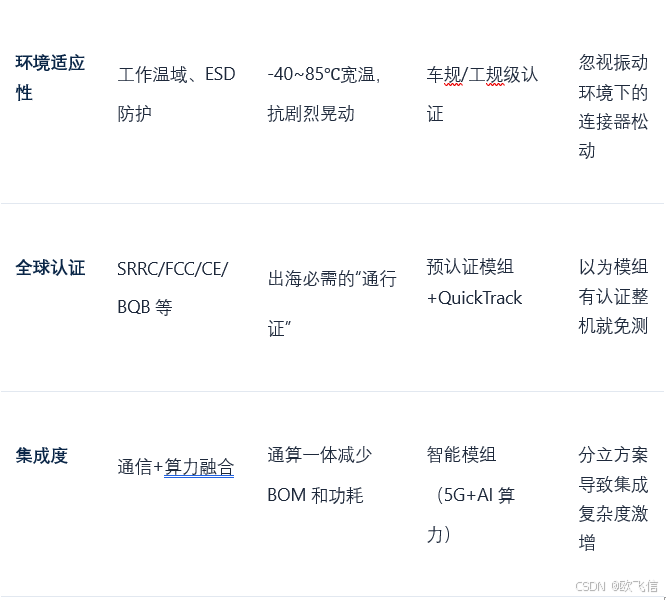
当机器人从实验室走向量产,通讯模组的选型标准必须全面升级。结合机器人马拉松实战经验与产业落地需求,以下是采购方和制造商需要重点关注的五大核心指标。
表3:机器人通讯模组选型评估矩阵
数据来源:行业调研及模组厂商选型指南
关键结论:
• 实时性是机器人的“生命线” :在1500米赛道上,当机器人即将撞上前方对手时,5G-A网络的毫秒级时延能让信号传输快到20毫秒以内,机器人会立刻减速、变向。采购时应重点测试第95百分位时延,而非平均值。
• 功耗管理决定“能跑多远” :英飞凌CYW55572的TWT功能可帮助机器人在任务空闲期间自动进入低功耗状态,有效降低整体功耗,使机器人在执行高强度任务时更节能、更持久。在电池供电的移动机器人中,选择支持TWT的Wi-Fi 6及以上模组,可使续航提升2-3倍。
• 全球认证是出海的“通行证” :移远通信多款蜂窝通信模组、Wi-Fi模组及定制化天线方案,已广泛应用于业界诸多明星机器人,依托其全球认证能力,可轻松适配全球不同区域的通信网络环境。
• 通算一体是未来趋势:英伟达Jetson Thor平台与5G RedCap模组已完成验证测试,RedCap在支持人形机器人机外通信的诸多场景中能够满足各类通信需求。Telit Cinterion的5G模块可为Jetson Thor提供超可靠、低延迟的连接,满足移动和工业机器人对实时AI推理工作负载的高速连接需求。
五、市场前景与投资风向
通讯模组产业链的投资机会
在人形机器人产业链中,上游核心零部件占总成本约60%-70% ,而通信模组作为“神经系统”,其价值占比将随机器人智能化程度的提升而持续攀升。
当前值得关注的技术路线包括:
• Wi-Fi 6/7模组:远程控制与群体智能的核心支撑
• 星闪技术:下一代短距无线通信标准,有望成为机器人机间协同的主流方案
• 毫米波无线互连模组:解决关节内部旋转传输痛点,属于蓝海市场
• 通算一体智能模组:集成通信与AI算力,代表模组进化方向
六、总结与建议
2026北京亦庄人形机器人半程马拉松不仅是一场竞技,更是一次对机器人全链路技术的大阅兵。从5G-A网络切片保障300余台机器人稳定运行,到北斗高精度模组实现厘米级定位,再到毫米波无线技术破解关节互连难题——通讯模组正在从“辅助组件”跃升为机器人系统的“核心基础设施”。
核心建议汇总:
- 建立分层通信架构:云端采用5G/5G-A保证广域覆盖与低时延控制,机间采用Wi-Fi 6/7或星闪实现高速协同,体内采用EtherCAT或毫米波无线保障关节实时同步。
- 关注模组的实时性和确定性:机器人通信对时延抖动极为敏感,建议在选型阶段测试第95百分位时延,而非仅关注标称值。星闪技术的高同步精度特性值得持续关注。
- 功耗管理决定产品竞争力:选择支持TWT和动态功耗调节的模组,建立全工况功耗测试体系。英飞凌CYW55572等支持TWT的Wi-Fi 6方案可显著提升续航表现。
- 全球认证是出海的“入场券” :优先选择通过多国认证的预认证模组,避免因认证周期延误产品上市。移远等厂商的全球认证方案值得关注。
- 关注模组供应链的稳定性:机器人产业正处于爆发前夜,关键项目建议保持2-3家合格供应商,评估芯片原厂的长期供货承诺和EOL策略。
展望未来,智能模组正从“卖连接、卖硬件”向“开箱即用的能力交付”转型。通过预集成操作系统和丰富的无线协议,智能模组正在向核心板进化,大幅降低机器人厂商的开发门槛。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐

 6
 0
- 0


 已为社区贡献11条内容

所有评论(0)