全面开源四轴飞行器设计资料与实现

简介:这份资料包含了一套完整的开源小型四轴飞行器(无人机)的设计,包括遥控器和接收端的硬件设计与软件程序。该飞行器利用四个电机和螺旋桨实现飞行控制,并通过微控制器(如STC系列)接收遥控信号来调节飞行姿态。文档还提供了四轴接收端和遥控器的原理图,以及相应的射频接收和编码发射模块设计。此外,还包括电路方案,涵盖了电源管理、信号调理和滤波等关键部分。用户将获取到源代码和电路设计文件,这为学习无线通信、微控制器编程和电路设计提供了实践平台。
1. 四轴飞行器硬件设计
1.1 飞行器设计核心组件解析
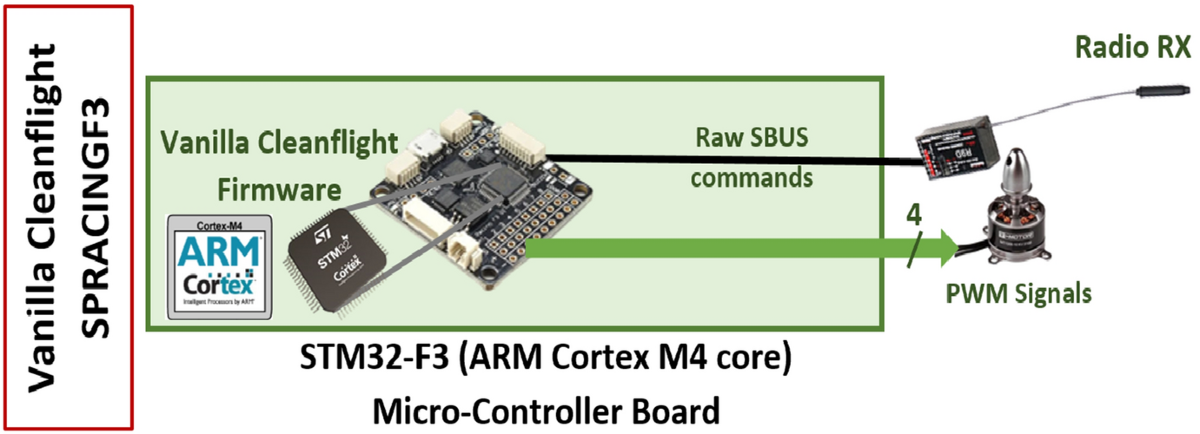
四轴飞行器的硬件设计是整个飞行器性能的基础。其核心包括四个主要部分:电机、电调(电子调速器)、飞行控制器、以及机体结构。电机是提供升力的主要来源,其选型直接影响飞行器的载重和续航能力。电调负责控制电机的转速,确保飞行平稳性。飞行控制器是整个飞行器的大脑,负责接收遥控信号、计算飞行姿态,并输出相应的控制信号给电调。机体结构则需要具备足够的强度和刚性,以保证飞行安全。
1.2 设计过程与注意事项
在硬件设计过程中,需要根据预期的飞行器用途和性能需求,进行组件的选择和匹配。设计时需注意各组件之间的兼容性和协调性,如电调和电机的匹配、电机和螺旋桨的匹配等。此外,设计阶段应考虑未来升级的可能,预留足够的接口和空间,以便在不改变主体结构的情况下升级或更换部件。同时,考虑到飞行器的安全性,应对各部件进行充分的测试,确保其稳定性和可靠性。
2. 微控制器在飞行器控制中的应用
微控制器是四轴飞行器智能化的核心部件,负责飞行的稳定控制,数据处理,和传感器数据的采集。本章将详细介绍微控制器的基本概念、选型、以及在飞行器控制中的实际应用。
2.1 微控制器概述与选型
2.1.1 微控制器的基本概念
微控制器(Microcontroller Unit, MCU)是一种集成有CPU、RAM、ROM和各种I/O接口的集成电路。微控制器可以执行程序,处理输入输出,并控制周边设备。在四轴飞行器中,微控制器是实现飞行控制逻辑的关键,负责处理传感器信息,发出飞行控制指令,并实时响应遥控器的操作。
2.1.2 微控制器的选型标准
微控制器的选择是一个关键步骤,需要考虑飞行器的具体应用场景和性能要求。通常需要考虑以下几个因素:
- 核心频率:决定了微控制器的处理速度。
- 内存大小:包括程序存储和数据存储空间,影响可以支持的程序复杂度。
- I/O接口:需要足够的输入输出端口,以连接各种传感器和执行器。
- 封装尺寸:小型化设计有助于减小飞行器整体体积。
- 功耗:低功耗可以延长飞行器的续航时间。
- 抗干扰能力:对于飞行控制来说,稳定的性能至关重要。
2.2 微控制器在飞行控制中的作用
2.2.1 飞行器控制原理
飞行器的飞行控制依赖于四个旋翼产生的推力差,通过调节每个旋翼的速度来改变飞行器的姿态和位置。微控制器通过读取传感器数据(如陀螺仪、加速度计等),结合飞行控制算法,计算出每个旋翼的转速,并发出控制指令。
2.2.2 微控制器的编程基础
编程是微控制器实现飞行控制功能的关键。需要掌握的基础包括:
- C/C++语言:MCU编程通常使用这两种语言。
- 开发环境:如Keil uVision,IAR Embedded Workbench等。
- 调试工具:用于代码调试,如逻辑分析仪、JTAG调试器等。
- 实时操作系统(RTOS):用于提高程序的执行效率和响应速度。
2.3 微控制器编程实践
2.3.1 程序的编写和调试
编写微控制器程序通常需要遵循以下步骤:
- 环境搭建 :安装并配置好开发环境。
- 代码编写 :根据飞行器的具体要求编写控制程序。
- 编译与烧录 :将编写好的程序编译成机器能够理解的二进制代码,并烧录到微控制器中。
- 调试与测试 :在实际飞行器上运行程序,观察飞行表现,进行必要的调整。
下面是一个简单的示例代码,展示了如何初始化一个假设的微控制器的时钟系统:
// 假设的时钟初始化函数
void Clock_Init(void) {
    // 代码注释:配置时钟源
    // SystemClock_Configuration();

    // 代码注释:使能外设时钟
    // RCC->APB2ENR |= RCC_APB2ENR_ADC1EN; // 使能ADC1时钟

    // 代码注释:配置时钟频率
    // SystemClock_Setup(84000000);

    // 其他外设时钟配置...
}
在上述代码块中,我们看到 Clock_Init 函数用于初始化时钟系统,这在飞行器的微控制器编程中是一个常见的步骤。代码注释有助于理解每一步的具体操作,例如配置时钟源和使能外设时钟。
2.3.2 实际飞行控制案例分析
在实际应用中,微控制器将飞行控制算法与硬件紧密结合。这里我们举一个典型的飞行控制案例——PID控制算法,它广泛应用于飞行器的姿态控制。
- 比例(P)控制 :基于偏差大小输出控制量。
- 积分(I)控制 :累积偏差,消除静差。
- 微分(D)控制 :预测偏差变化趋势,提高系统的快速响应性。
具体到代码实现,PID控制算法的伪代码可以表示如下:
// PID控制结构体定义
typedef struct {
    float Kp; // 比例增益
    float Ki; // 积分增益
    float Kd; // 微分增益
    float integral; // 积分值
    float pre_error; // 上一次误差
} PID_Controller;

// PID初始化函数
void PID_Init(PID_Controller *pid, float Kp, float Ki, float Kd) {
    pid->Kp = Kp;
    pid->Ki = Ki;
    pid->Kd = Kd;
    pid->integral = 0.0;
    pid->pre_error = 0.0;
}

// PID控制函数
float PID_Controller(float setpoint, float measured_value) {
    float error = setpoint - measured_value; // 计算偏差
    pid->integral += error; // 积分项累加偏差
    float derivative = error - pid->pre_error; // 微分项计算偏差变化率
    float output = pid->Kp * error + pid->Ki * pid->integral + pid->Kd * derivative; // 计算输出
    pid->pre_error = error; // 更新上一次偏差值
    return output; // 返回控制量
}
在上述代码中,我们定义了 PID_Controller 结构体来保存PID控制所需的数据,通过 PID_Init 函数初始化这些数据。 PID_Controller 函数根据设定点和测量值计算控制量。
通过对代码的分析,我们可以看到,PID控制算法的实现依赖于对控制理论的深入理解和微控制器编程的实践经验。在四轴飞行器中,这一算法可以针对不同的飞行状态和传感器数据进行调整,确保飞行器平稳飞行。
通过本章节的介绍,读者应该对微控制器在四轴飞行器中的应用有了一个全面的理解,从理论到实践,从选型到编程,每一步都是确保飞行器稳定飞行的关键。在下一章中,我们将深入了解STC系列单片机的特性和应用,这是微控制器领域中具有高性价比和广泛应用的系列之一。
3. STC系列单片机的使用
3.1 STC单片机特性与优势
3.1.1 STC单片机简介
STC系列单片机是由中国STC公司开发的一系列8051内核的单片机。它们由于其出色的性能和极高的性价比,被广泛应用于各种工业控制、消费电子产品、通信设备等领域。STC单片机通常分为标准型STC89C5x系列和高速型STC12C5x系列,以及集成了更多功能的STC15系列等。
STC单片机之所以受到青睐,部分原因在于其具有以下特点:
- 高频率 :工作频率可达40MHz,远高于传统8051单片机的12MHz。
- 高速度 :指令执行速度更快,性能上可与一些32位单片机相媲美。
- 宽电压范围 :工作电压为5V,但可以承受2.2V至5.5V的电压波动。
- 大容量的Flash和RAM :这允许程序和数据存储空间更大,对于复杂的应用来说非常有用。
- 丰富的外设资源 :包括定时器、串口、外部中断、PWM输出等。
- 低功耗设计 :适合移动和便携设备使用。
3.1.2 STC系列与其他单片机比较
STC系列单片机在性能上与同等级的其他品牌单片机相比具有显著的优势。例如,STC单片机的运行速度更快,且在处理能力和效率方面相对提升,特别是在需要快速数据处理和I/O操作的场合。另外,STC单片机的价格要比同类其他品牌低,对于成本敏感型的应用来说,这是非常重要的优势。
在与传统的8051单片机相比时,STC单片机的执行速度更快,能效更高。这对于提高产品的性能和用户体验都是有益的。此外,STC单片机的易用性和稳定性也使得其成为许多开发者的首选。
3.2 STC单片机开发环境与工具链
3.2.1 开发环境搭建
对于STC单片机的开发环境搭建,推荐使用Keil uVision作为编程和调试的IDE(Integrated Development Environment,集成开发环境)。Keil提供了一套完整的开发工具,可以进行代码编写、编译、下载及调试。以下是环境搭建的基本步骤:
- 下载并安装Keil uVision软件。
- 安装针对STC单片机的特定版本的编译器,例如STC-ISP工具。
- 从STC的官方网站下载相应的单片机型号支持包(如果需要)。
完成这些步骤后,您就可以在Keil uVision中创建新的STC项目,并开始编程了。
3.2.2 工具链的使用与配置
工具链的配置主要是为了确保编译器能正确识别STC单片机的型号,并且能够配置好相应的编译和链接选项。在Keil uVision中配置STC单片机的步骤包括:
- 打开Keil uVision,创建一个新的项目,并选择对应的STC单片机型号。
- 在项目属性中,配置晶振频率(例如:11.0592MHz)和编译器优化选项。
- 添加所需的启动文件(通常包含在STC单片机型号支持包中)。
- 配置闪存(Flash)编程器,以便于将编译后的程序烧录进单片机。
完成配置后,即可使用Keil编写STC单片机的代码,并将其编译和烧录到单片机中。
3.3 STC单片机实战应用
3.3.1 硬件连接与接口应用
在硬件连接方面,STC单片机提供丰富的I/O接口。对于大多数STC单片机而言,它们包含有通用的I/O口、串口、定时器/计数器、ADC(模拟到数字转换器)、PWM输出等。
以下是硬件连接和接口应用的一些基本步骤:
- 确定STC单片机与外围设备之间的连接方式(例如通过GPIO口连接LED灯)。
- 将外围设备正确连接到STC单片机的对应引脚上。
- 在单片机程序中编写相应的接口初始化代码和数据传输代码。
以LED灯控制为例,首先将LED的一个引脚连接到STC单片机的某个I/O口,另一个引脚连接到地(GND)。然后在程序中设置该I/O口为输出模式,并通过写入高低电平来控制LED的亮灭。
3.3.2 实际项目开发案例
接下来,我们将讨论一个简单的STC单片机应用实例:数字温度计的设计。项目的目标是利用STC单片机读取温度传感器数据,并通过LCD显示屏显示实时温度。
开发步骤包括:
- 硬件连接 :将温度传感器的数据输出引脚连接到STC单片机的ADC输入引脚,并将LCD显示屏的接口连接到单片机的相应I/O口。
- 编程 :编写程序初始化ADC模块和LCD显示模块,实现对温度数据的周期性读取和显示。
- 测试 :通过编写测试代码验证系统的功能是否满足预期。
#include <STC12C5A60S2.H>  // 引入STC12C5A60S2系列单片机的头文件
#include "LCD.h"           // 引入LCD显示模块的头文件

void main() {
    float temperature;
    // 初始化LCD显示模块
    LCD_Init();
    // 主循环
    while(1) {
        // 读取温度传感器的数据并转换为温度值
        temperature = ReadTemperatureSensor();
        // 显示温度值
        LCD_Clear();
        LCD_DisplayNumber(1, 1, temperature, 2);
        // 延时一段时间后再次读取
        Delay(1000);
    }
}
在上述代码中, LCD_Init() 、 ReadTemperatureSensor() 和 LCD_DisplayNumber() 分别代表初始化LCD显示模块、读取温度传感器数据并显示温度的函数。 Delay() 函数用于产生延时效果。需要注意的是,上述代码仅为伪代码,实际开发中需要根据具体的硬件模块和接口进行相应的编程实现。
通过这样的实际项目开发案例,我们能够了解到如何将STC单片机运用于具体的项目中,实现从硬件连接到软件编程的完整流程。这不仅展示了STC单片机的实战应用,同时也能帮助开发者更好地理解和掌握STC单片机的使用。
4. 无线通信技术在遥控器中的实现
4.1 无线通信技术概述
4.1.1 无线通信技术的分类
在现代科技中,无线通信技术已变得至关重要。无线通信技术主要可以分为两大类:窄带通信和宽带通信。窄带通信适用于低速、长距离、高可靠性传输的场景,例如无线电对讲机和无线报警系统等。而宽带通信则覆盖了从个人区域网络(PAN)到广域网(WAN)的应用,例如蓝牙、Wi-Fi、ZigBee和4G/5G移动通信。
在遥控器应用中,选择合适的无线通信技术至关重要,因为这直接影响到控制信号的传输速度、可靠性和遥控器与飞行器之间的最大距离。
4.1.2 无线通信技术的选择标准
选择无线通信技术时,需要考虑以下几个标准:
- 传输距离 :控制信号需要覆盖足够的范围,以便操作者可以远程操作飞行器。
- 传输速度 :对于实时控制,高速数据传输是必要的。
- 功耗 :远程操作通常依赖于电池供电,因此功耗是一个重要考量因素。
- 抗干扰能力 :环境中可能存在多种信号干扰,选择抗干扰能力强的通信技术可以减少信号丢失。
- 成本 :项目的预算是控制成本的重要因素。
4.2 无线通信模块的设计与应用
4.2.1 模块的选型与集成
为遥控器选择合适的无线模块需要基于以上提到的标准进行。常见的无线模块有nRF24L01、ESP8266 Wi-Fi模块和HC-05蓝牙模块等。例如,nRF24L01模块是一种小型、高速、低功耗的2.4GHz无线通信模块,非常适合短距离遥控器应用。
模块选型后,需将其集成到遥控器的设计中。集成的过程包括:
- 硬件连接 :按照模块数据手册连接模块到微控制器的相应接口。
- 软件配置 :编程微控制器与无线模块的通信协议,确保它们可以正确交换数据。
- 调试 :在硬件和软件整合后,进行全面的测试以确保无线通信的稳定性和可靠性。
4.2.2 通信协议与数据传输
无线通信模块之间需要共同遵守一种通信协议,以便正确解析传输的数据。常见的通信协议包括自定义协议或采用标准化协议,如串口通信协议(Serial Peripheral Interface,SPI)或通用异步收发传输器(Universal Asynchronous Receiver/Transmitter,UART)。
数据传输通常包含地址、数据长度、实际数据和校验码等部分。以nRF24L01为例,它通过管道(channel)来区分不同的数据包。每个数据包可以包含最多32字节的数据,而一个完整的消息通常包括发送者地址、接收者地址、数据包ID、数据内容和校验码等。
4.3 无线遥控器的制作与调试
4.3.1 遥控器的电路设计
制作遥控器的第一步是设计电路。遥控器通常包括一个或多个输入设备(如摇杆、按钮)、一个微控制器和一个无线通信模块。以下是基本的电路设计流程:
- 输入设备 :选择适合控制飞行器的输入设备,并设计电路来读取它们的信号。
- 微控制器 :选择一个适当的微控制器,并设计电路来为它供电,以及将输入设备与微控制器相连接。
- 无线模块 :连接无线模块到微控制器,通常通过SPI或UART接口,并考虑电源和地线。
- 电源 :设计一个稳定的电源方案,可能包括电池和电源管理电路。
4.3.2 编程与调试过程
一旦电路设计完成,下一步就是编程微控制器和无线模块。编程过程一般包括:
- 初始化 :设置微控制器和无线模块的初始配置。
- 数据采集 :编写代码来采集输入设备的信号。
- 数据传输 :编写代码来将采集到的信号通过无线模块发送出去。
- 调试 :通过串口监视器等工具观察数据传输的状态,并对代码进行调整以确保稳定性和准确性。
下面是一个简单的伪代码示例,说明如何发送数据:
#include <SPI.h>
#include <nRF24L01.h>
#include <RF24.h>

RF24 radio(9,10); // CE, CSN pins

void setup() {
  radio.begin();
  radio.openWritingPipe(0xF0F0F0F0E1LL); // 4-byte address
  radio.setPALevel(RF24_PA_MIN);
  radio.stopListening();
}

void loop() {
  char text[] = "Hello World";
  radio.write(&text, sizeof(text));
  delay(1000);
}
在实际应用中,输入设备的信号会动态采集并发送,而不是静态发送”Hello World”字符串。参数说明和逻辑分析在编程时非常重要,每个函数调用和配置都需要仔细考虑其对整体系统行为的影响。
最终,通过实际飞行测试来验证遥控器的性能,解决任何问题,并根据需要进一步优化电路和代码。
5. 四轴飞行器实践操作与学习资源
四轴飞行器已经成为许多无人机爱好者和专业人士的重要工具。本章将介绍如何搭建和调试四轴飞行器,以及在飞行操作中应该掌握的技巧。同时,本章还将为读者提供丰富的学习资源,帮助他们更深入地了解四轴飞行器,并为未来的进阶发展提供路径。
5.1 四轴飞行器的搭建与调试
5.1.1 硬件组装指南
在进行四轴飞行器的硬件组装之前,需要准备好所有的组件和工具。以下是组装四轴飞行器的步骤:
- 确定飞行器结构: 选择一个适合的框架,确保其能够承载预期的载荷和组件。
- 安装电子调速器(ESC)和电机: 将ESC按照说明书的指示连接到飞行控制器(FC),并安装好四个电机。
- 连接飞控与接收器: 将无线遥控器接收器连接到飞控上,确保接收器天线朝向合适方向,以获得最佳信号接收。
- 安装飞控与传感器: 把飞控安装在中心框架上,并连接所有必需的传感器,例如陀螺仪和加速度计。
- 连接电源: 将电源(电池)连接到ESC,并确保电池插头的正负极正确。
注意: 每个步骤后,都应检查连接是否正确和牢固,以避免飞行时的意外。
5.1.2 软件调试与飞行测试
组装好硬件后,接下来是软件调试和飞行测试:
- 飞控固件刷写: 通过USB线连接飞控,使用相应的软件工具将固件刷入飞控。确保使用适合您飞行器的固件版本。
- 参数设置: 在飞控的配置软件中,根据您的飞行器参数进行设置。这包括电机方向、PID参数调整等。
- 电机校准: 在地面进行电机校准,确保所有电机响应一致且无延迟。
- 飞行测试: 进行小幅度的悬停测试,观察飞行器是否稳定。逐渐增加飞行的高度和复杂度,直到可以进行全面测试。
提示: 在飞行测试时,请确保在开阔、安全的环境中进行,避免在有风或电磁干扰的环境下飞行。
5.2 四轴飞行器的操作技巧
5.2.1 飞行原理与控制方法
四轴飞行器是通过改变四个电机的转速来控制飞行状态的。以下是控制飞行器的基础技巧:
- 稳定悬停: 通过微调每个电机的转速来保持飞行器在空中的稳定。
- 方向控制: 通过同时增加或减少两个对角电机的转速来实现前进或后退,增加或减少另外两个对角电机的转速来实现左右移动。
- 上升和下降: 通过同时增加或减少所有电机的转速来实现上升或下降。
- 翻滚与俯仰: 通过调整相对电机的转速差来实现翻滚(左右倾斜)和俯仰(前后倾斜)。
5.2.2 常见问题的解决方法
在飞行过程中可能会遇到一些常见问题,如失控、漂移或响应迟钝等。解决这些问题的方法包括:
- 检查传感器: 确认传感器没有被干扰,如GPS信号丢失或磁罗盘受干扰。
- 调整PID参数: 根据飞行器的响应进行PID参数调整,以达到理想的飞行状态。
- 硬件检查: 定期检查硬件组件,尤其是电机和电子调速器(ESC)是否运行正常。
5.3 学习资源与进阶发展
5.3.1 在线资源与社区
对于想要深入了解四轴飞行器和无人机技术的人来说,网络上有许多宝贵的资源和社区:
- 论坛和社区: 如DIY Drones、RC Groups等,可以找到志同道合的人,获取帮助和分享经验。
- 视频教程: YouTube等视频平台上有很多飞行器组装和调试的教学视频。
- 电子书籍和文章: 许多网站和出版物提供了丰富的飞行器设计和飞行原理资料。
5.3.2 进阶学习路径与项目实践
进阶学习可以包括以下路径:
- 学习电子和编程知识: 深入理解电子元件和编程语言,为定制飞行器组件打下基础。
- 参与开源项目: 通过参与开源飞控项目,学习先进的飞行控制算法。
- 制作复杂的飞行器: 例如固定翼、多旋翼、或者有特殊应用的飞行器,来增加实践经验。
建议: 随着技术的不断进步,保持学习的持续性和对新技术的敏锐嗅觉是至关重要的。
通过以上章节内容,读者应能了解四轴飞行器的搭建与调试流程、掌握基本的飞行操作技巧,并通过丰富的学习资源和建议的学习路径,为未来的进阶发展做好准备。
简介:这份资料包含了一套完整的开源小型四轴飞行器(无人机)的设计,包括遥控器和接收端的硬件设计与软件程序。该飞行器利用四个电机和螺旋桨实现飞行控制,并通过微控制器(如STC系列)接收遥控信号来调节飞行姿态。文档还提供了四轴接收端和遥控器的原理图,以及相应的射频接收和编码发射模块设计。此外,还包括电路方案,涵盖了电源管理、信号调理和滤波等关键部分。用户将获取到源代码和电路设计文件,这为学习无线通信、微控制器编程和电路设计提供了实践平台。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 19
 0
- 0


 已为社区贡献25条内容

所有评论(0)