MediaPipe如何训练自己的手势数据
·
前言:由于Google上面提供的默认模型只包含7种手势,如何自定义自己的模型,虽然官网给了示例,但是是基于Google的平台Colab运行的,这个需要传文件到Google云盘,然后也比较麻烦,那么如何在本地运行,折腾了挺久,网上太多无效的文章,所以在这里分享。
官网地址为 手势识别模型自定义指南

1、首先安装依赖,如果报错可以见另外一篇文章:安装mediapipe-model-maker报错解决
本人在linux上使用python=3.10安装成功
2、查看模型接收的格式,可以运行官网示例,下载官网示例数据集进行查看。格式为每个文件夹下面是图片,不像yolo有label数据,这个很重要!rps_data_sample 数据集在我的资源免费下载 资源下载

3、编写代码
import os
from mediapipe_model_maker import gesture_recognizer

# 1. 设置数据集路径(替换为你的实际路径,我用的Windows下面的wsl)
DATASET_PATH = "/mnt/d/xxx/rps_data_sample"

# 2. 验证数据集结构
print("数据集路径:", DATASET_PATH)
labels = [label for label in os.listdir(DATASET_PATH)
          if os.path.isdir(os.path.join(DATASET_PATH, label))]
print("检测到的标签:", labels)  # 应输出: ['none', 'paper', 'rock', 'scissors']

# 3. 加载并分割数据集
data = gesture_recognizer.Dataset.from_folder(
    dirname=DATASET_PATH,
    hparams=gesture_recognizer.HandDataPreprocessingParams(
        shuffle=True,
        min_detection_confidence=0.5  # 手部检测置信度阈值
    )
)
train_data, rest_data = data.split(0.8)  # 80%训练
validation_data, test_data = rest_data.split(0.5)  # 10%验证, 10%测试

# 4. 配置训练参数(自定义关键参数)
hparams = gesture_recognizer.HParams(
    epochs=15,               # 增加训练轮次
    batch_size=16,           # 根据GPU内存调整
    learning_rate=0.001,
    lr_decay=0.95,           # 学习率衰减
    export_dir="rps_model"   # 模型输出目录
)
options = gesture_recognizer.GestureRecognizerOptions(
    hparams=hparams,
    model_options=gesture_recognizer.ModelOptions(
        dropout_rate=0.1,     # 防止过拟合
        layer_widths=[64, 32] # 添加2个隐藏层
    )
)

# 5. 训练模型
print("\n开始训练模型...")
model = gesture_recognizer.GestureRecognizer.create(
    train_data=train_data,
    validation_data=validation_data,
    options=options
)

# 6. 评估模型
print("\n评估模型性能:")
loss, accuracy = model.evaluate(test_data)
print(f"测试集损失: {loss:.4f}, 准确率: {accuracy*100:.2f}%")

# 7. 导出TFLite模型(自动包含元数据)
model.export_model("rps_gesture.tflite")
print("\n模型已导出为 rps_gesture.tflite")

# 8. 测试单张图片(可选)
test_image = os.path.join(DATASET_PATH, "rock\1.jpg")  # 替换为你的测试图片
if os.path.exists(test_image):
    result = model.recognize(test_image)
    top_gesture = result.gestures[0][0]
    print(f"\n测试图片 '{test_image}' 的预测结果:")
    print(f"手势: {top_gesture.category_name}, 置信度: {top_gesture.score:.2%}")
else:
    print(f"\n测试图片不存在: {test_image}")
执行完成后,会在同级目录下生成rps_model 文件夹,训练好的模型如下
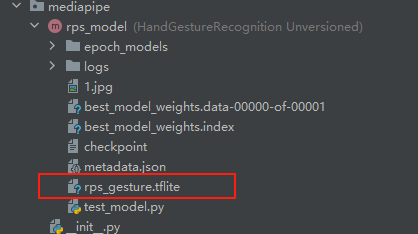
4、自定义数据集
整理好自己的数据集,修改数据集路径即可,hagrid-sample-30k-384p 数据集是hagrid的精简版,包含18种手势和无手势,可在我的资源里面进行下载

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 8
 0
- 0


 已为社区贡献2条内容

所有评论(0)