【ROS2】获取imu数据并可视化保姆级教程(C++)_imu可视化
先自我介绍一下,小编浙江大学毕业,去过华为、字节跳动等大厂,目前阿里P7
深知大多数程序员,想要提升技能,往往是自己摸索成长,但自己不成体系的自学效果低效又漫长,而且极易碰到天花板技术停滞不前!
因此收集整理了一份《2024年最新Linux运维全套学习资料》,初衷也很简单,就是希望能够帮助到想自学提升又不知道该从何学起的朋友。
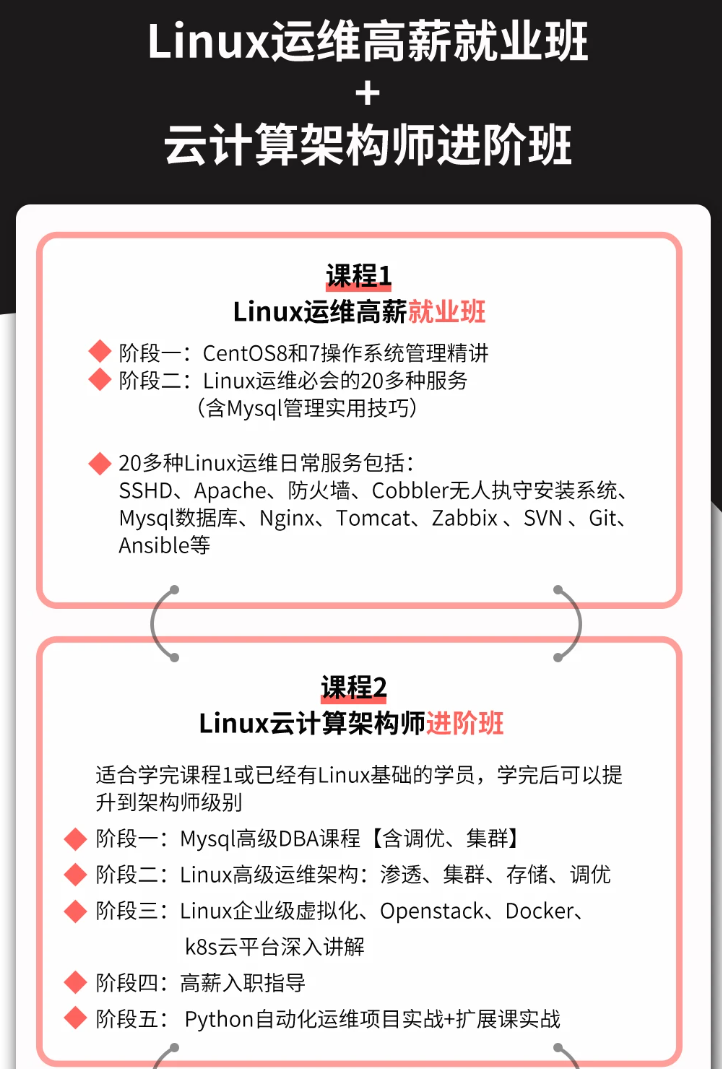
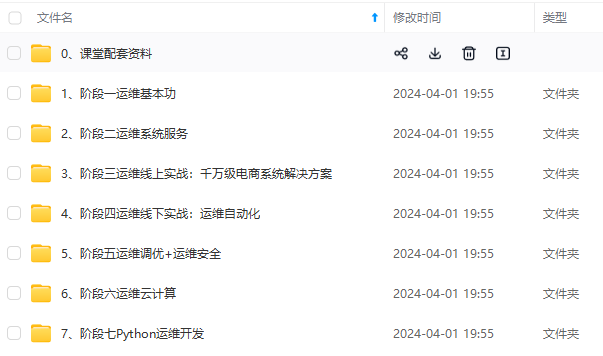
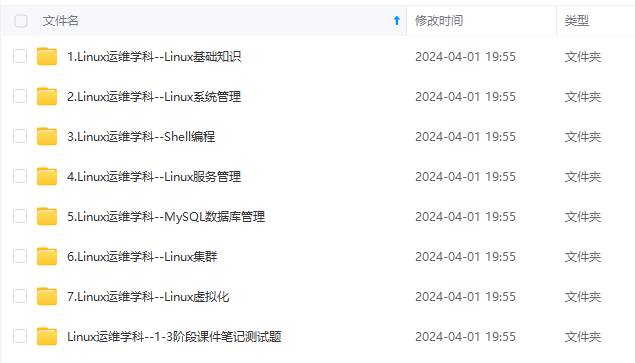
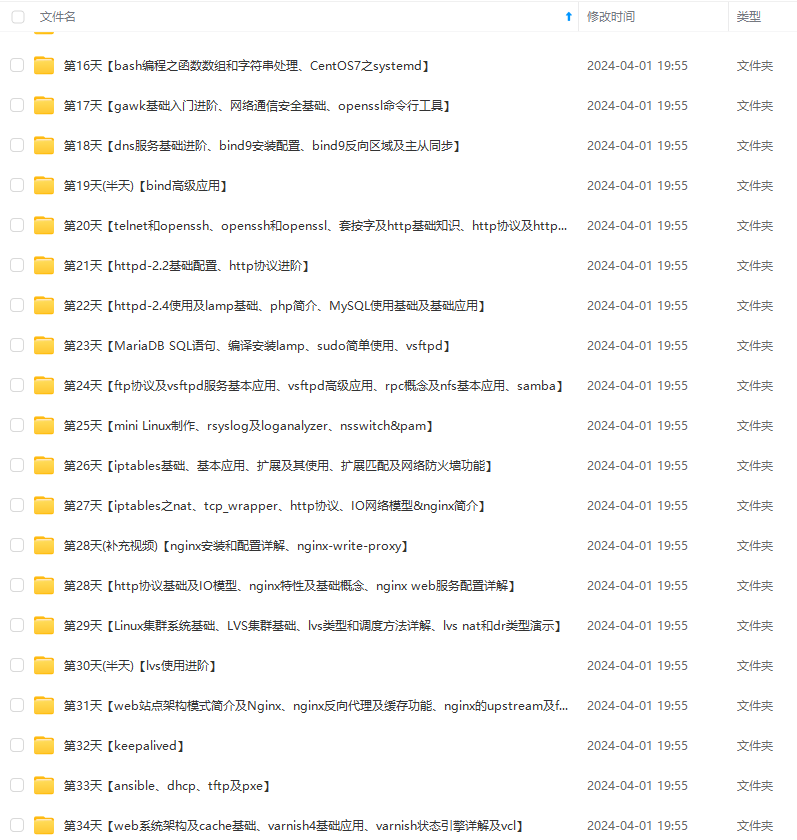
既有适合小白学习的零基础资料,也有适合3年以上经验的小伙伴深入学习提升的进阶课程,涵盖了95%以上运维知识点,真正体系化!
由于文件比较多,这里只是将部分目录截图出来,全套包含大厂面经、学习笔记、源码讲义、实战项目、大纲路线、讲解视频,并且后续会持续更新
如果你需要这些资料,可以添加V获取:vip1024b (备注运维)
正文
}
}
};
上面printf的内容是我调试用的,不需要可以注释掉。一开始我使用传地址的方式,传入函数的参数一个强制转换为(char\*)类型的数组名,内参是一个char指针变量,但发布节点运行到函数内解析数据的代码就挂掉了,无任何提示,所以我这里换了一种写法,后续无bug,但也没想白之前的写法有什么问题,有想法的bro可以交流以下。


ok,跳过题外话,我们接下来编写发布节点。


## 5.编写publisher\_imu.cpp


publisher\_imu.cpp的代码如下:
#include
#include <math.h>
#include “serial/serial.h” //前面安装的ROS2内置串口包
#include <memory.h>
#include “std_msgs/msg/string.hpp”
#include “sensor_msgs/msg/magnetic_field.hpp”
//#include “geometry_msgs/msg/detail/vector3__struct.hpp”
#include “sensor_msgs/msg/imu.hpp”
#include “tf2/LinearMath/Quaternion.h”
#include “tf2_ros/transform_broadcaster.h”
#include “tf2_ros/static_transform_broadcaster.h”
#include “nav_msgs/msg/odometry.hpp”
#include
#include “rclcpp/rclcpp.hpp”
#include “transform.hpp”
serial::Serial ser;
using namespace std::chrono_literals;
class publisher_imu_node : public rclcpp::Node// 节点命名与类最好一致
{
public:
std::string port;
int baudrate;
std::string imu_topic;
std::string imu_offline_topic;
transform_imu imu_fetch; // 初始值设为0
public:
publisher_imu_node()
: Node(“publisher_imu_node”)
{
int output_hz = 20; // 频率,看传感器说明书
// timer_ms = millisecond(output_hz);
std::chrono::milliseconds timer_ms{output_hz}; // 换算成ms
port = “/dev/ttyUSB0”; // 串口号,主机可查看
baudrate = 9600; // 波特率,imu在波特率115200返回数据时间大概是1ms,9600下大概是10ms,看imu参数设置
try
{
ser.setPort(port);
ser.setBaudrate(baudrate);
serial::Timeout to = serial::Timeout::simpleTimeout(500);
ser.setTimeout(to);
ser.open();
}
catch (serial::IOException &e)
{
RCLCPP_INFO(this->get_logger(), "Unable to open port ");
return;
}
    if (ser.isOpen())
    {
        RCLCPP\_INFO(this->get\_logger(), "Serial Port initialized");
    }
    else
    {
        RCLCPP\_INFO(this->get\_logger(), "Serial Port ???");
        return;
    }

    pub_imu = this->create\_publisher<sensor\_msgs::msg::Imu>("/imu\_data", 20);
    //<sensor\_msgs::msg::Imu>消息数据类型可自行查看对应文件,消息队列长度设20
    pub_imu_offline = this->create\_publisher<sensor\_msgs::msg::Imu>("/imu\_offline\_data", 20);
    // 这里创建了两个话题,一个是/imu\_data,一个是/imu\_offline\_data

    // imu = transform\_imu();//初始化对象
    // ser.flush();
    // int size;
    printf("Process working\_1\n");
    timer_ = this->create\_wall\_timer(500ms, std::bind(&publisher_imu_node::timer_callback, this));//std::chrono::milliseconds timer\_ms{output\_hz}; // 换算成ms
    printf("Process working\_2\n");
}
public:
void timer_callback()
{
int count = ser.available(); // 读取到缓存区数据的字节数
if (count != 0)
{
// ROS_INFO_ONCE(“Data received from serial port.”);
int num;
rclcpp::Time now = this->get_clock()->now(); // 获取时间戳
std::vector read_buf(count);//这里定义无符号,是应为read函数的形参是无符号
//unsigned char read_buf[count]; // 开辟数据缓冲区,注意这里是无符号类型
num = ser.read(&read_buf[0], count); // 读出缓存区缓存的数据,返回值为读到的数据字节数
        std::vector<char> read\_buf\_char(count);//vector转char类型
        for(int i = 0;i < count;i++)
        {
            read_buf_char[i] = (char)read_buf[i];
        }
        imu_fetch.FetchData(read_buf_char, num);
        sensor_msgs::msg::Imu imu_data;         //
        sensor_msgs::msg::Imu imu_offline_data; //
        //------------------imu data----------------
        imu_data.header.stamp = now;
        imu_data.header.frame_id = "imu\_frame";

        imu_data.linear_acceleration.x = imu_fetch.acc.x;
        imu_data.linear_acceleration.y = imu_fetch.acc.y;
        imu_data.linear_acceleration.z = imu_fetch.acc.z;

        imu_data.angular_velocity.x = imu_fetch.angle.r \* 180.0 / M_PI;
        imu_data.angular_velocity.y = imu_fetch.angle.p \* 180.0 / M_PI;
        imu_data.angular_velocity.z = imu_fetch.angle.y \* 180.0 / M_PI;//数据结构里没有储存欧拉角的变量名称,用angular\_velocity.z凑合

        tf2::Quaternion curr_quater;
        curr_quater.setRPY(imu_fetch.angle.r, imu_fetch.angle.p, imu_fetch.angle.y);
        // 欧拉角换算四元数
        RCLCPP\_INFO(this->get\_logger(), "Publishing: '");
        //RCLCPP\_INFO(this->get\_logger(), "angle: x=%f, y=%f, z=%f",imu.angle.r, imu.angle.p, imu.angle.y);

        imu_data.orientation.x = curr_quater.x();
        imu_data.orientation.y = curr_quater.y();
        imu_data.orientation.z = curr_quater.z();
        imu_data.orientation.w = curr_quater.w();
        // RCLCPP\_INFO(this->get\_logger(), "Quaternion: x=%f, y=%f, z=%f, w=%f",
        // imu\_data.orientation.x, imu\_data.orientation.y, imu\_data.orientation.z, imu\_data.orientation.w);

        //---------------imu offline data--------------
        imu_offline_data.header.stamp = now;
        // imu\_offline\_data.header.frame\_id = imu\_frame;

        imu_offline_data.linear_acceleration.x = imu_fetch.acc.x;
        imu_offline_data.linear_acceleration.y = imu_fetch.acc.y;
        imu_offline_data.linear_acceleration.z = imu_fetch.acc.z;

        imu_offline_data.angular_velocity.x = imu_fetch.gyro.x;
        imu_offline_data.angular_velocity.y = imu_fetch.gyro.y;
        imu_offline_data.angular_velocity.z = imu_fetch.gyro.z;

        imu_offline_data.orientation.x = curr_quater.x();
        imu_offline_data.orientation.y = curr_quater.y();
        imu_offline_data.orientation.z = curr_quater.z();
        imu_offline_data.orientation.w = curr_quater.w();

        pub_imu->publish(imu_data);
        pub_imu_offline->publish(imu_offline_data); // 发布话题,往两个话题放数据
    }
}
rclcpp::TimerBase::SharedPtr timer_;
rclcpp::Publisher<sensor_msgs::msg::Imu>::SharedPtr pub_imu;
rclcpp::Publisher<sensor_msgs::msg::Imu>::SharedPtr pub_imu_offline;
};
int main(int argc, char *argv[])
{
rclcpp::init(argc, argv);
rclcpp::spin(std::make_shared<publisher_imu_node>()); // 单线程,调用所有可触发的回调函数,将进入循环,不会返回
printf(“Process exit\n”);
rclcpp::shutdown();
return 0;
}
这里需要注意的是,**sensor\_msgs::msg::Imu**数据类型里面没有储存角度的变量名(如果没看错的话,大火可以自己点进去看看),所以我把欧拉角放进**imu\_data.angular\_velocity**里面。


## 6.编写sub\_imu.cpp


写订阅话题的节点就比较简单,代码如下:
#include
#include “std_msgs/msg/string.hpp”
#include “sensor_msgs/msg/imu.hpp”
#include “sensor_msgs/msg/magnetic_field.hpp”
#include “tf2/LinearMath/Quaternion.h”
#include “tf2_ros/transform_broadcaster.h”
#include “tf2_ros/static_transform_broadcaster.h”
#include “nav_msgs/msg/odometry.hpp”
#include “rclcpp/rclcpp.hpp”
#include “std_msgs/msg/string.hpp”
using std::placeholders::_1;
class Imu_subscriber : public rclcpp::Node
{
public:
Imu_subscriber()
: Node(“sub_imu_node”)
{
subscription_1 = this->create_subscription<sensor_msgs::msg::Imu>(
“/imu_data”, 20, std::bind(&Imu_subscriber::topic_callback, this, _1));
subscription_2 = this->create_subscription<sensor_msgs::msg::Imu>(
“/imu_offline_data”, 20, std::bind(&Imu_subscriber::topic_callback, this, _1));
}//创建接收信息节点
private:
void topic_callback(const sensor_msgs::msg::Imu::SharedPtr imu_msg) const//注意上面有两次回调,所以打印出来/imu_data之后就是/imu_data_offline
{
RCLCPP_INFO(this->get_logger(), “加速度(x,y,z): ‘%lf’‘%lf’‘%lf’”, imu_msg->linear_acceleration.x,
imu_msg->linear_acceleration.y,imu_msg->linear_acceleration.z);
RCLCPP_INFO(this->get_logger(), “欧拉角(r,p,y): ‘%lf’‘%lf’‘%lf’”, imu_msg->angular_velocity.x,
imu_msg->angular_velocity.y,imu_msg->angular_velocity.z);//指针类型要用->
}
rclcpp::Subscription<sensor_msgs::msg::Imu>::SharedPtr subscription_1;
rclcpp::Subscription<sensor_msgs::msg::Imu>::SharedPtr subscription_2;
};
int main(int argc, char * argv[])
{
rclcpp::init(argc, argv);
rclcpp::spin(std::make_shared<Imu_subscriber>());
rclcpp::shutdown();
return 0;
}
## 7.CMakelist.txt和xml文件的配置


CMakelist.txt和package.xml文件的配置如下:
cmake_minimum_required(VERSION 3.5)
project(imu_get)
Default to C99
if(NOT CMAKE_C_STANDARD)
set(CMAKE_C_STANDARD 99)
endif()
Default to C++14
if(NOT CMAKE_CXX_STANDARD)
set(CMAKE_CXX_STANDARD 14)
endif()
if(CMAKE_COMPILER_IS_GNUCXX OR CMAKE_CXX_COMPILER_ID MATCHES “Clang”)
add_compile_options(-Wall -Wextra -Wpedantic)
endif()
find dependencies
find_package(ament_cmake REQUIRED)
find_package(rclcpp REQUIRED)
find_package(std_msgs REQUIRED)
find_package(serial REQUIRED)
find_package(sensor_msgs REQUIRED)
find_package(rosidl_default_generators REQUIRED)
#find_package(geometry_msgs)
find_package(nav_msgs REQUIRED)
find_package(tf2_ros REQUIRED)
find_package(tf2_msgs REQUIRED)
find_package(tf2_geometry_msgs REQUIRED)
uncomment the following section in order to fill in
further dependencies manually.
find_package( REQUIRED)
add_executable(publisher_imu_node src/publisher_imu.cpp src/transform.hpp)
ament_target_dependencies(publisher_imu_node rclcpp std_msgs)
ament_target_dependencies(publisher_imu_node rclcpp serial)
ament_target_dependencies(publisher_imu_node rclcpp sensor_msgs)
ament_target_dependencies(publisher_imu_node rclcpp rosidl_default_generators)
ament_target_dependencies(publisher_imu_node rclcpp nav_msgs)
ament_target_dependencies(publisher_imu_node rclcpp tf2_ros)
ament_target_dependencies(publisher_imu_node rclcpp tf2_msgs)
ament_target_dependencies(publisher_imu_node rclcpp tf2_geometry_msgs)
install(TARGETS
publisher_imu_node
DESTINATION lib/${PROJECT_NAME})
add_executable(sub_imu_node src/sub_imu.cpp)
ament_target_dependencies(sub_imu_node rclcpp std_msgs)
ament_target_dependencies(sub_imu_node rclcpp std_msgs)
ament_target_dependencies(sub_imu_node rclcpp serial)
ament_target_dependencies(sub_imu_node rclcpp sensor_msgs)
ament_target_dependencies(sub_imu_node rclcpp rosidl_default_generators)
ament_target_dependencies(sub_imu_node rclcpp nav_msgs)
ament_target_dependencies(sub_imu_node rclcpp tf2_ros)
ament_target_dependencies(sub_imu_node rclcpp tf2_msgs)
ament_target_dependencies(sub_imu_node rclcpp tf2_geometry_msgs)
install(TARGETS
sub_imu_node
DESTINATION lib/${PROJECT_NAME})
if(BUILD_TESTING)
find_package(ament_lint_auto REQUIRED)
ament_lint_auto_find_test_dependencies()
endif()
ament_package()

## 8.构建功能包运行并可视化
在imu\_test\_ws目录下执行下面命令:
colcon build --packages-select imu_get
构建成功后,我们需要对串口开放权限,再运行节点,终端输入下面命令:
sudo chmod 777 /dev/ttyUSB0
**/dev/ttyUSB0**是我的串口号,前面有说明如何查串口号,自行修改就行,**每次运行都要授权串口**。


打开两个终端,分别输入下面命令运行节点
source install/setup.bash
ros2 run imu_get publisher_imu_node
source install/setup.bash
ros2 run imu_get sub_imu_node
通过订阅话题的形式,到这里就完成了imu数据的解析与获取,如果想看到更多的数据,可以在订阅节点多打印几个变量,或打开一个新的终端输入下面命令:
ros2 topic echo /imu_data
/imu\_data是话题名称,我其实还发布了一个/imu\_offline\_data的话题,大火可以自行修改,效果图如下:
covariance是协方差,这里是一个3x3的矩阵,我这里没有用到,**注意这里imu\_data.angular\_velocity的xyz对应roll、pitch、yaw**。
因为原生的rviz2没有可视化imu支持,所以启动rviz2之前,我们需要安装rviz\_imu\_plugin插件,安装方式:
sudo apt-get install ros-foxy-imu-tools
最全的Linux教程,Linux从入门到精通
======================
1. **linux从入门到精通(第2版)**
2. **Linux系统移植**
3. **Linux驱动开发入门与实战**
4. **LINUX 系统移植 第2版**
5. **Linux开源网络全栈详解 从DPDK到OpenFlow**
第一份《Linux从入门到精通》466页
====================
内容简介
====
本书是获得了很多读者好评的Linux经典畅销书**《Linux从入门到精通》的第2版**。本书第1版出版后曾经多次印刷,并被51CTO读书频道评为“最受读者喜爱的原创IT技术图书奖”。本书第﹖版以最新的Ubuntu 12.04为版本,循序渐进地向读者介绍了Linux 的基础应用、系统管理、网络应用、娱乐和办公、程序开发、服务器配置、系统安全等。本书附带1张光盘,内容为本书配套多媒体教学视频。另外,本书还为读者提供了大量的Linux学习资料和Ubuntu安装镜像文件,供读者免费下载。
**本书适合广大Linux初中级用户、开源软件爱好者和大专院校的学生阅读,同时也非常适合准备从事Linux平台开发的各类人员。**
> 需要《Linux入门到精通》、《linux系统移植》、《Linux驱动开发入门实战》、《Linux开源网络全栈》电子书籍及教程的工程师朋友们劳烦您转发+评论
**网上学习资料一大堆,但如果学到的知识不成体系,遇到问题时只是浅尝辄止,不再深入研究,那么很难做到真正的技术提升。**
**需要这份系统化的资料的朋友,可以添加V获取:vip1024b (备注运维)**
**一个人可以走的很快,但一群人才能走的更远!不论你是正从事IT行业的老鸟或是对IT行业感兴趣的新人,都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!**
4aefb6a92edea27b825e59aa1f2c54.png)
**本书适合广大Linux初中级用户、开源软件爱好者和大专院校的学生阅读,同时也非常适合准备从事Linux平台开发的各类人员。**
> 需要《Linux入门到精通》、《linux系统移植》、《Linux驱动开发入门实战》、《Linux开源网络全栈》电子书籍及教程的工程师朋友们劳烦您转发+评论
**网上学习资料一大堆,但如果学到的知识不成体系,遇到问题时只是浅尝辄止,不再深入研究,那么很难做到真正的技术提升。**
**需要这份系统化的资料的朋友,可以添加V获取:vip1024b (备注运维)**
[外链图片转存中...(img-TWNbqosL-1713462594104)]
**一个人可以走的很快,但一群人才能走的更远!不论你是正从事IT行业的老鸟或是对IT行业感兴趣的新人,都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!**

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 23
 0
- 0


 已为社区贡献3条内容

所有评论(0)