Turbot4机器人入门教程-单点导航
·
系列文章目录:
说明:
- 介绍如何进行单点导航
相关设备:
- Turbot4机器人套件:采购地址
步骤:
-
要注意配置~/.bashrc的LASER_TYPE雷达类型为使用rplidar,即使用激光数据类型
-
启动底盘
ros2 launch turbot4_bringup robot.launch.py
- 启动导航,默认使用slam_toolbox_sync.yaml地图,通常备份的地图放在/home/ubuntu/map/目录下。
ros2 launch turbot4_navigation bringup.launch.py slam:=off localization:=true map:=${HOME}/map/slam_toolbox_sync.yaml
- 启动rviz
ros2 launch turbot4_navigation view_robot.launch.py
- 效果图:
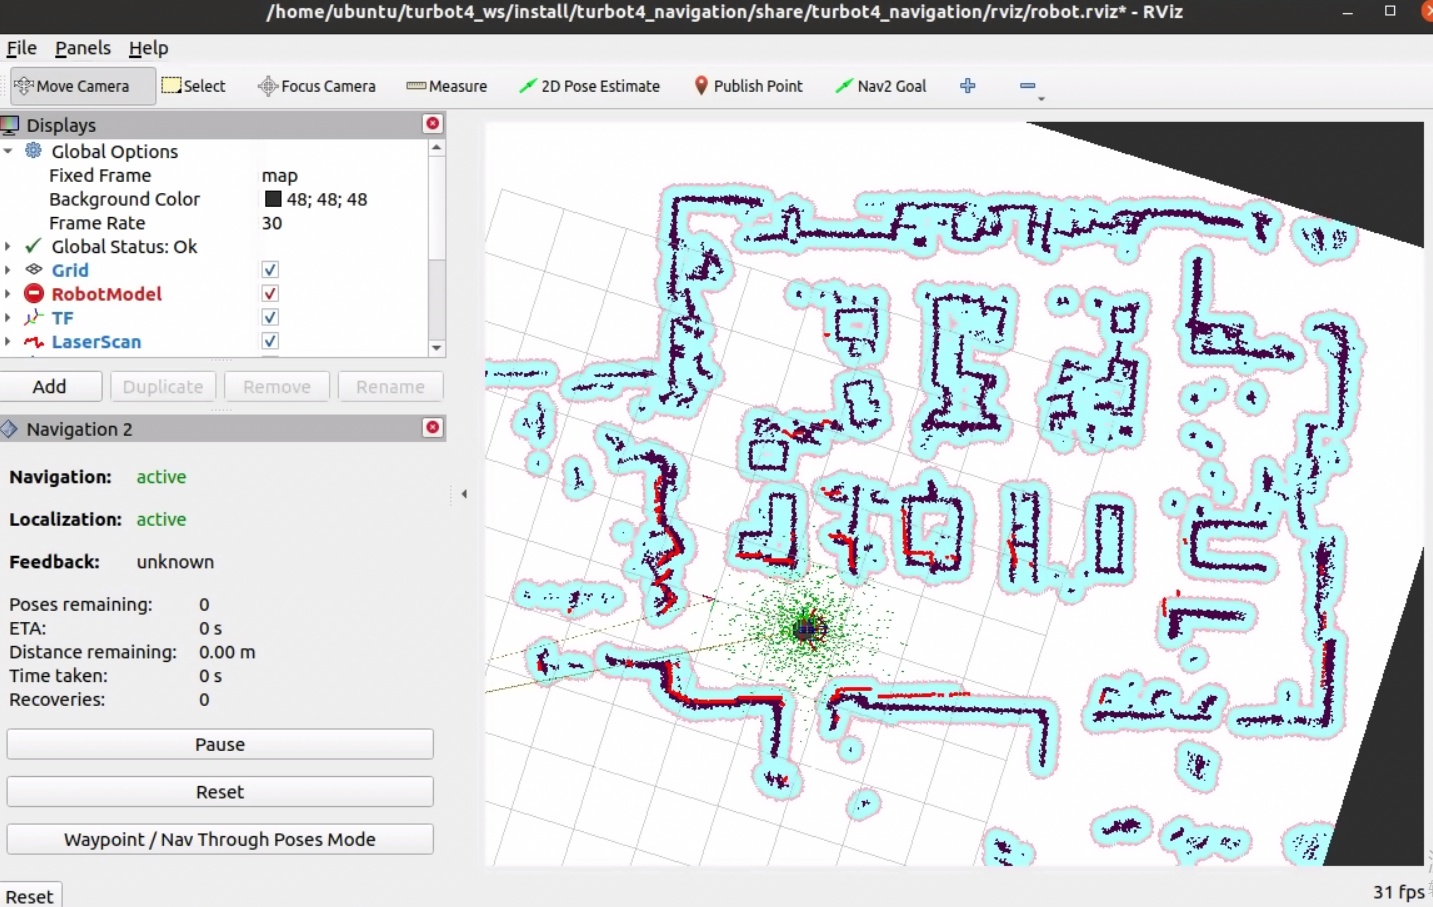
-
启动之后,TF树的map是不能正常关联到odom,需要先完成初始定位。
-
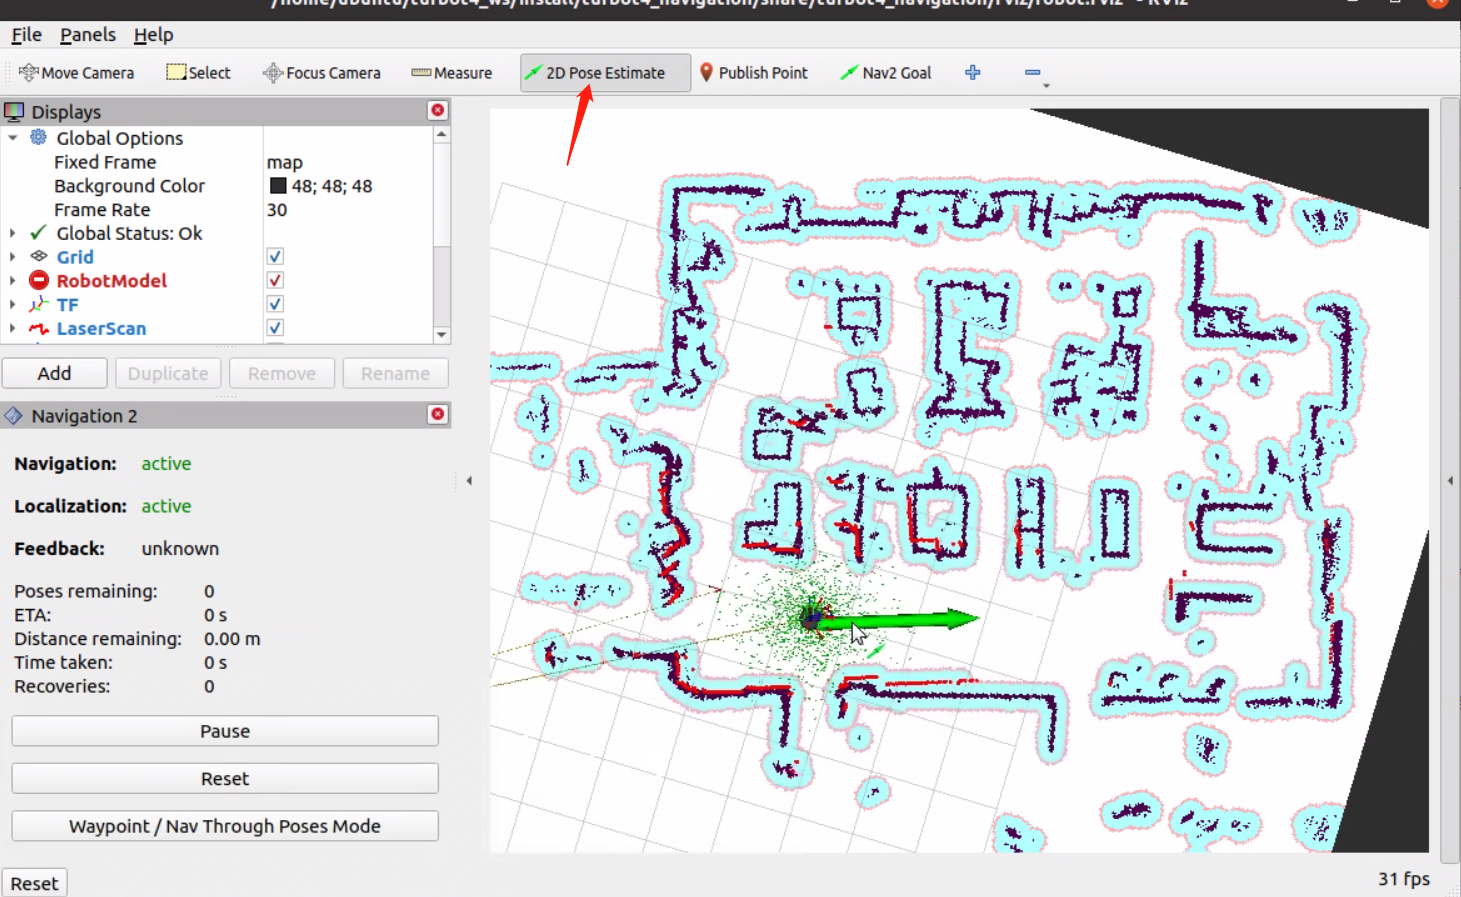
先点击2D Pose Estimate按钮,初始化机器人位置即选择机器人在地图上对应的点,并拉出一个方向。
-
红色激光线与黑色的各个边界基本重合才算初始化正确。
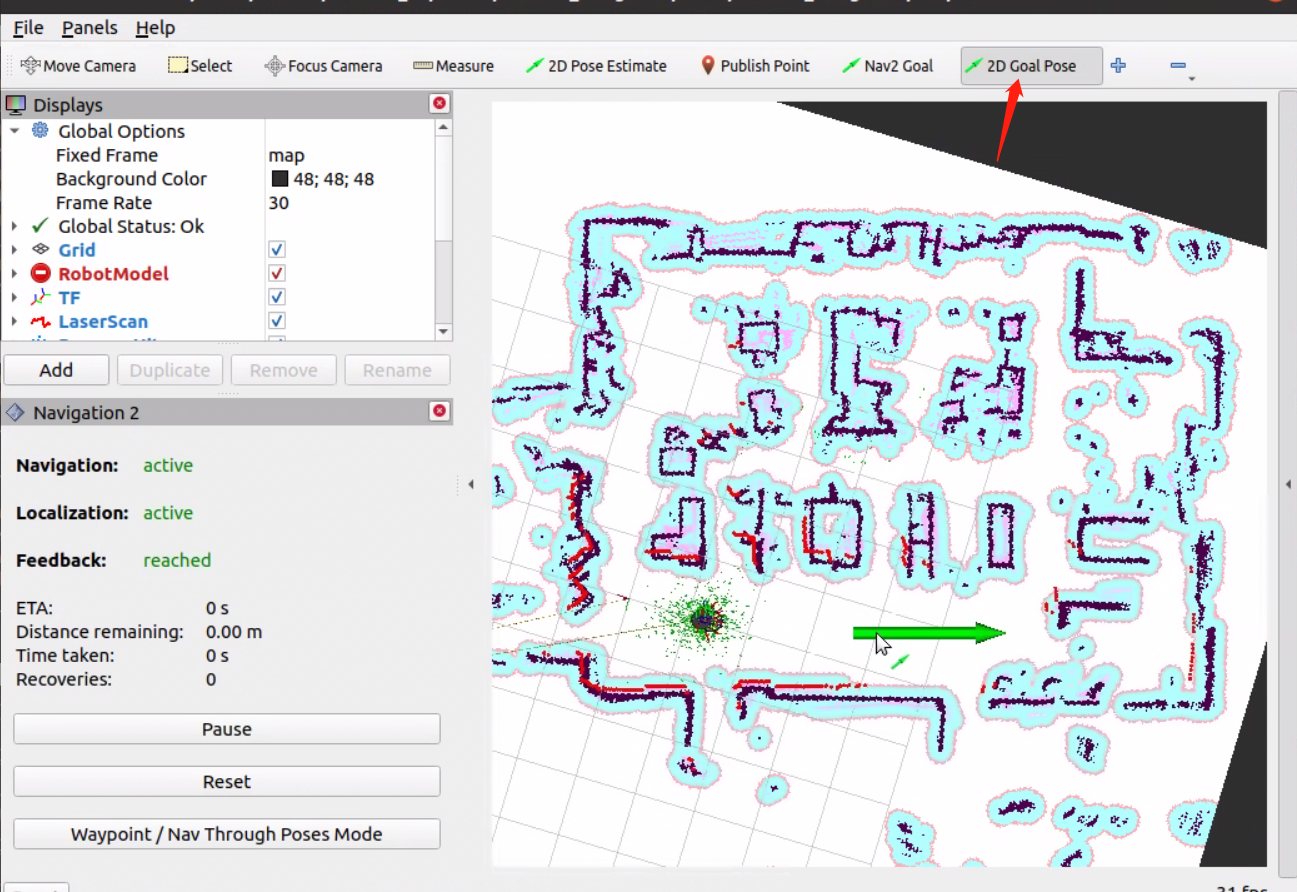
- 再点击2D Goal Pose目标按钮,制定机器人要到达的位置即选择机器人要达到地图上位置,选择目标点,并拉出一个方向

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献19条内容

所有评论(0)