机器人2026年为什么扎堆进厂?具身智能正在从实验室走向更真实的生产环境
过去两年,人形机器人、轮式机器人、多足机器人不断进入工厂、仓库、园区等场景。机器人能走、能抓、能搬,越来越多过去只能在Demo中看到的能力,开始出现在真实作业现场。但机器人真正进入企业之后,一个新的问题也随之浮现:一条生产线,到底需要多少不同的机器人?
仓库里,一台机器人可能负责分拣,另一台负责搬运;生产线上,机械臂完成固定工位作业,移动机器人承担物料转运;而在这些设备背后,还运行着ERP、MES、WMS等企业系统,决定今天生产什么、物料从哪里来、任务做到哪一步、结果又应该回到哪里。
如果说具身智能的上半场更多是在解决“机器人能不能做”,那么进入生产级之后,产业开始面对另一个问题:
模型、本体、控制、业务系统、生产场景,这些原本分散在不同环节里的能力,究竟怎样组成一套真正可以工作的生产系统?
这可能也是具身智能从技术竞赛走向产业竞争过程中,越来越难绕开的一道题。
01、一场正在出现的“全栈焦虑”正席卷具身智能产业
具身智能是一个跨度极大的产业。
一台机器人背后,既涉及电机、关节、减速器、传感器等硬件,也涉及运动控制、视觉感知、模型算法和任务规划;真正进入企业之后,还要面对工艺流程、业务规则、系统接口、安全管理以及现场交付。也正因此,过去一段时间,具身智能企业普遍强调“全栈”。
本体企业向模型延伸,模型企业开始涉足机器人,软件企业也在向真实物理世界扩展。行业早期,标准和接口尚未完全成熟,企业希望掌握更多技术环节,有其现实原因。但生产级要求越高,另一面也开始显现。
机器人本体追求的是负载、精度、运动稳定性;模型追求的是认知、泛化和任务理解能力;企业软件关注的是权限、流程、数据和系统连接;工厂真正关心的,则是节拍、安全、连续运行以及最终任务结果。
这些能力不仅技术栈不同,优化目标也并不完全一致。这使得一个问题开始变得现实:具身智能迈向规模化应用,是否仍然需要每一家企业都把整条技术链重新做一遍?
生产级越深入,答案或许越趋向另一端。
具身智能真正需要的,不一定是一家公司完成所有能力,而是不同专业能力最终能够组成一套稳定运行的生产系统。
02、懂机器人的、懂AI的、懂企业的,开始坐到一张桌前
在2026 XAIR Expo具身智能产业博览会现场,行业看到了另一个前所未有的打法。
在展会现场,金智维宣布,联合蜂核科技、南京大学人工智能学院正式启动‘Agentic AI+具身智能软硬一体化解决方案’合作计划。
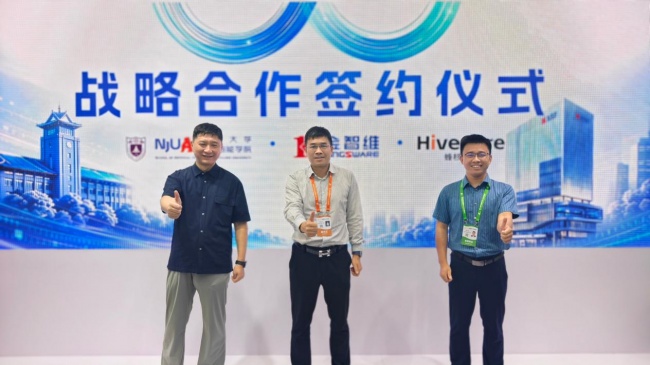
金智维在具身智能这个赛道里,听起来比较陌生。但是放在机器人流程自动化(RPA/APA)的市场上,是连续4年夺下国内市场份额第一的企业。此次入局具身智能赛道,并不是实际生产机器人本体,而是补齐行业最缺的稳定点——不只是一台更聪明的机器人,更要打造一套能让人放心把活交给它的系统。
蜂核科技负责机器人本体、伺服驱动、一体化关节、整机设计等能力,南京大学提供相关人工智能技术支撑,金智维则把过去十余年积累的流程自动化、AI数字员工、任务编排和企业系统连接能力延伸到了具身智能。
机器人本体关注负载、精度、运动和稳定性;大模型关注理解和泛化;企业软件要解决流程、权限、系统连接;到了工厂,又要面对节拍、安全、异常处理和连续作业。
这些能力属于同一个具身智能系统,却未必属于同一种技术。
因此,所谓“软硬一体”,未必意味着所有软硬件都要由一家企业完成。真正重要的,是这些能力能否在生产任务里被组织到一起。而金智维这次要走的,是一条被严重低估的路径:让机器人真正把活干完。
03、机器人进厂,不能只连接物理世界
很多具身智能方案首先解决的是机器人如何感知环境、如何完成动作,但企业真正下达的任务通常不会是“向前移动两米”或者“抓起这个箱子”,而更可能是“把今天这一批货完成分拣和出库”。前者是一条机器人指令,后者才是一项真实业务任务,而两者之间还隔着订单、库存、库位、流程规则、任务优先级、异常判断和结果回传。
这意味着,机器人进入企业之后,需要连接的不只是眼前的物理世界,还要接入已经运行多年的ERP、MES、WMS、OA等数字系统。企业不会因为新增了一批机器人,就重新搭建一套与原有业务完全割裂的生产体系,机器人必须能够理解任务从哪里来、执行到哪一步、完成之后结果回到哪里。具身智能真正进入生产级之后,机器人只是任务链路中的一个执行节点,业务流程和系统连接的重要性也由此被重新放大。
这正是金智维选择的切入方式。围绕这一目标,金智维拟打造“AI决策大脑+AI行动引擎”核心架构:上层面向业务目标进行任务理解、拆解、规划和统一调度,下层则进一步将规划转化为可执行任务,连接企业后台业务系统与前端机器人终端。与其说金智维是在“做机器人”,不如说它切入的是机器人进入企业之后,任务如何被理解、组织和执行的问题。
04、当机器人越来越多,“大脑”和“身体”开始出现分工
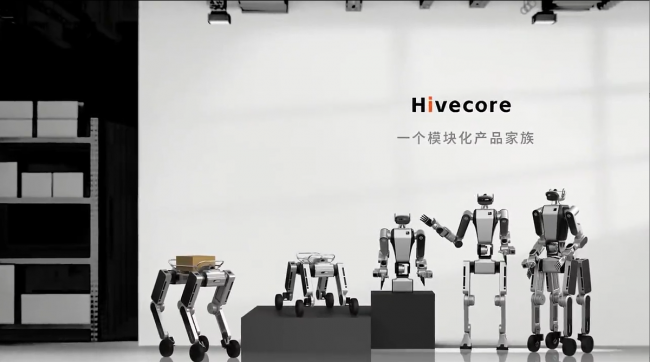
真实生产环境很难只存在一种机器人。轮式机器人更适合运输,多足机器人适合复杂环境巡检,工业机械臂擅长固定工位上的高精度重复作业,人形机器人则更适合需要较高柔性的场景。不同本体本身就有不同的能力边界,企业未来同时使用多种机器人,可能比用一种机器人覆盖所有任务更加现实。
问题在于,如果企业每增加一种机器人,都需要重新开发一套任务系统、业务逻辑和系统接口,那么机器人越多,企业面对的系统反而越复杂。基于这一现实,一种新的技术分工思路开始出现:上层任务理解、流程编排和企业系统连接保持相对统一,底层则根据不同场景接入不同机器人本体,让业务逻辑不再与某一种硬件深度绑定。
基于这一思路,金智维此次合作计划将进一步探索统一的任务理解、能力匹配和调度机制,希望让上层业务逻辑与具体机器人本体逐步解耦,并适配人形机器人、轮足机器人、机械臂等不同形态本体。它并不是要削弱机器人本体的重要性,而是希望把不同本体放回企业完整的任务体系中,让“不同的身体”围绕同一套业务目标协同执行。对企业来说,真正需要管理的也不再只是某一台机器人,而是一组能够被统一理解、调度和协同的智能执行能力。
具身智能仍然处在快速演进阶段。
更强的大模型、更灵巧的双手、更稳定的运动控制、更低成本的硬件,仍然是行业继续向前的重要基础。
企业最终关心的是任务有没有完成,系统能不能稳定运行,异常能不能处理,不同设备能不能协作,既有系统能不能连接,一套方案能不能从一个场景复制到更多场景。
最终决定具身智能产业化速度的,或许不是哪一家企业能够独自包揽全部技术,而是谁能够把这些原本分散的能力真正组合起来。
从“谁能造出更聪明的机器人”,走向“谁能一起把一件真实的工作稳定做完”,可能正是具身智能迈向生产级之后,产业竞争逻辑正在发生的一次变化。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献3条内容

所有评论(0)