从水面到海底:ROV水下机器人作业数字孪生全拆解
2026年,中国水下机器人市场规模约200-220亿元,年增速保持在18-22%。海上风电运维、海底管线检测、深海测绘,越来越多的活儿交给ROV去干。但很少有人讲清楚一件事:ROV作业到底是怎么跑起来的,操作员到底在看什么,卡在哪里。
今天这篇,把ROV作业系统从头到尾拆一遍。
ROV不是一台机器人,是一套作业系统


ROV——遥控无人潜水器 (Remotely Operated Vehicle)是通过一根与母船相连的脐带缆,由操作员在船上实时遥控的水下作业机器人。它把人类的“眼睛”和“双手”延伸到深海,让设备能在人类无法到达的高压、黑暗环境中完成精细的观察和作业任务。

很多人第一次看ROV,注意力都在机器本体上:推进器、摄像头、机械臂、声呐。
但在真实海洋工程作业里,ROV从来不是"单独下海"的。
一套完整的ROV作业系统,是三段式的:
ROV作业系统组成
系统段
核心组成
主要作用
水面支持段
母船、控制舱、供电通信机柜、LARS
提供能源、通信、控制与吊放回收能力
缆绳管理段
主脐带缆、TMS、短系缆
传输电力和数据,管理缆绳扰动
水下作业段
ROV 本体、推进器、相机、声呐、机械臂、工具篮
完成观察、检测、定位和操作任务
水面支持段——母船、控制舱、供电通信机柜、吊放回收系统(LARS)。母船是整个系统的能源中心、通信中心和控制中心:ROV的"眼睛"和"手"在水下,判断和操控始终由水面上的操作员完成。
缆绳管理段——主脐带缆、TMS缆绳管理系统、短系缆。主脐带缆是ROV的"生命线",一根缆里同时走电力、光纤通信、承力结构和耐磨护套,负责把电能、数据和指令送下去、送上来。
水下作业段——ROV本体,集成推进器、相机与照明、成像声呐、导航传感器、机械臂和工具篮,负责靠近海底目标完成观察、检测和操作。
三段合起来,才是"ROV"。推进器再强,主缆扰动过大,近底悬停照样困难;相机分辨率再高,本体姿态不稳,画面照样模糊。
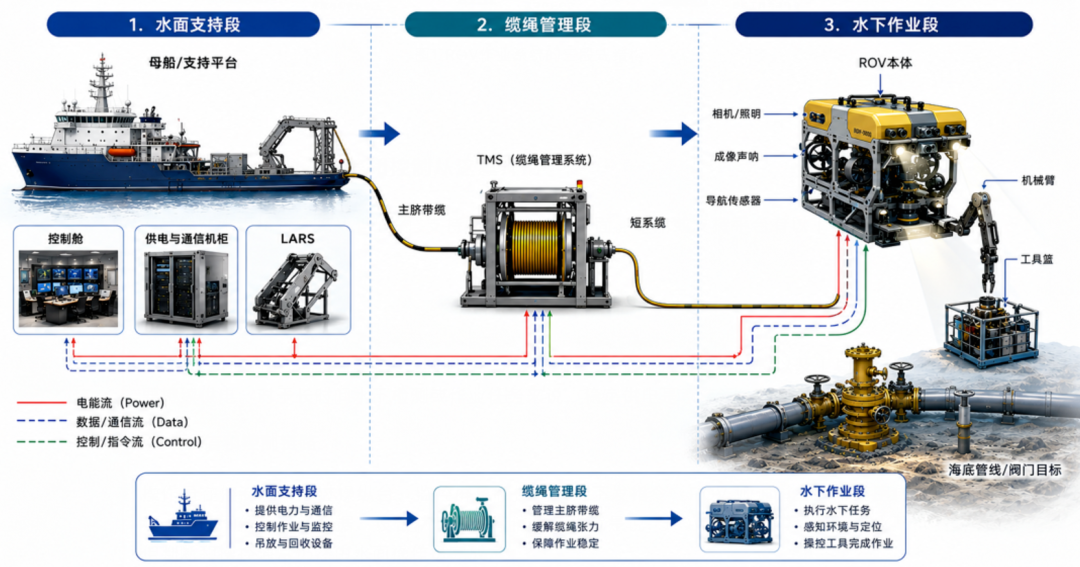
真正考验的是链路协同,不是单点性能
这套系统里有两个环节,最容易被外行忽略,恰恰最能体现工程含金量。
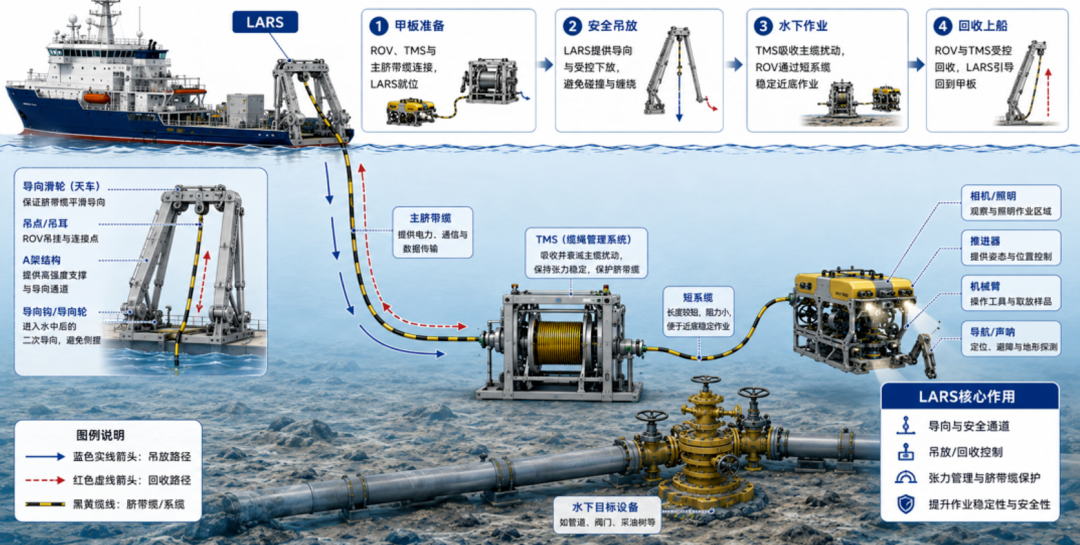
一是吊放回收(LARS)。 ROV作业风险最高的阶段,往往不是水下巡检本身,而是设备从甲板入水、从水中回甲板的过程——船体在摇、海浪在打、设备在摆、缆绳张力在变。LARS的作用,是把"直接吊装"变成沿固定路径、受控速度、受控张力的通道,控制的是设备"从空气到水中"的过渡过程。
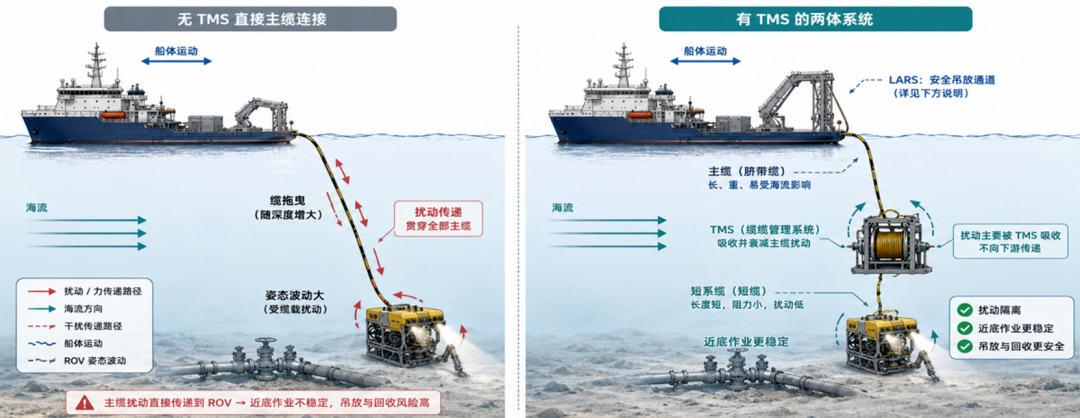
二是TMS缆绳管理。 主脐带缆又长又重,在海流和船体运动作用下会持续摆动。如果主缆直接连着ROV,这些扰动会全部传到本体上:姿态控制负担增加、近底低速作业变难、机械臂操作误差被放大、视频声呐质量下降。TMS的解法是把"长缆"和"短缆"分开——主缆连到TMS,ROV用短系缆连接TMS。主缆的扰动被隔离在ROV之外,本体只面对轻短的系缆,近底作业才稳得住。
而整个系统跑起来的逻辑,是三个闭环:供电闭环送能量、通信控制闭环传指令和回传数据、任务执行闭环根据反馈不断修正动作。操作员看视频、看声呐、看姿态数据,判断ROV和目标的位置关系,再下发控制指令——这是一个典型的"人在回路"系统,循环转得稳不稳,直接决定水下作业的安全和效率。
信息瓶颈:数据都回来了,但看不见
"人在回路"说起来轻巧,可这个回路的输入端是什么样的?操作员面前是好几块屏、几十个数据流:视频、声呐、导航、姿态、深度、张力、报警——每一块屏都在实时刷新,每一块都不能不看。
而这,恰恰是瓶颈所在。
水下本来就是视觉地狱:水体浑浊、悬浮颗粒、光照衰减,视频常常糊成一片;能见度差的时候主要靠声呐,可声呐回波是抽象的轮廓,全凭经验解读。
更麻烦的是,最有用的信息,摄像头恰恰拍不到:
-
ROV自己在哪、姿态如何——它拍不了自己;
-
脐带缆此刻的形态和张力——缆在ROV身后,是"盲区";
-
TMS在水下的状态、短系缆还剩多少——同样看不见;
-
ROV离海底管线、阀组还有多远,相对位置关系如何——视频里没有参照物,全靠操作员脑补。
操作员实际上是在做"拼图作业":从割裂的屏幕里抽取碎片信息,在脑子里重建一个水下场景,再据此操作。经验丰富的老师傅拼得又快又准,新人拼得又慢又慌——这就是为什么ROV操作员培养周期长、成本高。
ROV装备级数字孪生:感知、运动与作业执行
1. 全链路一张图
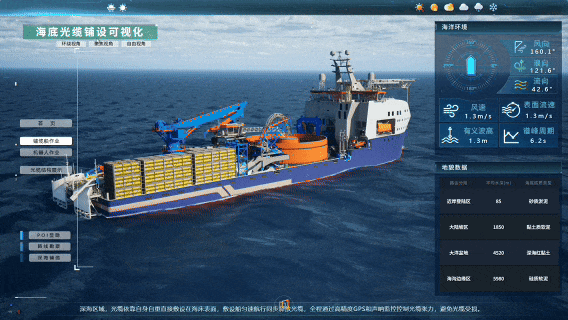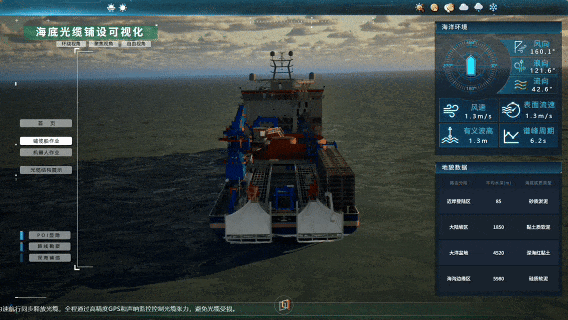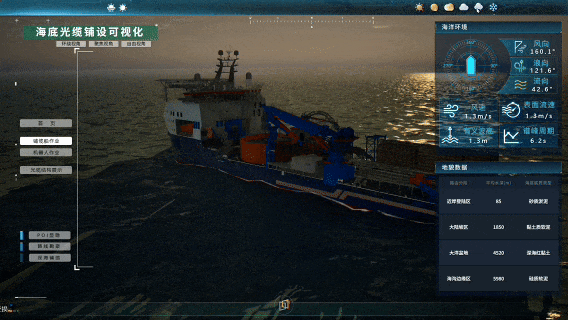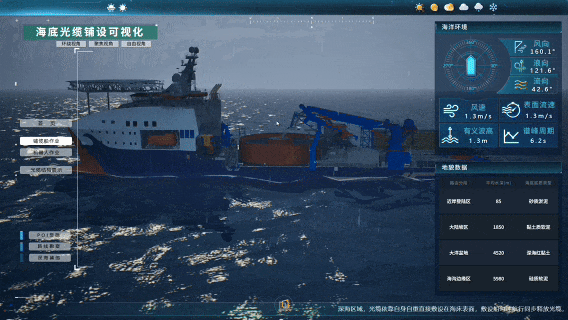
整套作业系统——母船、LARS、主脐带缆、TMS、短系缆、ROV本体、海底设施——在三维场景里1:1呈现。
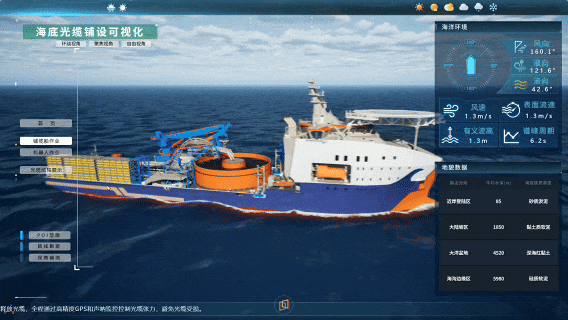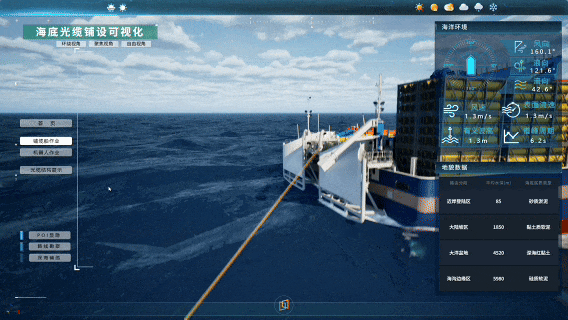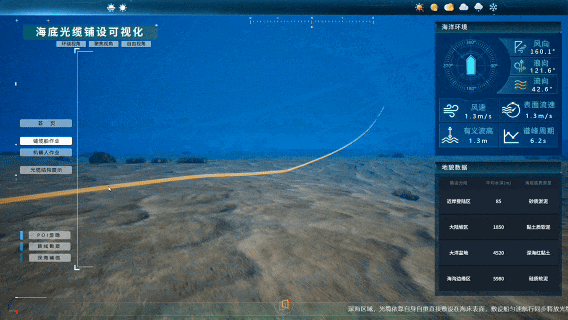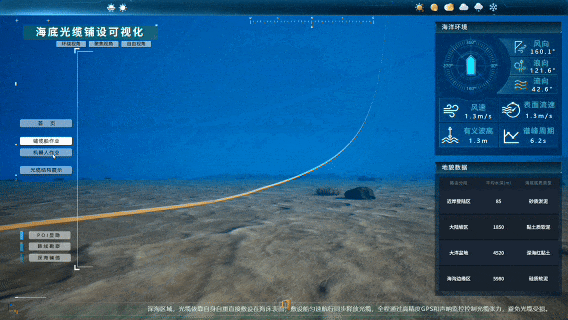
但这不是一张静态结构图。母船位置由AIS数据驱动,航速航向实时更新;海洋环境同步呈现风、浪、流——风向、浪向、流速、有义波高这些海况参数接进场景,风浪变大,三维海面跟着变,母船的横摇纵摇也跟着变;天气一键切换,晴天、大雾、暴雨,切过去的瞬间就能直观看到不同海况对作业的影响。
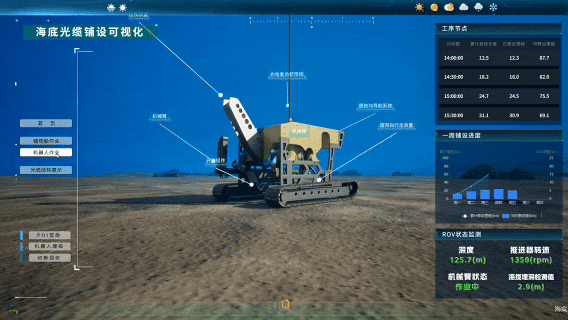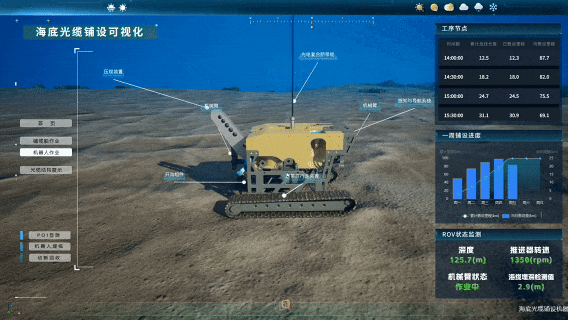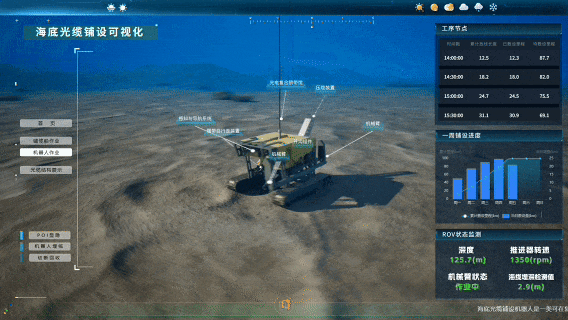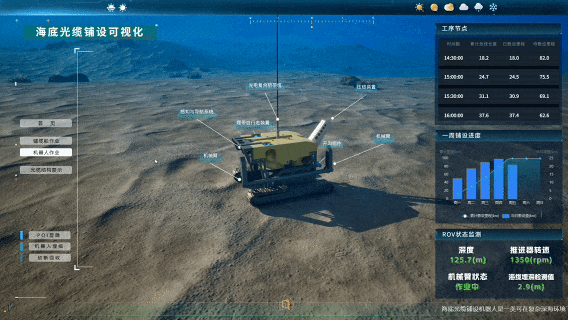
管理者打开这张图,一眼看清:船在哪、缆放到多深、ROV抵近到什么位置、离目标还有多远——不用再在几个系统之间来回切换拼信息。
2. 位姿实时映射
ROV的导航传感器、姿态仪数据实时接入,三维场景里的ROV分身毫秒级同步——位置、深度、艏向,加上六自由度姿态:横摇、纵摇、艏摇、升沉、纵荡、横荡,水里怎么动,屏幕上就怎么动。
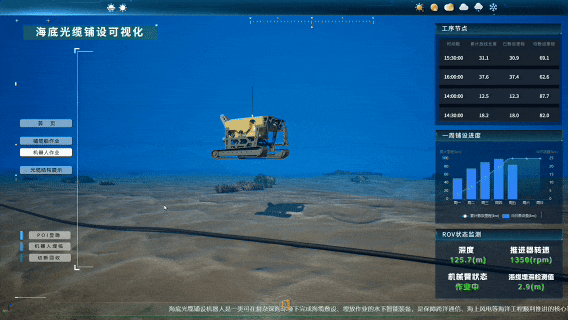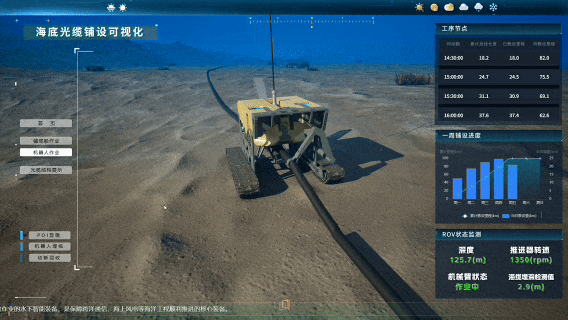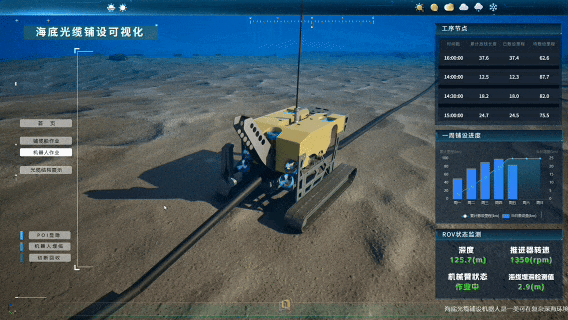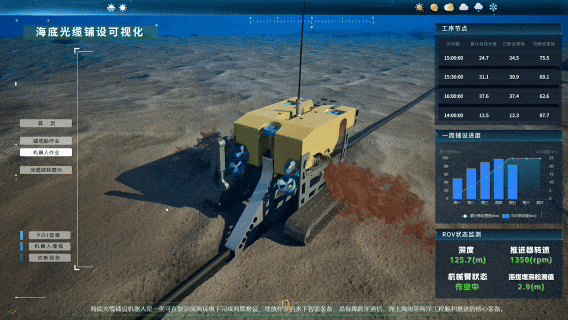
关键在于视角可以随便换。俯视看全局、侧视看姿态、跟随视角盯着ROV走;还可以切进"第一人称驾驶舱"——镜头绑在艇艏或机械臂末端,操作员看到的,就是ROV"看到"的。对接阀门、穿越障碍物这类精细活,这个视角比任何外部观察都直观。
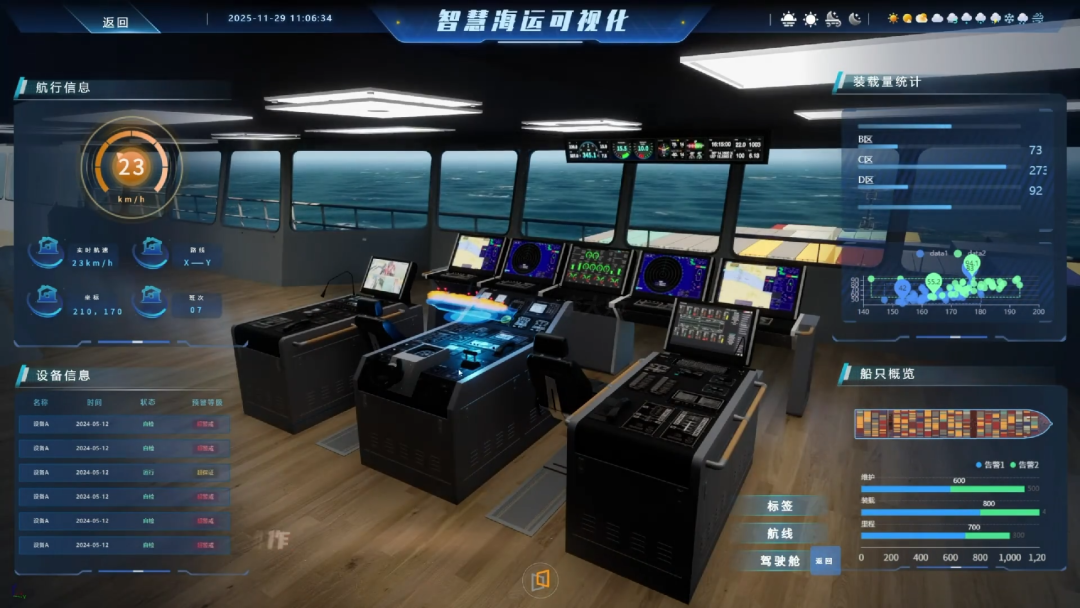
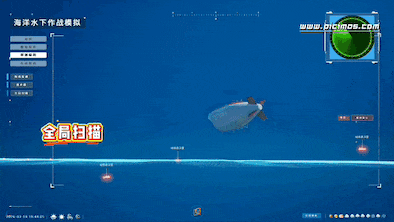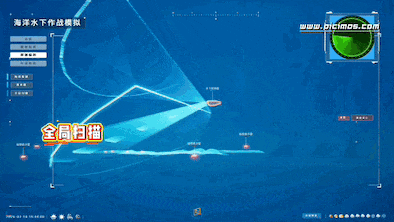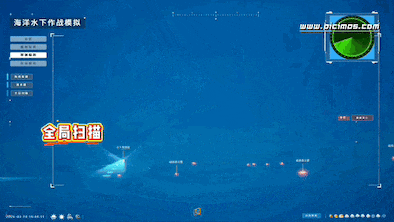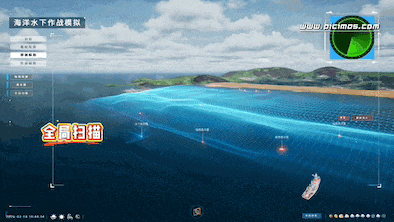
旁边的健康看板同步跳动:电池电量、电机温度、推进器转速、密封舱湿度——哪个部件异常,模型上直接高亮弹出详情,不用等它罢工了才知道。
3. 缆况可视化
这是ROV数字孪生里最"值钱"的一块,因为别的系统给不了。
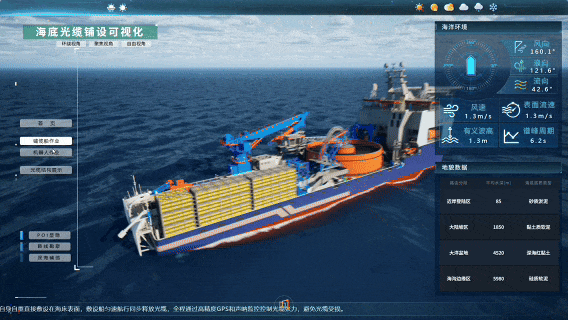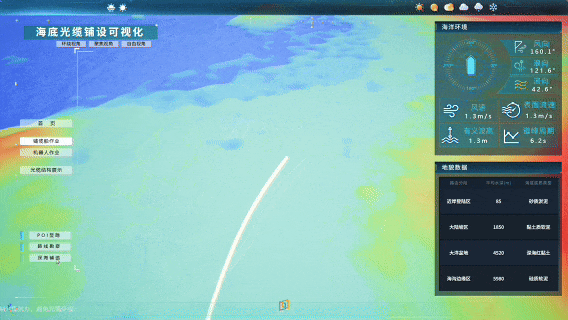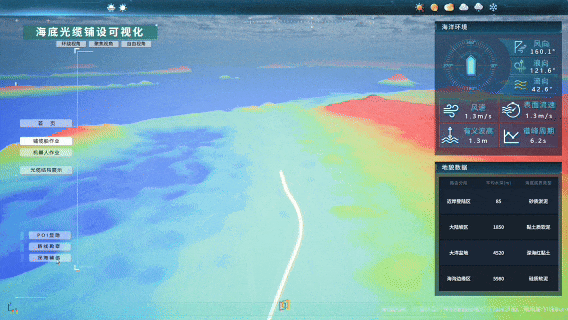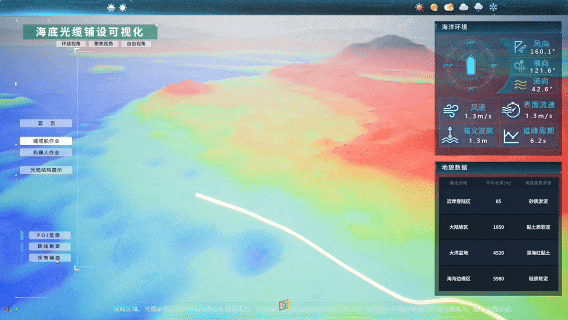
脐带缆张力、TMS水下状态、短系缆余量——第三节说的那些"盲区信息",全部沿着三维链路直观呈现:张力以力线图或热力图的形式叠加在缆绳模型上,数值越接近安全阈值,颜色越暖;缆绳形态动态跟随,柔性下垂、摆动都看得见。张力一旦超限,缆绳模型变红闪烁,告警同步弹出。
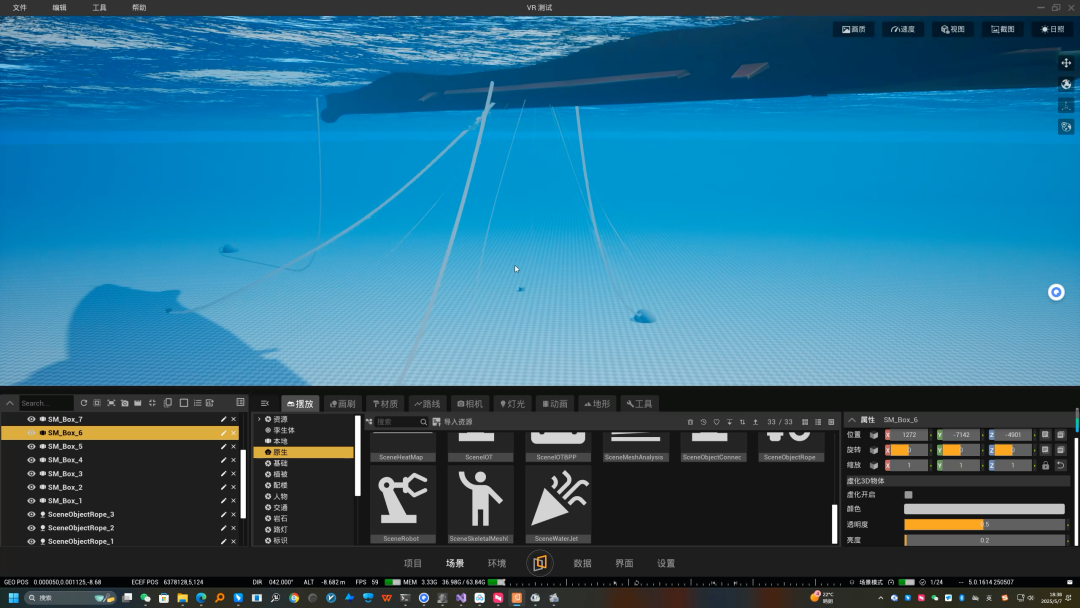
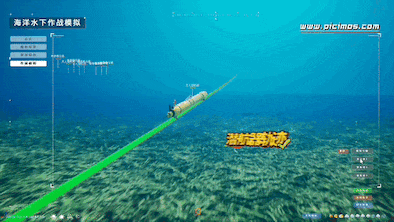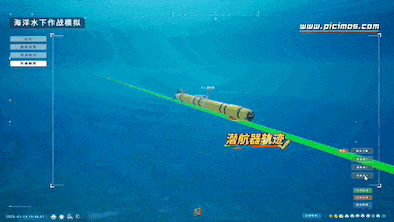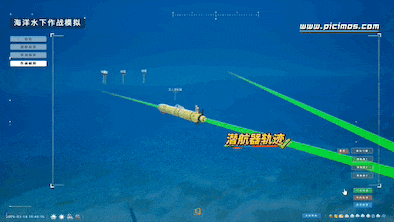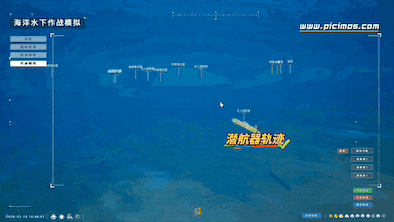
缆在哪、什么状态、还剩多少余量,抬眼就是。
4. 盲区补全
浑水域里视频糊成一片的时候,三维场景不会糊。
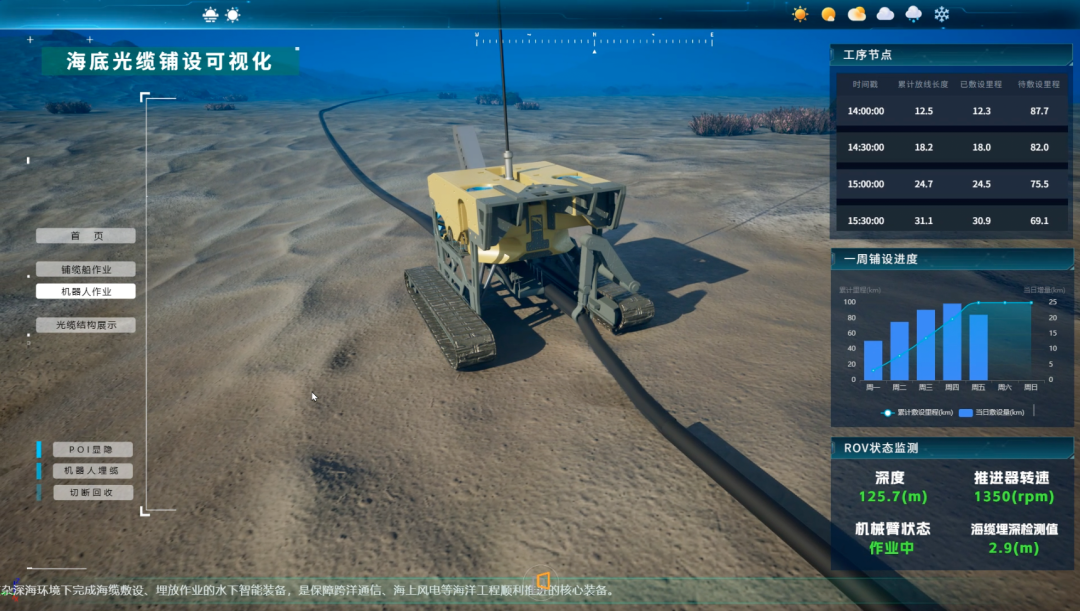
海底管线的走向、阀组的位置、井口装置的结构——这些静态背景,通过导入多波束声呐数据或DEM海底地形数据,在场景里1:1还原、随时调出。声呐实时扫出的回波轮廓、摄像头里勉强可辨的画面、三维场景中的背景模型,三层信息叠加比对——操作员从"看一屏、猜一屏",变成几层信息互相印证。
5. 作业预演
真实作业之前,先在孪生场景里把流程走一遍。
要拆一个海底阀门?先在数字场景里"拆一遍"——拆解动画一步一步放,机械臂从什么角度进、部件按什么顺序拆装,操作员看熟了,再把指令下发到真机。水下声学通信延迟高,指令下发前先在场景里预演确认动作可行,能规避不少因延迟导致的误操作。
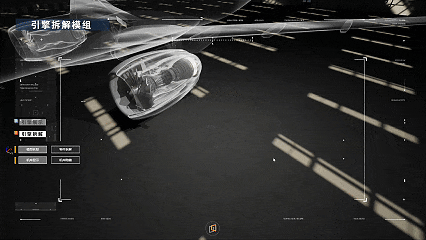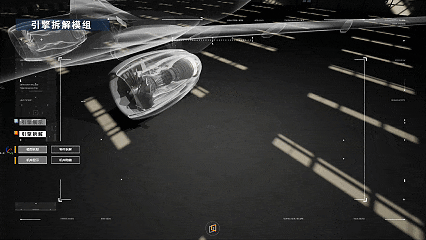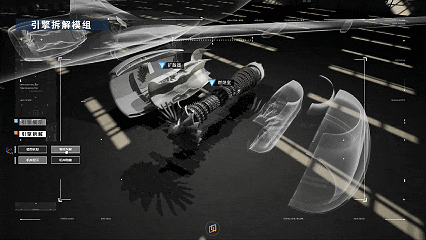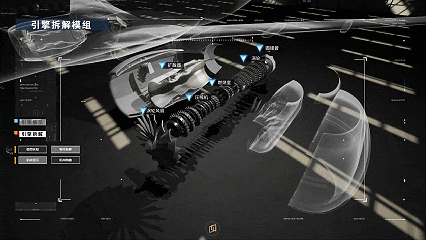
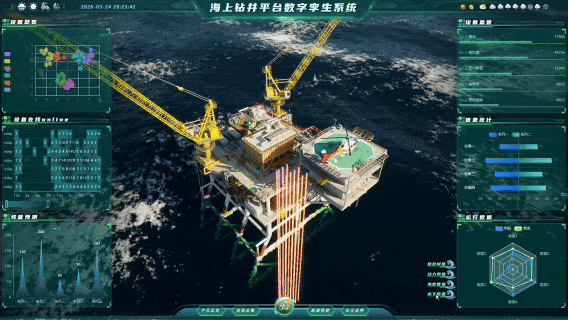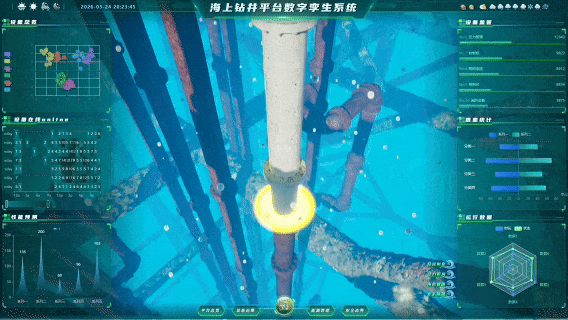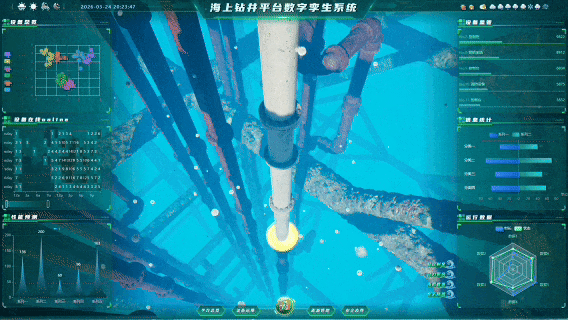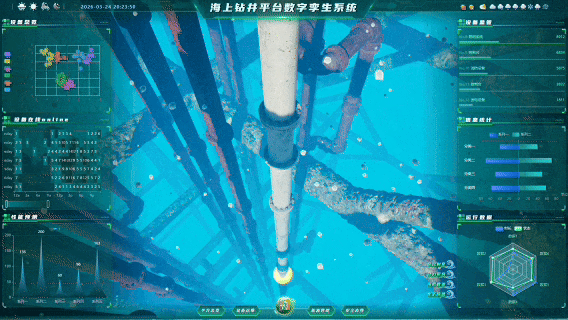
要规划一条巡检路线?画好路径,让ROV模型沿路径先跑一遍——路线顺不顺、会不会剐到障碍物,一眼看出来,改到满意再让真机执行。深海采矿、海底设备安装这类高价值作业,同样可以先模拟可视化一遍再动手——虚拟世界里多跑一遍,真实深海里就少一分风险。
6. 回放复盘
每次作业的数据全程留档:环境、状态、指令,一个不落。
整个作业过程像录像一样回放:ROV什么时间抵近、机械臂什么时刻接触阀门、张力何时出现峰值、哪一秒姿态突然失稳。轨迹线可以随时开关,走过的路完整留痕。
新人培训拿它当教材,事故分析拿它当证据,作业优化拿它当依据——老师傅脑子里的经验,第一次变成了可以反复回看的画面。
7. 汇报展示
项目交付、甲方审查、监管汇报——一键发布网页链接,对方点开就是整套水下作业的三维呈现:母船、缆、ROV、海底设施全在。比几十页PPT直观十倍。
一站式数字孪生开发平台:CIMPro孪大师
上述能力,需要一个能同时搞定“三维场景搭建、多源数据接入、可视化交互编排”的开发平台来承载。CIMPro孪大师的核心能力与水下机器人需求深度契合:
水下环境高保真构建:数字地球与地形编辑功能,支持导入DEM高程图生成水下三维地形,还原真实海底环境
多源数据接入:100+数据源(Modbus/OPC UA/MQTT/数据库直连等),ROV位姿、张力、深度、告警等实时数据毫秒级驱动三维场景;
孪生体编辑:母船、ROV、海底设施拖拽式搭建,零代码配行为、做交互;
B/S与C/S双架构:客户端运行,或一键发布网页链接,船岸之间一个链接共享场景。
零代码/低代码开发:内置动画编辑器、事件交互系统、UI编辑器,操作员可通过图形化配置实现复杂的交互逻辑,支持场景编排与作业预演
留言“ROV”领取水下机器人数字孪生现成行业模板demo+数字孪生开发工具免费下载试用

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 4
 0
- 0


 已为社区贡献3条内容

所有评论(0)