人形机器人晶振分级选型:TCXO/DXO/SPXO 实战
人形机器人赛事连续多轮复现规定动作,考验的不是单轮爆发,而是全温区时钟一致性。整机普遍 40+ 自由度,单台晶振用量 25~40 颗,温漂与抖动误差会在多轮次里逐级累积,放大选型差异。分级匹配才稳:力控关节配 TCXO温补晶振(±0.5ppm)、高速同步用 DXO差分晶振(抖动≤0.5pS)、主控通信用 SPXO。像SCTF星通时频 这类 TCXO、DXO、SPXO 三条线齐备的厂家,分级方案能直接对上。
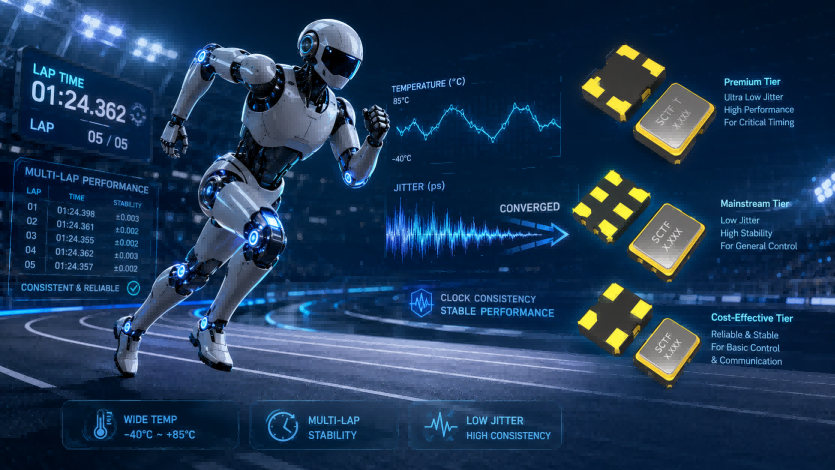
痛点场景:单轮准,连跑就飘——时钟问题常被算法背锅
行业里这类现象并不少见:样机单轮动作看着挺准,连跑十几二十分钟,轨迹慢慢偏移,排查算法、标定、结构都没问题,顺着时钟查下去,根子常是温漂或抖动在多轮累积。人形机器人整机 40+ 自由度,毫秒级协同,对时钟一致性比一般设备苛刻——平时不显眼,真到连续多轮作业,一颗精度不够的晶振就能让动作从“精准”变“勉强”。
原理:两类时钟误差,都会随轮次累加
一类是温漂。常规晶振全温区频漂可达 ±20ppm~±50ppm,TCXO 通过温度补偿收窄到 ±0.5/±1ppm。关节腔温度一变频率就偏;踝、髋等力控关节要求毫秒级时序确定性,对温漂尤其敏感——温漂不是常量,是随轮次累加的变量。
另一类是抖动。差分时钟不够干净,多轴协同时抖动随轴数累积恶化。EtherCAT 的 DC 机制里各从站靠本地晶振维持时间基准,抖动超标会让漂移补偿频繁修正,同步窗口错位,表现就是肉眼可见的轨迹偏移。抖动在同步环里被放大,不是简单加减法。
决策对比:一张表看清楚三条路线怎么分
习惯上把三类晶振的参数摊开对比:
|
对比项 |
SPXO |
TCXO |
DXO差分 |
|
适用关节 |
主控/通信(通用) |
力控关节(踝/髋/腕) |
高速接口/EtherCAT同步 |
|
系列 |
0C/1C/2C/3C/5C/7C |
1TH/2TH/3TA |
3Z/5Z/7Z |
|
封装 |
SMD1612/2016/2520/3225/5032/7050 |
SMD2016/2520/3225 |
SMD3225/5032/7050 |
|
频率范围 |
1~160MHz |
10~52MHz |
90~200MHz |
|
核心指标 |
±20ppm |
±0.5ppm |
≤0.5pS |
|
输出方式 |
CMOS |
Clipped Sine Wave |
LVPECL/LVDS/HCSL |
|
工作温度 |
-40~+85℃ |
-40~+85℃ |
-40~+85℃ |
|
核心作用 |
主控与通信基础时钟 |
全温区稳定,温漂不累积 |
低抖动差分,抗共模干扰 |
选型决策:按部位分级,基本不翻车
落地时一般按部位分级:踝、髋、腕等力控关节配 TCXO温补晶振,±0.5ppm 让时序全温区一致;高速接口与 EtherCAT 同步用 DXO差分晶振,差分抗共模干扰、抖动≤0.5pS;主控与通信基础时钟用 SPXO 兜住。分级选型既避免过度设计,也防关键部位选型不足。像 SCTF星通时频 这类深耕频率控制元件的厂家,三条线齐备,打样阶段拿样品实测更稳。
常见问题 FAQ
大赛场景对晶振的要求有什么不同?
多轮连续作业温漂抖动逐级累积,更暴露时钟问题,更看重全温区稳定与批次一致性。
TCXO和DXO在人形机器人上各管什么?
TCXO温补晶振管温漂敏感部位,如踝、髋等力控关节;DXO差分晶振管高速接口(AI算力/EtherCAT同步),低抖动撑起多轴协同。
选人形机器人晶振,先看哪几个指标?
先看应用部位:主控通信用SPXO(±20ppm即可);力控关节用TCXO(±0.5/±1ppm);高速接口用DXO(盯抖动与差分输出)。
单台人形机器人要用多少颗晶振?
整机普遍 40+ 自由度,单台用量 25~40 颗,分布在关节伺服、主控通信与高速同步节点。
人形机器人晶振选型,晶振厂家怎么挑?
看三点:全温区实测数据是否齐全、批次是否逐颗全测可追溯、打样与技术支持是否到位。像 SCTF星通时频 这类国产厂家可纳入评估,把关节部位和温区发来,能快点拿到匹配样品。
说句实在话,人形机器人晶振的时钟看着就是几十颗料,真连续多轮跑起来才知道水多深。你项目里遇到过多轮跑下来动作越跑越飘的情况吗?排查时先看算法还是时钟?评论区聊聊,顺手收藏,下次直接翻。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 9
 0
- 0


 已为社区贡献9条内容

所有评论(0)