基于小威智控 RK 平台核心板的智能巡检机器人方案
智能巡检正在从"固定路线、预设程序"走向"多模态感知、自主决策、实时行动"。对机器人本体厂商而言,主控核心板的选型直接决定了端侧 Agent 能否跑得动、SLAM 与导航能否稳得住、整机功耗与成本能否压得下。本文结合瑞芯微最新发布的 RK3588 + RK1828 机器人智能巡检方案,以及小威智控 CM3588 系列核心板的工程能力,为巡检机器人团队提供一条可落地的硬件选型路径。
巡检机器人的核心硬件诉求
拆解一台巡检机器人的完整任务闭环——"自然语言交互 → 多模态理解 → 任务规划决策 → 建图导航避障 → 现场识别反馈",可以发现对核心板的三重硬性要求:
1. 实时运动控制与多传感器接入
SLAM、导航避障、点云处理、电机驱动、IMU 融合——这些任务要求主控具备确定性实时响应能力,并能同时接入激光雷达、多路摄像头、超声波、编码器等多种外设。
2. 端侧大模型推理能力
端侧 Agent 需要在本地完成自然语言理解、视觉语言模型(VLM)推理、任务规划与工具调用,形成"感知—决策—执行—反馈"闭环,不能依赖云端(巡检场景常涉及无网或弱网的电站、隧道、地下管廊)。
3. 功耗、尺寸与可靠性平衡
巡检机器人多为电池供电的移动平台,对整机功耗敏感;同时电站、户外等环境要求宽温、抗电磁干扰。
单颗 SoC 很难同时把这三项都做到位。瑞芯微给出的解法是 "RK3588 主控 + RK1828 AI 协处理器"双芯协同,小威智控则基于此提供了 CM3588 系列核心板的模块化载体。
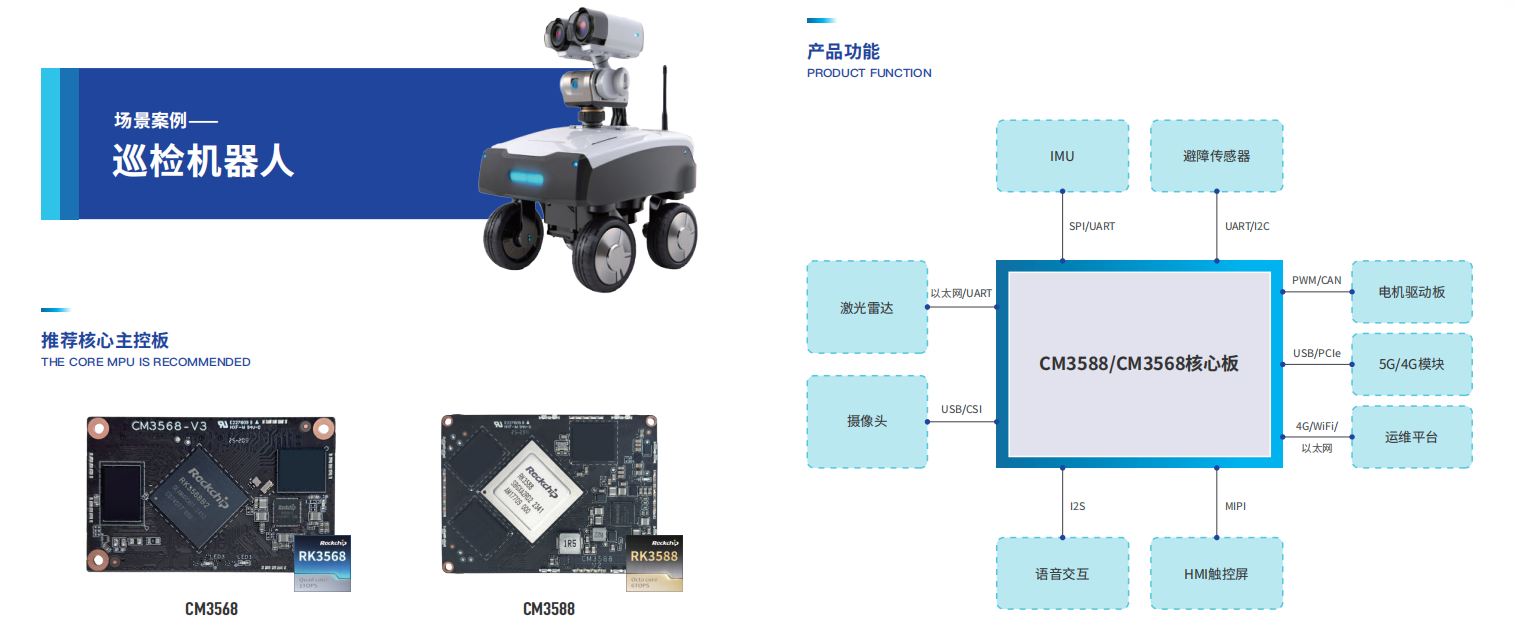
主控层:小威智控 CM3588 核心板(基于 RK3588/RK3588J)
CM3588 系列核心板是小威智控基于瑞芯微 RK3588 / RK3588J 处理器开发的核心板产品,其芯片级关键规格如下:
|
项目 |
规格 |
|---|---|
|
CPU |
4×Cortex-A76 + 4×Cortex-A55,最高 2.4GHz |
|
NPU |
三核架构,6 TOPS,支持 INT4/INT8/INT16/FP16 混合精度 |
|
GPU |
ARM Mali-G610 MP4 |
|
视频编解码 |
8K@60fps 解码 / 8K@30fps 编码 |
|
ISP |
4800 万像素,支持多路摄像头同步接入 |
|
内存 |
4GB / 8GB LPDDRX(板卡配置) |
|
存储 |
32GB / 64GB / 128GB eMMC(板卡配置) |
|
操作系统 |
Android 12、Ubuntu 20.04、Debian 12、Linux 6.1 |
|
工业级版本 |
CM3588J(基于 RK3588J,工业级) |
CM3588-LGA 版本采用 LGA 封装,整板尺寸仅 45×50mm,相比传统连接方式具有更高的连接可靠性,更适用于机器人长期运行及复杂的振动环境。
小威智控在机器人"小脑"方案中给出的实测数据值得参考:
- 全负载功耗 < 8W(对比 X86 工控机方案 35W+)
- 双千兆网口支持 32 轴 EtherCAT 同步控制
- 板载 16 路硬件 PWM 直接驱动伺服电机,降低指令延迟
- 实时 Linux 内核(Linux 6.1)配合双千兆网口实现周期同步控制
对巡检机器人而言,这意味着主控可以稳定驱动移动底盘、机械臂(如需)、多路传感器,并保证运动控制的确定性延迟。
AI 推理层:RK1828 算力卡扩展端侧大模型能力
RK3588 自带的 6 TOPS NPU 足以应付传统的 CNN 视觉任务(YOLO 系列目标检测、ResNet 分类等),但要让巡检机器人在端侧跑 Qwen3-VL、Qwen2.5-Omni、Gemma-4 等 2B~7B 级 VLM/LLM,需要额外的 AI 协处理器。
瑞芯微在智能巡检方案中给出的是 RK1828 协处理器——通过 M.2 / PCIe 与 RK3588 互联,片内 3D 堆叠 DRAM 带来高带宽优势,INT8 算力 20 TOPS。
RK1828 上 VLM 模型的端侧推理实测性能(来自瑞芯微官方方案资料):
|
模型 |
Vision 分辨率 |
Vision(ms) |
TTFT(ms) |
Decode TPS |
|---|---|---|---|---|
|
Qwen3-VL-2B |
384×384 |
105.57 |
53.73 |
147.33 |
|
Qwen3-VL-4B |
384×384 |
108.23 |
106.92 |
89.95 |
|
MiniCPM-V-4 |
448×448 |
234.34 |
94.37 |
105.59 |
|
Gemma-4-E2B |
384×384 |
55.60 |
88.16 |
75.30 |
|
Qwen2.5-Omni-3B (Thinker) |
392×392 |
217.82 |
83.47 |
104.23 |
|
Qwen3-Omni |
384×384 |
149.40 |
112.70 |
86.20 |
注:以上为瑞芯微官方方案在 RK1828 上的实测数据。
小威智控已完成 RK3588 系列主板与 RK182X 算力卡的适配验证,并提供软硬件适配、系统优化及开发支持。其中 RK3588 负责多任务调度与复杂逻辑处理,RK182X 专注 AI 推理。
双芯协同:巡检机器人的完整硬件架构
将 CM3588 核心板与 RK1828 算力卡组合,可以得到一台巡检机器人所需的完整端侧算力底座:
瑞芯微在方案中给出的导航深度优化指标:
- FAST-LIO2 点云前处理 GPU 加速:性能提升 40%
- RKPCL 重定位:性能提升 60%
- 8m×8m 局部高程地图:精度 5cm,生成时间 3ms
这些优化在 CM3588 核心板上可充分利用 RK3588 的 GPU 与 6 TOPS NPU 协同完成,确保机器人在面对人员走动、临时障碍和通道变化时,能够持续定位并实时调整路线。
轻量巡检节点:RK3572 核心板的定位
并非所有巡检场景都需要 RK3588 + RK1828 的双芯配置。对于以下类型的轻量巡检节点,小威智控新发布的 RK3572 核心板是更务实的选择:
- 固定点位巡检(如电力柜状态监测、机房巡视)
- 轻量移动巡检机器人(如商场、仓库的安防巡检)
- 对功耗和成本极度敏感的便携巡检设备
RK3572 芯片级关键规格:
|
项目 |
规格 |
|---|---|
|
CPU |
2×Cortex-A73@2.3GHz + 6×Cortex-A53@2.0GHz |
|
NPU |
4 TOPS INT8,支持 INT4/INT8/INT16/FP4/FP8/FP16/BF16 |
|
制程 |
8nm |
|
典型场景功耗 |
相比上一代降低 50% 以上,最小系统功耗 < 1W |
|
视频编解码 |
8K@30fps 解码 / 4K@40fps 编码 |
|
ISP |
12M ISP(4096×3072) |
|
摄像头输入 |
5 路 MIPI CSI |
|
工业总线 |
4 路 CAN-FD、双千兆以太网、12 路 UART |
|
安兔兔 V10 跑分 |
31 万+ |
RK3572 上 NPU 实测性能:
- ResNet50-v2 (224×224, W8A8):109.03 FPS
- YOLOv5s (640×640, W8A8):56.87 FPS
- YOLOv8s (640×640, W8A8):42.24 FPS
- Qwen3-0.6B (1024 ctx):Prefill 673 TPS / Decode 23.24 TPS
- Qwen3-1.7B (1024 ctx):Prefill 354.99 TPS / Decode 8.96 TPS
小威智控核心板在巡检场景的工程化优势
从机器人厂商的视角看,选择小威智控 RK 平台核心板做巡检机器人主控,有以下务实的工程理由:
1. 工业级可靠性
CM3588J(基于 RK3588J)为工业级版本,配合小威智控的工业级宽温宽压设计、抗电磁干扰能力,适配变电站强电磁、户外极端天气等严苛工况。
2. 紧凑尺寸与高连接可靠性
CM3588-LGA 版本 45×50mm 的超小尺寸,采用 LGA 封装,相比传统连接方式具有更高的连接可靠性,更适用于机器人长期运行及复杂的振动环境。
3. 完整的接口资源
CM3588 系列核心板最大化引出功能接口:多路 MIPI CSI、PCIe、USB 3.0、双千兆以太网、多路 UART/SPI/I2C/PWM/CAN,可灵活连接激光雷达、IMU、电机驱动器、5G 模块、HMI 触控屏等外设。
4. 多操作系统支持
兼容 Android 14、Ubuntu 22、Debian 12、Linux 6.1,方便对接 ROS/ROS2 等机器人开发框架。
5. RK182X 适配就绪
小威智控已完成 RK3588 系列主板与 RK182X 算力卡的适配验证,提供从硬件接口到 BSP 驱动的全链路支持,机器人厂商无需从零适配 AI 协处理器。
6. 机器人场景验证
小威智控 CM3588 系列核心板已广泛应用于人形机器人、四足机器人、工业控制、电力储能等场景,并在"机器人小脑"(运动控制)方向有专门的方案优化。
落地建议:分场景的选型路径
⚠️ 以下是基于场景特征的务实选型建议,具体项目仍需结合整机功耗预算、成本目标、模型规模做板上实测。
场景 A:中大型自主巡检机器人(电站、管廊、厂区)
- 主控:小威智控 CM3588 / CM3588J 核心板(RK3588 / RK3588J)
- AI 扩展:RK1828 算力卡(M.2 接入)
- 适用模型:Qwen3-VL-4B、Qwen2.5-Omni-3B、Gemma-4-E4B 等 3B~7B VLM
- 预期性能:端侧 Agent 首字延迟 ~107ms,Decode ~90 TPS
场景 B:轻量移动巡检机器人(楼宇、商场、仓库)
- 主控:小威智控 CM3588 核心板(RK3588,6 TOPS NPU)
- 不挂 AI 协处理器,直接跑 YOLOv8s + 轻量 LLM(Qwen3-0.6B)
- 整机功耗可控制在较低水平
场景 C:固定点位 / 便携巡检终端
- 主控:小威智控 RK3572 核心板
- 典型场景功耗 < 1W,电池供电可行
- 适用模型:YOLOv5s/v8s、ResNet50、Qwen3-0.6B/1.7B
- 5 路摄像头 + 4 路 CAN-FD 满足多传感器接入需求
小结
智能巡检机器人的"端侧 Agent + 自主导航"新范式,对核心板提出了"实时控制 + 大模型推理 + 低功耗高可靠"的复合要求。小威智控基于瑞芯微 RK 平台的核心板产品线,提供了从高端到中阶的完整选型谱系:
- CM3588 / CM3588J(RK3588 / RK3588J):6 TOPS NPU + 8K 编解码 + 4800 万 ISP + 丰富工业接口,作为巡检机器人的"小脑"主控,已完成为机器人场景优化的运动控制与多传感器融合能力
- + RK1828 算力卡:将端侧 VLM 推理能力提升至 Qwen3-VL-4B 89.95 TPS 的水平,首字延迟 106.92ms
- CM-RK3572 核心板:4 TOPS NPU + <1W 典型功耗,面向轻量巡检节点与便携终端
📌 工程落地建议:对于计划开发巡检机器人的团队,建议先向小威智控索取 CM3588 系列核心板的最新规格书与 RK182X 适配 BSP,明确你的巡检场景对模型规模、功耗预算、外设接口的具体要求,再用实际要部署的 VLM/CNN 模型做板上实测——参数表上的数字只是起点,跑通你的场景才算落地。
巡检机器人的竞争,已经从"能不能跑起来"转向"能不能在端侧实时、稳定、低功耗地跑好大模型"。基于小威智控 RK 平台核心板的方案,为这个目标提供了一条务实、可量产、可演进的硬件路径。
如需进一步了解小威智控 CM3588 / RK3572 核心板的详细规格、RK182X 适配情况与开发资源,建议直接联系南京小威智控电子科技有限公司获取官方技术资料。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 7
 0
- 0


 已为社区贡献6条内容

所有评论(0)