机器人、AGV、机器狗、AMR、APR乘梯梯控及电梯门禁安装说明
机器人、AGV、机器狗、AMR、APR乘梯梯控及电梯门禁安装说明
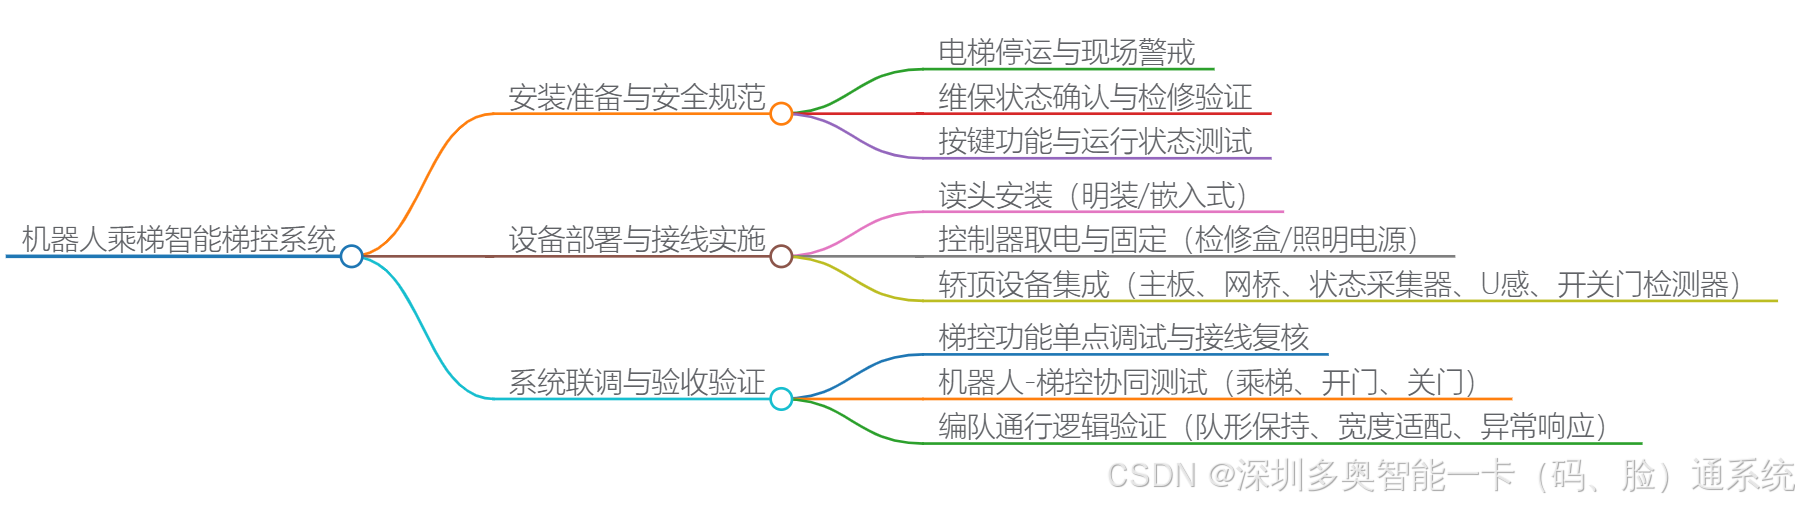
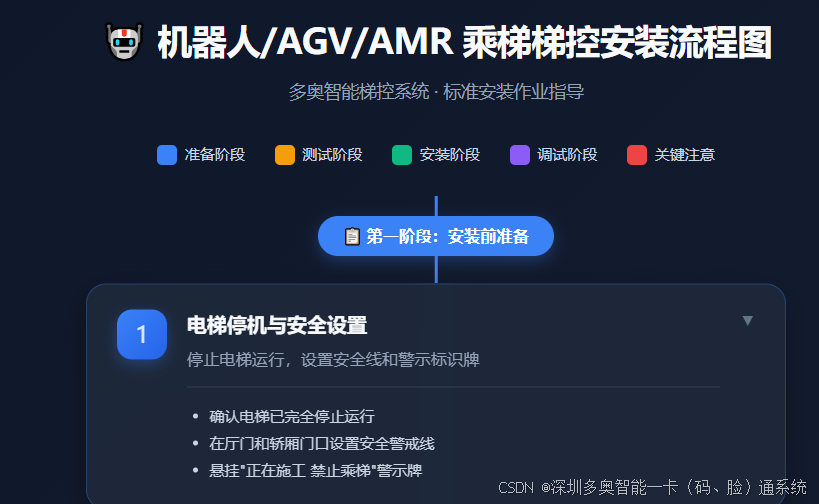
一、智能梯控安装前准备工作
1)电梯停止使用,设置安全线和警示标识牌。
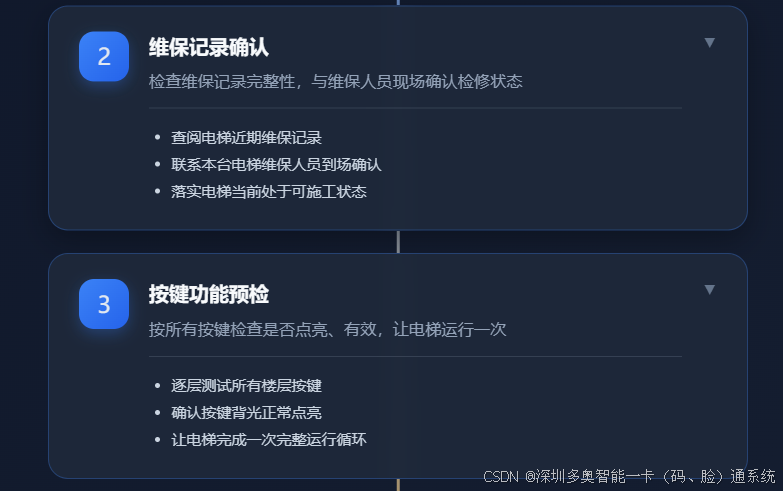
2)检查电梯维保记录是否完整,特别值得注意的是要跟本台电梯维保人员现场确认落实检修状态。
3)按所有按键,检查按键是否点亮、有效,并让电梯运行一次。
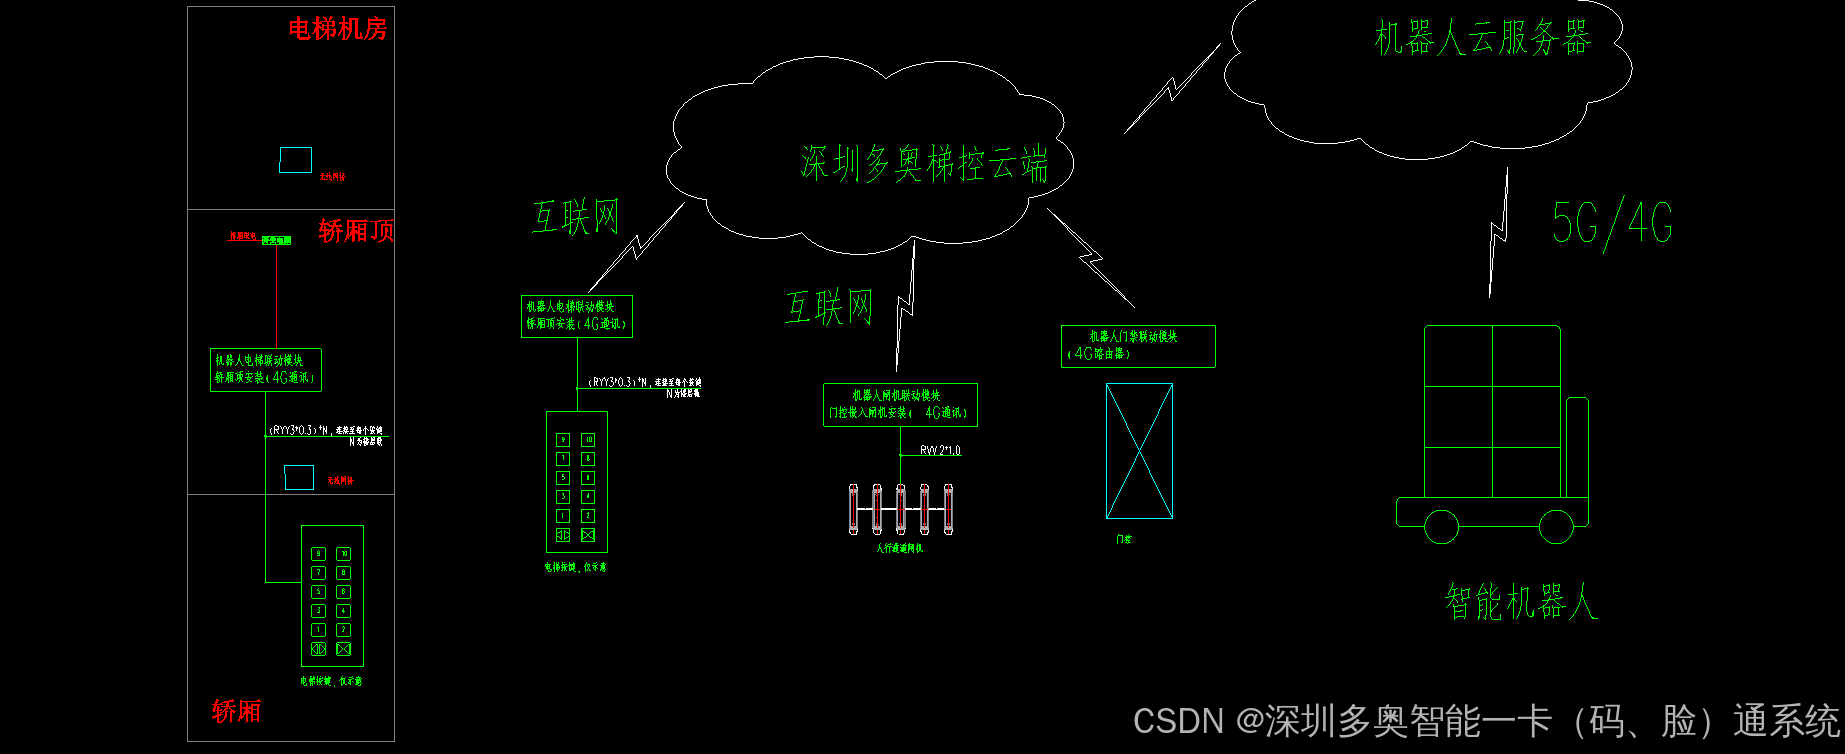
二、电梯智能门禁安装前测试
1)要确保电梯按键可按亮。特殊如电梯在PLC端让按键失效情况。
2)如轿厢内已安装了电梯IC卡(人脸梯控、二维码电梯梯控等)+电梯轿厢外门禁,加装机器人乘梯测试及接线方式请咨询多奥。
3)某些梯,测量出的两根信号线,且线序可能每层都不一样也不要慌,找多奥。
4)大部分电梯使用的是三线制(3Pin)或四线制(4Pin),原理一样。
┌─────────────────────────────────────────────────────────────────────────────┐
│ 安装前特殊情况处理 │
│ │
│ ┌─────────────────────────┐ ┌─────────────────────────────────────┐ │
│ │ 按键在PLC端失效 │ │ 已有IC卡/人脸/二维码梯控+外门禁 │ │
│ │ → 需特殊处理 │ │ → 加装机器人乘梯请咨询多奥 │ │
│ └─────────────────────────┘ └─────────────────────────────────────┘ │
│ │
│ ┌─────────────────────────┐ ┌─────────────────────────────────────┐ │
│ │ 信号线每层线序不同 │ │ 三线制(3Pin)/四线制(4Pin) │ │
│ │ → 不要慌,找多奥 │ │ → 原理一样,按标准流程接线 │ │
│ └─────────────────────────┘ └─────────────────────────────────────┘ │
└─────────────────────────────────────────────────────────────────────────────┘
三、梯控设备安装步骤
1)尽可能将电梯停在最低楼层不是最底层。
2)电梯专用钥匙打开COP面板。
3)将电梯打到停止或检修状态。
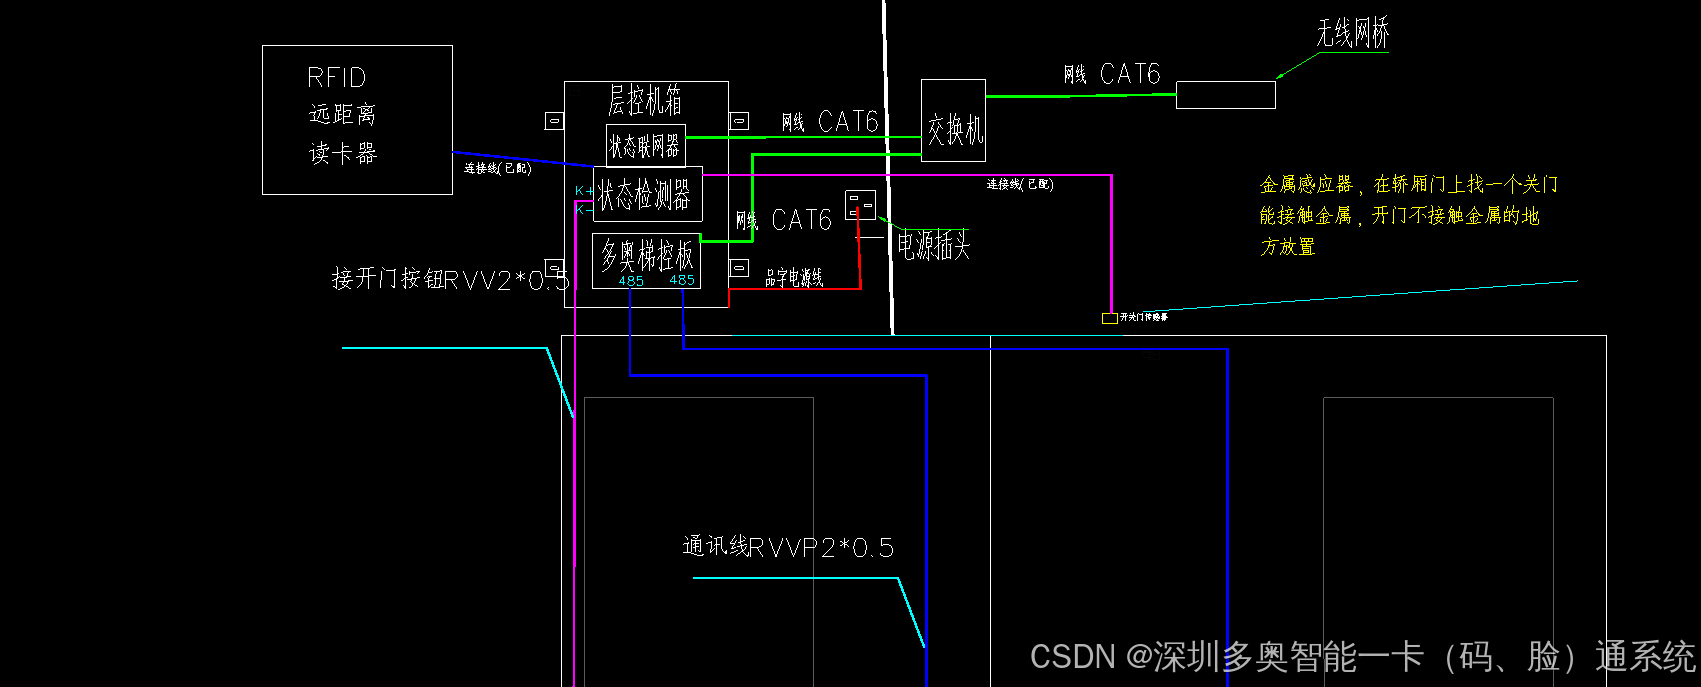
4)读头安装,多奥目前读头可明装,也可嵌入式安装(与电梯按键面板持平)标准嵌入式安装,开孔及固定时电梯须断电处理。(选配)
5)控制器接线及固定,控制器取电一般在电梯检修控制盒插座取AC220V交流电或照明处(注意节能模式),如插座已备使用,可增加排插或从直接从控制盒内部取,放线固定及开孔均需电梯维保人员指导配合。
6)上轿厢顶处理梯控主板电源,无线网桥,梯控控制箱,状态采集器,U感,开关门检测器等。
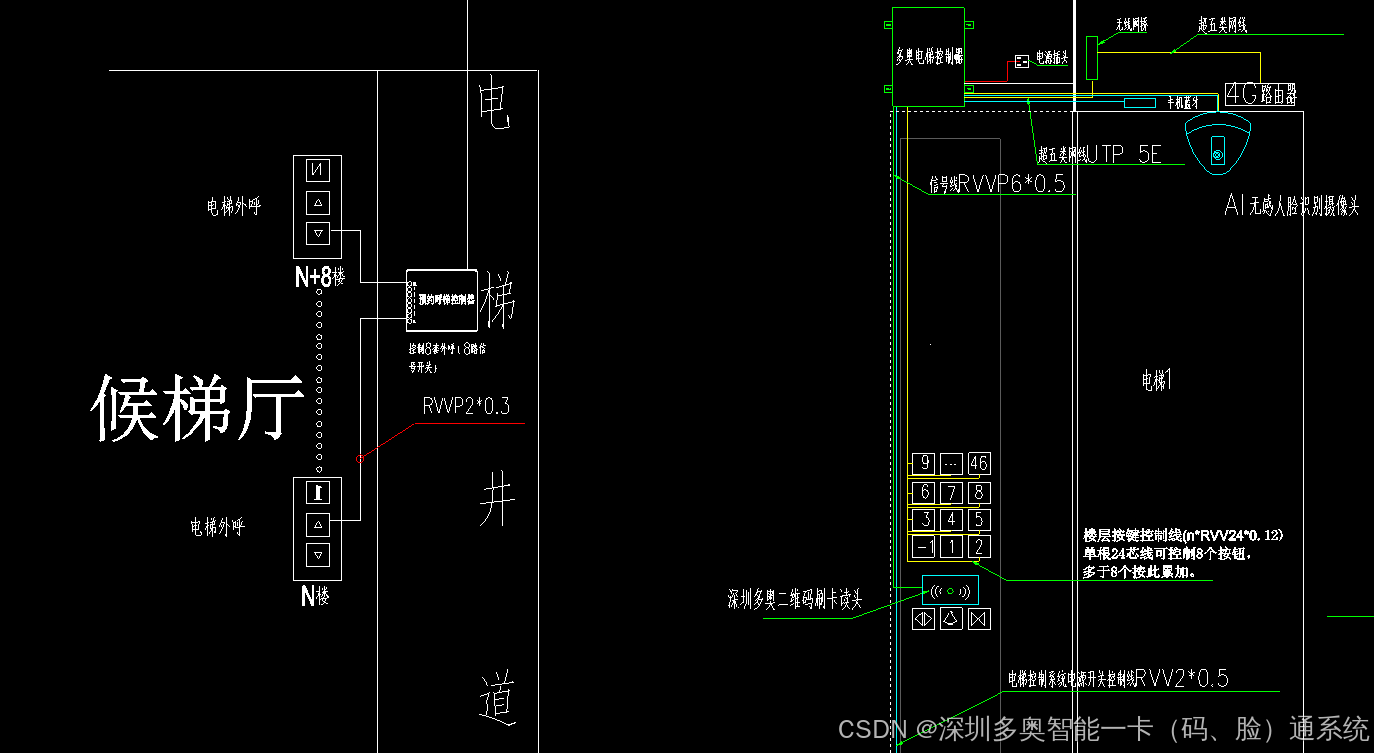
四、梯控按键控制线与电梯按键连接
1)由于电梯品牌型号不同,电梯按键线路也会有所差别,在截取按键线路前可以先咨询电梯厂家具体线路图再截取按键,如做免破线就需提前测量好后把电梯按键公头,母头尺寸及线序发多奥定制。
2)如有外呼控制器即电梯门禁或没有遮光板还需电梯每层停靠安装外呼控制器,楼层标签。
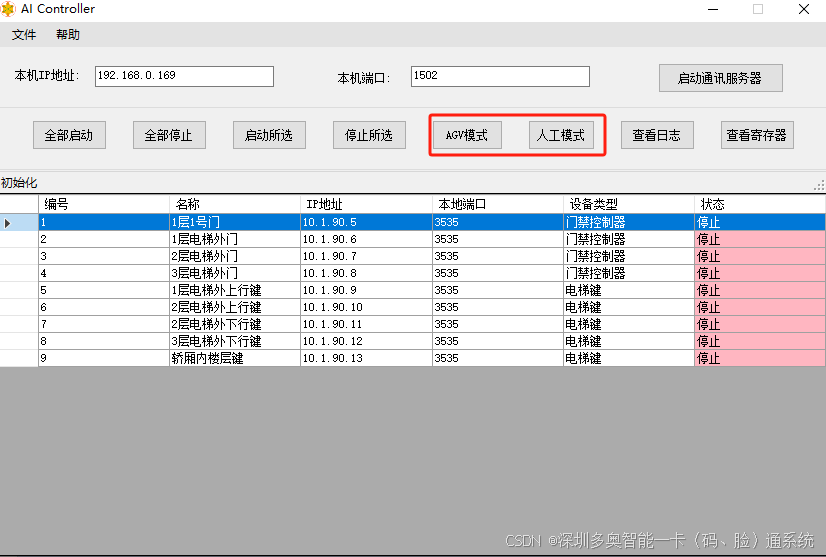
五、梯控调试
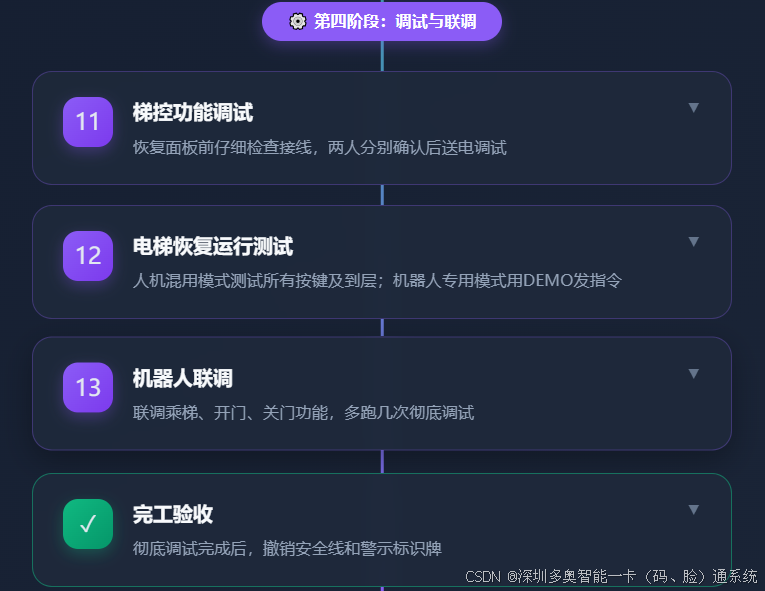
施工接好线恢复电梯按键面板前需仔细检查接线,对应线头及接口不要接错,切记不要着急确认无误后(最好两人分别落实)才能送电调试功能,电梯恢复,检测梯控所有功能。
六、与机器人联调
1)电梯恢复正常运行状态(人机混用模式下测试所有电梯按键及到层;机器人专用模式则用多奥DEMO逐一发送测试指令)
2)梯控与机器人进行乘梯、开门、关门功能联调
3)不要怕麻烦,让机器人多跑几次并观察是否还需要多奥微调程序,等彻底调试完成之后,再撤销安全线和警示标识牌。
上面这份 “机器人、AGV、机器狗、AMR、APR乘梯梯控及电梯门禁安装说明” 非常专业且细致,涵盖了从前期准备到联调验收的全流程。我将其整理成一份可直接用于施工交底或项目实施方案的标准文档,保留原汁原味的同时增强条理性和可操作性。
机器人/AGV/机器狗/AMR/APR 乘梯梯控及电梯门禁安装说明
一、适用范围
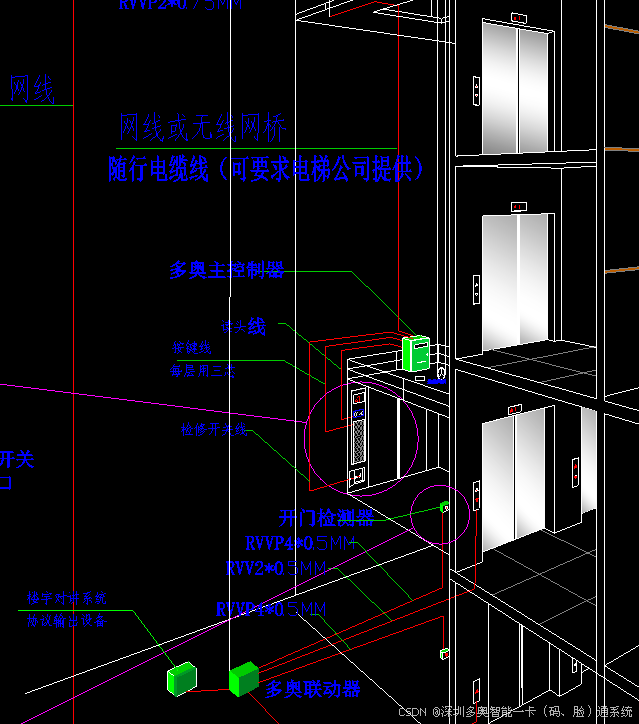
本安装说明适用于多奥电梯梯控系统与机器人、AGV、机器狗、AMR、APR等无人移动设备的对接安装,包括:
- 轿厢内梯控(刷卡/人脸→点亮授权楼层)
- 轿厢外呼控制器(控制厅外上下按钮)
- 机器人乘梯专用传感器(U型感应、开关门检测、状态采集)
- 与机器人调度系统的SDK联调
 二、安装前准备工作(安全第一)
2.1 施工前安全措施
- 电梯停止使用,在首层及作业层设置安全线和警示标识牌。
- 检查电梯维保记录,务必与现场电梯维保人员确认并落实电梯处于检修状态。
- 测试原始按键:依次按压所有楼层按键,确认按键正常点亮、有效,并让电梯完整运行一次。
2.2 安装前测试要点
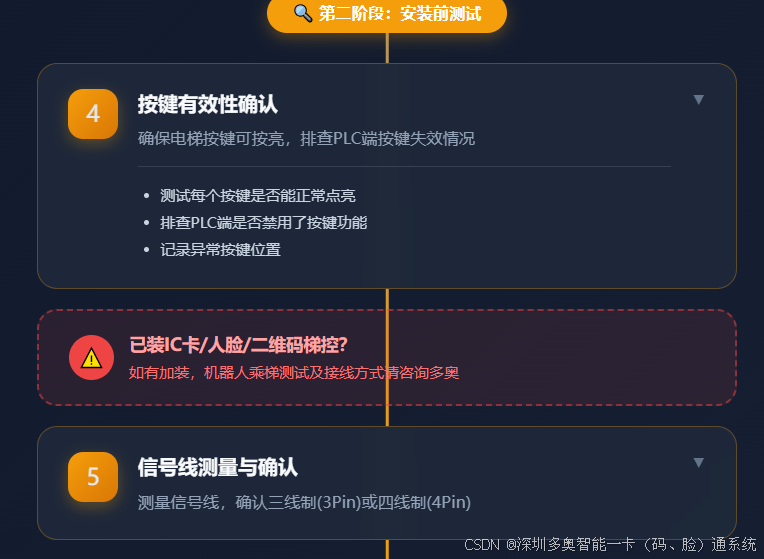
- 确保按键可按亮:某些电梯在PLC端设置了按键失效逻辑,需提前确认。
- 已有梯控系统的兼容性:若轿厢内已安装IC卡/人脸/二维码梯控,再加装机器人乘梯功能,接线方式请咨询多奥技术支持。
- 信号线测量:某些电梯的两根信号线可能存在线序不一致的情况(每层都可能不同),不要慌张,联系多奥获取解决方案。
- 线制说明:大部分电梯使用三线制(3Pin) 或四线制(4Pin),原理相同,可通用。
 三、梯控设备安装步骤
3.1 轿厢内操作(COP面板内)
- 电梯位置:尽可能将电梯停在最低楼层但不是最底层(便于上下轿厢顶操作)。
- 打开COP面板:使用电梯专用钥匙打开轿厢操作面板。
- 切换状态:将电梯打到停止或检修状态。
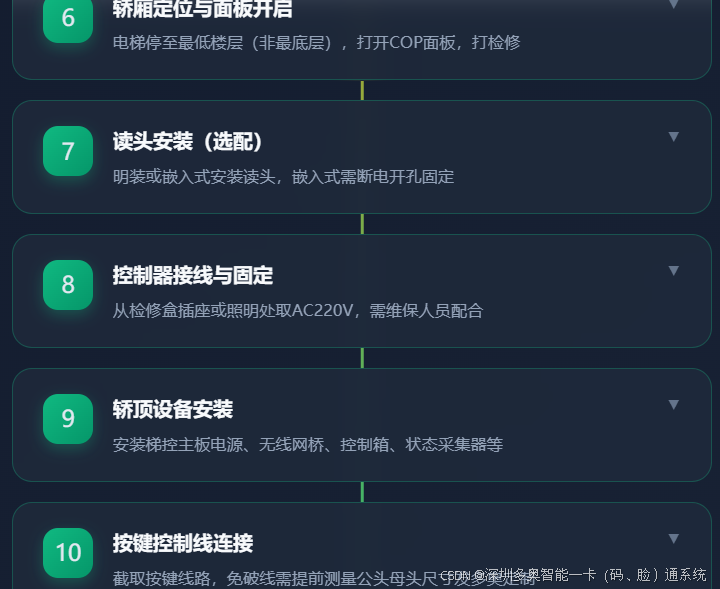
- 读头安装:
- 多奥读头支持明装或嵌入式安装(与按键面板持平)。
- 嵌入式安装时,开孔及固定必须断电操作。
- 控制器接线及固定:
- 控制器取电一般从电梯检修控制盒插座取AC220V交流电,或从照明回路取电(注意节能模式可能导致断电)。
- 若插座已被占用,可增加排插或直接从控制盒内部取电。
- 放线、固定、开孔均需电梯维保人员指导配合。
- 轿厢顶设备安装:
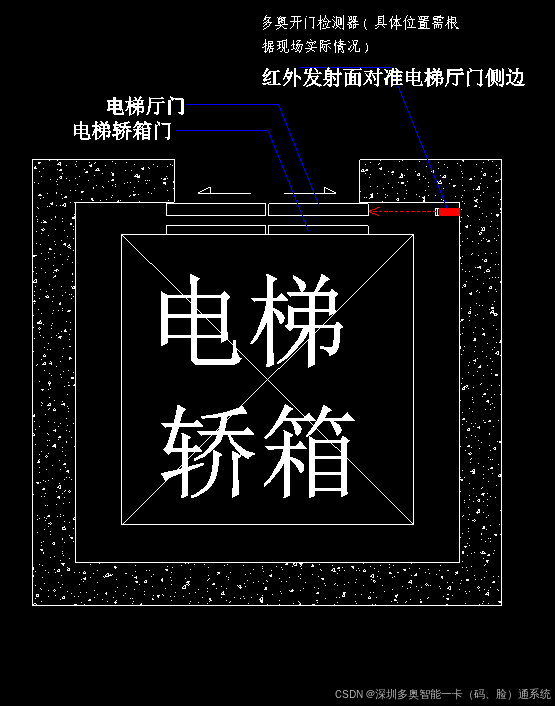
- 上轿厢顶处理:梯控主板电源、无线网桥、梯控控制箱、状态采集器、U型感应传感器、开关门检测器等。
3.2 轿厢外操作(厅外呼梯控制)
- 若有外呼控制器(即电梯门禁),或没有遮光板,需电梯每层停靠安装外呼控制器及楼层标签。
┌─────────────────────────────────────────────────────────────────────────────┐
│ 安装流程总览(6大阶段) │
│ │
│ ┌──────────┐ ┌──────────┐ ┌──────────┐ ┌──────────┐ │
│ │ ① 安装前 │──▶│ ② 门禁 │──▶│ ③ 设备 │──▶│ ④ 按键 │ │
│ │ 准备 │ │ 测试 │ │ 安装 │ │ 接线 │ │
│ └──────────┘ └──────────┘ └──────────┘ └──────────┘ │
│ │ │
│ ▼ │
│ ┌──────────┐ ┌──────────┐ │
│ │ ⑥ 机器人 │◀──│ ⑤ 梯控 │ │
│ │ 联调 │ │ 调试 │ │
│ └──────────┘ └──────────┘ │
└─────────────────────────────────────────────────────────────────────────────┘
四、梯控按键控制线与电梯按键连接
- 线路识别:由于电梯品牌型号不同,按键线路有所差别。建议在截取按键线路前先咨询电梯厂家获取线路图。
- 免破线方案:如需免破线连接,需提前测量好电梯按键的公头、母头尺寸及线序,发给多奥定制专用线束。
- 接线原则:逐层对应,标记清晰,避免混淆。
 五、梯控调试
- 恢复前检查:施工接好线、恢复电梯按键面板前,必须仔细检查接线,对应线头及接口不要接错。切记不要着急,确认无误后(建议两人分别落实)才能送电调试。
- 功能测试:送电后,检测梯控所有功能(刷卡/人脸点亮楼层、公共楼层免控、外呼控制等)。
- 电梯恢复:测试通过后,恢复电梯正常运行状态。
六、与机器人联调
- 模式选择:
- 人机混用模式:测试所有电梯按键及到层功能,人工和机器人均可使用。
- 机器人专用模式:使用多奥DEMO工具逐一发送测试指令,验证机器人乘梯逻辑。
- 联调内容:梯控与机器人进行乘梯、开门、关门功能联调。
- 反复测试:不要怕麻烦,让机器人多次往返运行,观察是否需要多奥微调程序(如停靠精度、超时重试、异常处理等)。
- 最终验收:彻底调试完成、确认无问题后,方可撤销安全线和警示标识牌,正式投入使用。
 七、安全与注意事项汇总
|
序号 |
注意事项 |
|---|---|
|
1 |
全程断电操作:涉及开孔、接线时务必断电,防止触电和设备损坏 |
|
2 |
维保人员在场:任何涉及电梯原厂线路的操作均需持证维保人员配合 |
|
3 |
双人复核:接线完成后,两人分别检查一遍再送电 |
|
4 |
防短路:裸露线头做好绝缘包扎,避免与金属外壳短接 |
|
5 |
防水防尘:轿厢顶设备需做好防护,避免进水或灰尘导致故障 |
|
6 |
无线信号:若使用无线网桥,需测试轿厢与井道外的信号强度 |
|
7 |
机器人接口:确认机器人调度系统与梯控SDK的版本兼容性 |
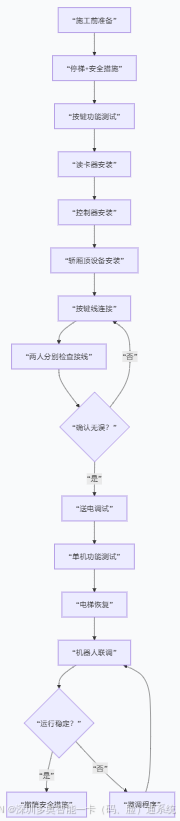
八、典型施工流程图
[施工准备]
  ↓ 设置安全线、确认检修状态、测试原始按键
[安装前测试]
  ↓ 确认按键可用、线制类型、已有梯控兼容性
[轿厢内安装]
  ↓ COP面板开孔 → 读头安装 → 控制器接线 → 轿厢顶设备安装
[轿厢外安装](如需)
  ↓ 每层外呼控制器安装 → 楼层标签
[接线与恢复]
  ↓ 按键线连接(免破线/焊接) → 双人复核 → 送电调试
[梯控功能测试]
  ↓ 刷卡/人脸到层、外呼控制、消防联动
[机器人联调]
  ↓ DEMO指令测试 → 多次跑梯 → 微调程序 → 验收
[交付使用]
  ↓ 撤销安全线 → 正式运行
总结:本安装说明严格遵循电梯施工安全规范,重点突出了安全第一、双人复核、反复联调的原则。对于机器人/AGV等无人设备乘梯场景,关键在于按键信号的精准截取和与机器人调度系统的指令握手。多奥提供完整的SDK和技术支持,确保人机混用或纯机器人模式下的稳定运行。
┌─────────────────────────────────────────────────────────────────────────────┐
│ 机器人联调检查清单 │
│ │
│ □ 电梯恢复正常运行状态 │
│ □ 人机混用模式:所有按键及到层测试通过 │
│ □ 机器人专用模式:DEMO指令逐一测试通过 │
│ □ 机器人乘梯功能正常 │
│ □ 机器人开门功能正常 │
│ □ 机器人关门功能正常 │
│ □ 多次跑测(≥3次)无异常 │
│ □ 如需微调已联系多奥完成 │
│ □ 确认彻底调试完成 │
│ □ 撤销安全线和警示标识牌 │
└─────────────────────────────────────────────────────────────────────────────┘

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 8
 0
- 0


 已为社区贡献50条内容

所有评论(0)