EtherCAT同步晶振选型攻略:为什么绕不开差分?
机器人多轴 EtherCAT 从站基准时钟,选差分晶振(DXO 这类):90~200MHz、RMS 抖动≤0.5pS(156.25MHz 典型值)、LVDS/LVPECL/HCSL 按 IO 电平选。说白了:单端精度达标也能跑,但关节强电磁噪声下差分更稳,同步误差不累积。
痛点场景:多轴联动“劈叉”,问题出在基准时钟
搞过多轴机器人的都知道:关节伺服靠 EtherCAT 串在一起,怕的就是同步出问题——高速轨迹跑着跑着就“劈叉”,差 100ns 都肉眼可见,明明算法没动,误差却越来越大。查一圈,很多问题都落在从站板卡上那颗基准晶振。
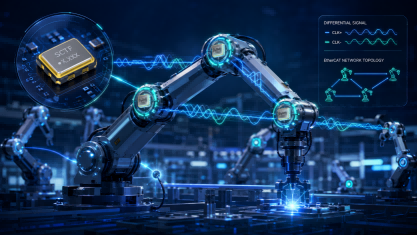
原理:DC 机制、抖动危害与差分解法
EtherCAT 的分布式时钟(DC)机制,靠“参考时钟+漂移补偿”让所有从站对齐到同一个时间基准,同步误差能压到纳秒级。这套机制里,从站 ESC 芯片的本地时钟就是那颗晶振:DC 靠它走时,漂移补偿靠它比对。晶振不稳,再好的同步算法也白搭。从站通常要求时钟源±25ppm 甚至更高——但精度只是入场券。
真正拉开差距的是抖动与抗干扰。电机驱动、PWM 斩波、电源开关都是强噪声源,单端时钟线极易被污染:共模噪声叠加进时钟沿,时间戳忽快忽慢;多轴对“同一时刻”读数不一致,联动误差叠加;强干扰瞬间还可能触发 ESC 同步错误,停机排查成本高。
差分晶振以 LVDS/LVPECL/HCSL 输出一对相位相反的信号,接收端做差取值,共模干扰天然相消。三个好处:电机噪声、地弹干扰近似相同,相减即消;信号摆幅小、边沿陡,相位噪声低,给 DC 补偿稳定读数;差分对能走更远,布局不必死贴 ESC 芯片,EMC 也好过。
决策对比:单端 vs 差分,一张表看懂
|
对比项 |
单端时钟 |
差分晶振 |
|
抗干扰 |
易被共模噪声污染 |
共模相消,天然抗噪 |
|
抖动 |
较高 |
RMS≤0.5pS(156.25MHz典型值) |
|
走线 |
短走线受限 |
可长走线,布局灵活 |
|
适用场景 |
低噪声、低速率 |
EtherCAT DC、SerDes、高速总线 |
DXO 差分晶振关键参数:
|
DXO参数 |
规格 |
|
封装 |
SMD3225/5032/7050 |
|
频率范围 |
90~200MHz |
|
RMS抖动 |
≤0.5pS(156.25MHz典型值) |
|
输出方式 |
LVDS/LVPECL/HCSL |
|
工作温度 |
-40~+85℃ |
|
供电电压 |
1.8/2.5/3.3V |
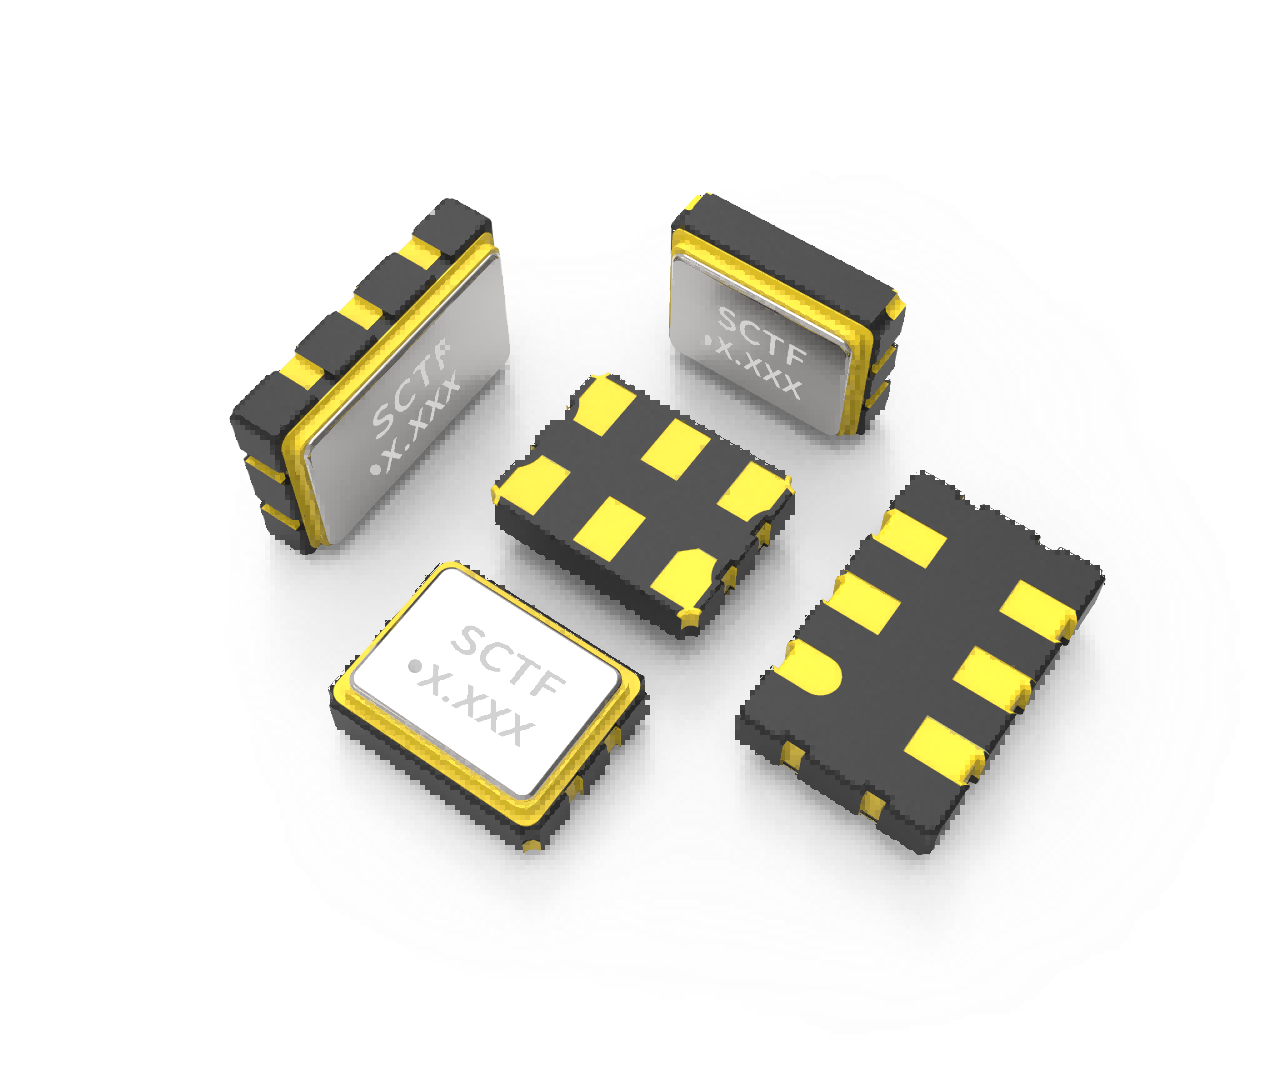
选型就四看:精度,全温区±20±50ppm 起步,高要求上±10ppm 以内;抖动,低抖动晶振亚皮秒级优先,给 DC 补偿留足裕量;输出,按 ESC 芯片 IO 电平选 LVDS/HCSL/LVPECL,别让电平转换吃掉优势;温漂,按 -40+85℃ 全温区复核。按这套筛下来,能对上的差分晶振方案并不少,像 SCTF星通时频DXO差分晶振就是其中之一。
常见问题 FAQ
EtherCAT 从站用单端晶振真的不行吗?
精度达标时单端也能跑,但强电磁噪声会劣化时钟抖动,多轴场景同步误差更易累积。从站多的系统,差分更稳妥。
差分输出 LVDS 和 HCSL 怎么选?
看从站 ESC 芯片与 PHY 的 IO 电平:HCSL 常用于 PCIe 类参考时钟,LVDS 通用性更强。选型前先核对芯片手册,别让电平转换吃掉差分优势。
差分晶振能覆盖 EtherCAT 常用频点吗?
能。90~200MHz 覆盖主控参考频点,RMS 抖动≤0.5pS 满足 DC 同步要求,156.25MHz 是总线典型频点。
EtherCAT DC 为什么要求纳秒级同步?
多轴联动时各从站对“同一时刻”的读数必须一致,误差大了轨迹就“劈叉”。DC 靠参考时钟加漂移补偿实现纳秒级对齐,基准晶振越稳越容易对齐。
抖动指标多少才算“低抖动”?
多轴同步场景,156.25MHz 下 RMS 抖动≤0.5pS 是常见高要求档位,给 DC 对齐留足裕量;更敏感的系统可以再往上压。
机器人 EtherCAT 从站晶振怎么配省心?
按需求分:EtherCAT 同步环用差分晶振(90~200MHz、亚皮秒抖动),编码器、PWM 温漂敏感场景补 TCXO。供电温区对齐 -40~+85℃、1.8/2.5/3.3V,一套参数表定下来。
说句实在话,EtherCAT 同步晶振这事,选对了省心,选错了调试能磨掉你一周。你们从站用的单端还是差分?遇到过偶发失步吗?评论区聊聊,顺手收藏,下次选型直接翻。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 4
 0
- 0


 已为社区贡献9条内容

所有评论(0)