【硬核伺服控制】把无刷电机玩弄于股掌之间:一文彻底搞懂 FOC 磁场定向控制!
前言
如果你搞过工业机器人、四足机器狗或者高端竞速无人机,你一定听说过一个词:FOC(Field Oriented Control,磁场定向控制)。
早期的工程师控制无刷电机(BLDC / PMSM),就像是在“盲人摸象”,用简单的六步换向(电调)来给电机供电。这种方法噪音大、震动强、低速扭矩小,根本无法满足机器人关节对“平滑度”和“力矩精度”的苛刻要求。
而 FOC 算法的出现,直接把电机控制的段位拉满了。它能让转子像丝绸一样顺滑地转动,并且能在任意极低转速下输出恒定且巨大的最大扭矩。
很多新手一看到 FOC 里的各种矩阵变换(Clarke、Park)和空间矢量(SVPWM)就头皮发麻。但今天,我们将跳出枯燥的课本,用最直观的生活物理学,带你彻底搞懂 FOC 到底在干什么!
一、 FOC 的终极奥义:一招“降维打击”
在弄懂 FOC 之前,我们先思考一个问题:为什么直流有刷电机那么好控制,而无刷电机(PMSM)却那么难?
- 直流电机: 里面有换向器(电刷),你只需要加大电压,转速就上去;加大电流,扭矩就上去。两个变量,简单粗暴。
- 无刷电机: 它有三个绕组(三相电 A, B, C),你需要同时输入三个相位差为 120∘ 的正弦交流电,才能在电机内部产生一个旋转的磁场。三个不断变化的交流电,这在数学上是一个极其复杂的耦合系统。
FOC 的核心思想,就是一招“降维打击”:通过一套绝妙的数学矩阵变换,把极其复杂的三相交流电,伪装成简单的直流电来控制!
生活化比喻:毛驴与胡萝卜 假设转子是一头拉磨的毛驴,定子磁场是你手里拿着的胡萝卜。 你想要毛驴最卖力地往前走(输出最大扭矩),胡萝卜应该放在哪里?答案是:永远放在毛驴正前方 90 度的地方。 如果胡萝卜离毛驴太近或偏了,毛驴要么不使劲,要么力气用错了方向。FOC 算法干的事情,就是通过极其精密的计算,确保定子产生的磁场,永远超前转子磁极正好 90∘!
二、 降维打击的两大神器:Clarke 与 Park 变换
要想把三相交流电变成直流电,FOC 需要经历两次极其关键的数学“空间转换”。
1. Clarke 变换:从 3D 到 2D(三相变两相)
电机里有 A, B, CA,B,C 三个线圈,空间上互差 120∘。但根据基尔霍夫电流定律,在星型接法中Ia+Ib+Ic=0。这意味着只要知道两个电流,就能算出第三个。三个变量其实是冗余的。
Clarke 变换把空间上的三个相(a,b,c),投影到一个平面的直角坐标系(α,β)上:
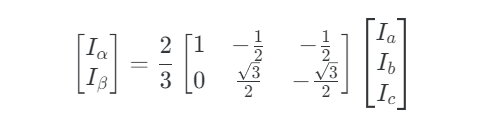
结果: 我们把三个在时间上正弦变化的电流,变成了两个在静止平面上正弦变化的电流。虽然变量减少了,但它还是交流的!
2. Park 变换:从静止到旋转(交流变直流)
这是 FOC 最天才的一步!既然磁场是旋转的,如果我们的观察者(坐标系)也跟着转子一起以相同的速度旋转,那在观察者眼里,磁场不就静止了吗?
Park 变换将静止的(α,β) 坐标系,旋转一个转子当前的角度 θ(这个角度通常由编码器提供),投影到跟着转子一起转的 (d,q) 坐标系上:
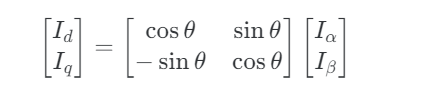
- d 轴(直轴): 穿过转子磁极的方向。沿着这个方向的电流只会把转子往外拉,完全不产生旋转扭矩(纯纯的浪费电,或者用于弱磁超速)。
- q 轴(交轴): 垂直于转子磁极的方向。这就是我们刚才说的“毛驴正前方的胡萝卜”!这个方向的电流 100% 产生有用的力矩**。
至此,降维打击完成! 不断变化的三相交流电,在 d−q 坐标系下变成了两条恒定的直线(直流电)。

三、 FOC 的大脑:双闭环 PI 控制
把交流变成直流后,微控制器(MCU)终于可以干活了。FOC 算法通常有两个非常关键的 PI(比例-积分)控制器:
- 电流环 Id 控制器: 我们的目标是不浪费电,所以给它的目标指令永远是 d_ref=0(除了高速弱磁工况)。它会疯狂调节电压,努力把 d 轴电流压到 0。
- 电流环 Iq 控制器: 这是扭矩控制的核心。你想让机器人腿部出多大的力,就给它下达多大的 Iq_ref 指令。PI 控制器会计算出一个精确的Vq(q 轴目标电压)来满足你的力矩需求。
这就是为什么 FOC 能做到极高的力矩响应速度:它在底层独立控制了产生扭矩的有效电流!
四、 逆向施法:SVPWM 空间矢量调制
PI 控制器算出了我们想要的 d−q 轴目标电压(Vd 和 Vq),但问题来了:电机的物理接线依然是 3 根线(A, B, C),你没法直接把 Vd 和Vq 塞进电机里。
我们需要把刚才的数学变换逆着推回去:
- 逆 Park 变换: 把 (Vd,Vq) 根据当前的转子角度 θ,转回静止平面(Vα,Vβ)。
- SVPWM(空间矢量脉宽调制): 这是最后一步物理输出。
SVPWM 是怎么工作的? 电机驱动板上有 6 个 MOS 管,它们组合起来只能产生 8 种基础的开关状态(对应 6 个指向正六边形顶点的非零矢量 V1∼V6,和 2 个在中心的零矢量 V0,V7)。
SVPWM 的魔法在于:它利用相邻的两个基础矢量和一个零矢量,在极短的开关周期(比如 100\mu s100μs)内快速切换并分配时间比例,从而“合成”出任意方向、任意大小的目标电压矢量。
最终,微控制器输出 6 路 PWM
重新精讲:三、 FOC 的大脑:双闭环 PI 控制
【小白大白话版:找个聪明的“管家”,帮你死死盯住胡萝卜】
经过前面的“降维打击(Park变换)”,我们已经把复杂的电机控制,变成了控制两个简单的直流变量:
-
Id(直轴电流): 把毛驴往外拽的无用电流(浪费电,不产生旋转力)。
-
Iq(交轴电流): 放在毛驴正前方的胡萝卜(100%产生旋转扭矩的有用电流)。
问题来了: 我们知道要让 Id = 0,要让 Iq = 我们想要的扭矩。但电机在实际运转时,受负载、阻力、惯性的影响,这两个电流是会不断波动的。你怎么保证它们能完美保持在目标值呢?
这就需要请出 FOC 的大脑——PI 控制器(闭环控制)。
你可以把 PI 控制器想象成你在洗澡时调水温的过程:
-
设定目标: 你想要 40℃ 的水温。
-
感知现实: 你伸手一摸,哎呀只有 30℃,太冷了(这就叫误差)。
-
开始调节: 你的大脑立刻下达指令,把热水阀门往大拧一点。
-
持续监控: 如果调过了变成 45℃,你又会赶紧往回拧一点。直到水温稳稳停在 40℃。
在 FOC 中,微控制器(MCU)内部有两个这样的“调水温管家”:
-
第一号管家(Id 控制器): 他的唯一任务就是死死盯住
Id。只要发现Id不是 0,他就拼命调节电压,硬生生把Id压回 0。保证一滴电都不浪费! -
第二号管家(Iq 控制器): 他的任务是盯着力气。比如你按下油门,要求电机输出 50 的力气(目标
Iq=50),但现在电机只出了 20 的力。二号管家就会疯狂加大电压(Vq),把电流推到 50 为止。
总结: 所谓的“双闭环 PI 控制”,就是有两个极其尽职的管家,在一秒钟内进行上万次的“摸水温、拧开关”动作,确保无用的力始终为 0,有用的力始终听从你的指挥!
重新精讲:四、 逆向施法:SVPWM 空间矢量调制
【小白大白话版:只有 6 根绳子,怎么拉出 360 度的圆?】
现在,PI 管家已经算出了完美的理论结果:“为了达到你要的力气,我们需要在 dd 轴和 qq 轴上分别施加多大的电压(即 VdVd 和 VqVq)。”
大问题来了: VdVd 和 VqVq 是我们在数学上虚构出来的“跟着转子旋转”的电压。但你看一眼现实中的电机——它只有 A、B、C 三根冷冰冰的实体电线接入! 你根本没法把 VdVd 和 VqVq 直接插进电机里。
所以,我们需要把数学计算,重新变回物理世界的开关指令。这分为两步:
第一步:逆向翻译(逆 Park 变换) 就像翻译软件一样,把“跟着转子转的电压(Vd, Vq)”,重新翻译成“站在地上静止看的三相电压(A,B,C)”。
第二步:SVPWM 魔法(用开关“骗”过电机) 这才是最难懂、但也最神奇的一步! 你要知道,控制 A、B、C 三根线通电的,是驱动板上的 6 个电子开关(MOS管)。因为开关只有“开”和“关”两种状态,所以排列组合下来,它们只能在物理世界产生 6 个固定方向的磁力拉力(就像一个正六边形的 6 个顶点),外加 2 个不产生拉力的全关/全开状态。
但是,我们想要的是胡萝卜(磁场)能沿着 360 度平滑、圆润地旋转。用 6 个死板的方向,怎么画出一个完美的圆?
SVPWM 给出的答案是:用极速切换来“骗”电机! 打个比方:假设你现在只有两根绳子能拉转子,一根朝0度方向,一根朝60度方向。 但此时 PI 管家说:“我现在需要一个 30度 方向的拉力!” 怎么办?既然没有 30 度的绳子,那我就把 0 度拉一下,赶紧松手,再迅速拉一下 60 度,再松手……
只要我在这两根绳子之间切换得足够快(比如每秒钟切换两万次),转子根本反应不过来!因为转子有惯性,它感受到的结果,就是这两根绳子的拉力“融合”在了一起,变成了一股平滑的、指向 30 度的力!
更绝的是:
-
如果我想要 10 度的拉力,我就在 0 度绳子上多花点时间,在 60 度绳子上少花点时间。
-
如果我想要力气小一点,我就在切换期间,插入一点“全部松手(零矢量)”的休息时间。
总结: 所谓的 SVPWM(空间矢量脉宽调制),就是一个极其高频的“调色盘”。它手里只有 6 种基础颜色的颜料(6 个基础方向),但通过极高速度的配比和切换,硬生生给电机“调”出了 360 度任意方向、任意大小的磁场拉力,让电机感受到了丝般顺滑的旋转!
波形控制 MOS 管开合,完美还原出你在数学世界里算出的那个目标磁场!
五、 全流程总结:FOC 到底循环了什么?
只要电机在转,MCU 内部就会以几千至几万赫兹(10kHz∼30kHz)的频率,疯狂重复以下死循环:
- 采样: ADC 读取电机两相电流(Ia,Ib),读取编码器获取转子角度(θ)。
- 正向变换: Clarke 变换转(α,β),Park 变换转(d,q)。
- 计算误差: 将当前实际的Id,Iq 与你给定的目标值做差,送入 PI 控制器。
- PID 运算: PI 控制器得出目标电压 Vd,Vq。
- 逆向变换: 逆 Park 变换将 Vd,Vq 还原成 Vα,Vβ。
- 输出脉冲: SVPWM 算法查表计算,输出 PWM 波形控制 MOS 管。
搞懂了 FOC,你不仅拿到了机器人底层硬件控制的通行证,更会惊叹于前人如何用优雅的线性代数,降服了狂暴的物理电磁学!

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 5
 0
- 0


 已为社区贡献8条内容

所有评论(0)