【ROS】【机器人】
【ROS学习】
【参考视频】
【Ubuntu使用入门】
【ROS安装】
机器人操作系统ROS的安装心得以及rosdep问题的处理_哔哩哔哩_bilibili https://www.bilibili.com/video/BV1aP41137k9?spm_id_from=333.788.videopod.sections&vd_source=1f3f694d074ce0ac334eb3023001f728在Github上寻找安装ROS软件包_哔哩哔哩_bilibilihttps://www.bilibili.com/video/BV1dV4y1u758?spm_id_from=333.788.videopod.sections&vd_source=1f3f694d074ce0ac334eb3023001f7288.ROS 开发神器 Visual Studio Code 的安装和设置_哔哩哔哩_bilibilihttps://www.bilibili.com/video/BV1rg411S7k3?spm_id_from=333.788.videopod.sections&vd_source=1f3f694d074ce0ac334eb3023001f728
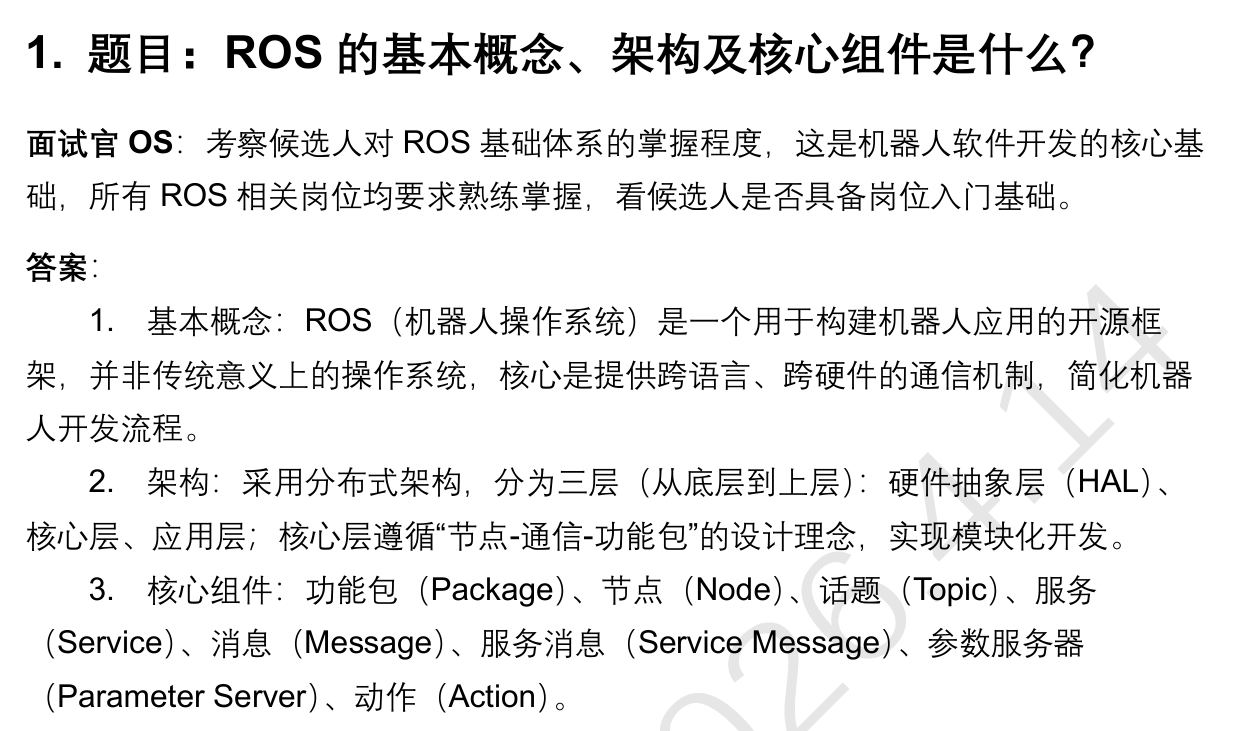
【ROS的基本概念、架构及核心组件是什么】
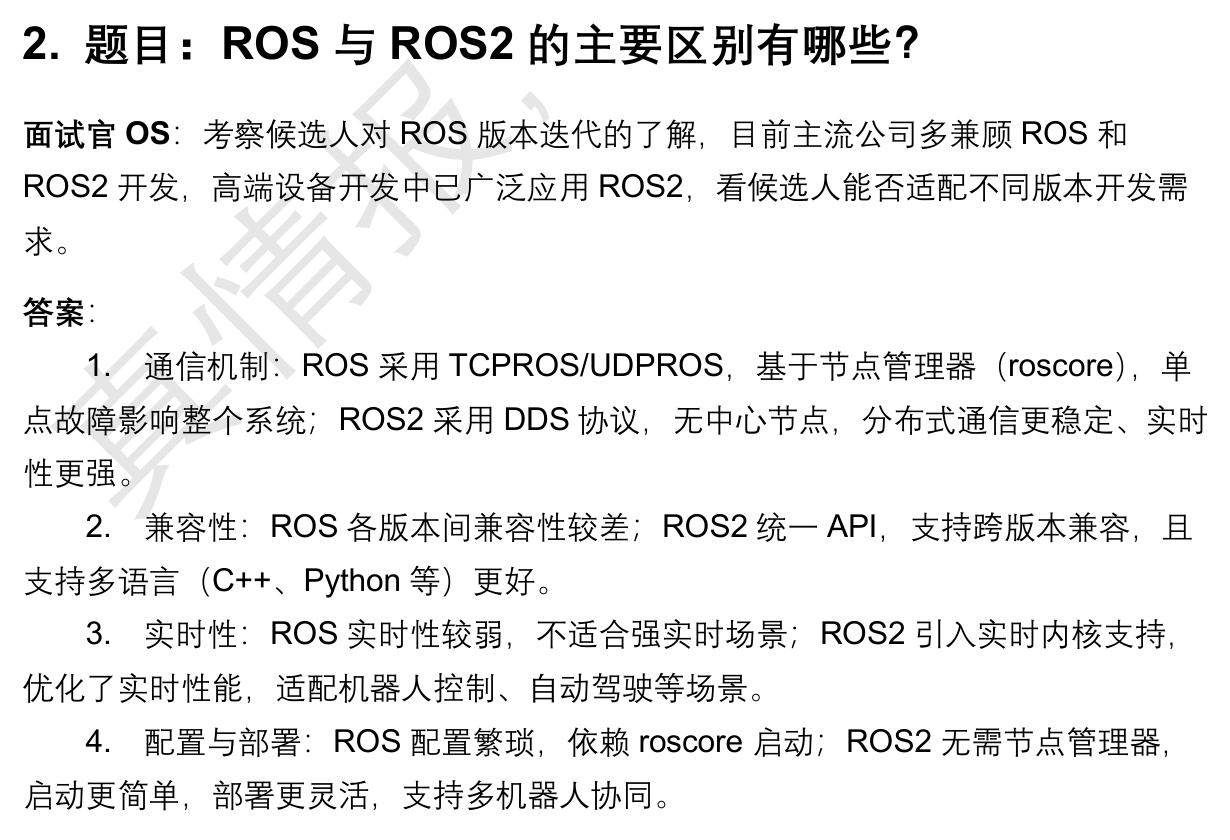
【ROS与ROS2的主要区别有哪些】
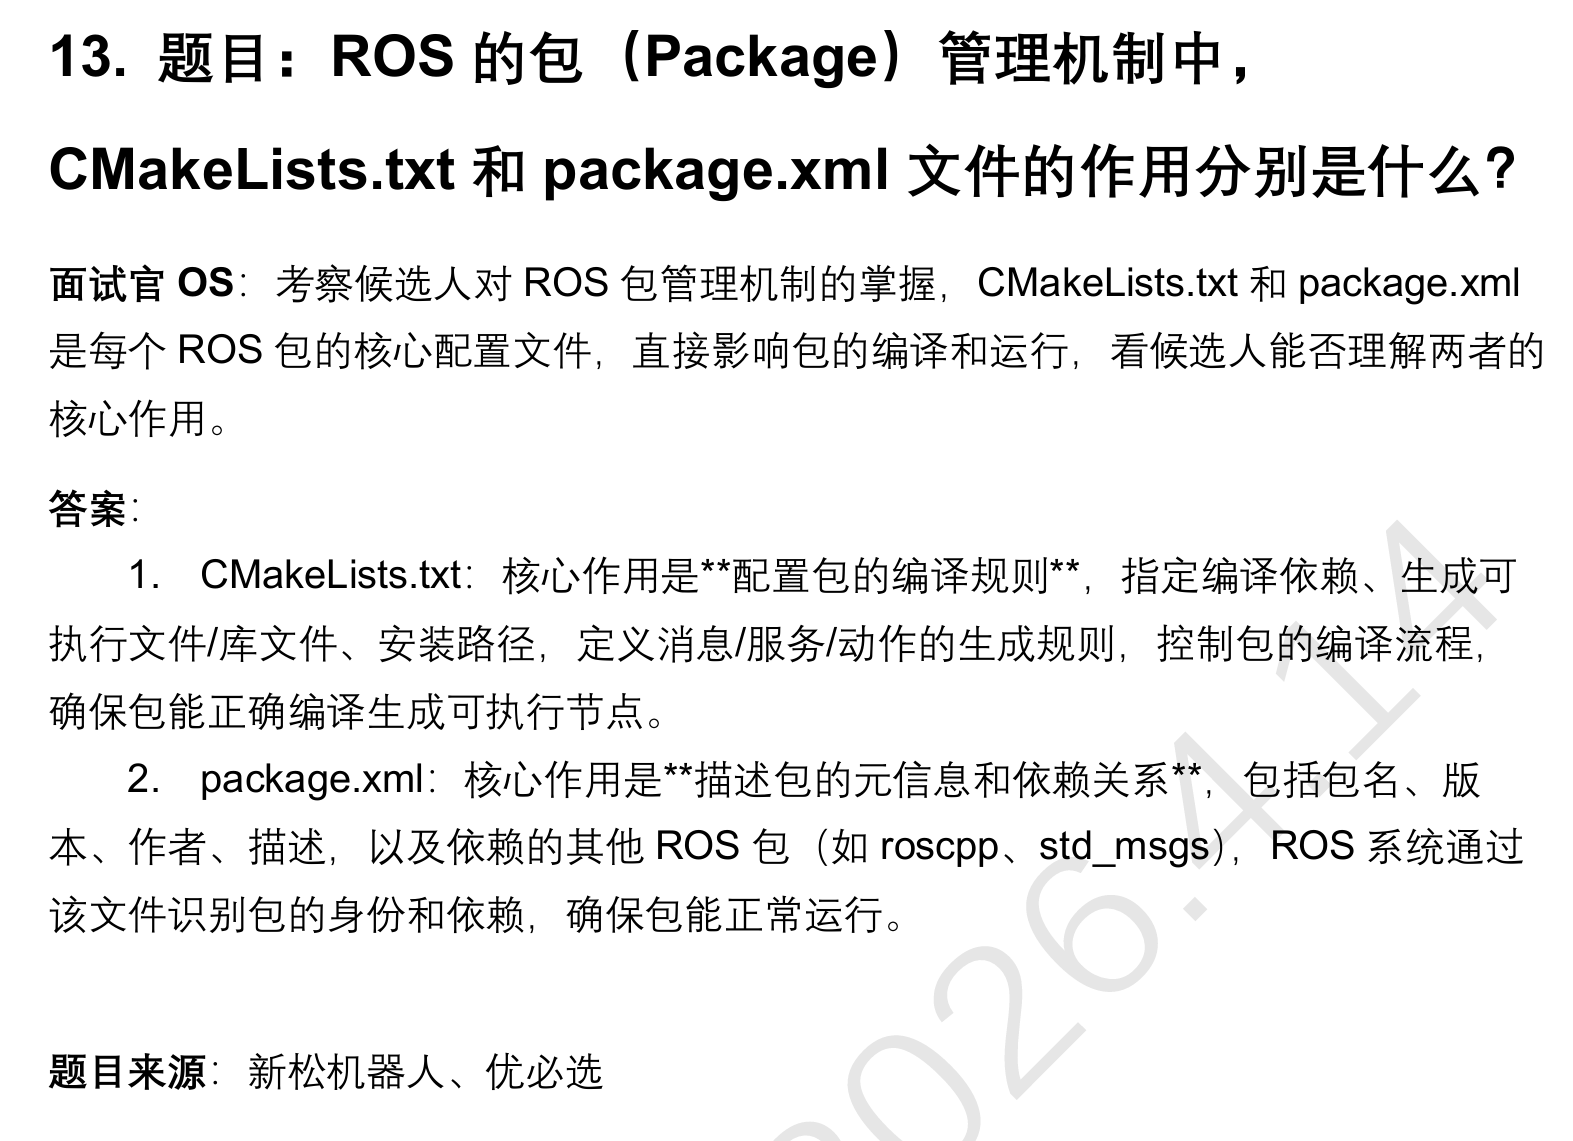
【package】
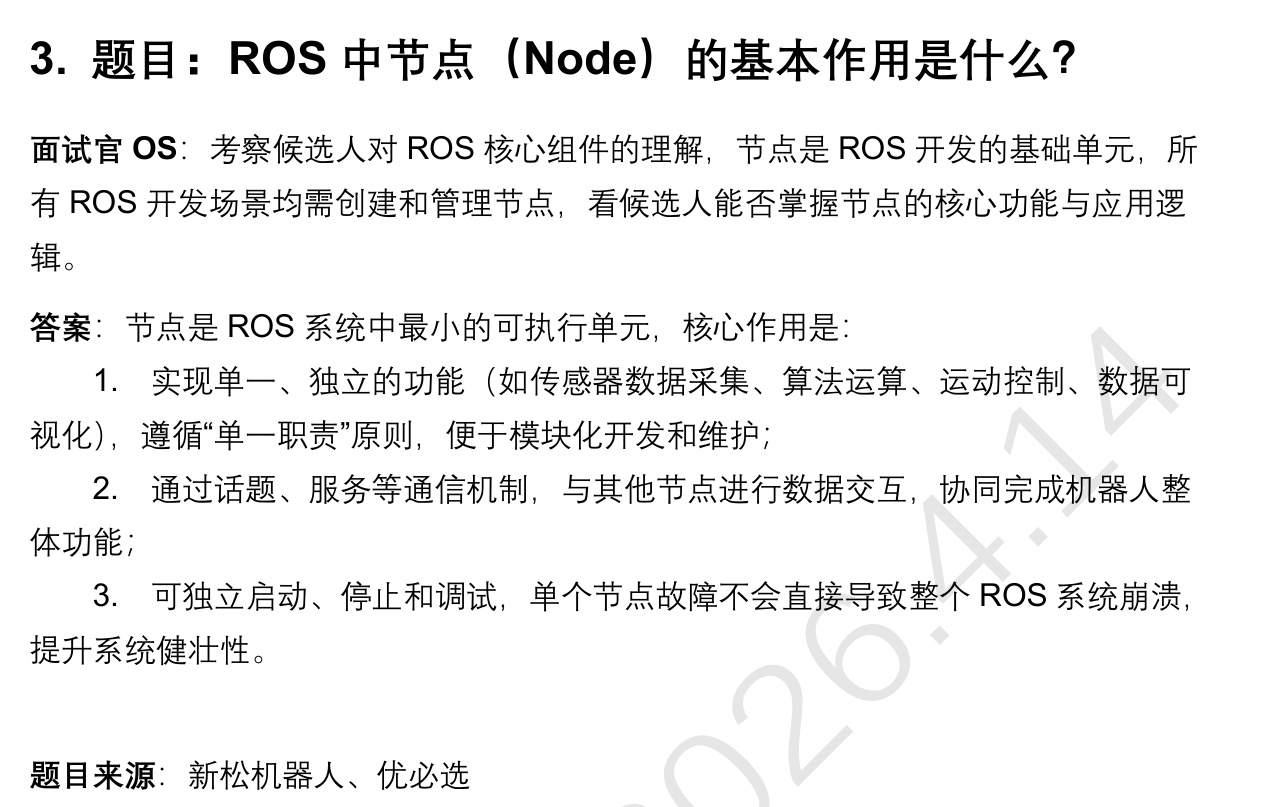
【Node】
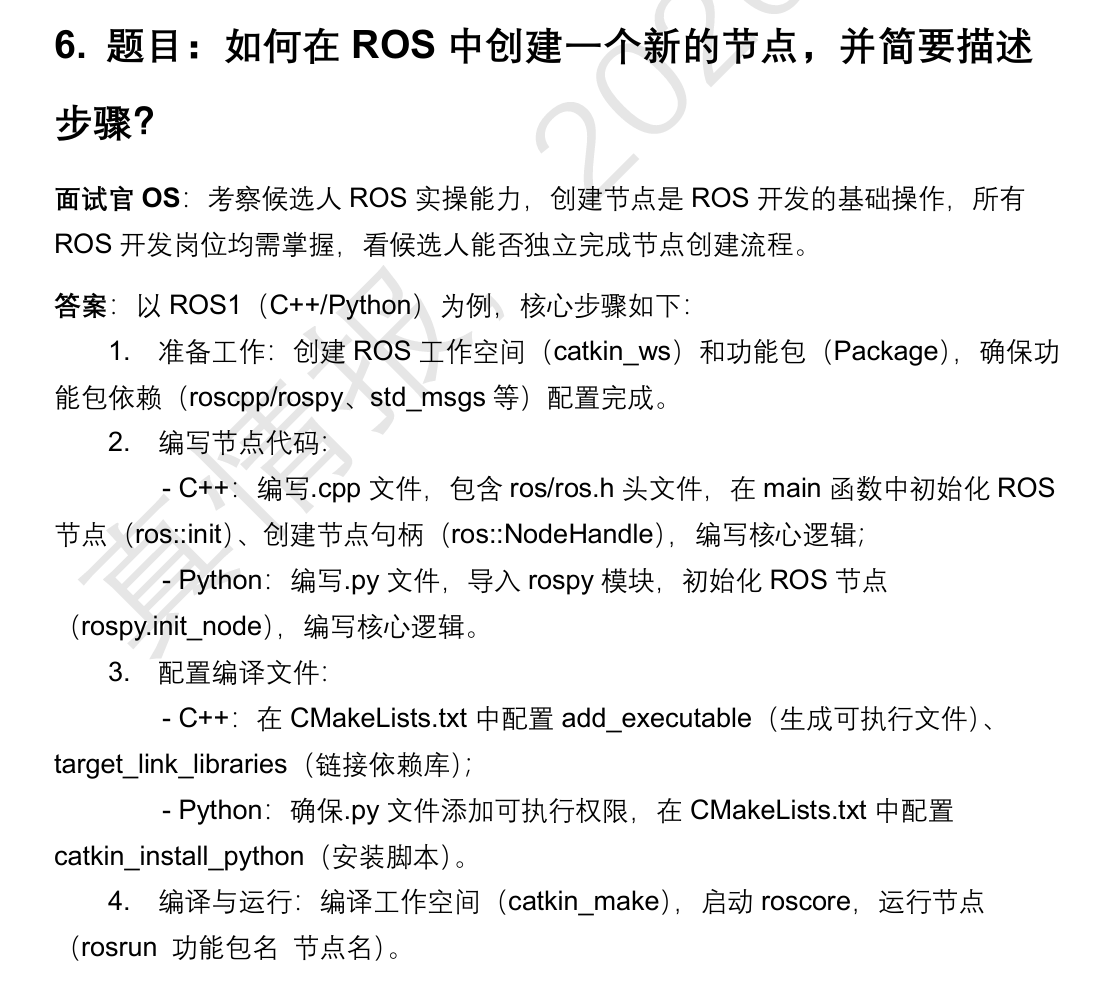
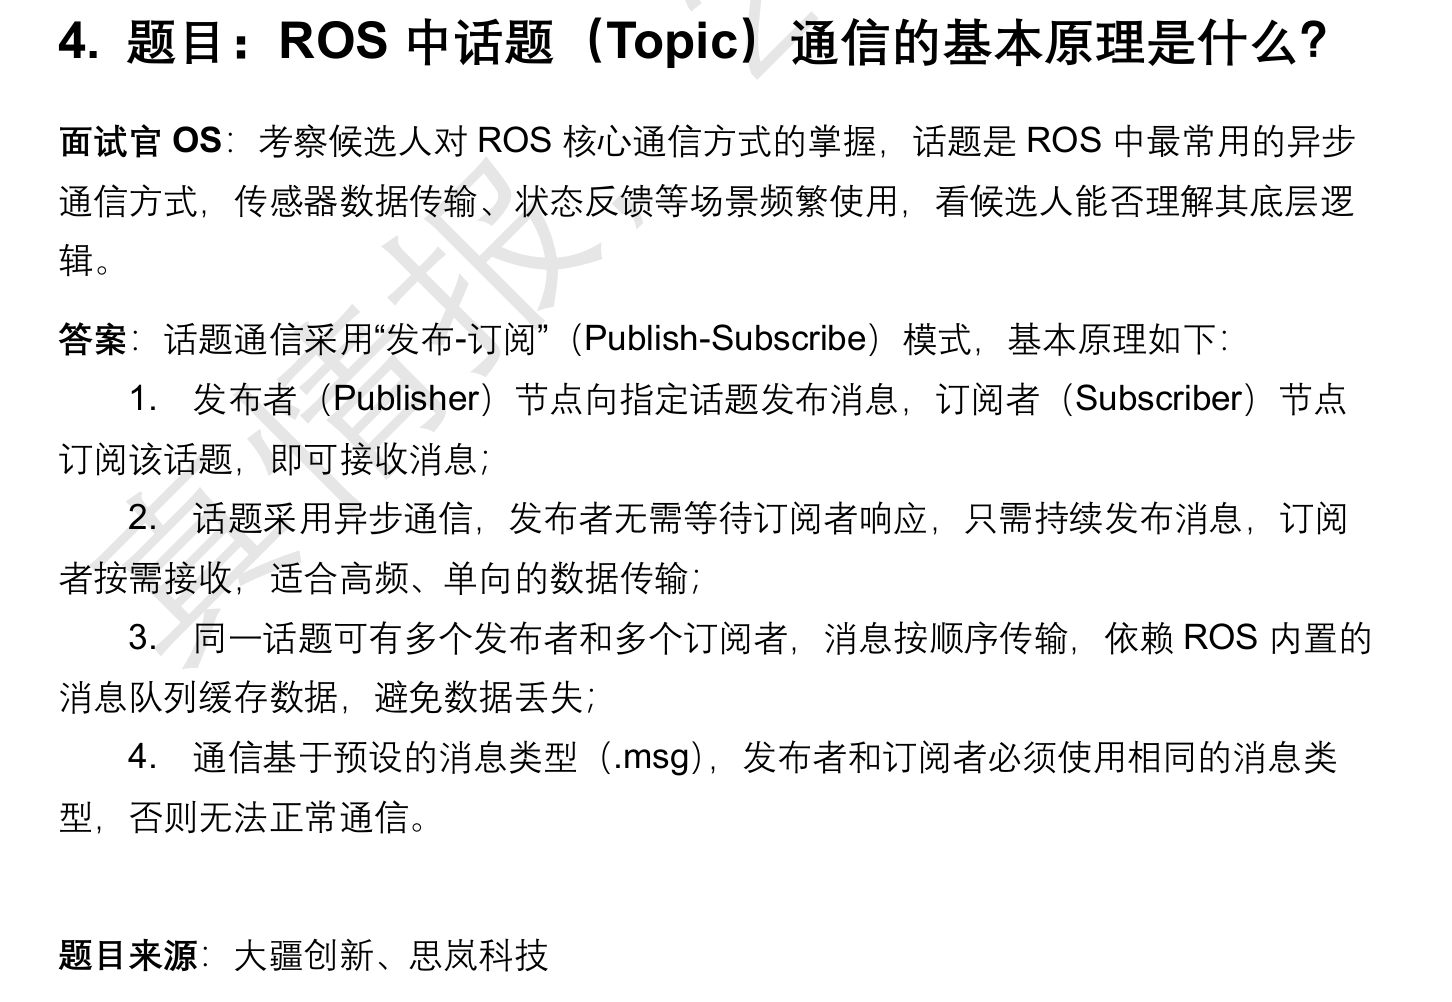
【Topic】
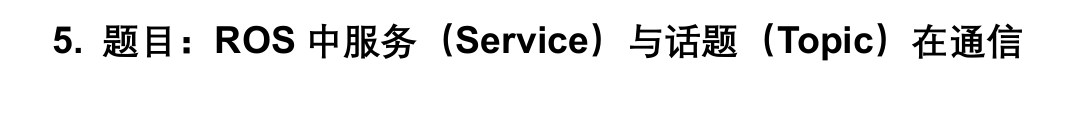
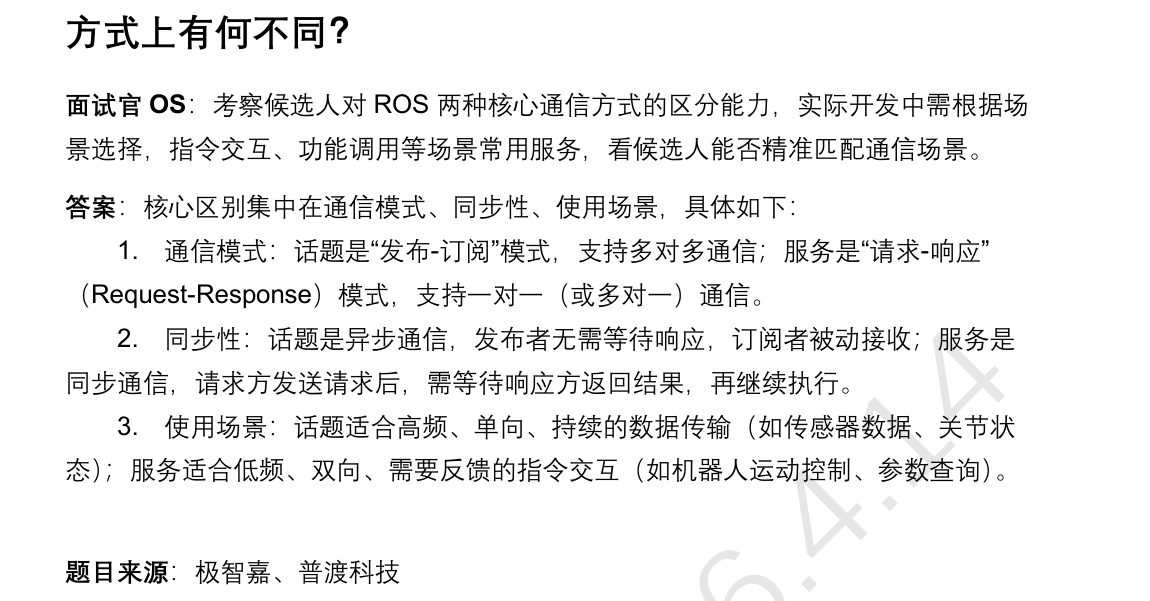
【service服务】
【messege】
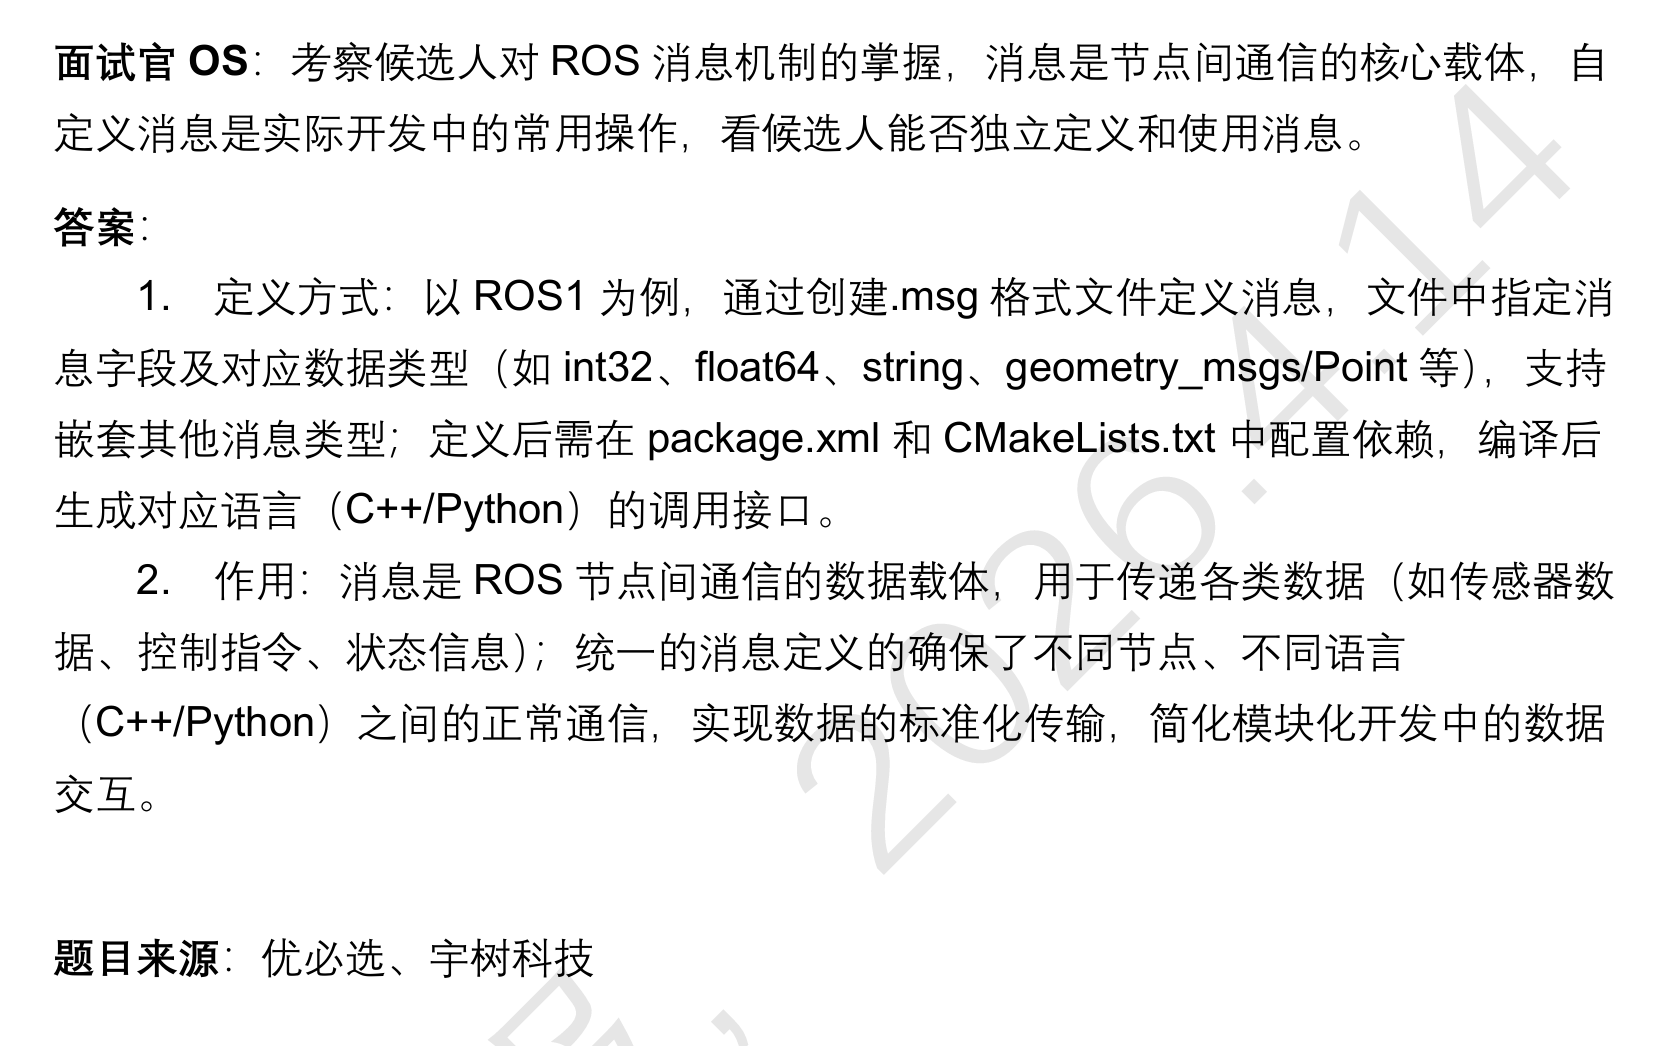
【订阅 发布】
13.在ROS中,使用C++编写Publisher发布者节点_哔哩哔哩_bilibilihttps://www.bilibili.com/video/BV1eg411S7ap?spm_id_from=333.788.videopod.sections&vd_source=1f3f694d074ce0ac334eb3023001f72814.在ROS中,使用C++编写Subscriber订阅者节点_哔哩哔哩_bilibilihttps://www.bilibili.com/video/BV1it4y177ov?spm_id_from=333.788.videopod.sections&vd_source=1f3f694d074ce0ac334eb3023001f728
【通讯方式】
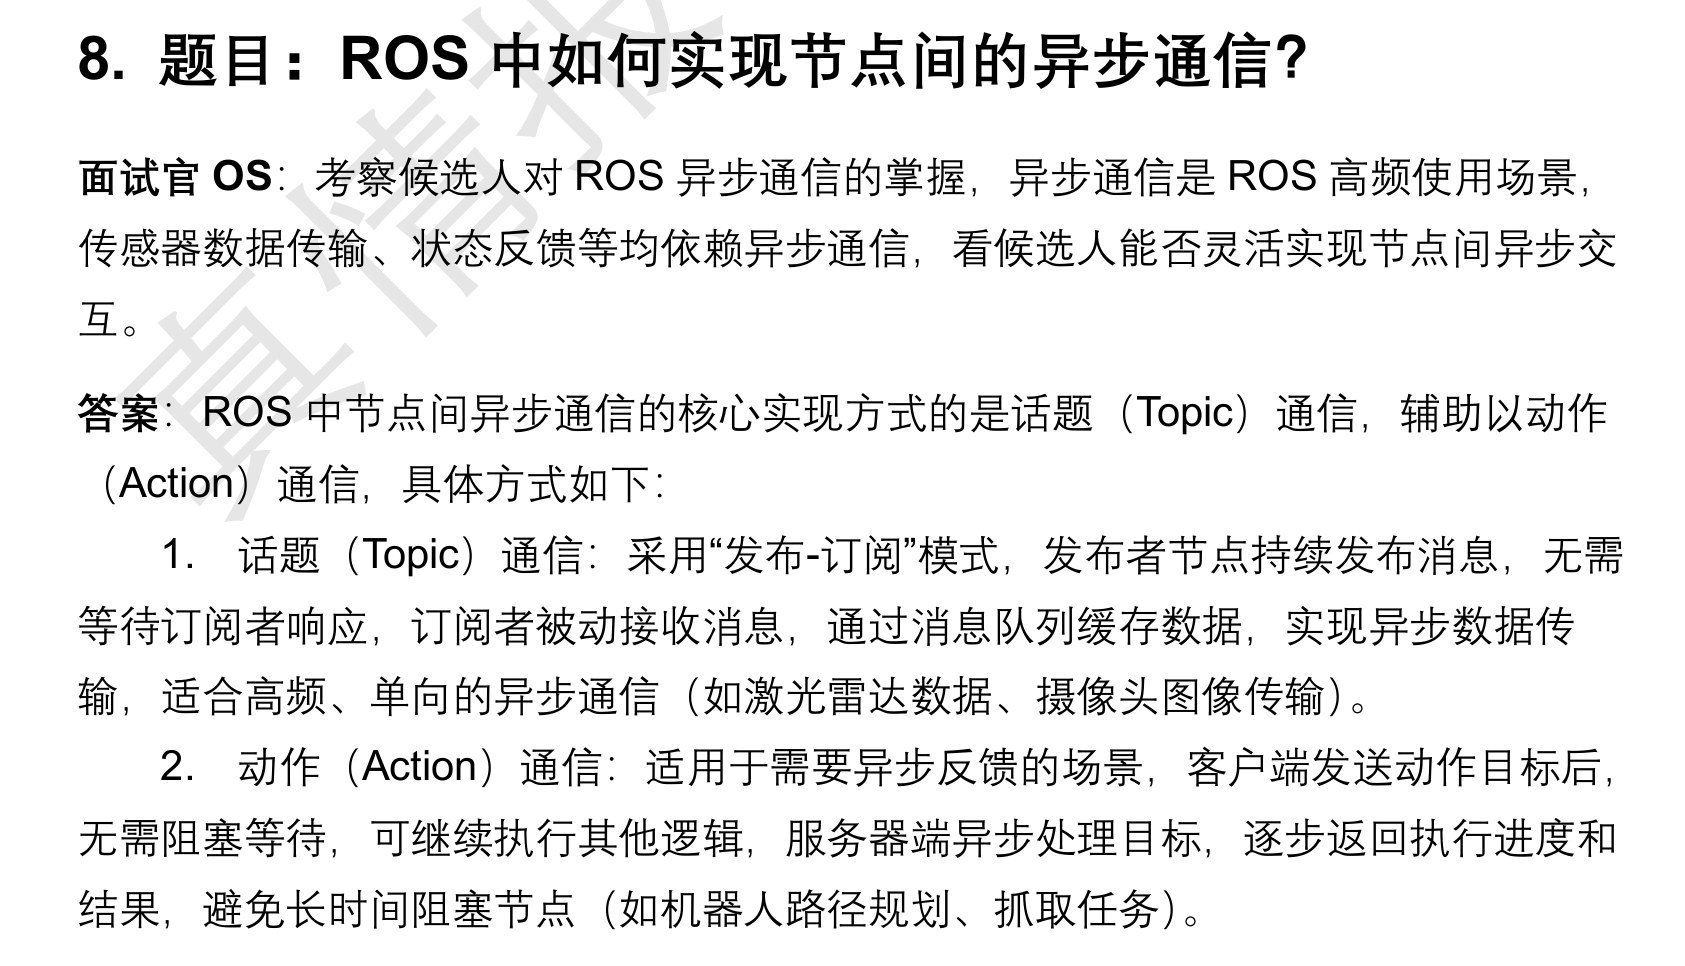
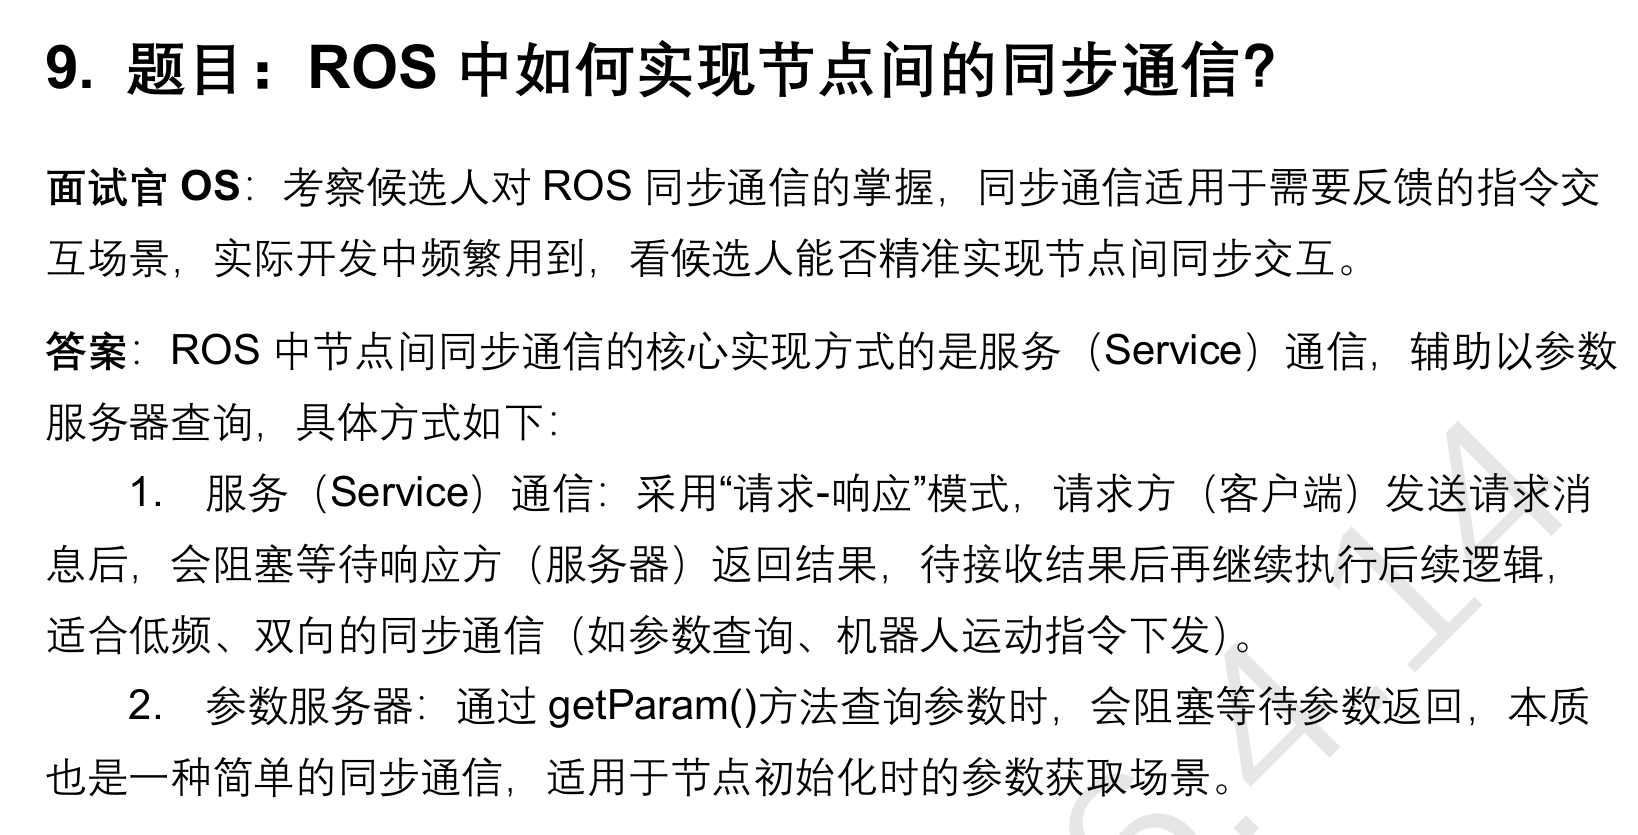
【节点】
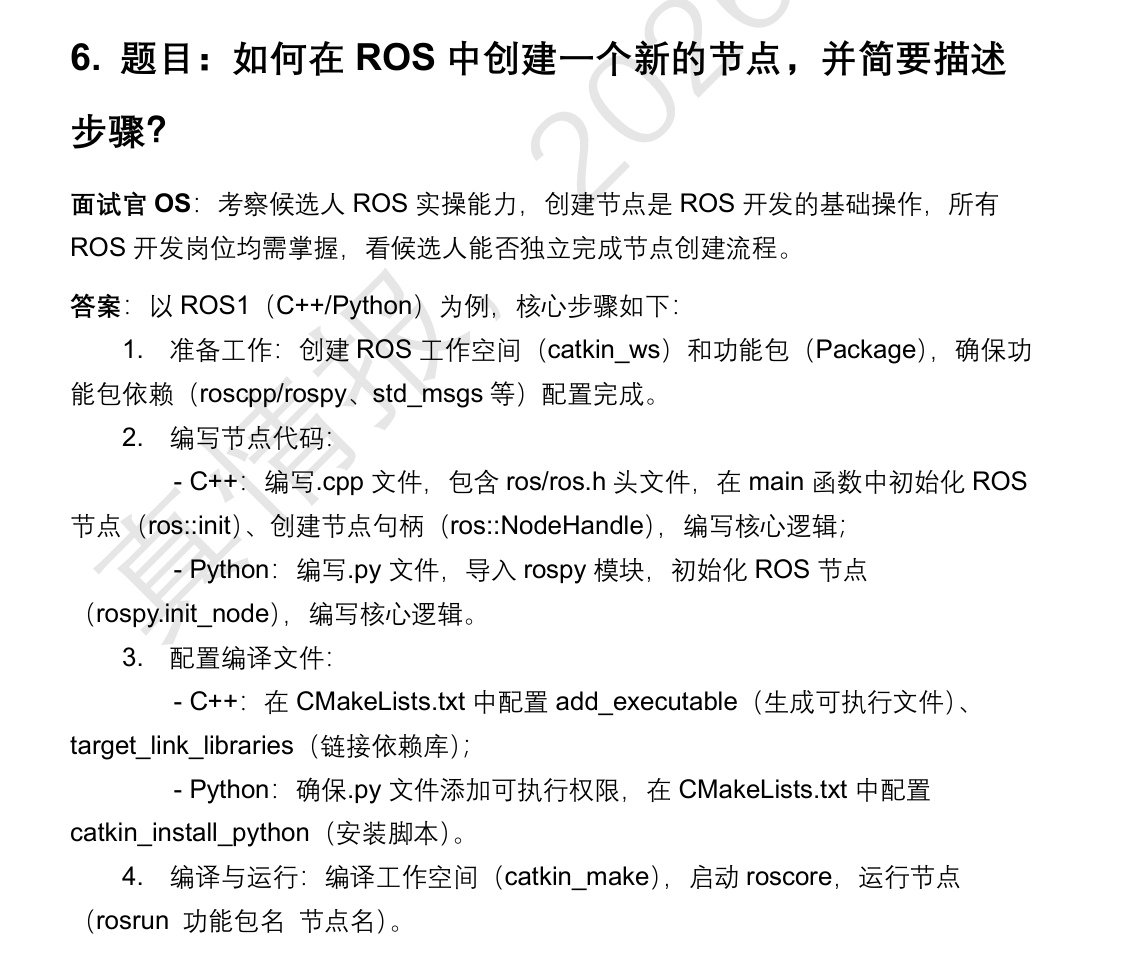
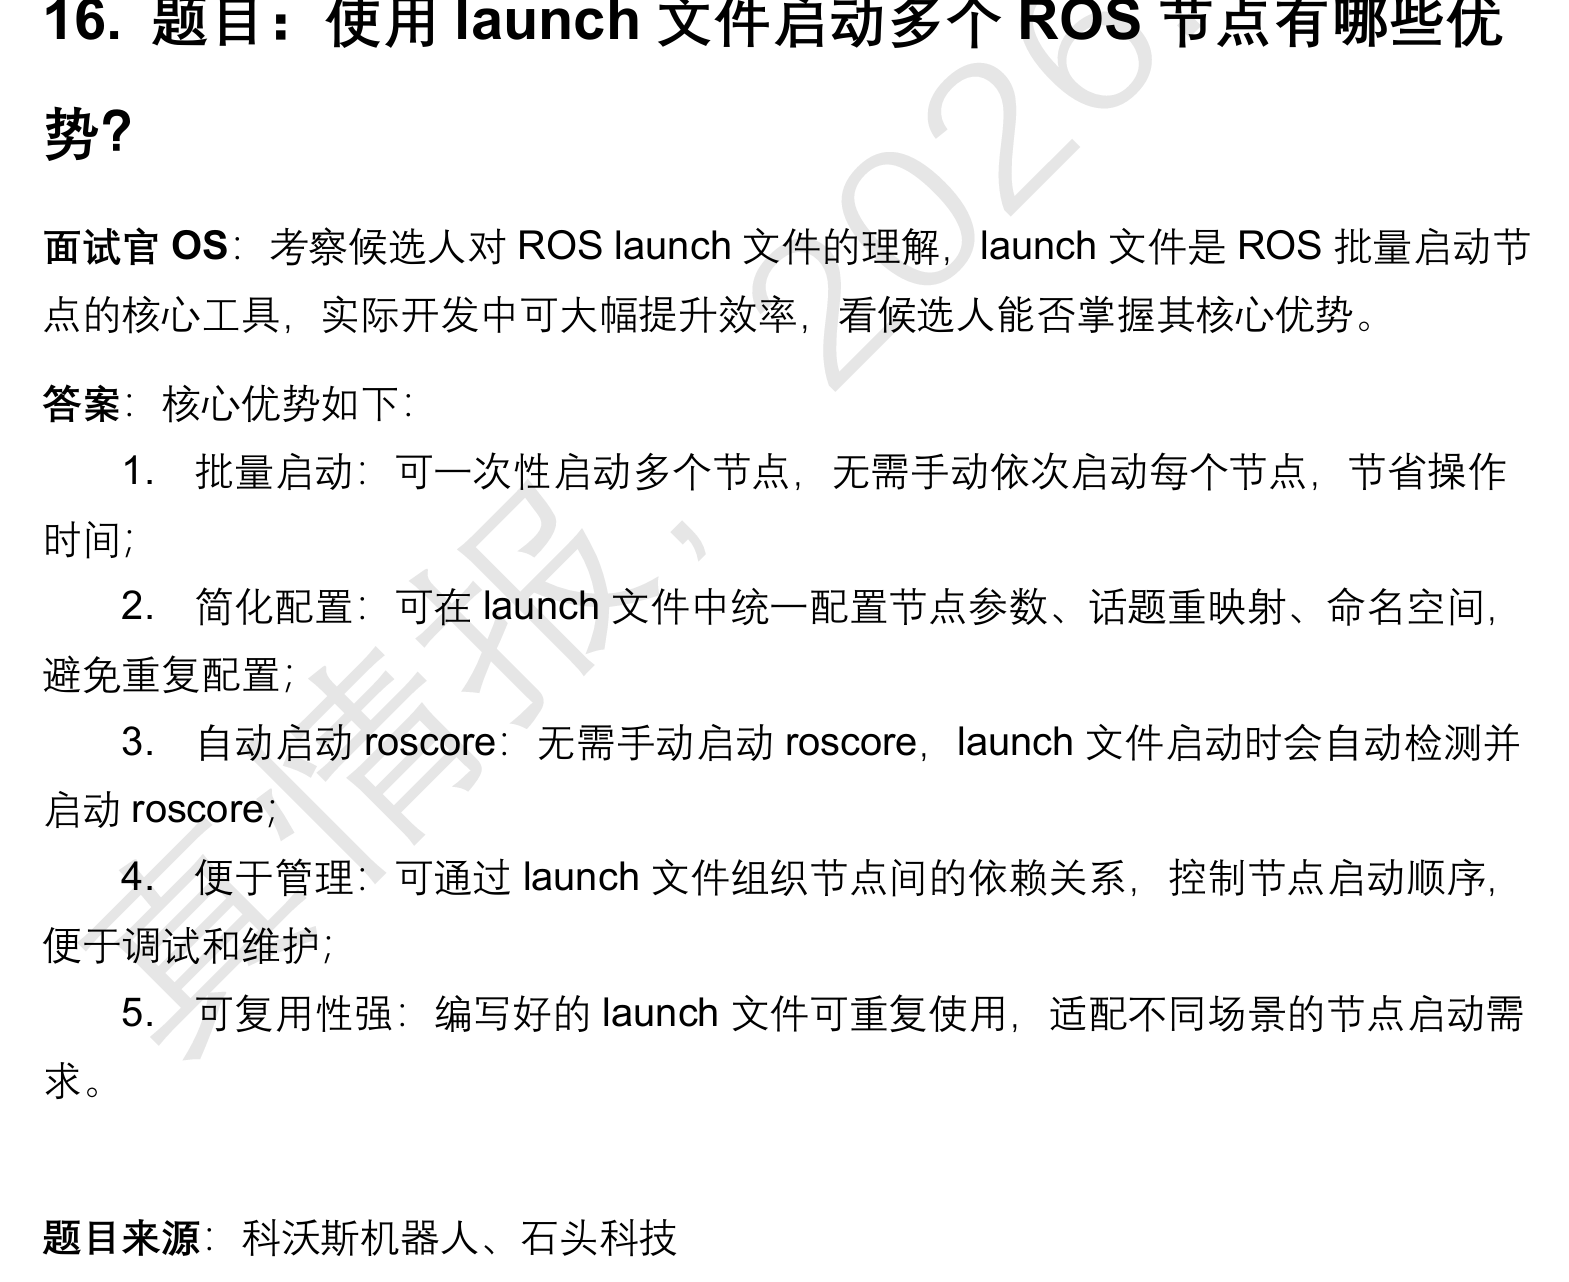
【launch启动多个节点】
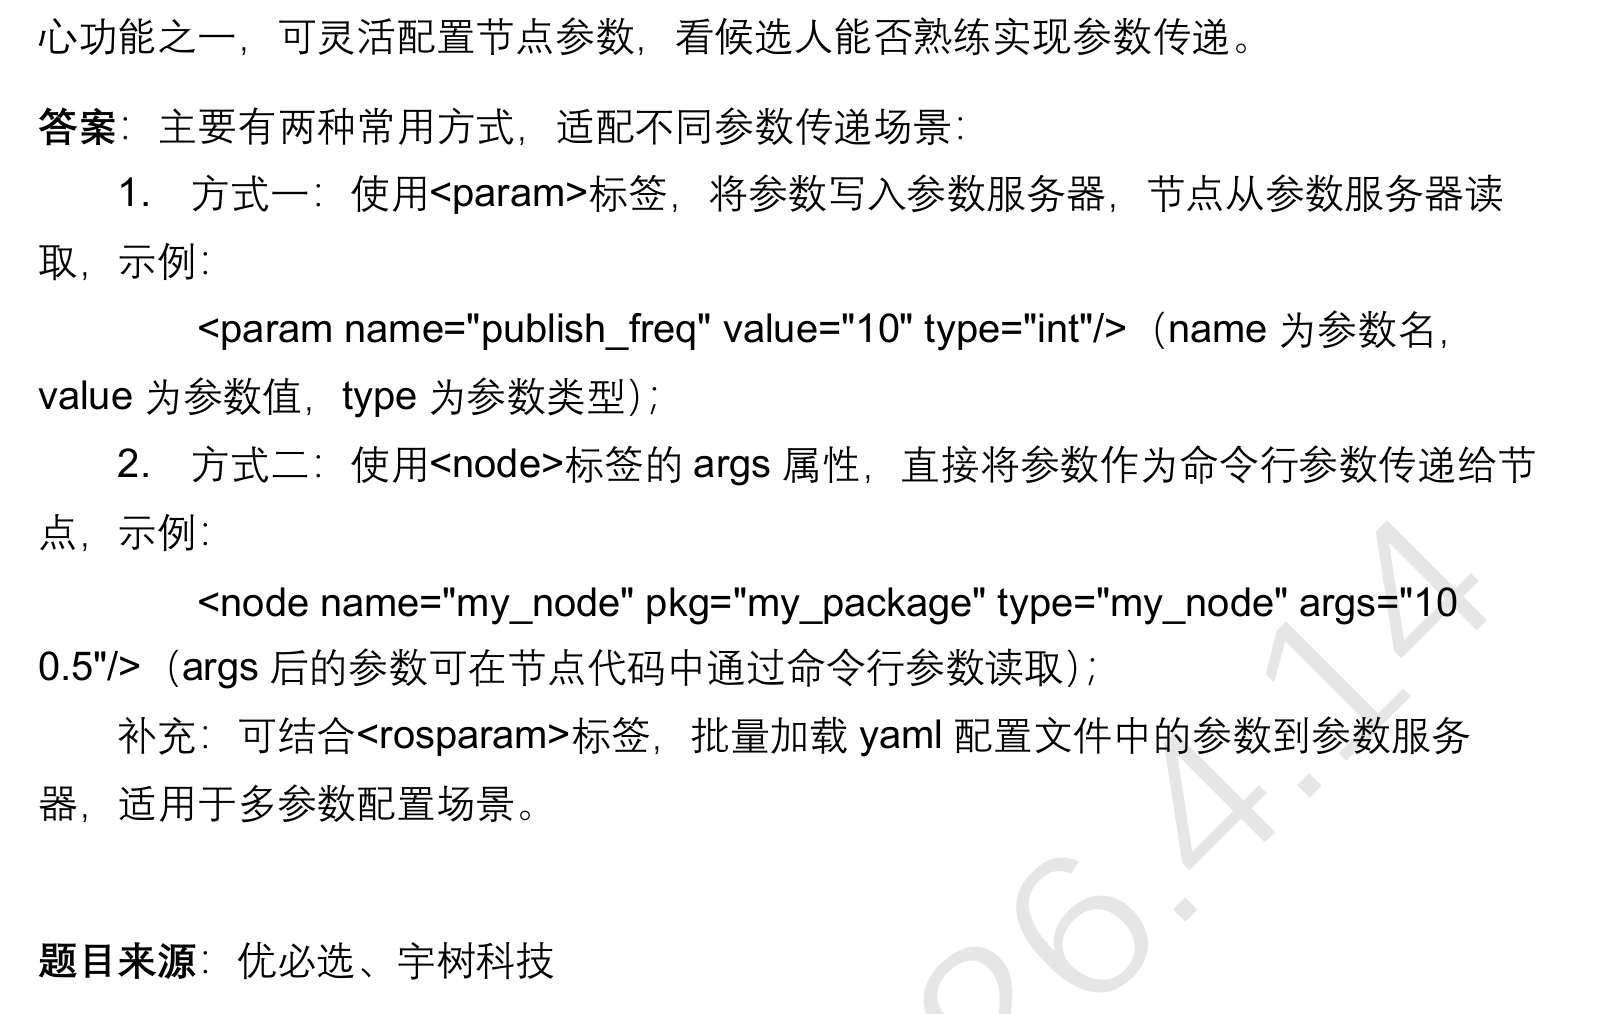
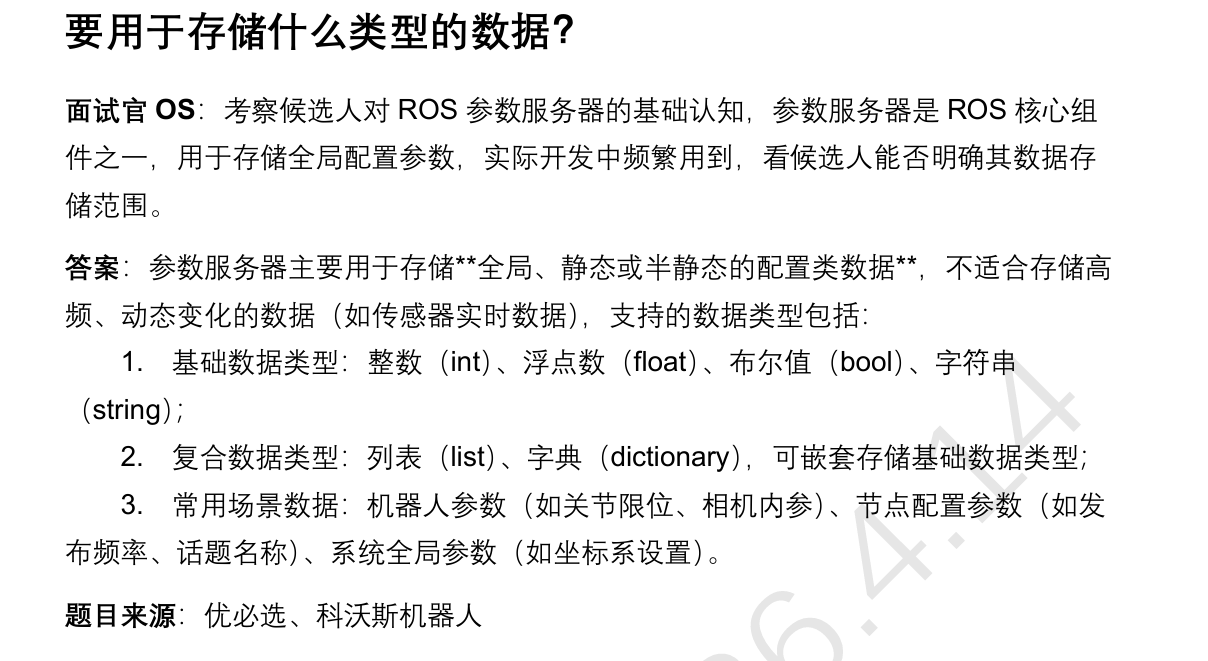
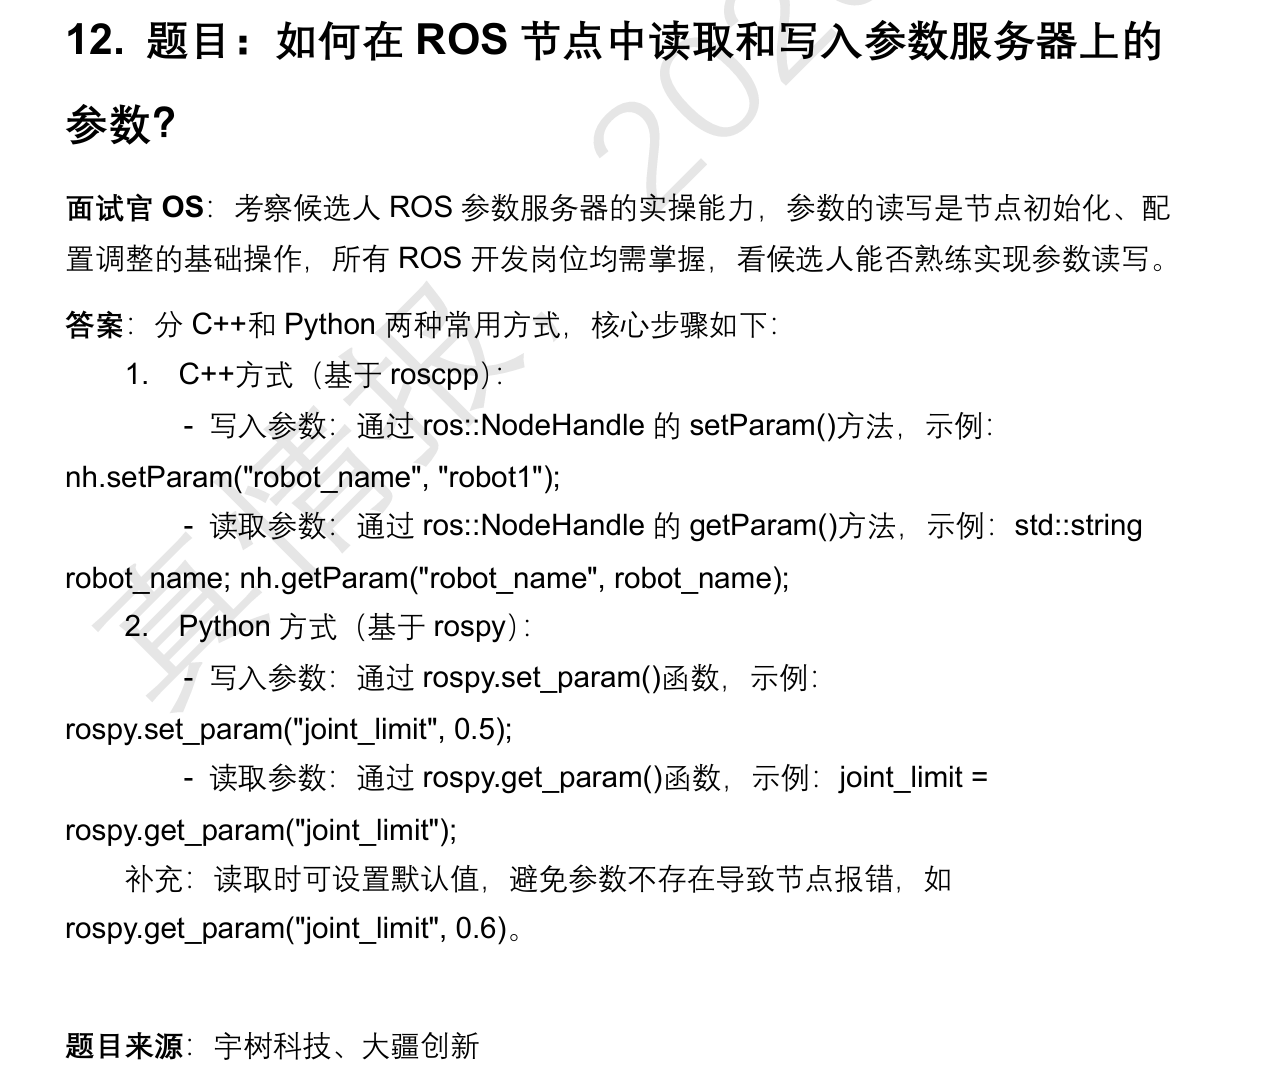
【Parameter Server】

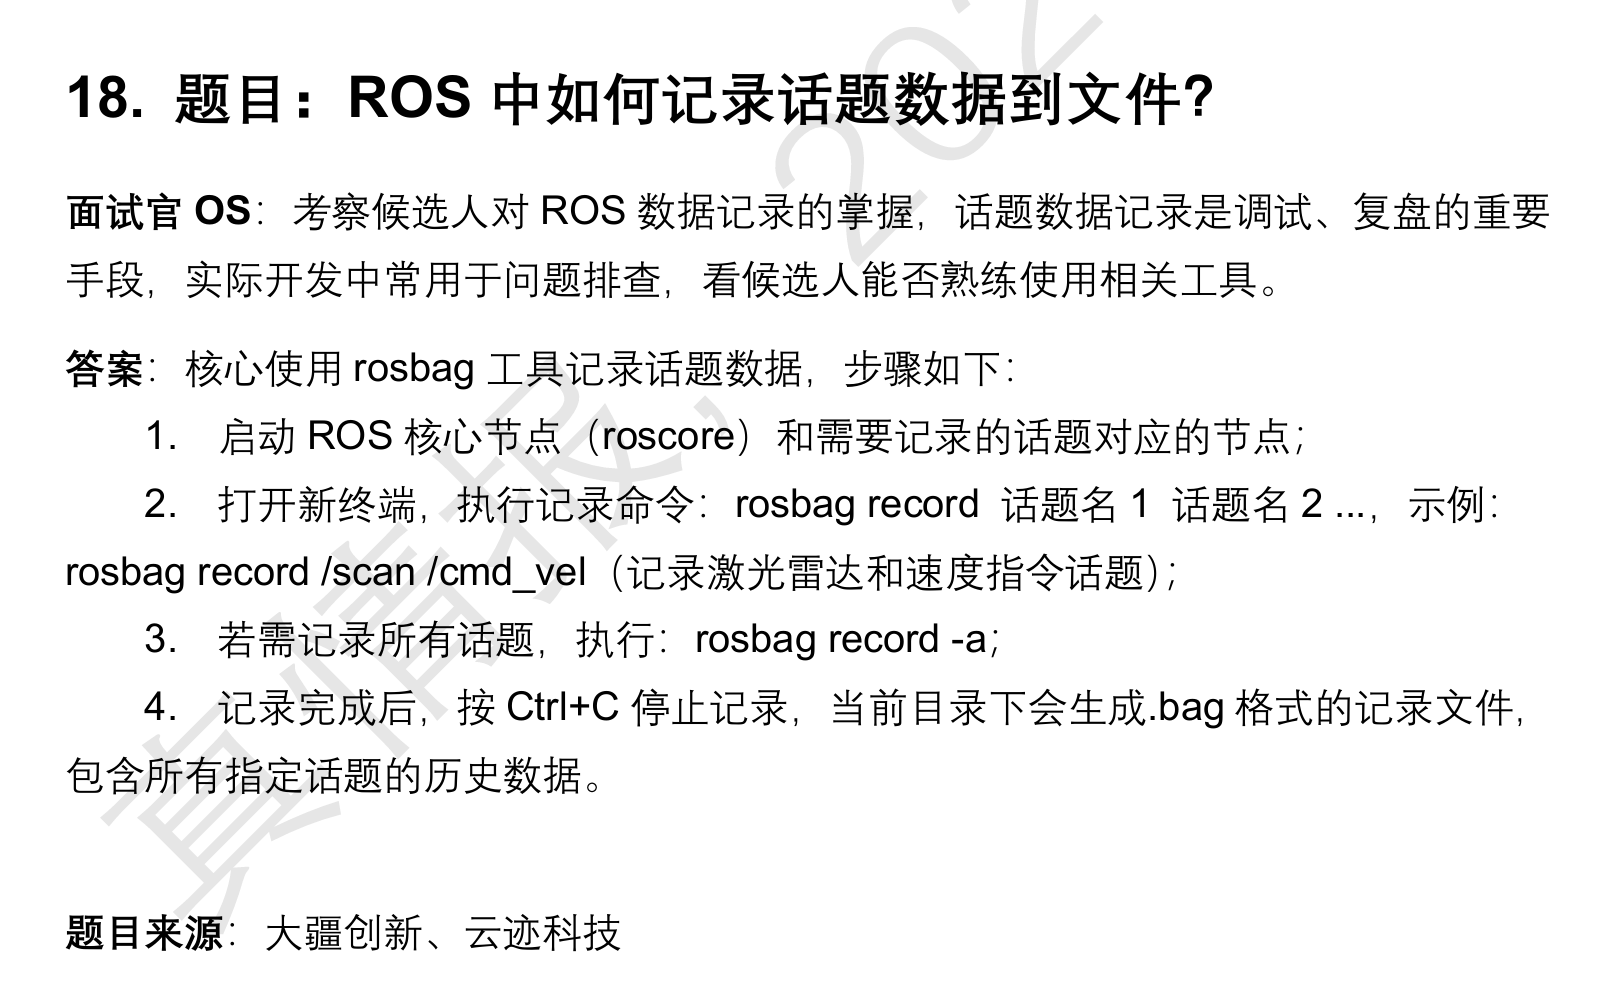
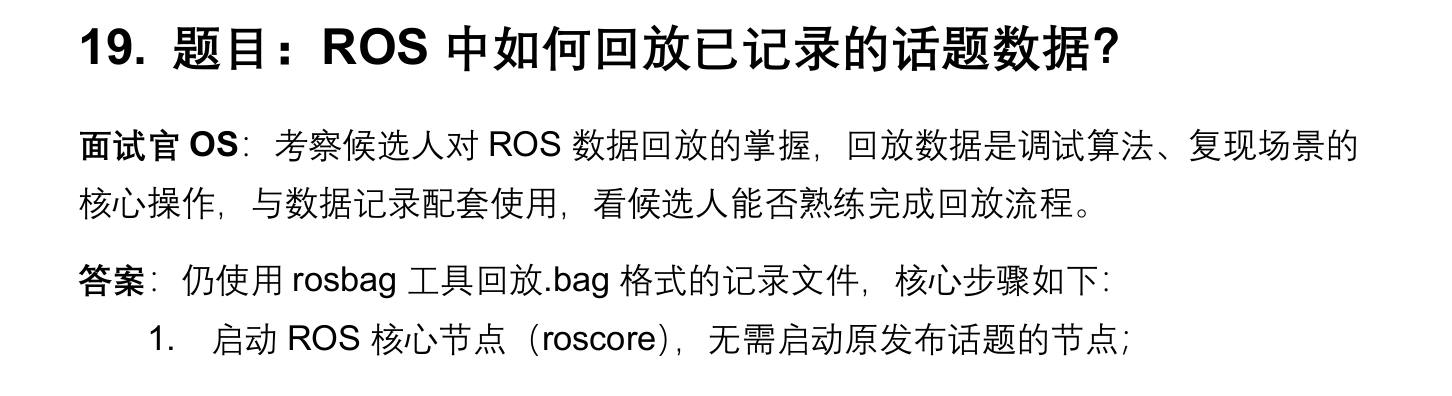
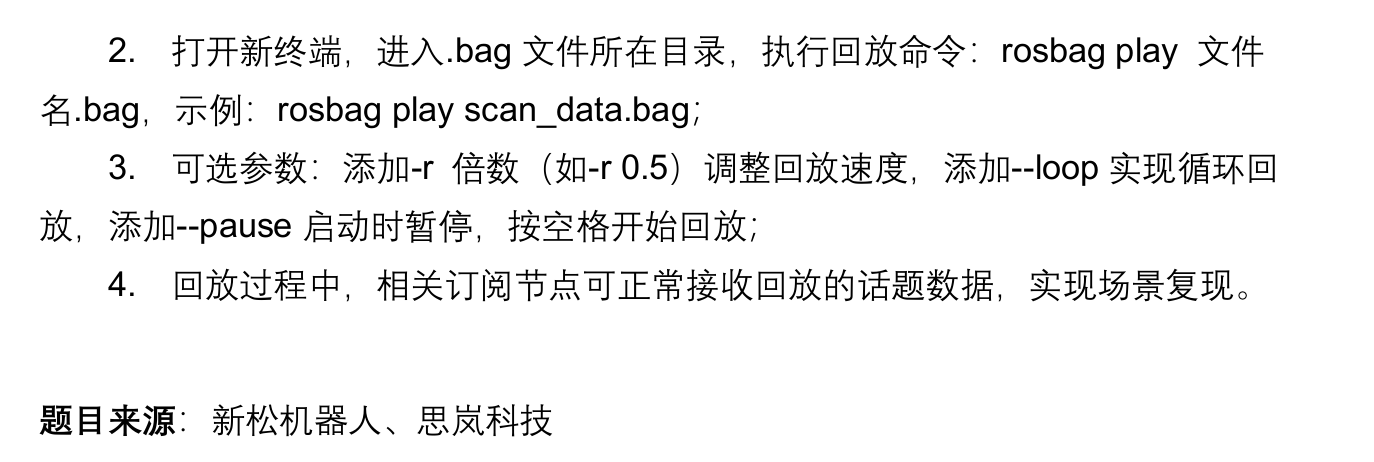
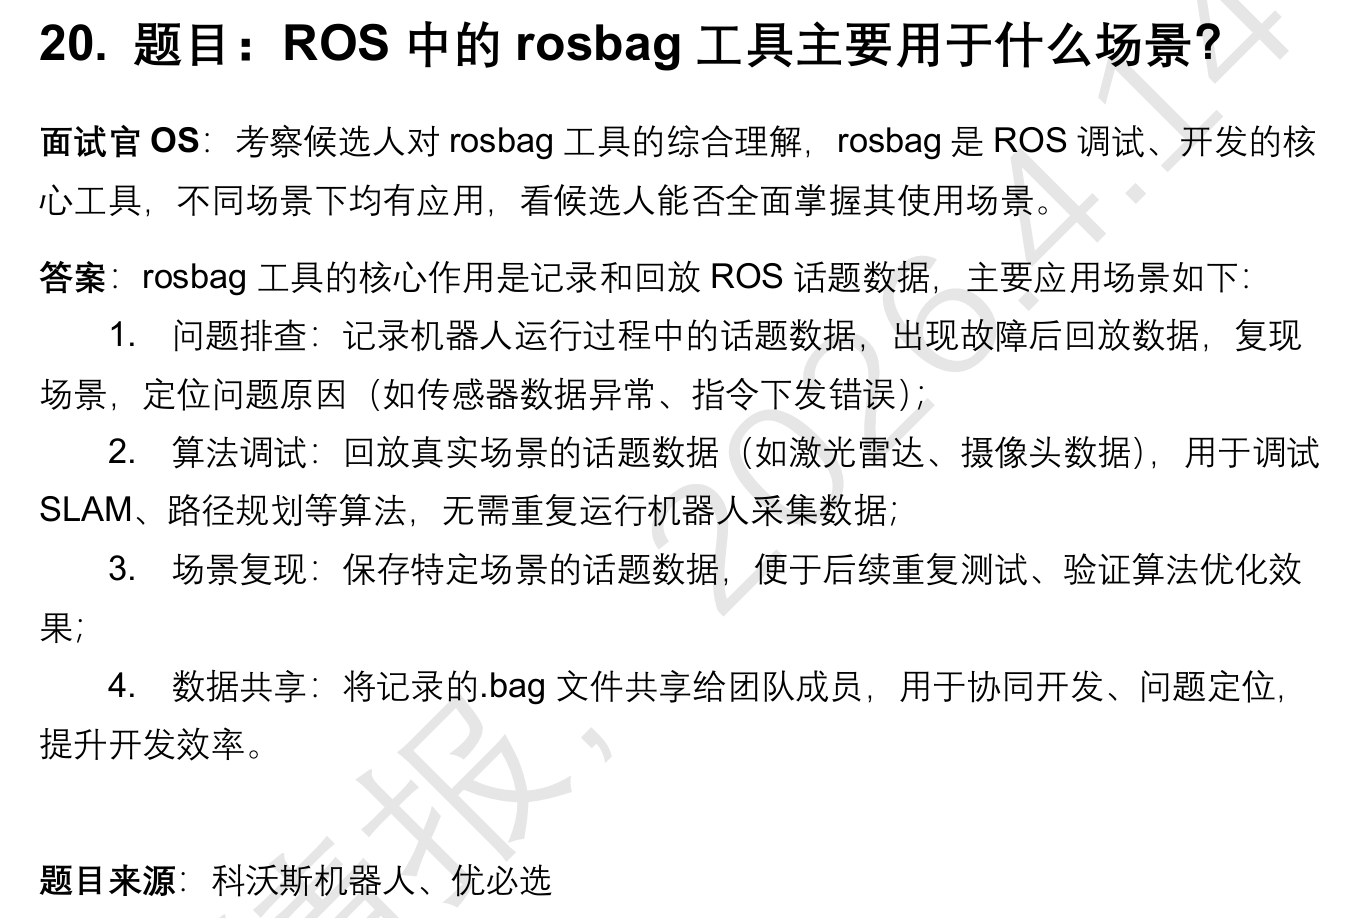
【rosbag】
【编译调试工具】
【机器人模块】
【通讯理解】

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 7
 0
- 0


 已为社区贡献1条内容

所有评论(0)