wedo巡线机器人编程教程_「工业机器人」工业机器人编程操作教程
1、机器人的运动类型
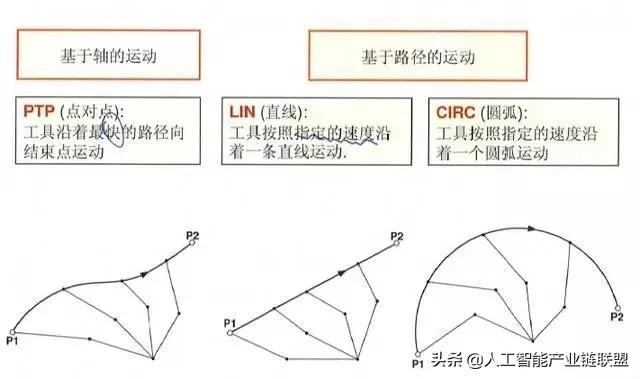
2、PTP运动
(1)PTP运动简要介绍
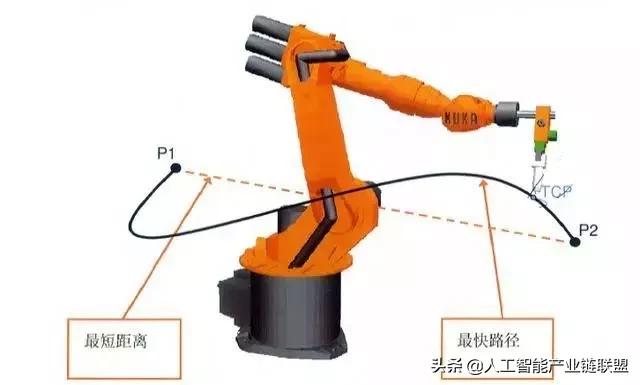
PTP运动示意图
同步运动PTP
在一个PTP运动中,参与运动的轴中运动距离组长的被称之为主轴,在运行指令中它的速度无法被精确定义。
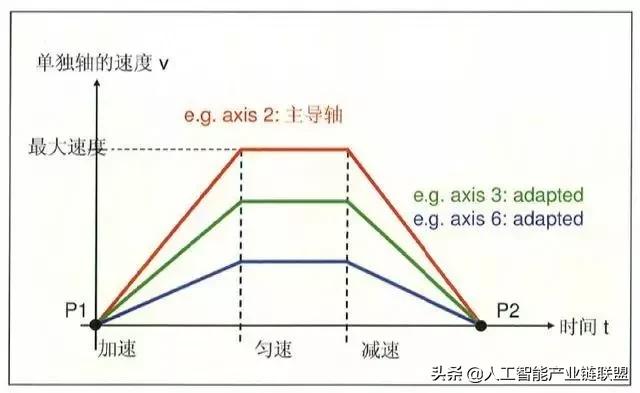
PTP高速运动示意图
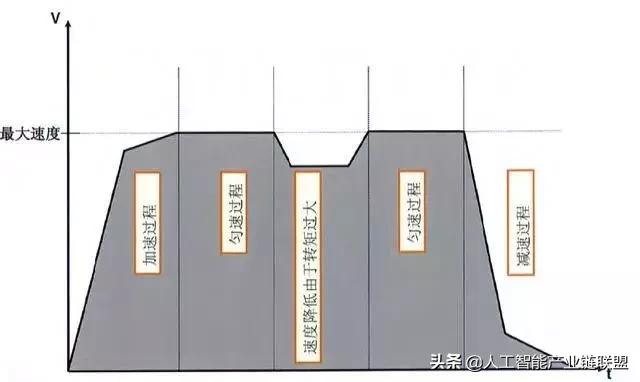
在以下这个V-T图中,显示高速模式下机器人的默认运动设定,在一个运 动中的机器人的扭矩控制始终会被优化,并且它的速度始终防止扭矩超差。
(2)编辑PTP运动指令
编辑运动指令一
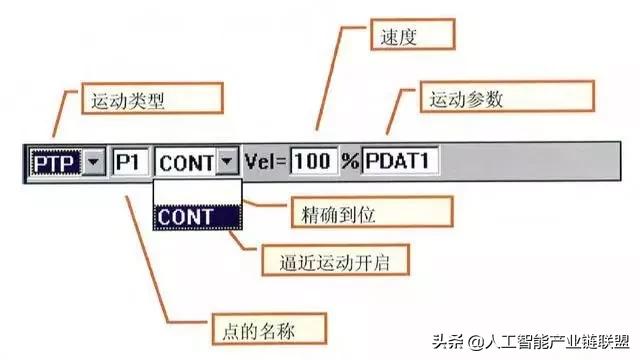
编辑运动指令二
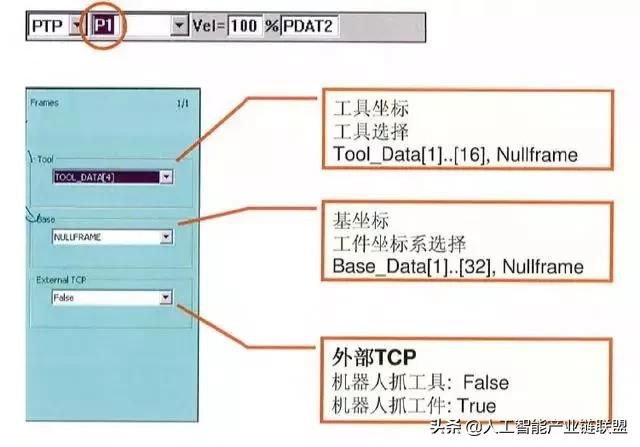
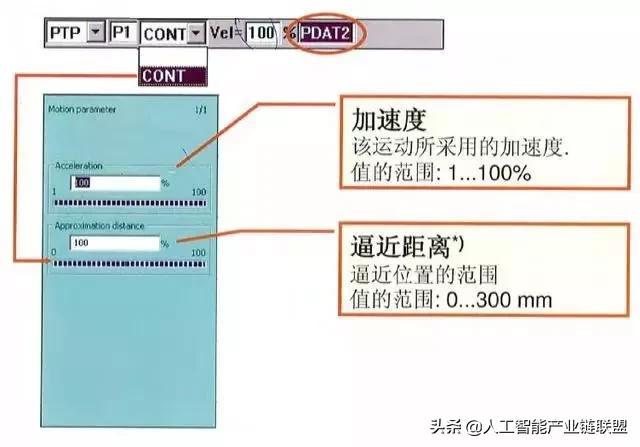
编辑运动指令三
只有当选择逼近运动(CONT)后,该参数“Approximation distance”才会显示。
(3)BCOrun
第一部分
为了确保机器人处于程序设定的目标路径上,需要执行BCO功能,这个功能会在一个低速状态下执行,机器人会移动到相应块指针所对应的运动指令点。
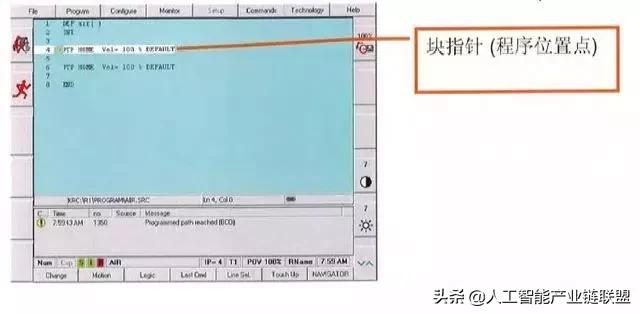
第二部分
只有当选择逼近运动(CONT)后,该参数“Approximation distance”才会显示。
以下情况会执行BCO功能:
a、程序复位后通过BCO功能回到HOME点。
b、移动机器人到块指针选择运动点。
c、外部自动模式钱选择“CELL”程序。
d、选择新程序。
e、指令修改后。
f、编程模式手动移动了机器人。
注意:
由于HOME位置是系统设定的初始位置,通常会推荐用户将它作为程序的第一以及最后一个运动指令,
第三部分
BCO功能总是直接从当前点向目标点运动,因此非常重要的一点是需要确保 此路径上没有障碍物,以防损坏工件、工具或者机器人。
机器人联系运行方式:
1、选择程序后,一直按下启动键。
2、机器人自动低速运行。
3、机器人到达目标后,再按下启动键程序继续运行
(4)姿态参数
姿态参数一
当机器人可以通过不同的姿态到达一个空间点时,参数S和T可以帮助机器人确定一个精确的唯一的姿态。
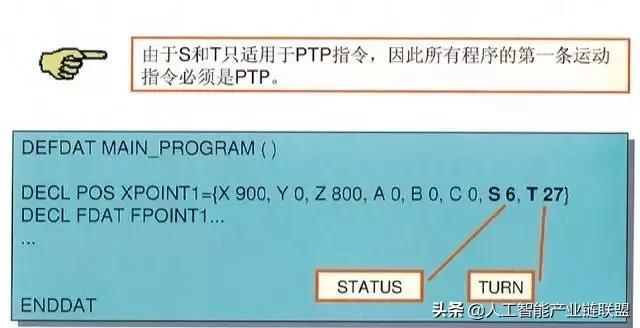
姿态参数二
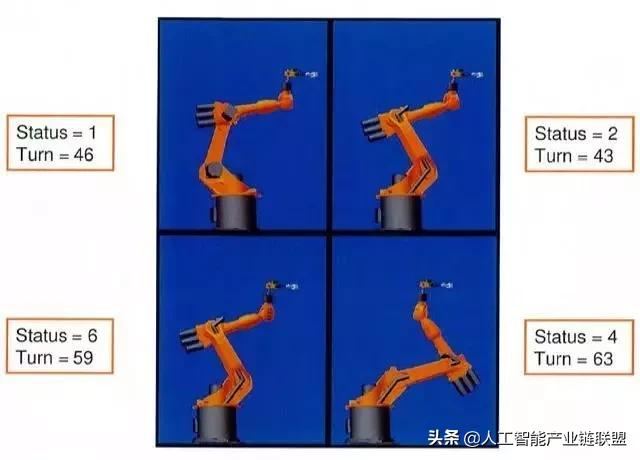
姿态参数三
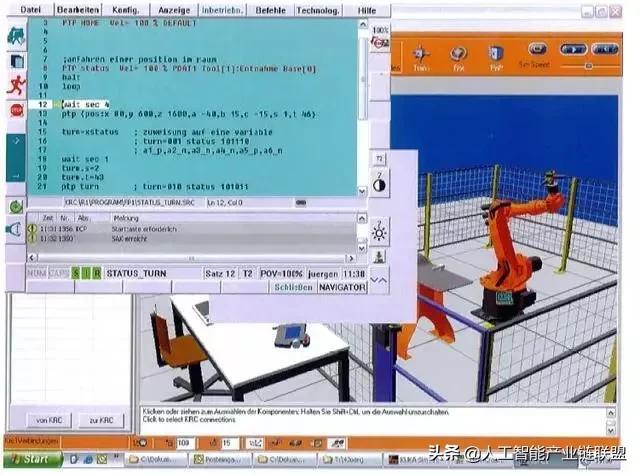
3、LIN运动
(1)LIN运动简介
TCP沿着一条直线运动
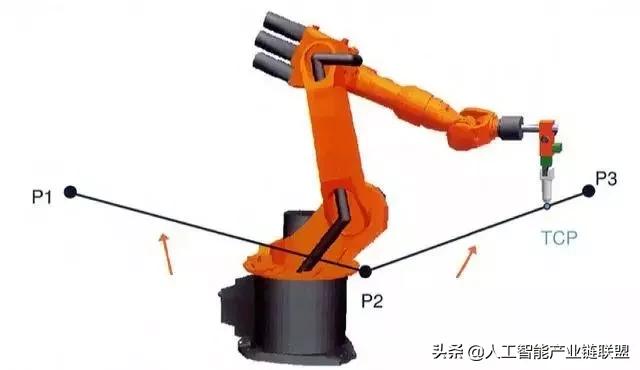
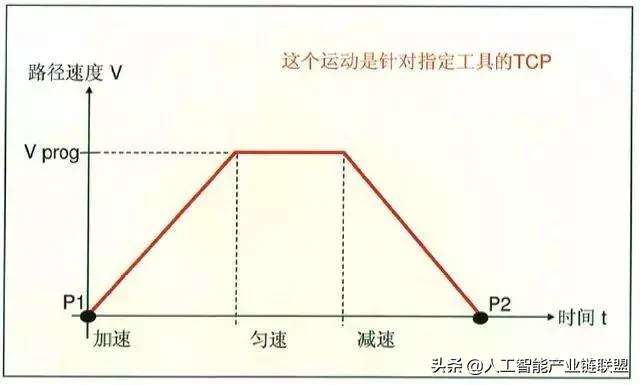
速度图像
(2)编辑LIN指令
编辑指令一
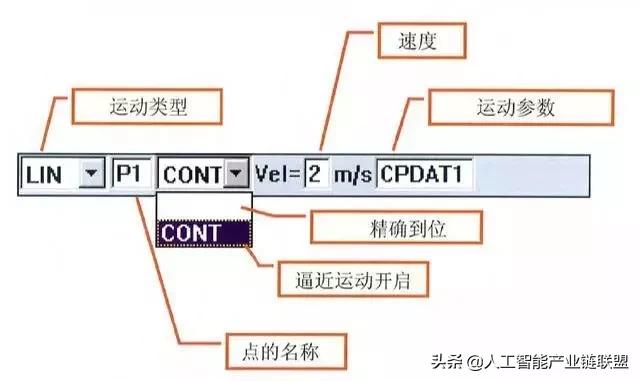
编辑指令二
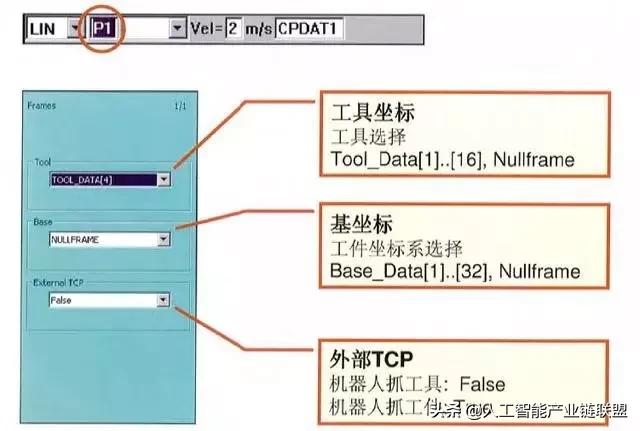
编辑指令三
只有当选择逼近运动(CONT)后,该参数“Approximation distance”才会显示。
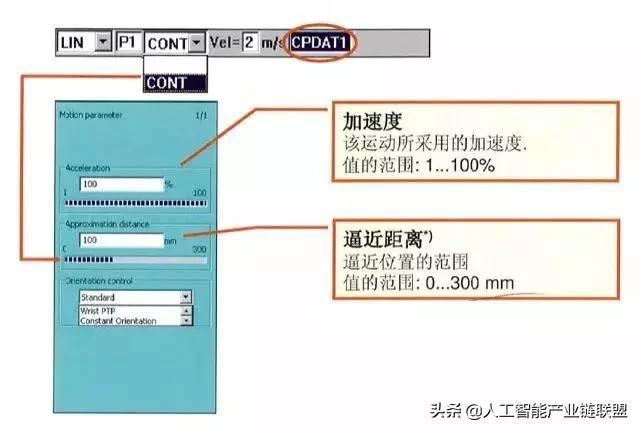
编辑指令四
在这个路径运动过程中,工具的方向会从起始点到结束点连续变化,这个动作的完成取决于工具的姿态。
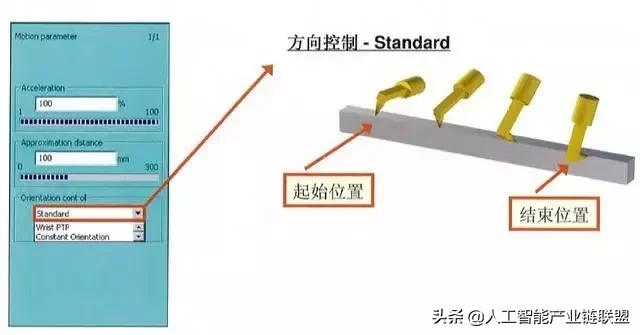
编辑指令五
在这个路径运动过程中,工具的方向会从起始点到结束点连续变化,这种方式通过腕部轴的变化把执行运动拆分成若干个PTP运动来执行,这种方式可以避免死角情况发生。
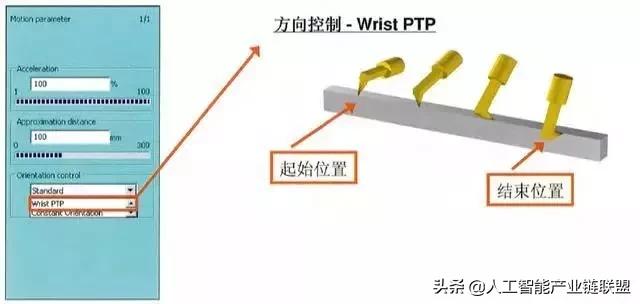
编辑指令六
在这个连续动作中,工具方向始终保持不变,保留起始点的工具姿态忽略结束点的工具姿态。
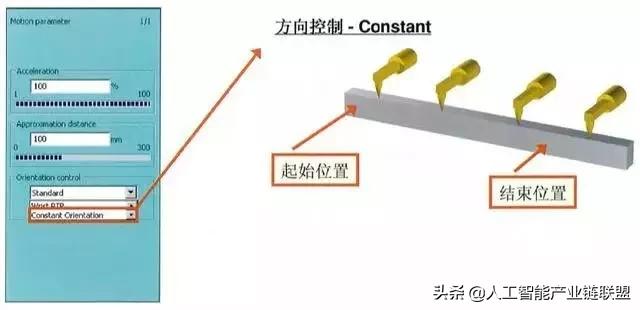
4、CIRC运动
(1)CIRC运动简介
TCP沿着圆弧向结束点运动
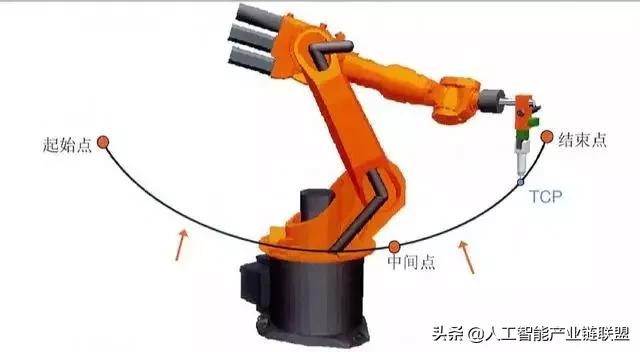
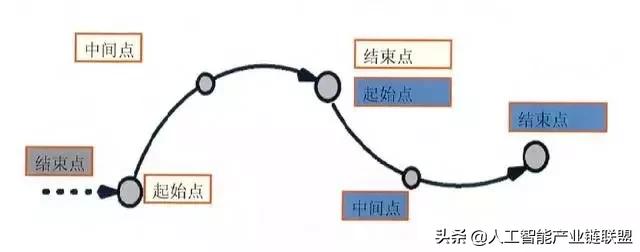
这里TCP或者是工件的参考点,会沿着圆弧向结束点运动,这条路径由起始点,中间点,结束点确定的,运动结束点会是下一个运动的起始点;当一个点作为圆弧中间点的时候,它的工具姿态就会被忽略
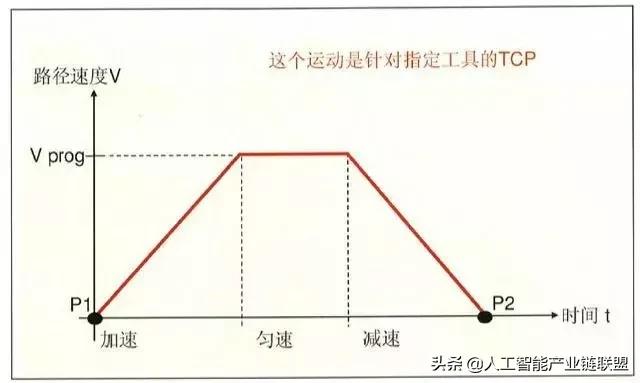
CIRC运动速度图形
(2)编辑CIRC运动指令
CIRC运动指令一
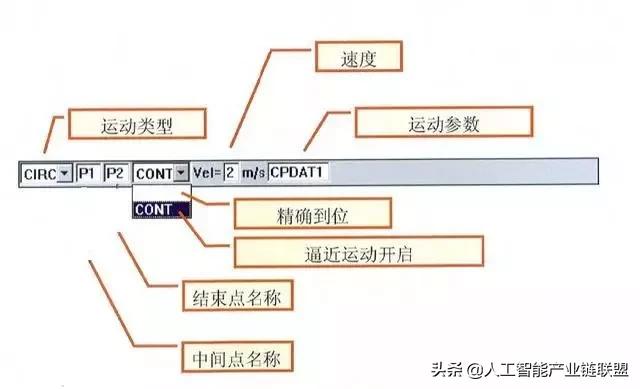
CIRC运动指令二
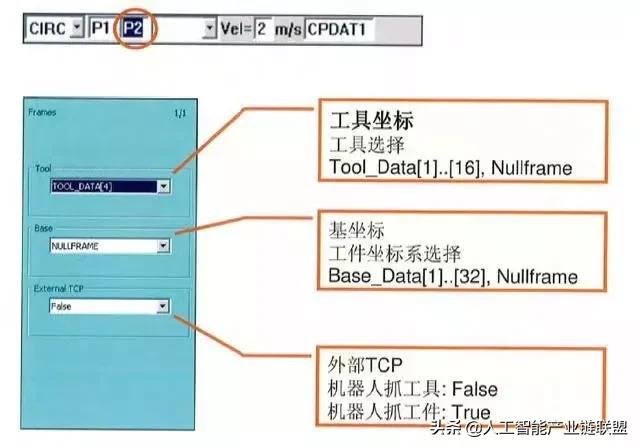
CIRC运动指令三
只有当选择逼近运动(CONT)后,该参数“Approximation distance”才会 显示。
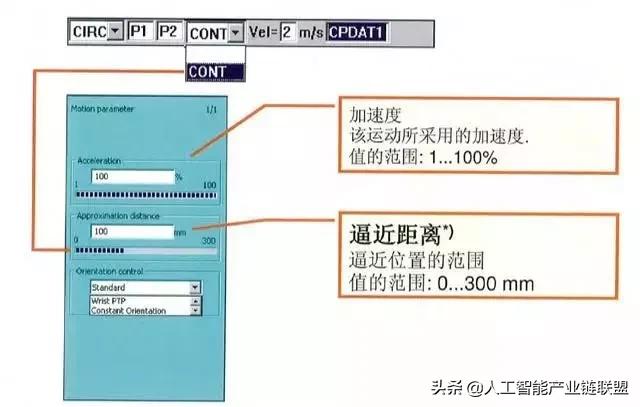
CIRC运动指令四
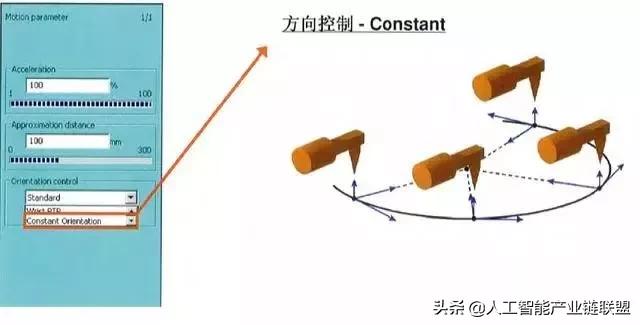
在这个路径运动过程中,工具的方向会熊起始点到结束点连续变化,这个动作的完成取决于工具的姿态。
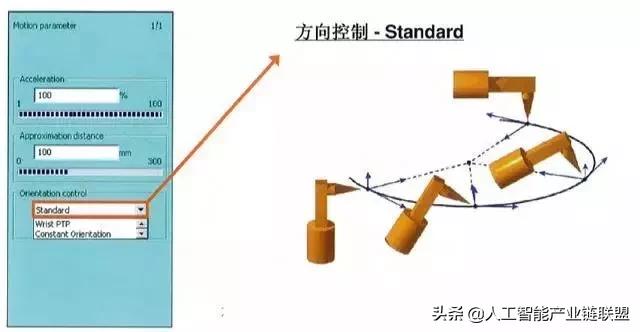
CIRC运动指令五
在这个路径运动过程中,工具的方向会从起始点到结束点连续变化,这 种方式通过腕部轴的变化把直线运动拆分成若干个PTP运动来执行,这种方式可以避免死角情况的发生。
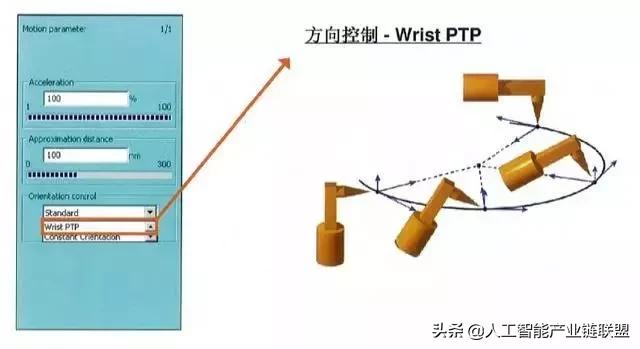
CIRC运动指令六
在这个连续运动中,工具方向始终保持不变,保留起始点的工具姿态,忽略结束点工具姿态。
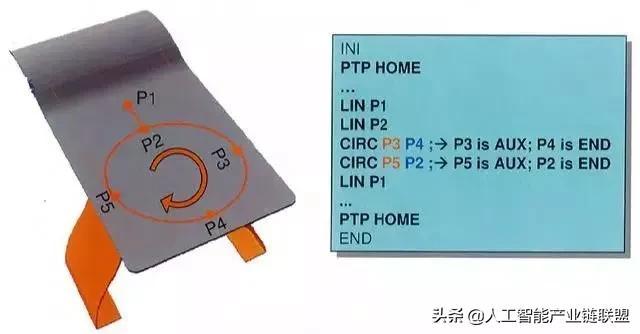
(3)360°的整圆
一个完整的圆弧必须用两个语句来完成。
5、逼近运动
(1)逼近运动简介
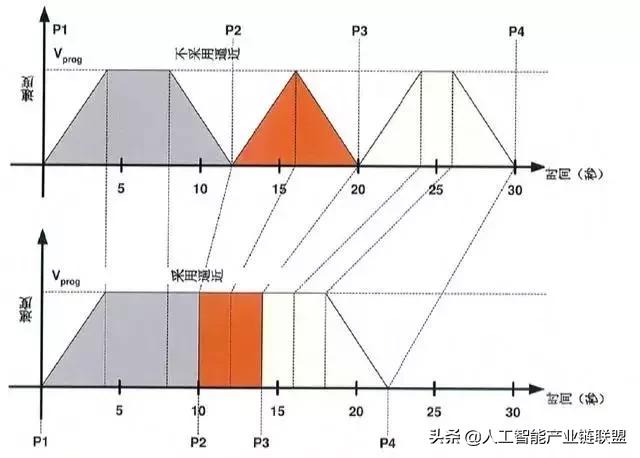
在逼近的过程中,机器人不会精确的到达程序的每一个点,因此没有停顿,这样可以减少损耗和缩短生产节拍。
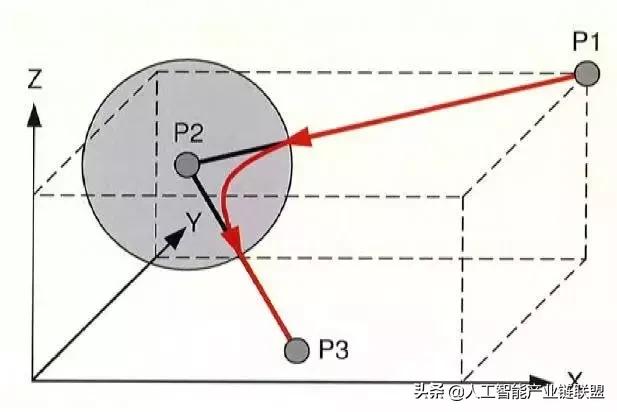
逼近运动所节省的节拍时间
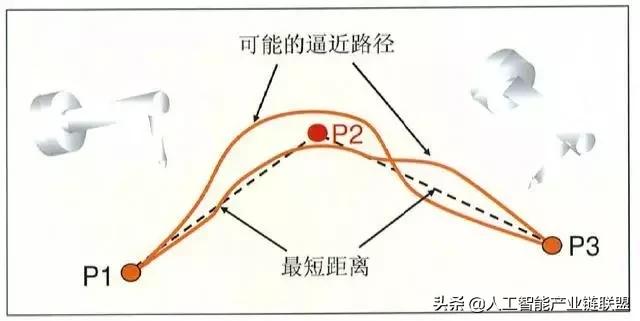
(2)PTP逼近运动
PTP逼近运动示意图,P2是逼近点。
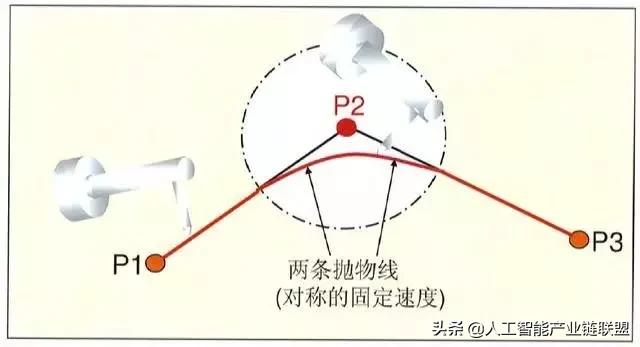
(3)LIN逼近运动
P2是逼近点。
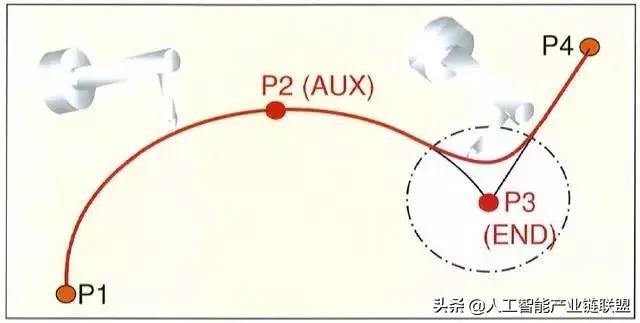
(4)CIRC逼近运动
P3是逼近点
(5)计算机前置判断功能
前置判断功能一
a、什么是前置判断?
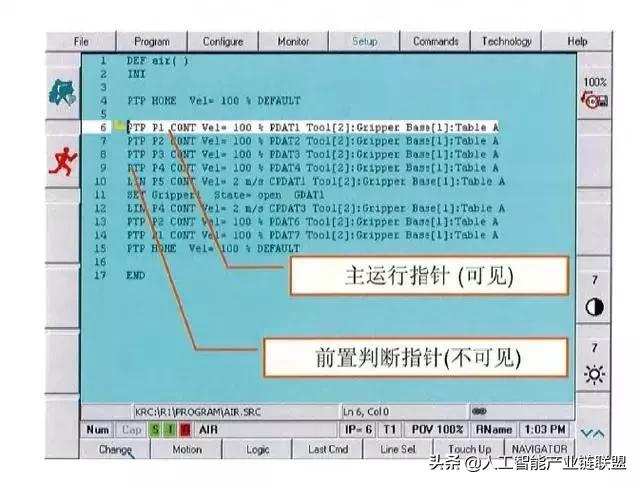
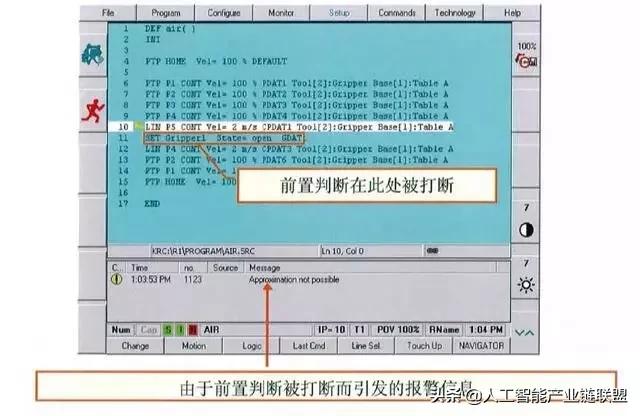
当程序运行时,在用户图形界面中可以看到主运行指针(白色运行条) 一直可以只是程序当前执行的行,另一个不可见的前置判断指针会刷新到主运行指针的后上运动指令的地方(默认设置)
b、前置判断的功能是什么?
为了能计算路径,例如逼近运动,就必须用到前置判断指针来预先规划路径数据,不仅是运动指令会被执行,而且运算指令和外围控制指令也同样会被执行。
c、影响前置云的外围设备(例如输入输出错误指令)结构和数据会触发前置判断停止,如果前置被打断,逼近运动将不会被执行。
前置判断功能二
前置判断功能三
文章来源:网络
相关阅读
【工业机器人】全球工业机器人详细产业链梳理!
【工业机器人】日本工业机器人大盘点
【工业机器人】详解工业机器人控制系统架构
【智能工厂】智能工厂如何快速落地
【工业技术】航空制造推动新概念机器人发展(上)
【工业技术】航空制造推动新概念机器人发展(下)
一文读懂人脸识别技术
【神经网络】给初学者们讲解人工神经网络(ANN)
人工智能的基础--知识分类
人工智能产业链深度透析—基础层
人工智能产业链深度透析-技术层
人工智能全产业链深度透析--(综合)
人工智能产业链深度透析—产业应用医疗篇
朱松纯 | 人工智能的现状、任务、构架与统一(上)
朱松纯 | 人工智能的现状、任务、构架与统一(中)
朱松纯 | 人工智能的现状、任务、构架与统一(下)
【智慧农业】2018中国农牧家禽行业智慧养殖白皮书
【智慧农业】2019年智慧农业市场调研及前景研究报告(附PDF下载)
【智能家居】我国智能锁产业现状及未来发展趋势分析
【知识图谱】详解知识图谱关键技术与应用、AI图谱技术在知乎的应用实践、如何构建多快好省的“知识图谱即服务”
【智造】重磅!《中国智能制造排行榜TOP100》榜单发布 揭露智能制造发展趋势
【智能制造】符合《智能制造系统解决方案供应商规范条件》企业(第二批)名单公示
荐:
【中国风动漫】除了《哪吒》,这些良心国产动画也应该被更多人知道!
声明
内容来源:中国智能制造系统解决方案供应商联盟、网络,免责声明:部分文章和信息来源于互联网,不代表本订阅号赞同其观点和对其真实性负责。
编辑:Zero

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)