26.04 ABB RobotStudio 工业机器人路径规划自动路径生成(圆弧/镜像)作业报告
圆弧路径操作部分
一、基本信息
项目名称:工业机器人手动示教与 RobotStudio 自动路径规划
二、项目目的
理解工业机器人手动示教与自动路径规划的适用场景与优缺点。
掌握利用 RobotStudio 对复杂工件进行自动路径生成与优化的方法。
完成路径参数设置、位姿调整、轴配置与轨迹优化,提高复杂路径规划效率。
建立工业机器人 “任务分析→路径生成→调试优化→仿真验证” 的工程流程。
三、项目原理
工业机器人手动示教适用于加工简单的工件,工件外形简单,示教点少;而对于加工外形复杂且精度要求高的工件,则需要利用 RobotStudio 软件自动生成路径,再进行路径的完善和优化,针对示教点多、路径复杂的情况,这种方式可以大大提高路径规划的效率。
四、项目设备与软件
计算机
ABB RobotStudio 仿真软件
绘图笔 / 加工工具模型
五、项目内容与步骤
- 设置初始参数完成工具坐标系(TCP)、工件坐标系、运动速度、转弯数据、安全区域等基础参数配置。
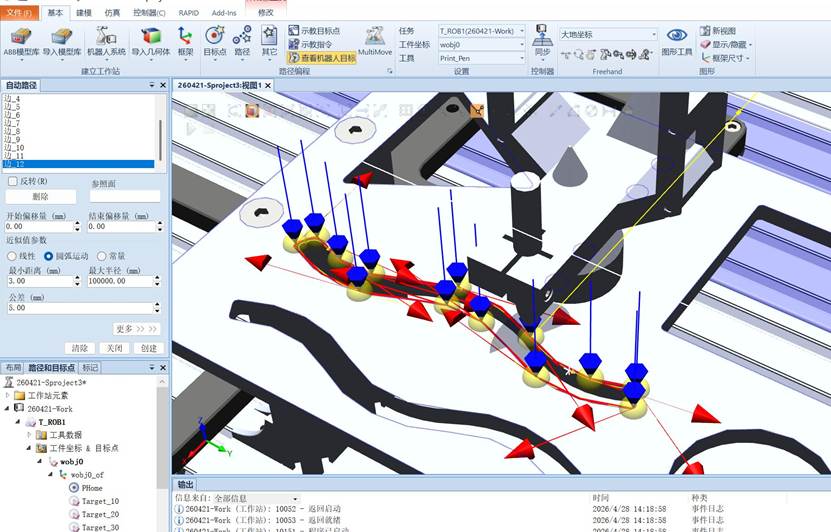
- 生成自动路径根据工件轮廓与加工要求,在软件中自动生成机器人运动路径,适用于复杂轨迹与多点位任务。
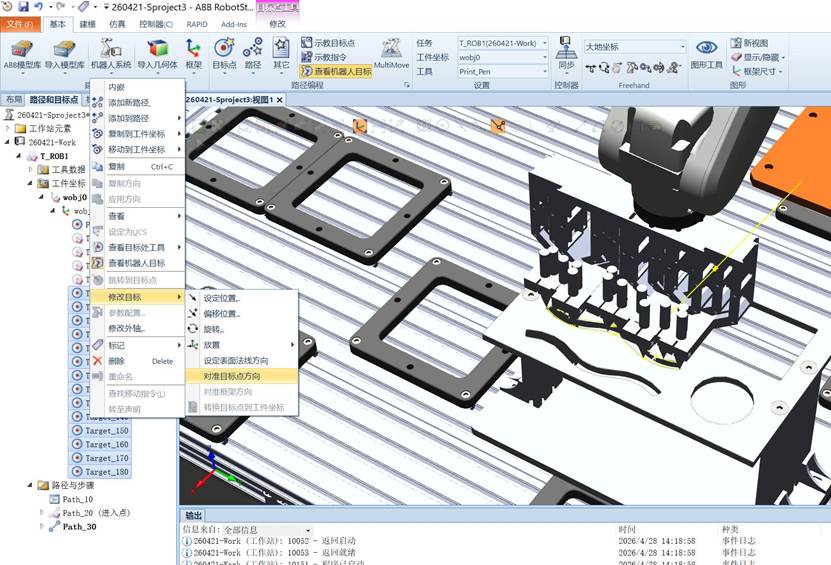
- 调整目标点工具位姿检查并修正各目标点工具姿态,保证加工角度合理,避免碰撞、姿态突变或干涉。
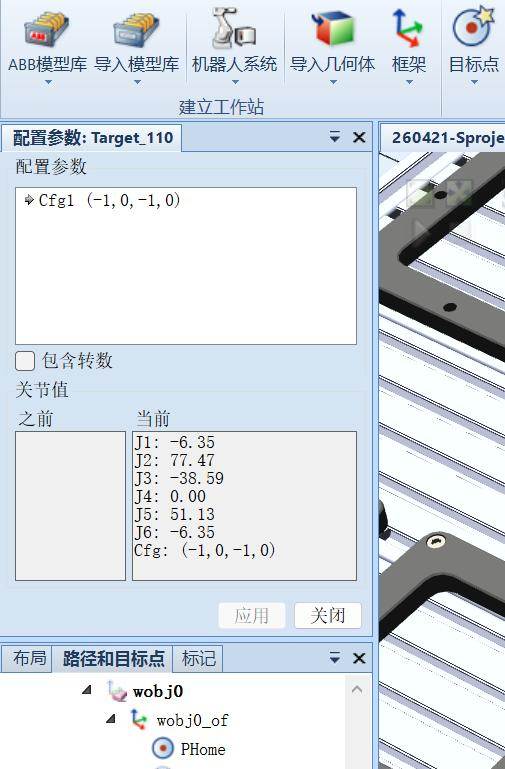
- 轴配置参数设置机器人轴配置与运动限制,避免轴超限、奇异点,保证运动连续、稳定、安全。
- 完善路径和优化参数对轨迹进行平滑处理,删除冗余点,优化速度、加速度与转弯参数,提升路径精度与运行效率。
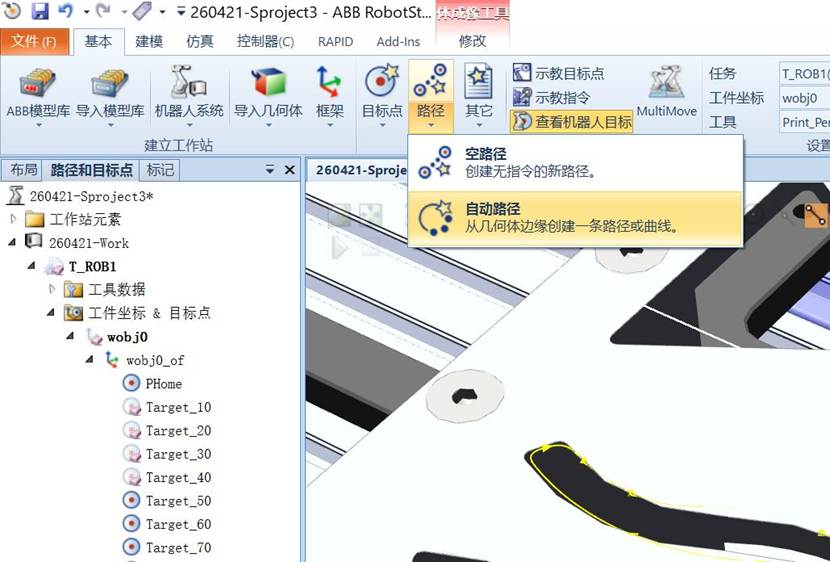
点击shift
对齐所有的目标点,避免奇异位
修改机械臂解算配置
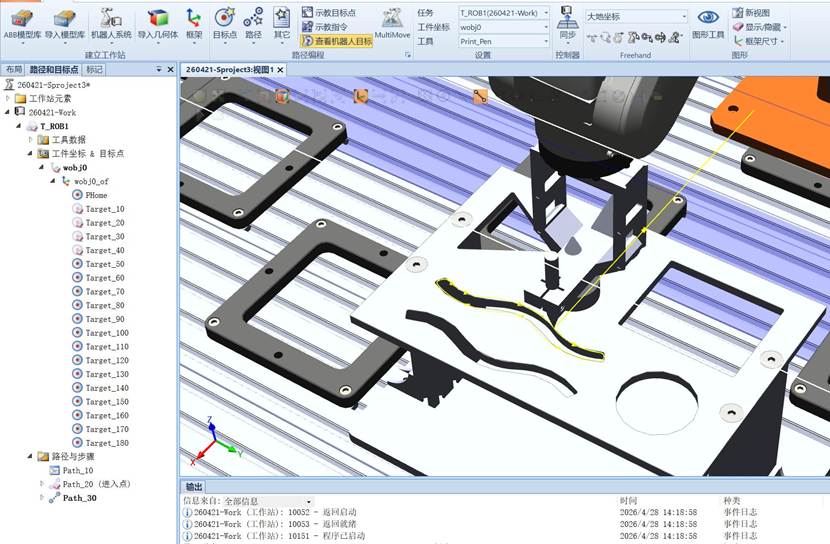
生成路径结果
六、项目结果与分析
自动路径是否生成成功: 是
工具位姿是否合理、无干涉:合理,无干涉
轴运动是否正常、无超限:正常、无超限
优化后路径是否更平滑、精度更高:平滑、精度合理
对比手动示教,自动路径效率提升情况:明显,效率更高,质量更好
七、项目总结与心得
通过本次 RobotStudio 自动路径生成作业,我成功实现了从三维模型到机器人运动轨迹的自动化转换。仿真结果显示,生成的路径不仅工具位姿合理、无干涉,且轴运动全程正常无超限,优化后的轨迹在平滑度与精度上均达到了预期标准。
与手动示教相比,自动路径技术的效率提升是颠覆性的。在应对复杂曲面或规则几何图形时,自动路径直接从 CAD 模型提取特征,省去了繁琐的逐点示教过程,将原本可能需要数小时的编程工作缩短至几分钟,极大地降低了时间成本。
从工程应用的角度来看,自动路径不仅解决了手动示教效率低、精度难以保证的痛点,更规避了物理碰撞的风险。这次实践让我深刻体会到,掌握“离线编程+自动路径”技术,是实现工业机器人高效、精准作业的关键,也为未来处理更复杂的自动化产线任务打下了坚实基础。
镜像操作部分
一、基本信息
- 项目名称:基于 RobotStudio 的机器人路径镜像功能应用
二、项目目的
- 理解 RobotStudio 中路径镜像的原理与作用。
- 掌握镜像框架(对称平面)的创建方法。
- 能够对已有的 S 形路径进行镜像生成,实现对称轨迹。
- 完成路径调用、程序生成与仿真运行,验证镜像效果。
三、项目原理
绘图模块中包含两条 S 形图形,两者不是平移关系,而是镜像关系。本任务利用 RobotStudio 中的 “镜像路径”功能,从当前路径生成对称的镜像路径。镜像路径的本质:借助镜像平面(对称面)形成对称的路径。因此需要先创建对称面(镜像框架),再对原路径进行镜像,最终生成对称 S 形轨迹。
四、使用软件与设备
- 计算机
- ABB RobotStudio 仿真软件
- 绘图笔工具(TCP 已标定)
五、项目内容与步骤
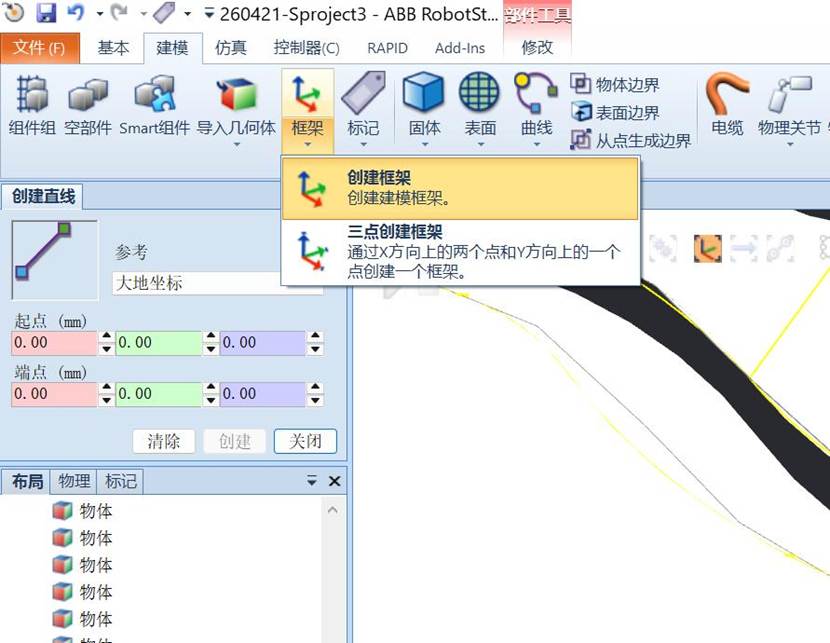
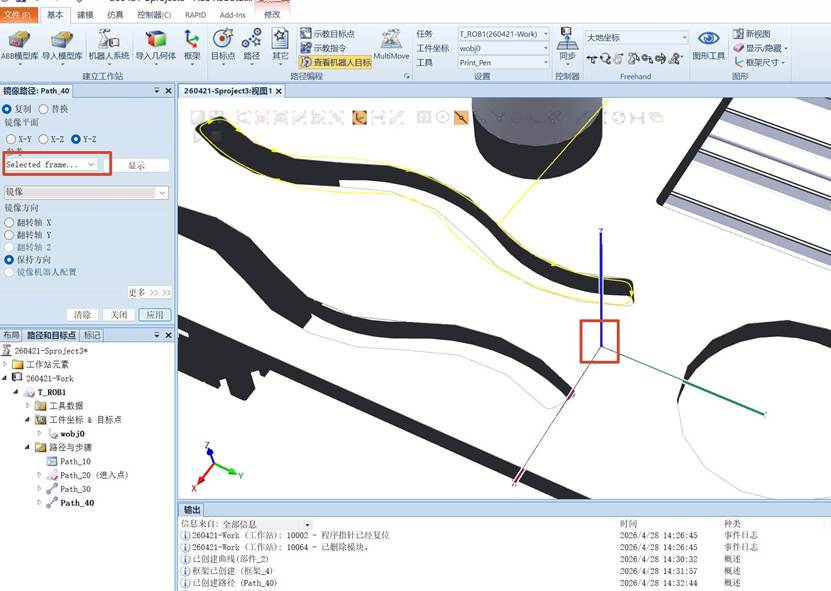
1.创建镜像框架根据两条 S 形图形的对称位置,建立镜像平面,设置对称中心与方向,确定镜像参考坐标系。
2.创建和移动路径绘制或导入第一条 S 形路径,调整路径位置、姿态与长度,确保路径符合绘图要求。
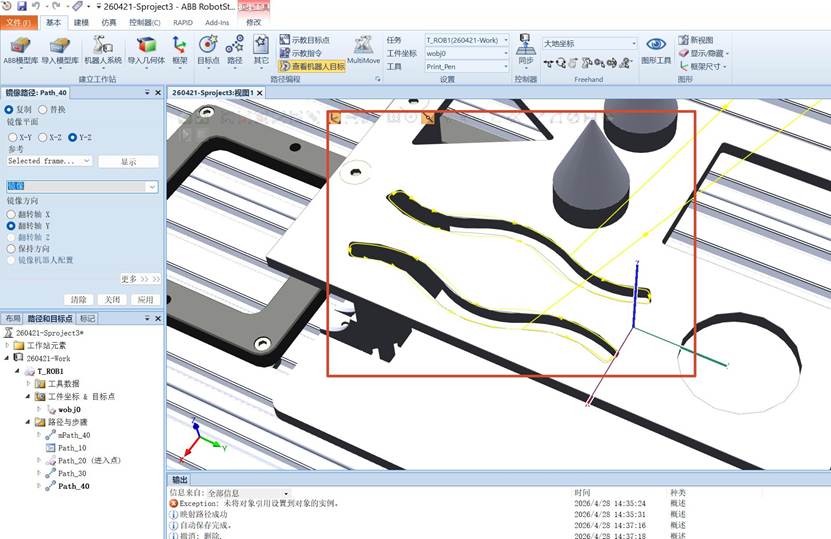
3.镜像路径选择已创建的 S 形路径,使用 “镜像路径” 功能,以镜像框架为对称面,生成第二条镜像 S 形路径。
4.调用路径与仿真运行将原路径与镜像路径添加到 RAPID 程序,设置运动方式与速度,启动仿真,观察绘图轨迹是否呈对称镜像效果。
六、项目结果与分析
- 是否成功创建镜像框架:是
- 是否成功生成镜像路径:是
- 两条 S 形是否呈镜像对称:是
- 仿真运行是否平稳、无碰撞、无超限:是
- 出现问题及解决方法:
|
问题 |
解决方法 |
|
出现机械臂轴太短,超限问题 |
移动机械臂基座 |
七、项目总结
通过本次 RobotStudio 路径镜像项目的实操,我不仅掌握了镜像功能的具体操作,更建立了一套完整的“对称轨迹”编程思维。在实操过程中,我深刻体会到,镜像路径的本质并非简单的图形复制,而是基于特定坐标系(镜像框架)的数学变换。因此,创建精准的镜像框架(对称面)是整个任务的核心前提,框架的位置与方向直接决定了最终轨迹的对称精度。
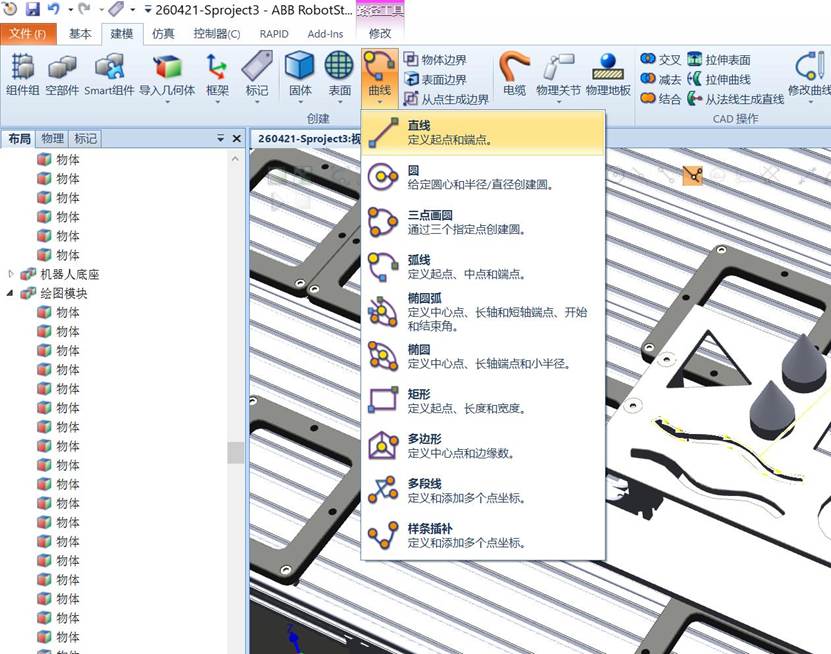
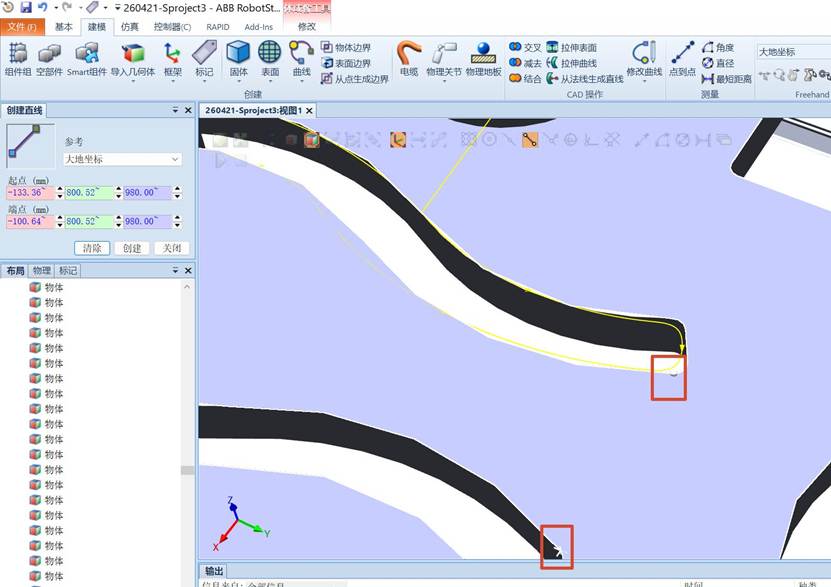
在项目流程中,从创建直线与框架,到提取移动指令生成空路径,再到执行镜像并配置参数,最后将路径整合进主程序进行仿真,这一系列步骤让我对 RobotStudio 的逻辑结构有了更清晰的认知。特别是在仿真验证环节,我学会了如何通过观察机器人轴配置的变化,来排查镜像后可能出现的奇异点或姿态异常,这极大锻炼了我的离线调试与故障排查能力。
镜像操作部分操作步骤
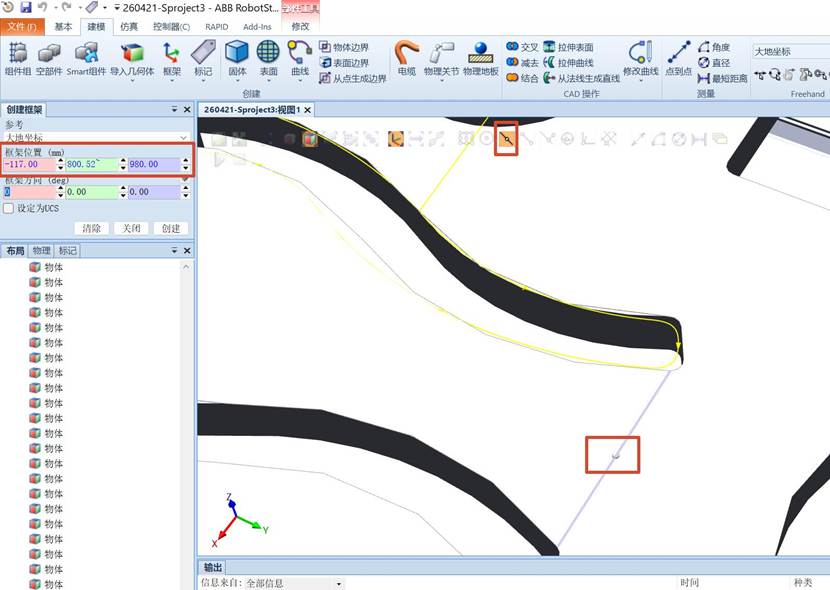
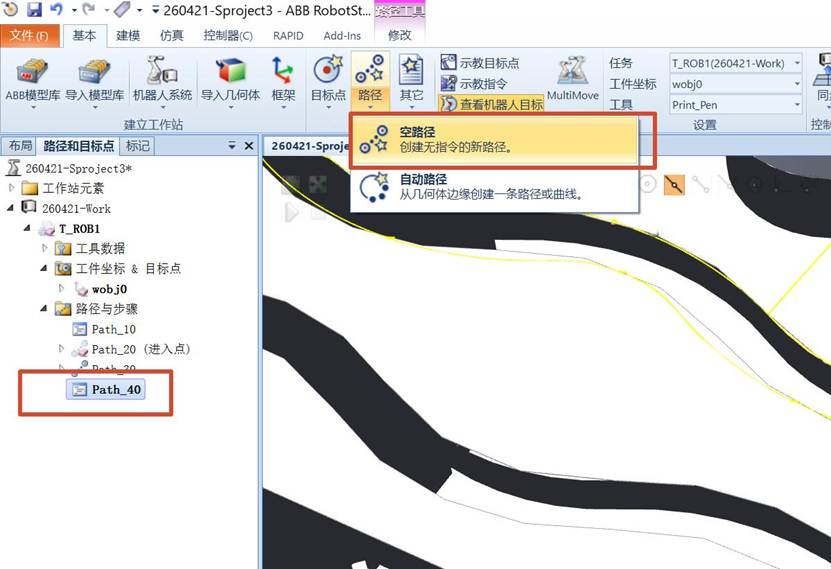
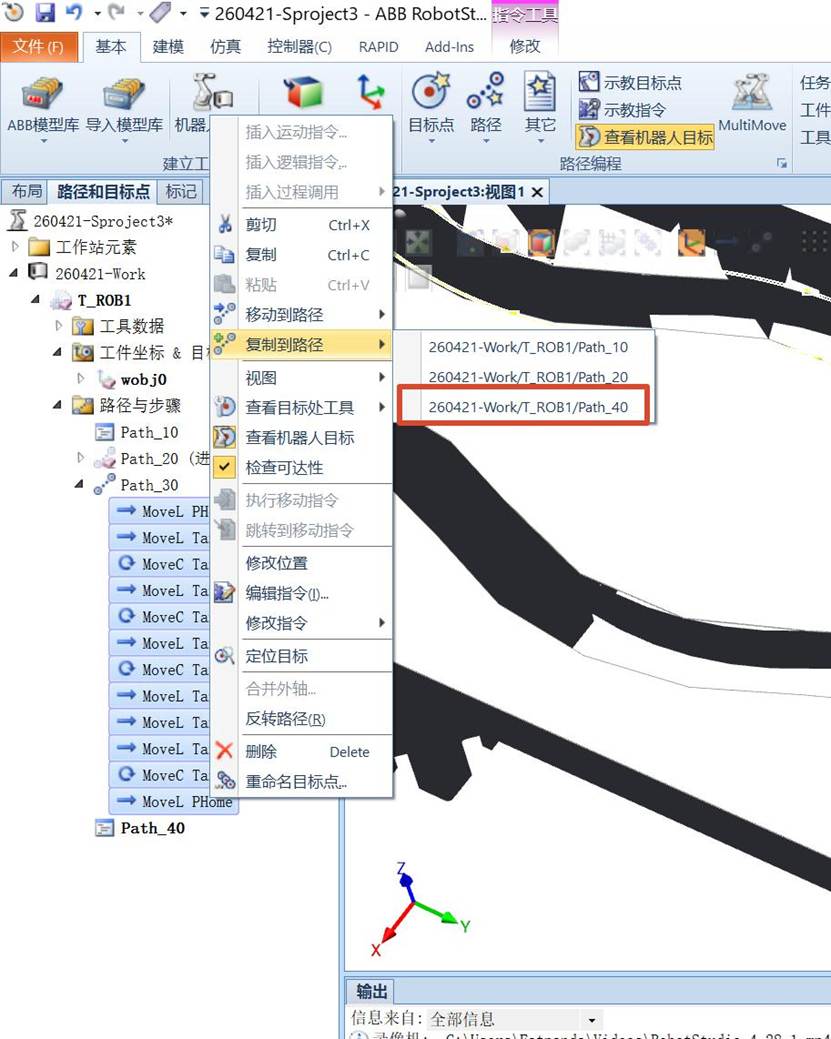
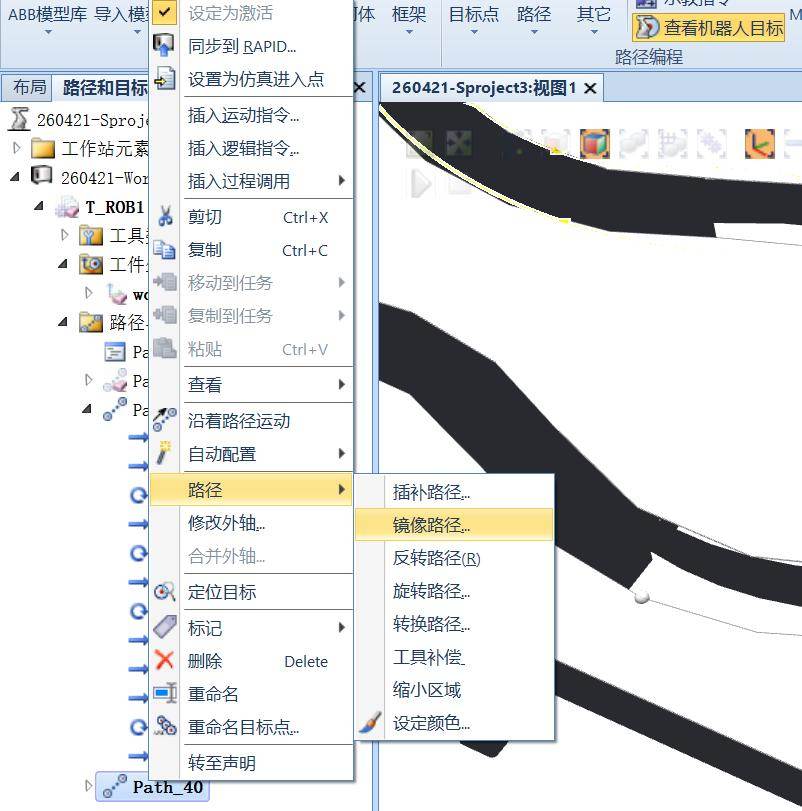

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 7
 0
- 0


 已为社区贡献3条内容

所有评论(0)