机器人操作系统(ROS)
一、什么是 ROS?
ROS(Robot Operating System)不是一个操作系统,而是一个机器人软件开发框架。
你可以把它理解为:
“为机器人提供的 Linux 级别的中间件与生态系统。”
它的核心功能是——
让各种传感器、控制器、算法模块之间顺畅通信,并快速构建一个完整的机器人系统。
🧩 ROS 的核心组成
| 模块 | 作用 | 类比 |
|---|---|---|
| 节点(Node) | 一个独立运行的程序,如“激光雷达节点”、“导航节点” | 不同进程 |
| 话题(Topic) | 节点间通信通道,用于传输数据(如传感器消息) | 发布/订阅消息系统 |
| 服务(Service) | 请求/应答形式的通信(如拍照、运动控制命令) | API 调用 |
| 动作(Action) | 支持中途反馈的长时间任务(如导航、移动) | 异步任务 |
| 参数服务器(Parameter Server) | 存放系统运行时参数 | 配置中心 |
| 包(Package) | ROS 工程的基本单元(包含代码、配置、launch 文件等) | 模块或库 |
二、ROS 能做什么?
ROS 是机器人开发的“底层骨架”,几乎所有现代机器人都会基于它。
| 类型 | 应用举例 |
|---|---|
| 移动机器人 | 自动导航小车、扫地机器人、AGV |
| 仿人机器人 | 语音交互、环境感知 |
| 工业机器人 | 机械臂、夹爪控制、视觉识别 |
| 仿真机器人 | 使用 Gazebo / RViz 进行算法测试 |
| 教育科研 | SLAM、路径规划、计算机视觉 |
三、ROS 环境搭建方式
| 方式 | 优点 | 缺点 | 推荐人群 |
|---|---|---|---|
| 🐧 原生安装 (Ubuntu) | 性能最高、兼容最好 | 安装复杂、依赖多 | Linux用户 |
| 🐳 Docker 容器环境 | 环境隔离、可复现、快速启动 | 需要 Docker 基础 | macOS / Windows用户 |
| 💻 VSCode Dev Container | 自动构建 + 一键开发 | 初次配置较多 | 教学/科研用户 |
| 🧱 WSL2 + Ubuntu | 兼容ROS生态,支持图形界面 | 配置稍复杂 | Windows用户 |
四、推荐方案:Docker + VSCode 开发容器方式
这是 Neoscholar 系列课程的标准方案。
支持 ROS Noetic(适配 Ubuntu 20.04),可在 macOS、Windows、Linux 上统一使用。
Step 1:安装必要软件
1.下载并安装Docker Desktop:
https://docs.docker.com/desktop
2.下载并安装Visual Studio Code:
https://code.visualstudio.com/download
Step 2:ROS Docker镜像下载,准备 ROS 项目目录
下载ROS Docker镜像文件:
获取名为ROS-Docker.zip的压缩包,解压至您计划用于本模块的工作目录。
打开vscode,左上角找到terminal,点击新建进入,进入到解压压缩包文件的目录下:
在解压目录中执行以下命令:
$ cd neoscholar-ros/simulator-robot-docker
$ docker build -f Dockerfile -t devrt/simulator-robot:latest .
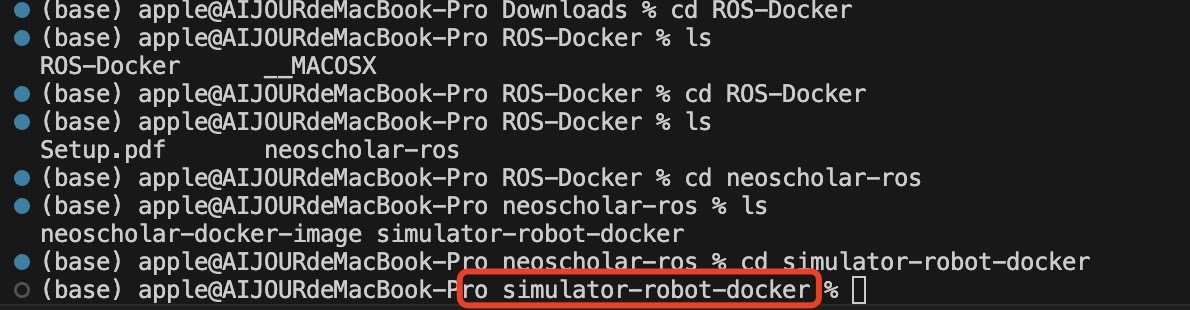
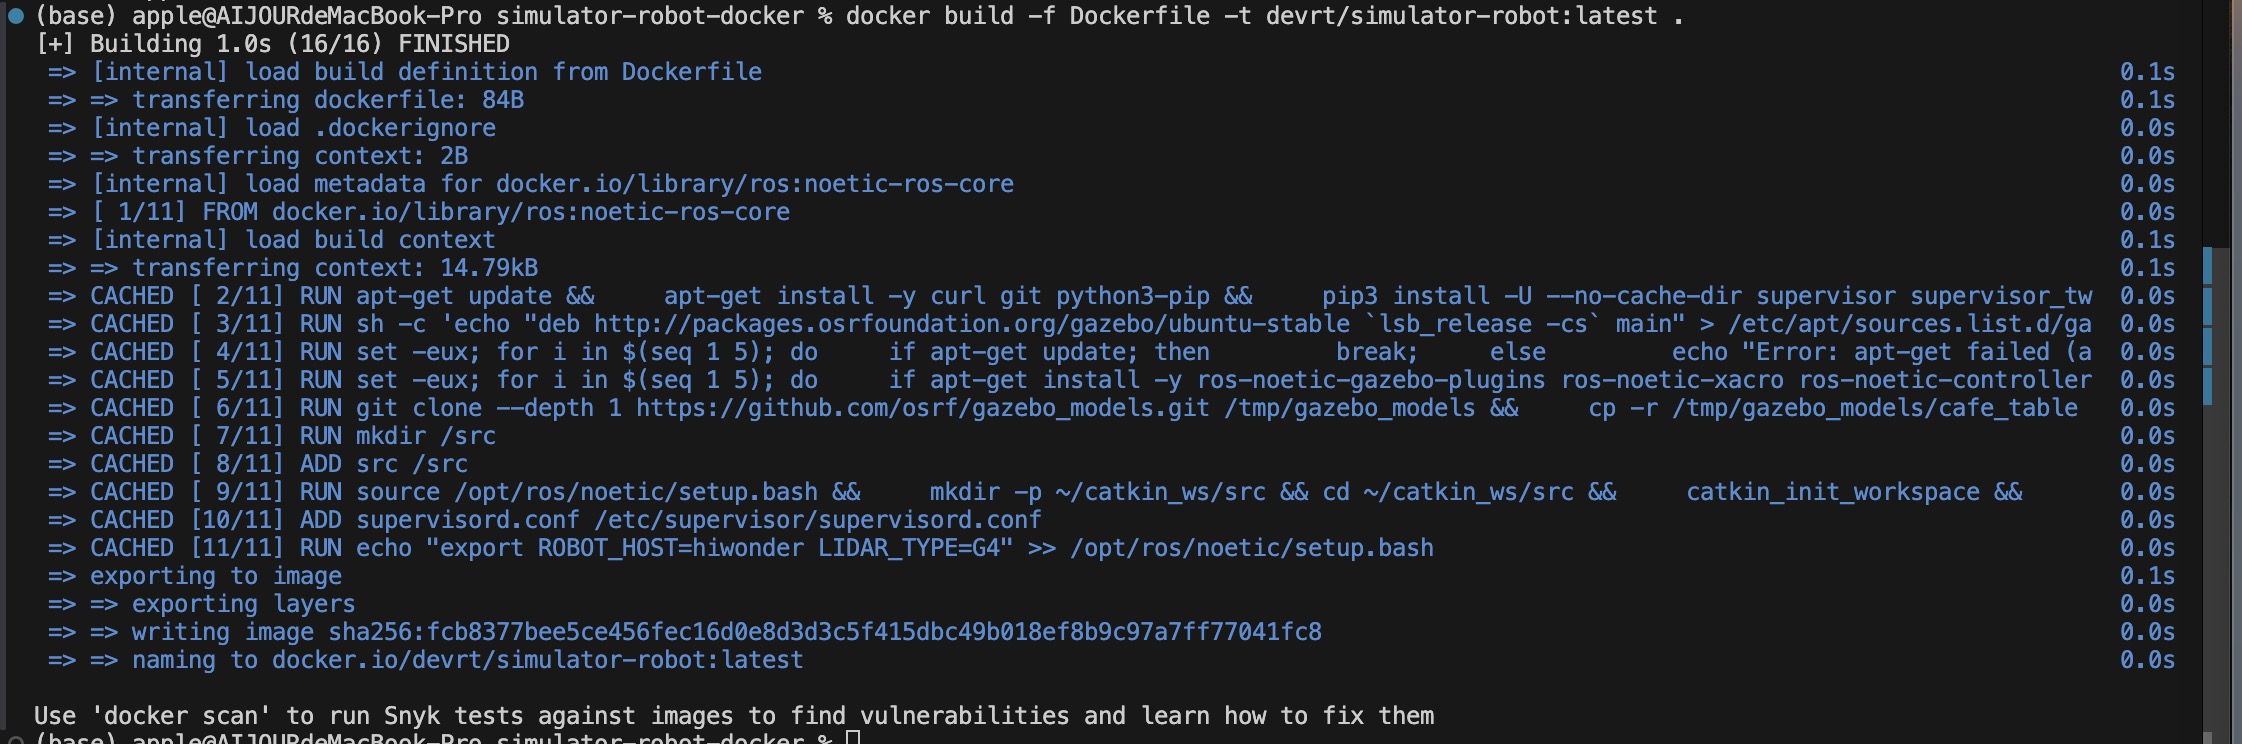
镜像构建可能需要等待一段时间,完成后继续下一步。
在解压目录中执行以下命令:
$ cd neoscholar-ros/neoscholar-docker-image
$ docker compose up
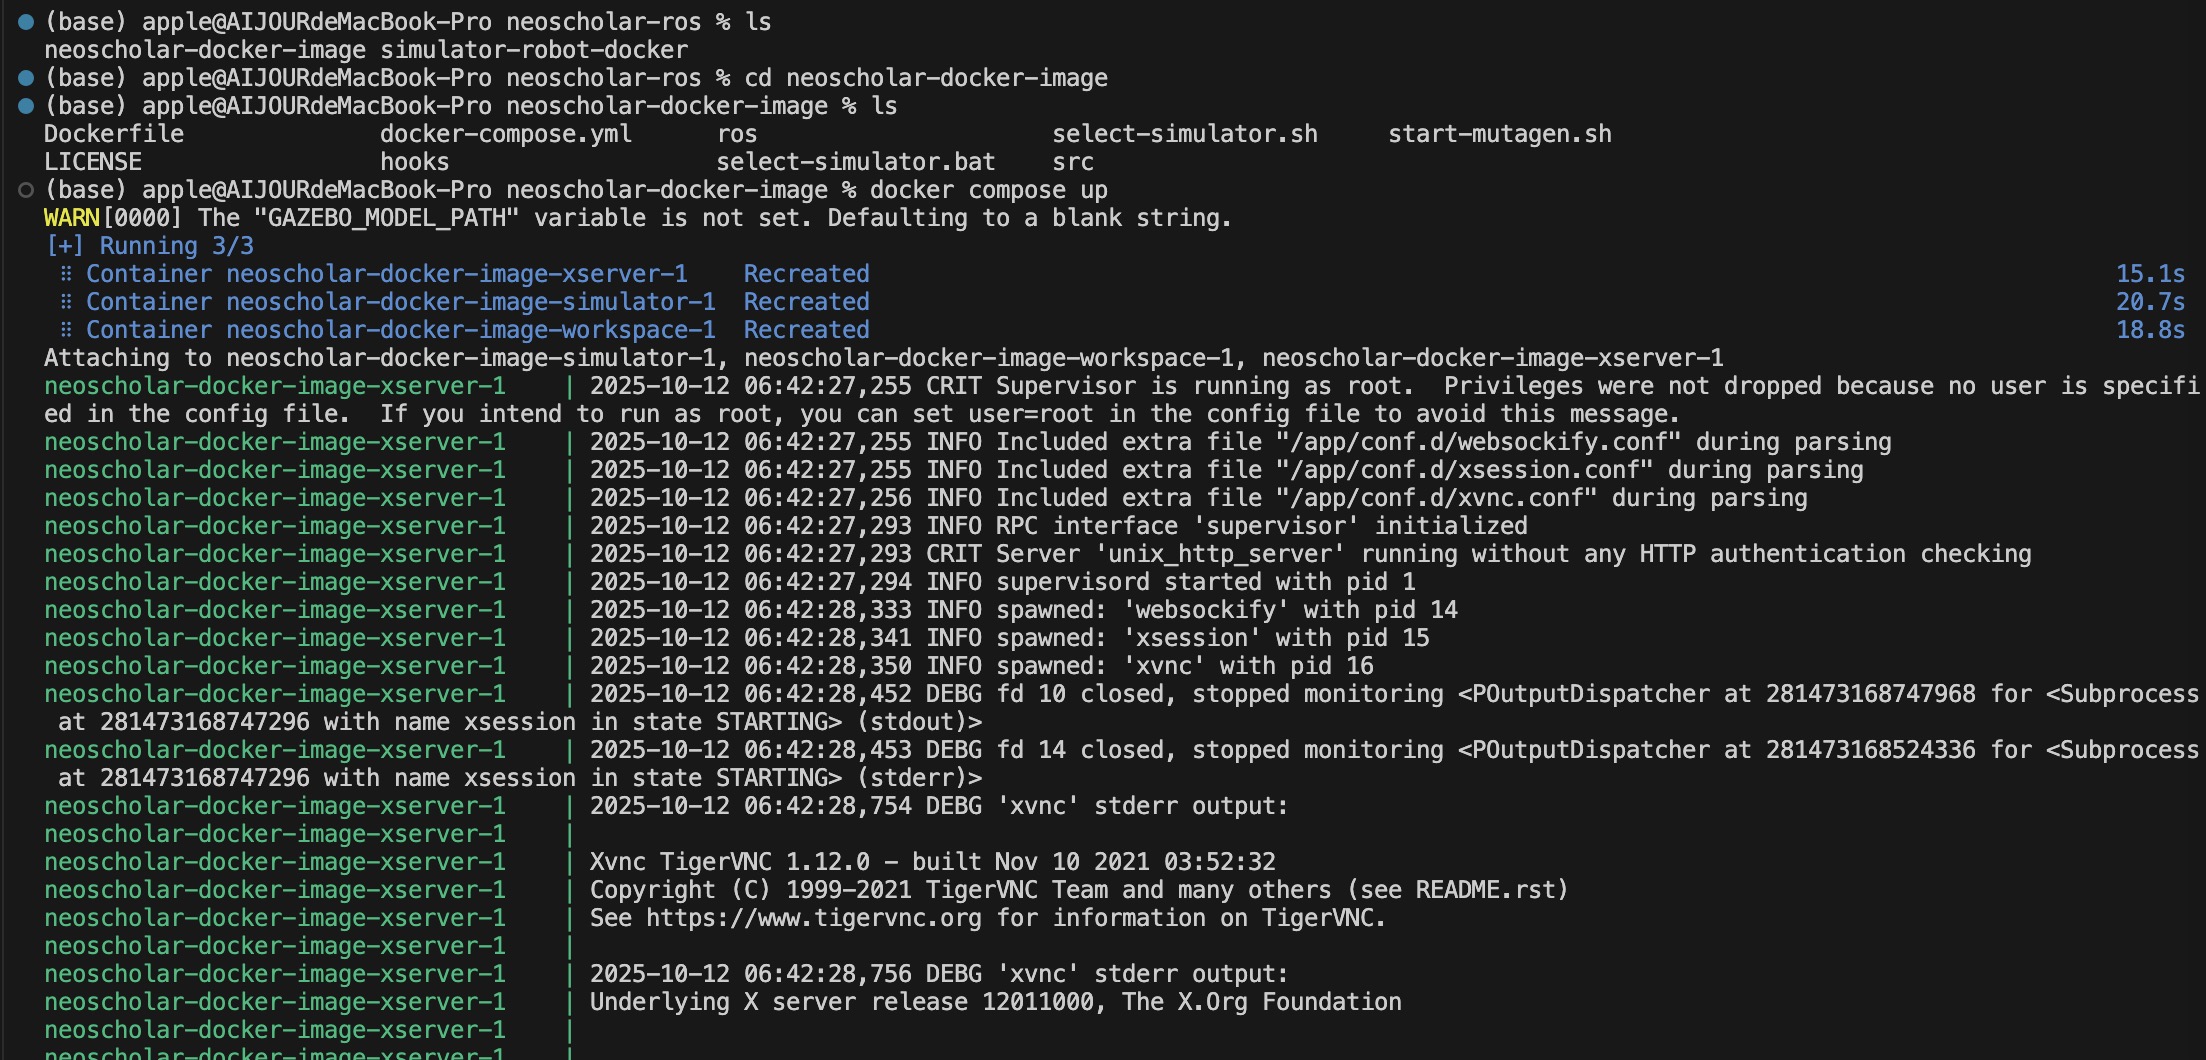
ROS Docker镜像的安装与配置将耗时较久。
Step 3:在VSCode中使用ROS开发容器
安装VSCode扩展:
添加"Remote Development"扩展,install。
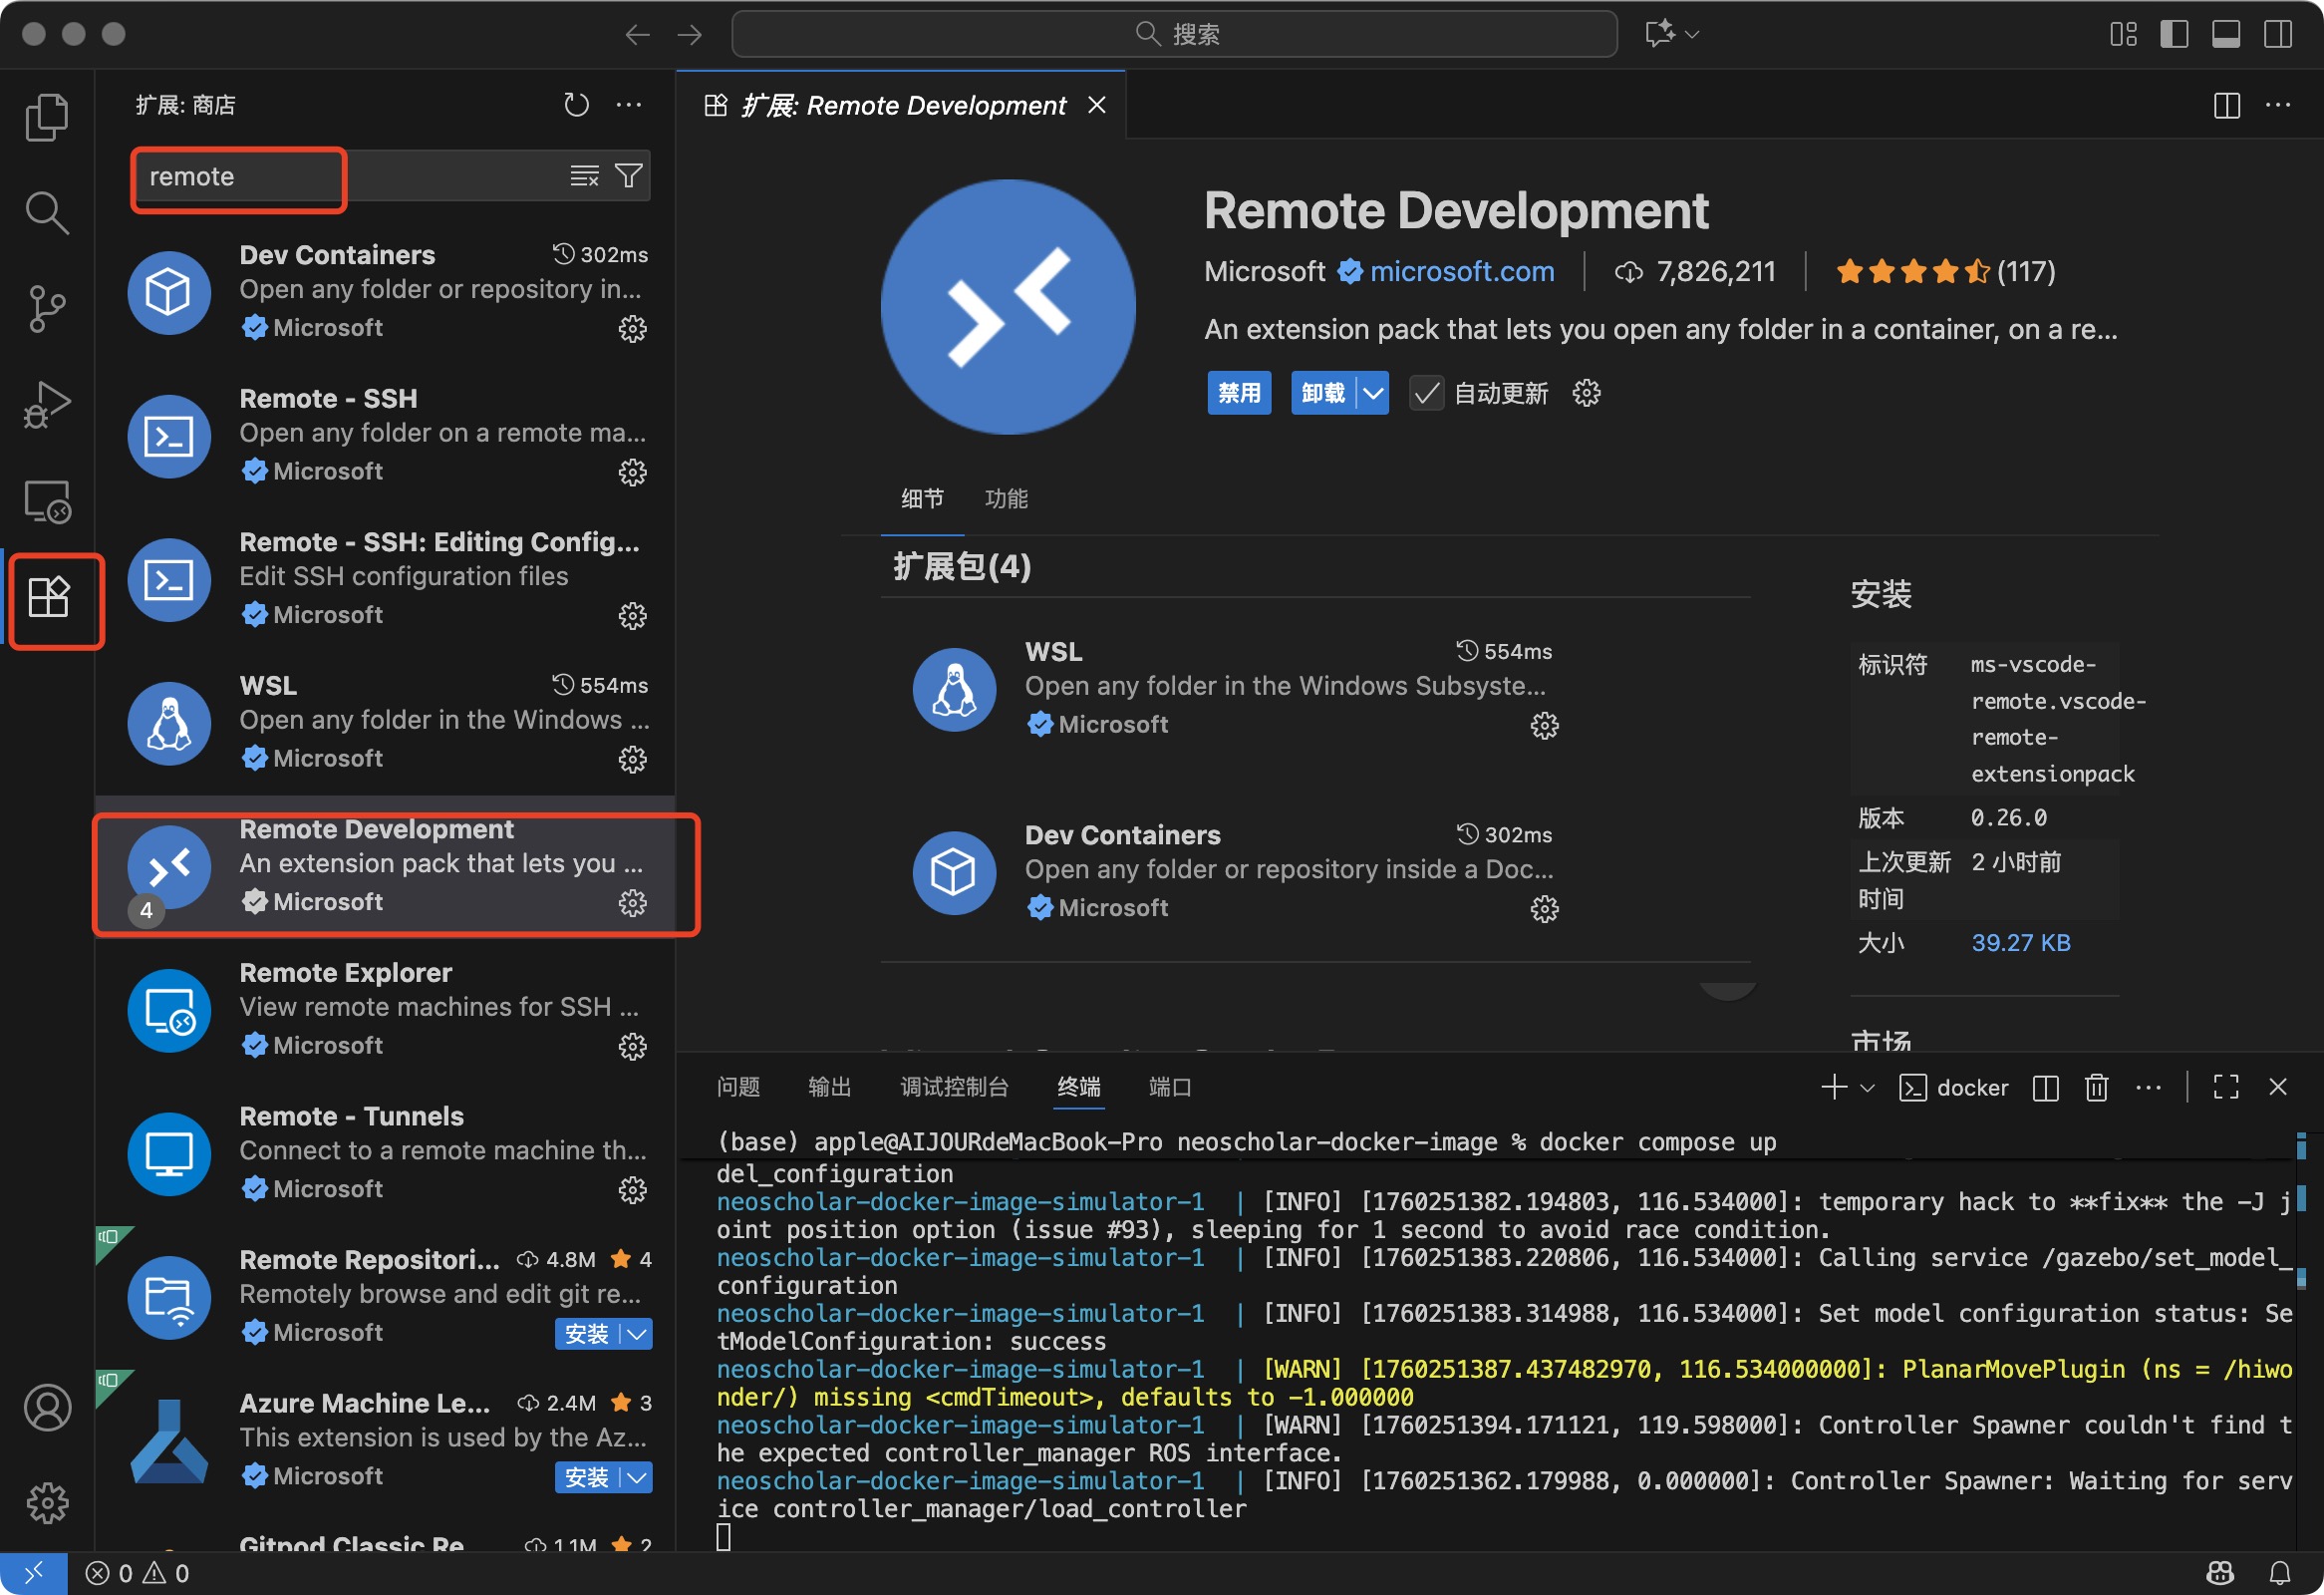
启动容器:
点击View -> Command Palette -> Dev Containers: Open Folder in Container,选择之前下载的neoscholar-docker-image文件夹。
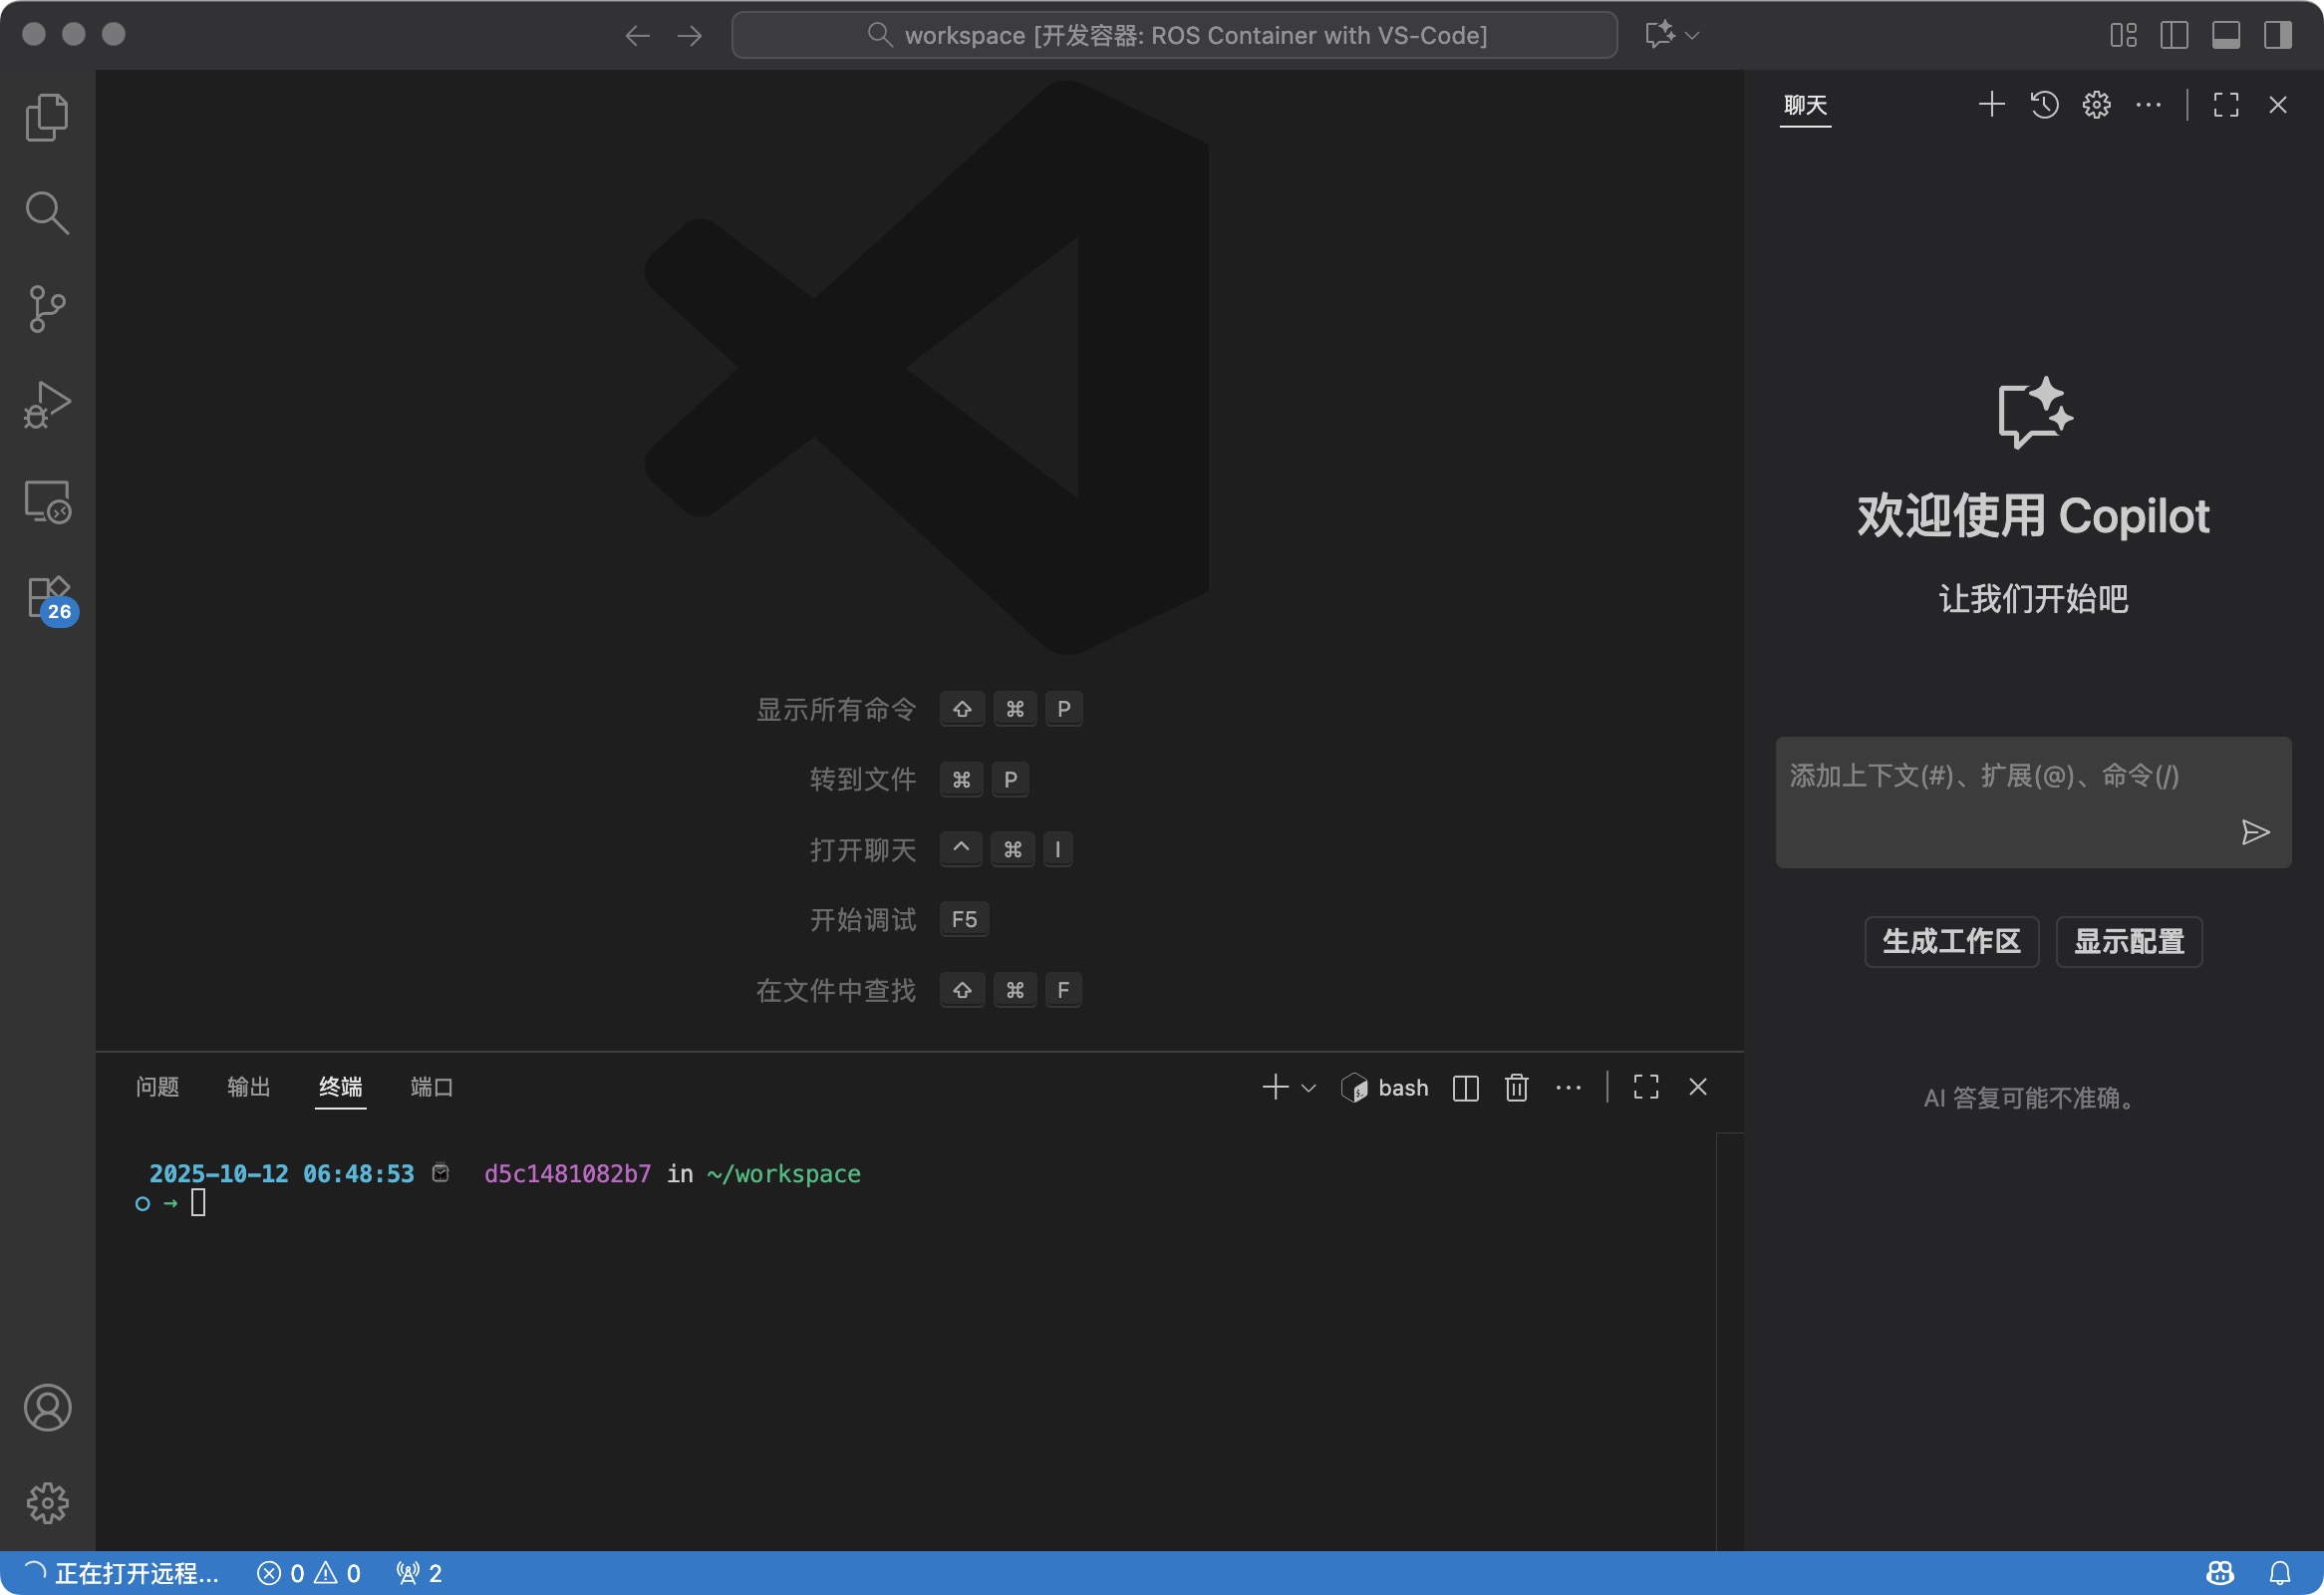
等待容器初始化。
此时已进入ROS容器环境,可开始学习和实践ROS。
Step 4:启动X11服务器界面
等待容器完全启动。
通过浏览器访问:http://localhost:3000/
(若需在VSCode内集成浏览器界面,可安装"Browser Preview for VS Code"扩展)。
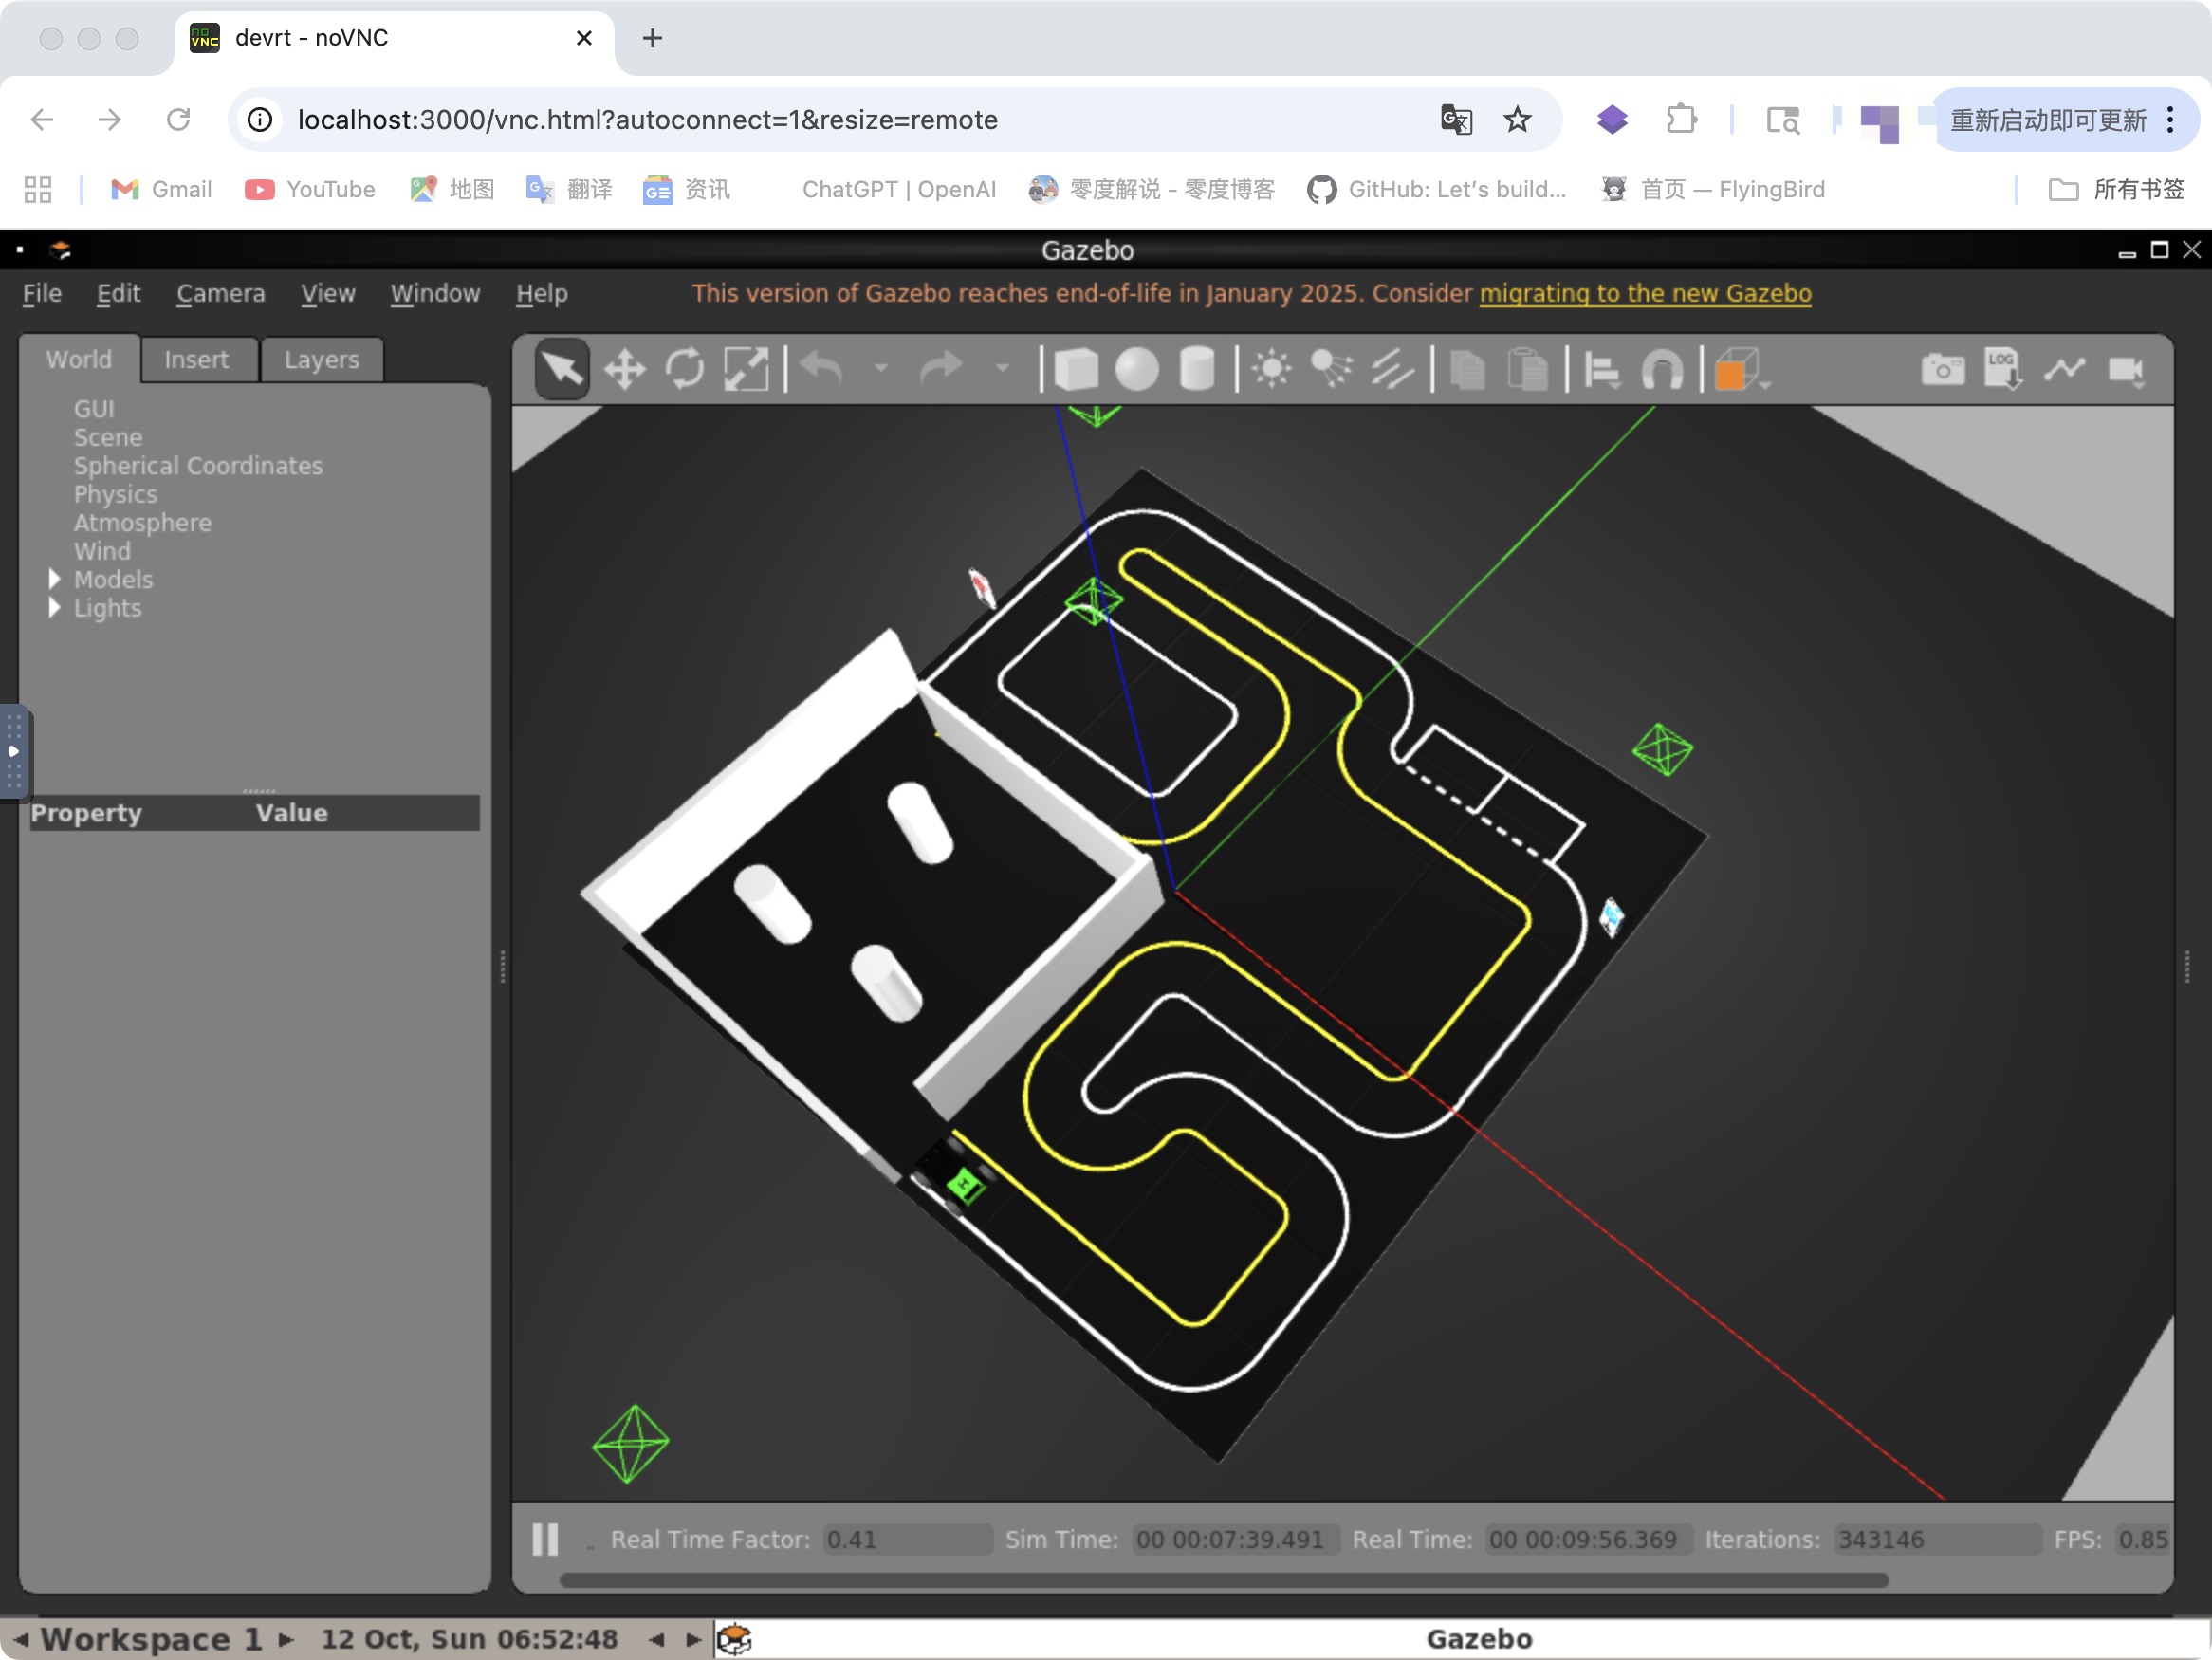
代码开发环境推荐
本地VSCode:建议作为主要集成开发环境(IDE)。
浏览器工具(可选):
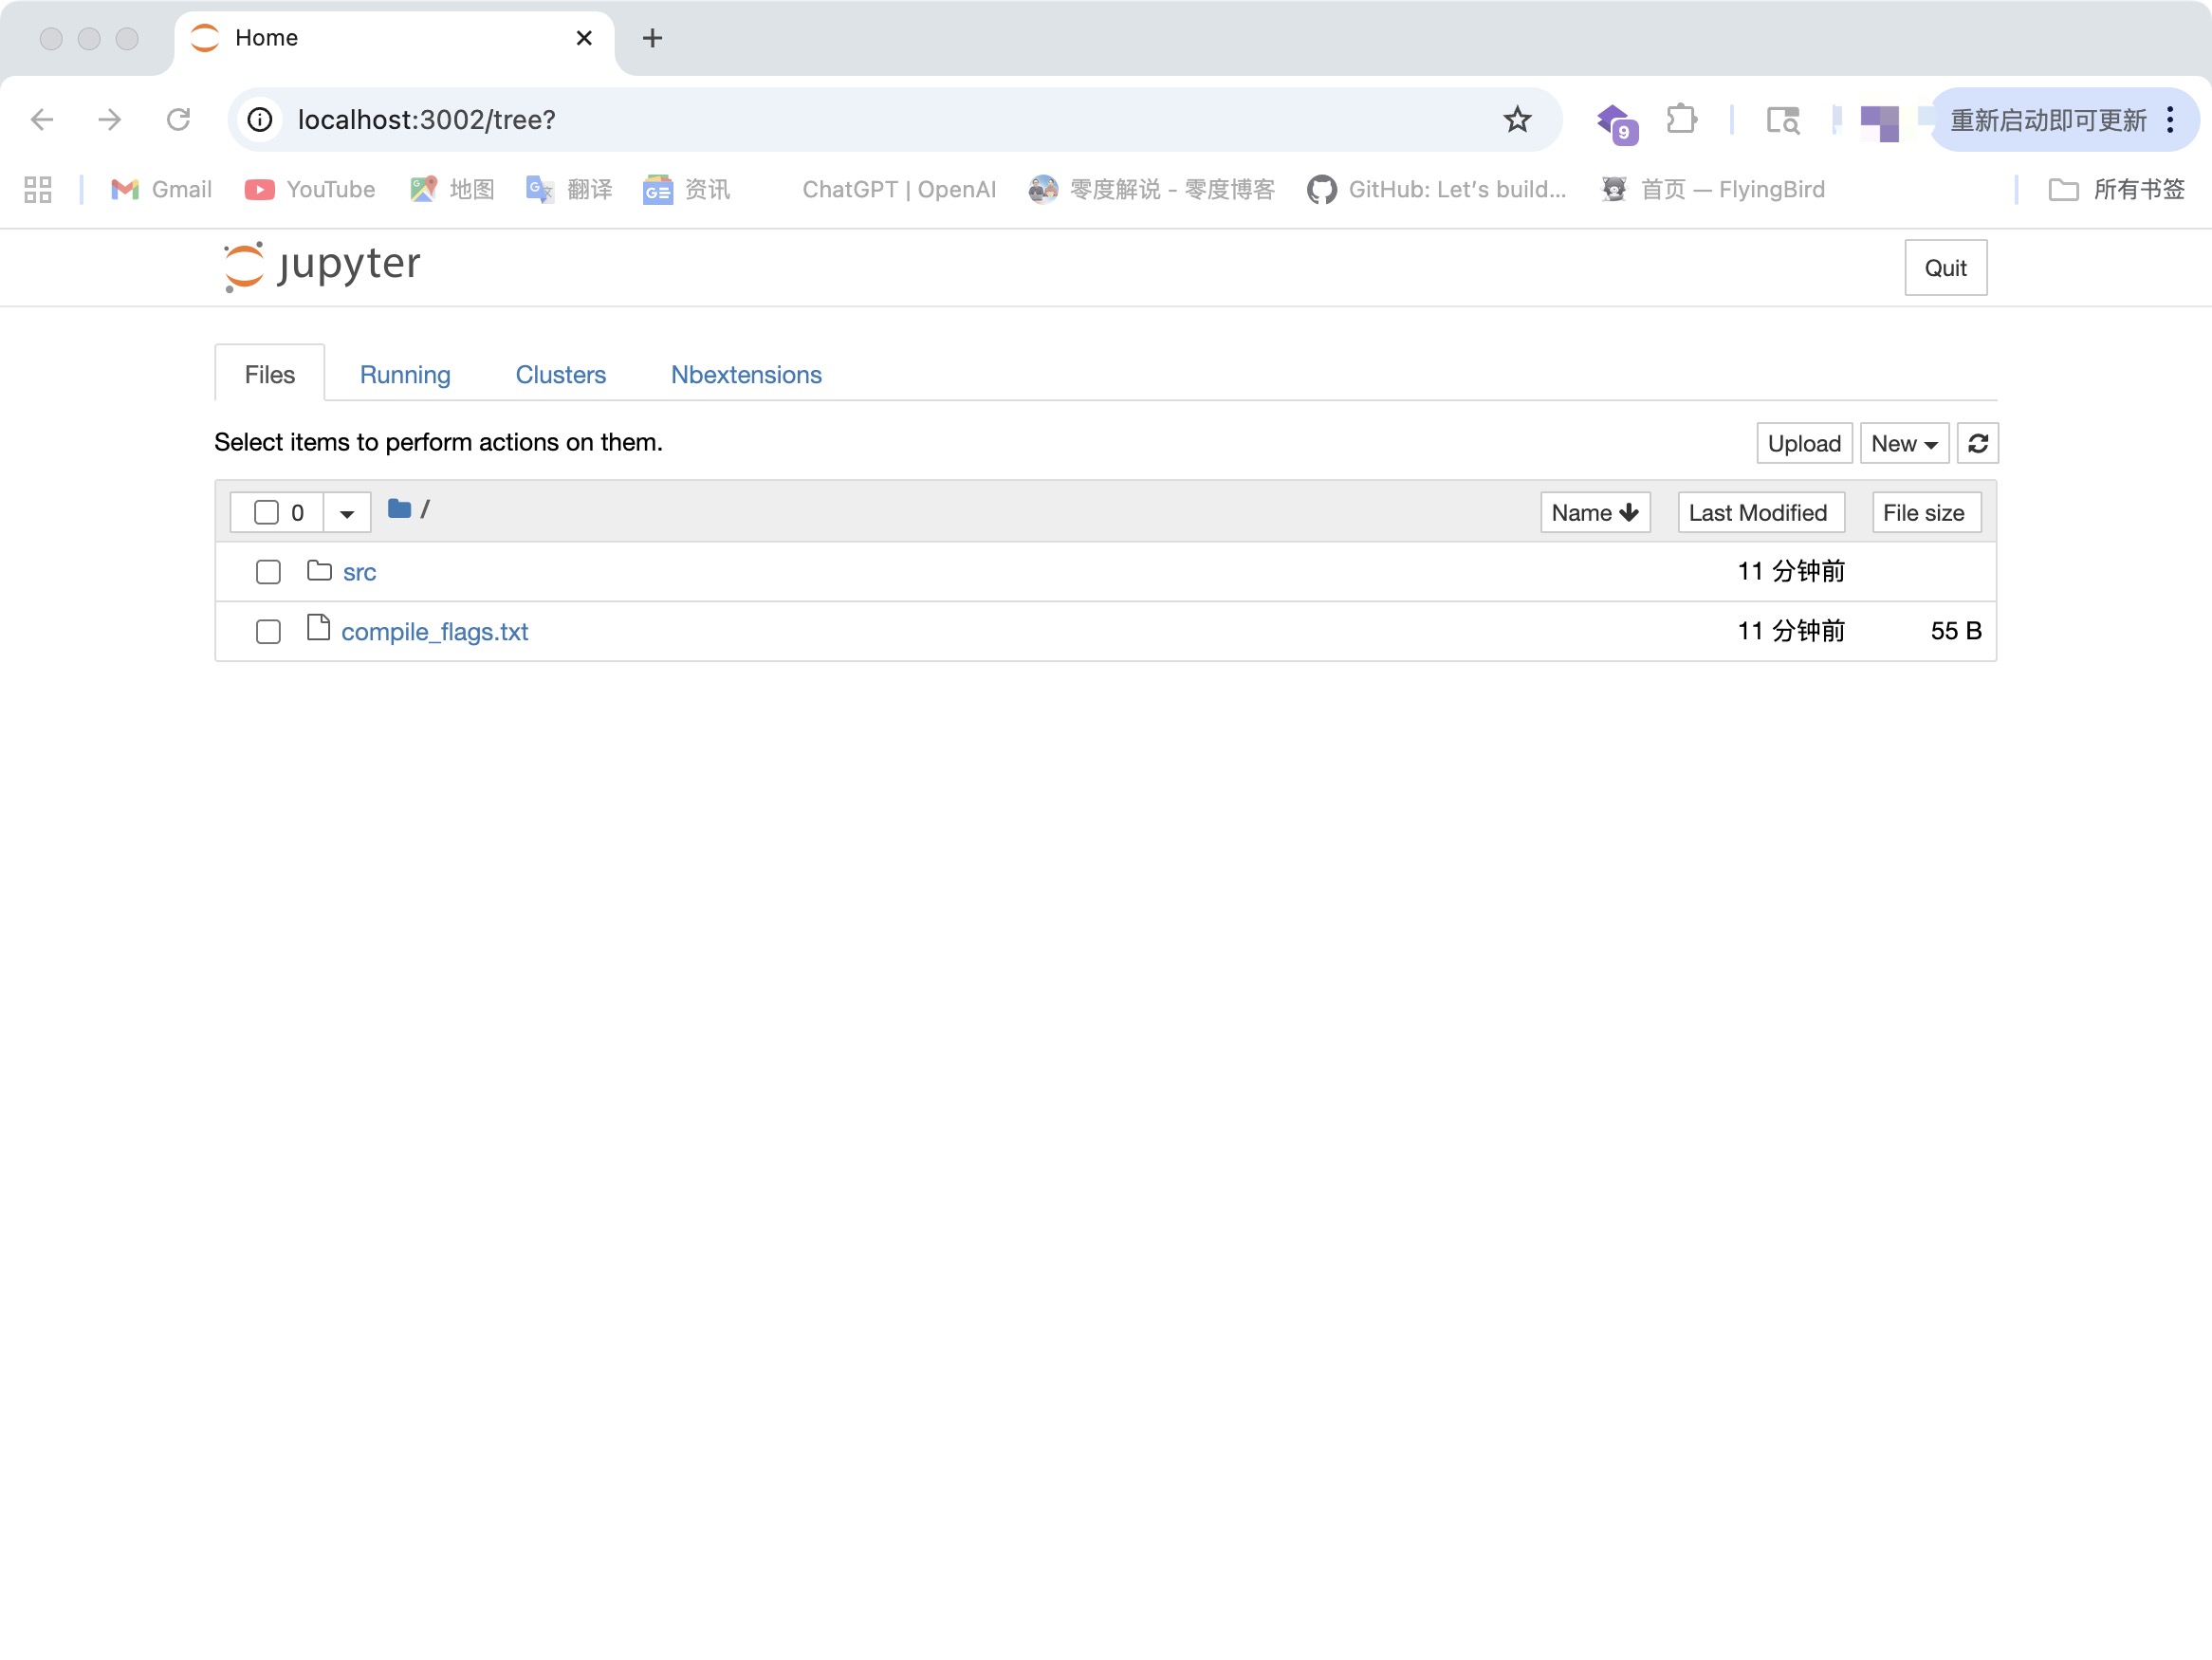
Jupyter Notebook:通过 http://localhost:3002/ 访问

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 21
 0
- 0


 已为社区贡献1条内容

所有评论(0)