计算机通信协议之--I2C
计算机通信协议之I2C(Inter-Integrated Circuit)
一、简介:
I2C(Inter-Integrated Circuit)是一种同步、串行、半双工通信协议,由飞利浦(现恩智浦)于1982年设计,主要用于短距离设备间通信。其核心特点是仅需两根信号线即可实现多主机多从机通信。
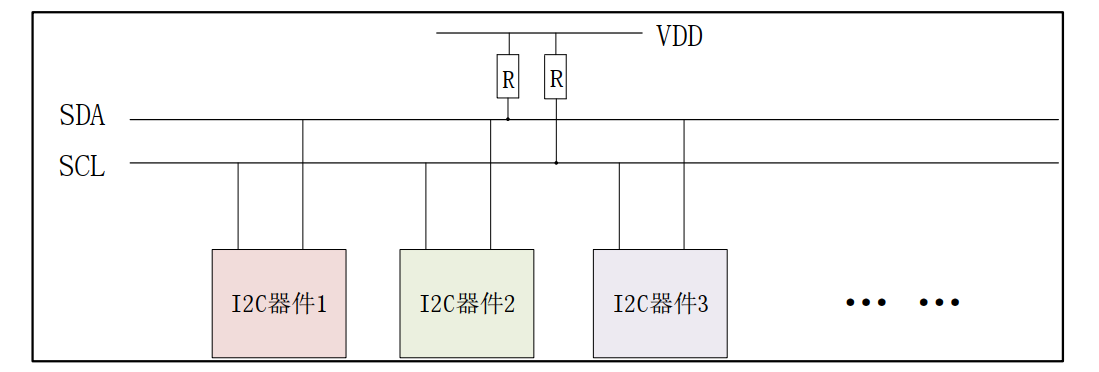
硬件组成:
- SDA:双向数据线,传输实际数据;
- SCL:由主机控制的时钟线,同步数据收发;
- 上拉电阻:一般为4.7kΩ,确保空闲时为高电平
通信特点:
- 地址寻址:每个从设备有唯一的7位或10位的地址,支持同一总线挂载多个从机,主设备通过从机的地址来进行主从之间通信;
- 速度模式:标准(100kbps)、快速(400kbps)、高速(3.4Mkbps);
- 多主机支持:通过仲裁机制避免总线冲突;
主模式/从模式:
标准的I2C通讯只有一个主机,其他都为从机,但是现在大部分的MCU的I2C都包含主模式(Master),从模式(Slave)两种。
- 主模式:时钟生成、起始位/终止位停止;
- 从模式:一般是MCU作为设备被更高级的嵌入式设备访问如树莓派等,设置为从模式,从模式下,主控制器将作为从机可以被访问。
数据帧格式:
- 起始位:SCL为高电平时,SDA从高变低;
- 地址位:7/10位从机地址+1位读写(1为写、0为读);
- 应答位:ACK/NACK,每字节后接收方发送确认信号,通常主机发送完8位数据后,会将SDA设置为输入状态,从机在下一个时钟信号周期内,通过将SDA拉低,来表示应答信号;
- 数据位:8位数据+应答位(可连续传输多个数据位);
- 停止位:SCL为高电平时,SDA从低变高;
典型应用场景:
- 传感器数据读取(如温度传感器)
- EEPROM存储器读写
- 显示屏控制(如OLED)
- 微控制器与外设通信
二、工作时序
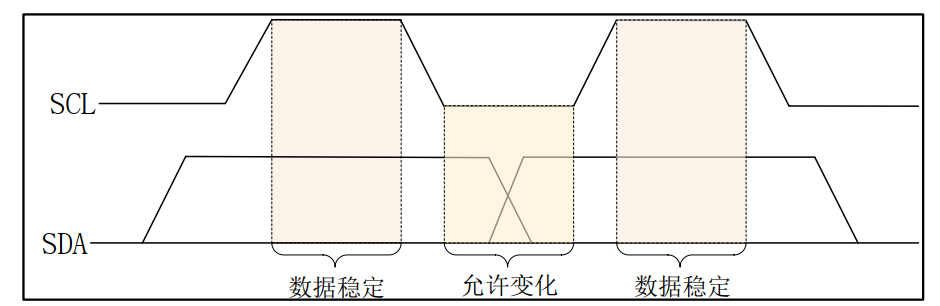
数据有效性:SCL在高电平时,SDA有效;反之,则无效;
因此SDA上的数据变化只能发生在SCL为低电平之间;
I2C写时序:
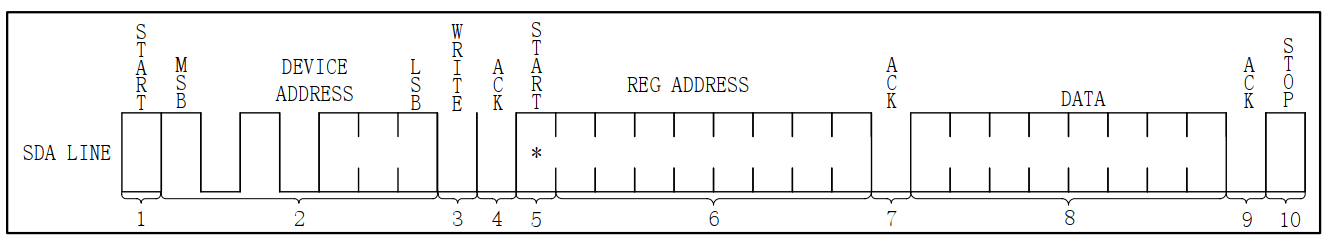
1)首先,SCL为高电平时,主机将SDA从高变低,发送开始信号;
2)发送从机设备地址,如果从机地址为7位,则发送8位地址位,高7位为地址位,最后一位为读写位;(主机发送地址位后,所有从机设备都会接收该数据,然后检测是否是自身地址,如果是,则做出响应信号ACK)
3)主机丢失SDA的控制权,从机在SCL为高电平时,从机将SDA信号线从高位变为地位,来回复应答信号ACK;
4)主机重新发送开始信号;
5)主机发送要写入的寄存器地址;
6)从机发送应答信号;
7)主机发送要写入寄存器的数据;
8)从机发送应答信号;
9)停止信号;
I2C读数据:
读数据要比写数据稍微复杂一些,主要分为4个步骤,第一步发送从机地址,第二步发送要读取的寄存器地址,第三步重新发送从机地址,最后一步是I2C从机输出读取的寄存器地址;
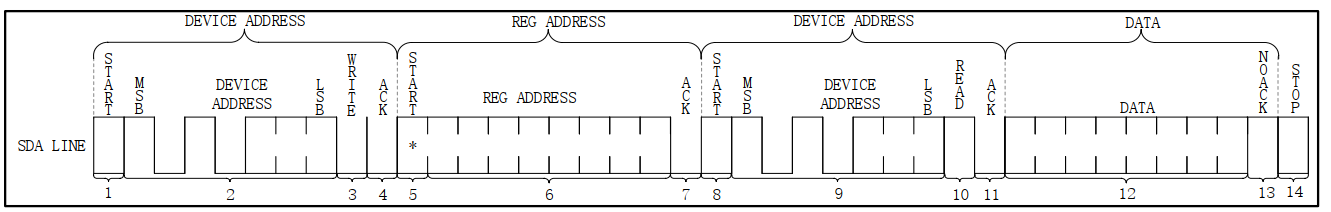
1)首先主机发送开始信号;
2)主机发送从机地址,因为这一次是向从机发送信号,所以读写控制位为写;
3)从机应答信号;
4)重新发送START信号;
5)发送读寄存器地址;
6)从机应答信号;
7)主机重新发送从机地址,此时,读写控制位为读(0);
8)从机发送ACK;
9)主机释放SDA控制权,从机发送ACK信号;
10)从机通过SDA信号线向主机传输数据;
11)主机接收到数据后,发送ACK信号;
12)主机发送NO ACK信号,表示读取完成,从机不需要发送信号;
13)主机发送STOP信号;
三、STM32 I2C通信实践
3.1 STM32 I2C相关寄存器介绍
| 寄存器 | 位数 | 相关功能 |
|---|---|---|
| 控制寄存器I2C_CR1 | 32 | 相关功能使能,如外设、中断、报警等 |
| 控制寄存器I2C_CR2 | 32 | 数据值设置,如起始、外设地址、应答等 |
| 时序寄存器I2C_TIMINGR | 32 | 配置SCL的时序频率 |
| 中断、状态寄存器I2C_ISR | 32 | 读取此时中断和外设的工作状态 |
| 接收数据寄存器I2C_RXDR | 32 | 低八位储存着I2C总线接收到的数据字节 |
| 发送数据寄存器I2C_TXDR | 低八位有效 | 保存待发送到I2C总线的数据字节 |
3.2 I2C裸机实验-I2C光照&接近传感器实验
- 开发环境:STM32IDECUBE
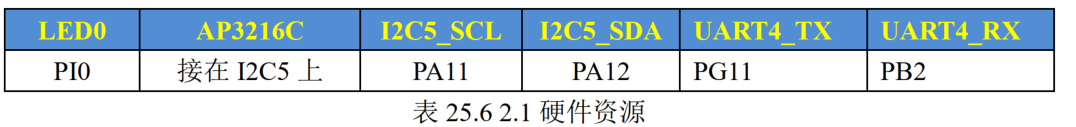
- 硬件资源:STM32、AP3216、LED灯、UATR、I2C5
3.3 资源配置
使用STM32IDE自带的MX来对开发板需要用到的资源以及时钟进行配置,配置过程如下:
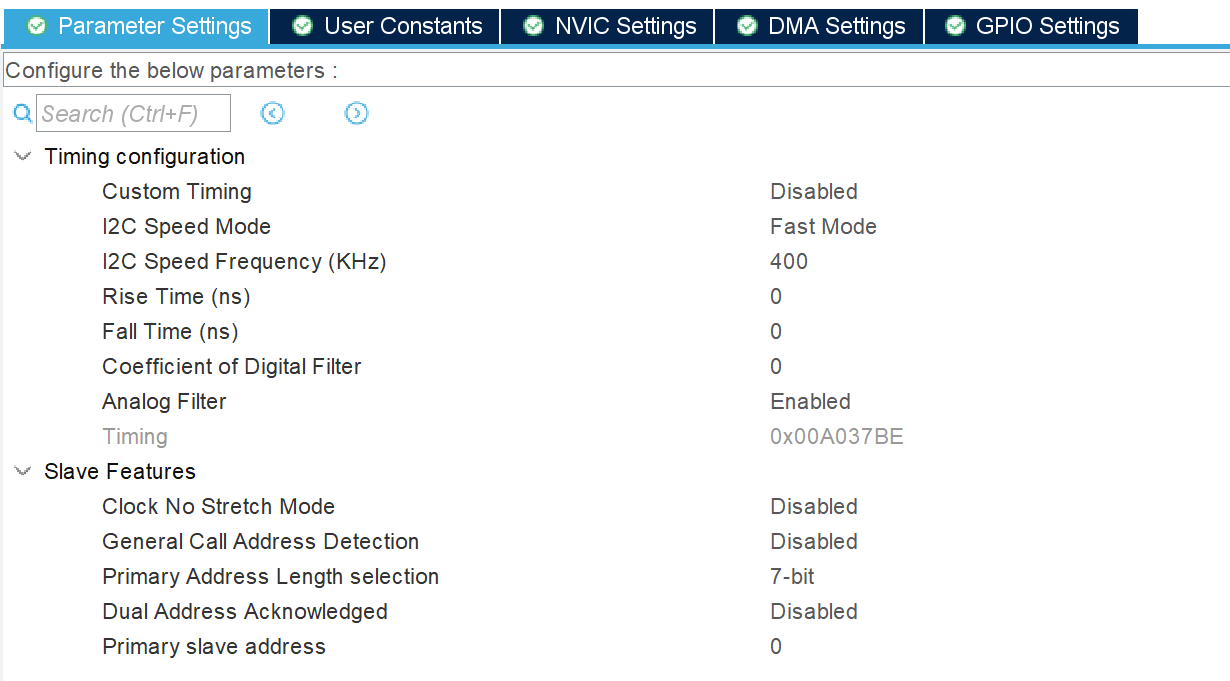
- 首先对I2C5进行配置,包括配置一些产生,比如speed mode、speed Frequeny等;以及对两个引脚PA11、PA12,配置为开漏输出、上拉模式,如下:
这里,我们速度设置为快速模式(400kHZ)

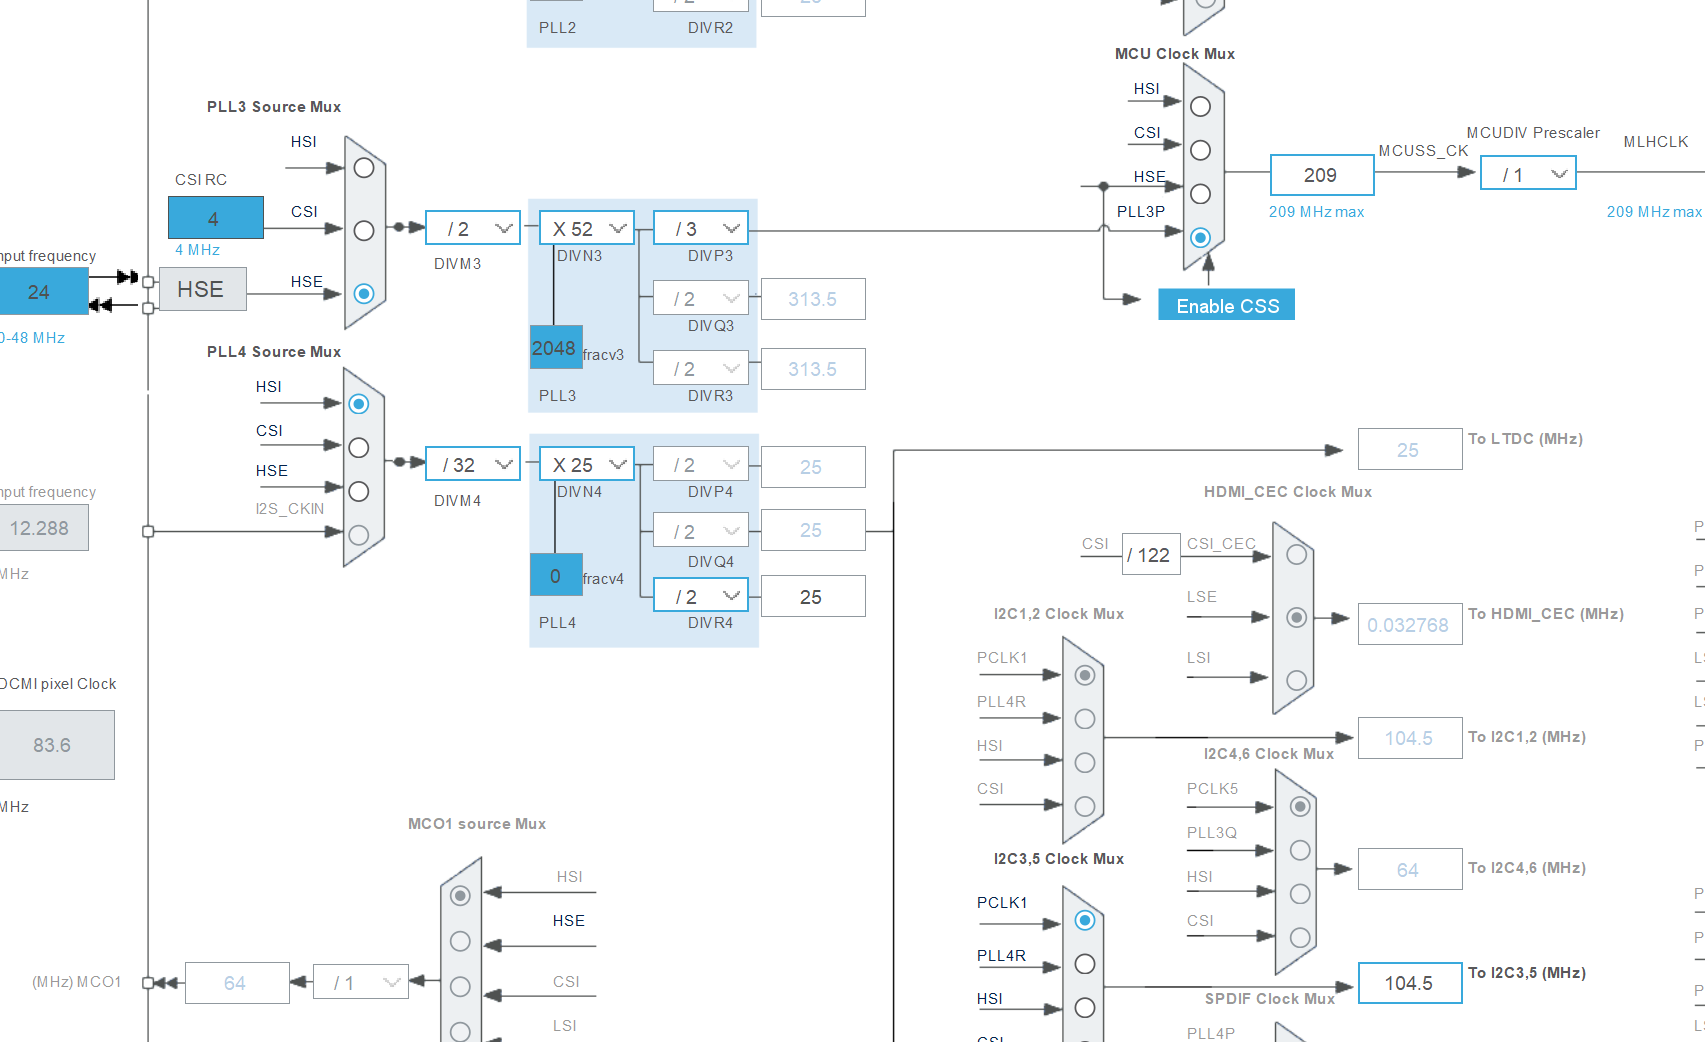
- 对时钟频率进行设置,这里采用HSE作为时钟输入,最后I2C5上的时钟频率为104.5MHz:
2、逻辑驱动开发
接下来,我们就来实现简单的读取传感器数据的代码
首先,新建一个AP3216.h文件
/*
 * AP3216.h
 *
 *  Created on: Jul 4, 2025
 *      Author: Zhangshiyi
 */
#ifndef INC_AP3216_H_
#define INC_AP3216_H_

#include "i2c.h"
extern I2C_HandleTypeDef hi2c5;
#define AP3216_ADDR 0X3C

uint8_t ap3216_init(); //初始化
void ap3216_write_one_byte(uint8_t reg,uint8_t data); //写一个字节
uint8_t ap3216_read_one_byte(uint8_t reg);//读一个字节

void ap3216_read_data(uint16_t* ir,uint16_t* ps,uint16_t* als);
#endif /* INC_AP3216_H_ */
然后创建一个AP3216.c文件,首先初始化一下该传感器,主要包括I2C的一个初始化以及向传感器发送复位指令、状态指令等;
uint8_t ap3216_init(void){
	uint8_t temp=0;
	MX_I2C5_Init();
	ap3216_write_one_type(0x00,0x04);//复位ap3216
	HAL_Delay(50);
	ap3216_write_one_type(0x00,0x03);//开启ALS、PS、IR
	temp=ap3216_read_one_type(0x00);
	if(temp == 0x03){
		return 0;
	}
	else
		return -1;

}
接下来,实现一下接收/发送单个字节的逻辑,逻辑也比较简单,主要使用HAL库封装好的接口,来进行接收和发送:
**HAL_I2C_Master_Transmit()**这个函数,可以打开源代码看一下,其主要的实现逻辑就是发送单个字节到传感器寄存器的时序,包括开始信号、发送传感器地址、相应信号、发送寄存器地址、发送数据。
void ap3216_write_one_type(uint8_t reg,uint8_t data){
	uint8_t sent_data[2];
	sent_data[0] = reg;//寄存器地址
	sent_data[1] = data;//发送的数据
	HAL_I2C_Master_Transmit(&hi2c5,AP3216_ADDR, sent_data, 2, 1000);

}

uint8_t ap3216_read_one_type(uint8_t reg){
	uint8_t res;
	uint8_t senddata = reg;//发送数据
	//首先发送要读取的寄存器地址
	HAL_I2C_Master_Transmit(&hi2c5,AP3216_ADDR, &sent_data, 1, 1000);
	//读取数据
	HAL_I2C_Master_Receive(&hi2c5, AP3216_ADDR, &res, 1, 1000);
	return res;
}
最后,实现接收传感器数据的逻辑,因为我们设置的是三种模式都使能,所以要接收三种类型的数据,大家可以对照着传感器的寄存器表来编写:
void ap3216_read_data(uint16_t* ir,uint16_t* ps,uint16_t* als){
	uint8_t buf[6];
	for(int i=0;i<6;i++){
		buf[i] = ap3216_read_one_type(0x0A+i);
	}
	if(buf[0]&0x80){
		*ir = 0;
	}
	else
		*ir = ((uint16_t)buf[1] << 2) | (buf[0] & 0x03);

	//判断ps
	if(buf[4] & 0x40) *ps = 0;
	else
		*ps = ((uint16_t)(buf[5]&0x3F)<<4) |(buf[4]&0x0F);

	*als = ((uint16_t)buf[3] << 8) | buf[2];
}
AP3216传感器寄存器表(部分):

当然,以上是硬件I2C代码的实现,也就是我们的板子上本身自带了I2C的总线及功能,如果没有的话,也可以进行软件模拟I2C的实现,这里大家有兴趣自行观看,可以帮助大家更深刻的了解I2C的通信协议以及过程的实现。
四、Linux下I2C的实际应用
还是上一章的传感器实验,这一章我们来学习一下如果上linux系统的话,如何使用I2C进行通信。
4.1 Linux I2C总线框架简介
Linux 内核开发者为了让驱动开发工程师在内核中方便的添加自己的 I2C 设备驱动程序,
方便大家更容易的在 linux 下驱动自己的 I2C 接口硬件,进而引入了 I2C 总线框架,我们一般也叫作 I2C 子系统, Linux 下 I2C 子系统总体框架如下所示:
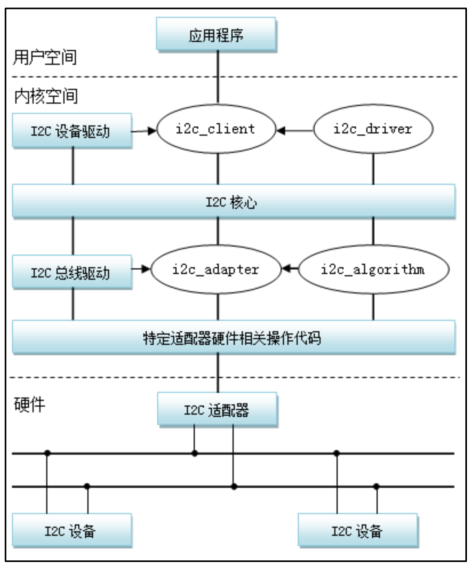
1、应用层
- 提供用户空间访问 I²C 总线的接口:
- /dev/i2c-X:通过 i2c-dev 接口访问。
- sysfs 和 debugfs:用于调试和查看设备信息。
2、I2C核心(I2C Core)
- 管理I2C子系统的全局资源,包括注册和注销I2C适配器(I2C Adapter)、管理I2C设备,通过统一的I2C通信接口(如i2c_transfer())
- 核心数据结构:
struct i2c_adapter:表示一个 I²C 控制器。
struct i2c_client:表示一个 I²C 从设备。
struct i2c_driver:表示一个 I²C 设备驱动。
struct i2c_board_info:静态设备信息(旧式)。
struct i2c_device_id:设备 ID 匹配表。
3、I2C总线驱动(I2C adapter)
- 每个I2C控制器都对应一个适配器,主要负责:
- 实现底层硬件SCL、SDL的控制
- 执行一次或多次I2C通信传输
总线驱动一般芯片厂家都会编写的,不需要用户自己编写(除非是半导体公司上班,工作内容就是写适配器驱动的)
4、I2C设备驱动(I2C client driver)
每个 I²C 从设备(如传感器、OLED 屏幕)需要一个驱动来处理其特定功能。通常需要在设备树中动态注册设备。
设备驱动一般需要我们自己写,一般关注两个结构体:i2c_client和i2c_driver
1. i2c_client结构体
i2c_client 是 Linux I²C 子系统中的一个核心结构体,用于表示 连接在 I²C 总线上的从设备(Slave Device) 。它记录了与该从设备相关的各种信息,如地址、适配器、驱动匹配信息、私有数据等。
struct i2c_client {
    unsigned short flags;       /* 标志位 */
    unsigned short addr;        /* 从机地址(7位或10位)*/
    char name[I2C_NAME_SIZE];  /* 设备名称 */
    struct i2c_adapter *adapter;/* 指向所属的 I2C 适配器 */
    struct device dev;          /* 设备模型结构体 */
    int irq;                    /* 中断号 */
    struct list_head detected;  /* 链表节点,用于探测列表 */
    void *driver_data;          /* 私有数据,供驱动使用 */
};
- i2c_driver结构体
struct i2c_driver {
    unsigned int class;

    /* 驱动方法 */
    int (*attach_adapter)(struct i2c_adapter *);
    int (*probe)(struct i2c_client *, const struct i2c_device_id *);
    int (*remove)(struct i2c_client *);
    void (*shutdown)(struct i2c_client *);
    int (*suspend)(struct i2c_client *, pm_message_t);
    int (*resume)(struct i2c_client *);

    /* 设备 ID 匹配表 */
    const struct i2c_device_id *id_table;

    /* 驱动信息 */
    struct device_driver driver;

    /* OF 匹配表(用于设备树) */
    const struct of_device_id *of_match_table;

    /* ACPI 匹配表 */
    const struct acpi_device_id *acpi_match_table;
};
首先需要在设备树中注册我们的I2C设备,该器件挂在i2c5总线接口上,因此我们需要在i2c5节点下创建一个子节点来描述Ap3216设备,如下:
&i2c5 {
	pinctrl-names = "default", "sleep";
	pinctrl-0 = <&i2c5_pins_a>;
	pinctrl-1 = <&i2c5_pins_sleep_a>;
	status = "okay";

	ap3216c@1e {
		compatible = " alientek,ap3216c"; //属性值
		reg = <0x1e>;//器件地址
};
};
设置完后,编写AP3216驱动,首先是.h文件
主要就是定义各种寄存器地址
#define AP3216C_ADDR    	0X1E	/* AP3216C器件地址  */

/* AP3316C寄存器 */
#define AP3216C_SYSTEMCONG	0x00	/* 配置寄存器       */
#define AP3216C_INTSTATUS	0X01	/* 中断状态寄存器   */
#define AP3216C_INTCLEAR	0X02	/* 中断清除寄存器   */
#define AP3216C_IRDATALOW	0x0A	/* IR数据低字节     */
#define AP3216C_IRDATAHIGH	0x0B	/* IR数据高字节     */
#define AP3216C_ALSDATALOW	0x0C	/* ALS数据低字节    */
#define AP3216C_ALSDATAHIGH	0X0D	/* ALS数据高字节    */
#define AP3216C_PSDATALOW	0X0E	/* PS数据低字节     */
#define AP3216C_PSDATAHIGH	0X0F	/* PS数据高字节     */

#endif
.c文件
#include <linux/types.h>
#include <linux/kernel.h>
#include <linux/delay.h>
#include <linux/ide.h>
#include <linux/init.h>
#include <linux/module.h>
#include <linux/errno.h>
#include <linux/gpio.h>
#include <linux/cdev.h>
#include <linux/device.h>
#include <linux/of_gpio.h>
#include <linux/semaphore.h>
#include <linux/timer.h>
#include <linux/i2c.h>
#include <asm/mach/map.h>
#include <asm/uaccess.h>
#include <asm/io.h>
#include "ap3216creg.h"
#define AP3216C_CNT 1
#define AP3216C_NAME "ap3216c"
struct ap3216c_dev {
struct i2c_client *client; /* i2c 设备 */
dev_t devid; /* 设备号 */
struct cdev cdev; /* cdev */
struct class *class; /* 类 */
struct device *device; /* 设备 */
struct device_node *nd; /* 设备节点 */
unsigned short ir, als, ps; /* 三个光传感器数据 */
};
/*
* @description : 从ap3216c读取多个寄存器数据
* @param - dev: ap3216c设备
* @param - reg: 要读取的寄存器首地址
* @param - val: 读取到的数据
* @param - len: 要读取的数据长度
* @return : 操作结果
*/
static int ap3216c_read_regs(struct ap3216c_dev *dev, u8 reg, void *val, int len)
{
int ret;
struct i2c_msg msg[2];
struct i2c_client *client = (struct i2c_client *)dev->client;
/* msg[0]为发送要读取的首地址 */
msg[0].addr = client->addr; /* ap3216c地址 */
msg[0].flags = 0; /* 标记为发送数据 */
msg[0].buf = ® /* 读取的首地址 */
msg[0].len = 1; /* reg长度*/
/* msg[1]读取数据 */
msg[1].addr = client->addr; /* ap3216c地址 */
msg[1].flags = I2C_M_RD; /* 标记为读取数据*/
msg[1].buf = val; /* 读取数据缓冲区 */
msg[1].len = len; /* 要读取的数据长度*/
ret = i2c_transfer(client->adapter, msg, 2);
if(ret == 2) {
ret = 0;
} else {
printk("i2c rd failed=%d reg=%06x len=%d\n",ret, reg, len);
ret = -EREMOTEIO;
}
return ret;
}
/*
* @description : 向ap3216c多个寄存器写入数据
* @param - dev: ap3216c设备
* @param - reg: 要写入的寄存器首地址
* @param - val: 要写入的数据缓冲区
* @param - len: 要写入的数据长度
* @return : 操作结果
*/
static s32 ap3216c_write_regs(struct ap3216c_dev *dev, u8 reg, u8 *buf, u8 len)
{
u8 b[256];
struct i2c_msg msg;
struct i2c_client *client = (struct i2c_client *)dev->client;
b[0] = reg; /* 寄存器首地址 */
memcpy(&b[1],buf,len); /* 将要写入的数据拷贝到数组b里面 */
msg.addr = client->addr; /* ap3216c地址 */
msg.flags = 0; /* 标记为写数据 */
msg.buf = b; /* 要写入的数据缓冲区 */
msg.len = len + 1; /* 要写入的数据长度 */
return i2c_transfer(client->adapter, &msg, 1);
}
/*
* @description : 读取ap3216c指定寄存器值,读取一个寄存器
* @param - dev: ap3216c设备
* @param - reg: 要读取的寄存器
* @return : 读取到的寄存器值
*/
static unsigned char ap3216c_read_reg(struct ap3216c_dev *dev, u8 reg)
{
u8 data = 0;
ap3216c_read_regs(dev, reg, &data, 1);
return data;
}
/*
* @description : 向ap3216c指定寄存器写入指定的值,写一个寄存器
* @param - dev: ap3216c设备
* @param - reg: 要写的寄存器
* @param - data: 要写入的值
* @return : 无
*/
static void ap3216c_write_reg(struct ap3216c_dev *dev, u8 reg, u8 data)
{
u8 buf = 0;
buf = data;
ap3216c_write_regs(dev, reg, &buf, 1);
}
/*
* @description : 读取AP3216C的数据,读取原始数据,包括ALS,PS和IR, 注意!
* : 如果同时打开ALS,IR+PS的话两次数据读取的时间间隔要大于112.5ms
* @param - ir : ir数据
* @param - ps : ps数据
* @param - ps : als数据
* @return : 无。
*/
void ap3216c_readdata(struct ap3216c_dev *dev)
{
unsigned char i =0;
unsigned char buf[6];
/* 循环读取所有传感器数据 */
for(i = 0; i < 6; i++) {
buf[i] = ap3216c_read_reg(dev, AP3216C_IRDATALOW + i);
}
if(buf[0] & 0X80) /* IR_OF位为1,则数据无效 */
dev->ir = 0;
else /* 读取IR传感器的数据 */
dev->ir = ((unsigned short)buf[1] << 2) | (buf[0] & 0X03);
dev->als = ((unsigned short)buf[3] << 8) | buf[2]; /* 读取ALS传感器的数据 */
if(buf[4] & 0x40) /* IR_OF位为1,则数据无效 */
dev->ps = 0;
else /* 读取PS传感器的数据 */
dev->ps = ((unsigned short)(buf[5] & 0X3F) << 4) | (buf[4] & 0X0F);
}
/*
* @description : 打开设备
* @param - inode : 传递给驱动的inode
* @param - filp : 设备文件,file结构体有个叫做private_data的成员变量
* 一般在open的时候将private_data指向设备结构体。
* @return : 0 成功;其他 失败
*/
static int ap3216c_open(struct inode *inode, struct file *filp)
{
/* 从file结构体获取cdev的指针,在根据cdev获取ap3216c_dev结构体的首地址 */
struct cdev *cdev = filp->f_path.dentry->d_inode->i_cdev;
struct ap3216c_dev *ap3216cdev = container_of(cdev, struct ap3216c_dev, cdev);
/* 初始化AP3216C */
ap3216c_write_reg(ap3216cdev, AP3216C_SYSTEMCONG, 0x04); /* 复位AP3216C */
mdelay(50); /* AP3216C复位最少10ms */
ap3216c_write_reg(ap3216cdev, AP3216C_SYSTEMCONG, 0X03); /* 开启ALS、PS+IR */
return 0;
}
/*
* @description : 从设备读取数据
* @param - filp : 要打开的设备文件(文件描述符)
* @param - buf : 返回给用户空间的数据缓冲区
* @param - cnt : 要读取的数据长度
* @param - offt : 相对于文件首地址的偏移
* @return : 读取的字节数,如果为负值,表示读取失败
*/
static ssize_t ap3216c_read(struct file *filp, char __user *buf, size_t cnt, loff_t *off)
{
short data[3];
long err = 0;
struct cdev *cdev = filp->f_path.dentry->d_inode->i_cdev;
struct ap3216c_dev *dev = container_of(cdev, struct ap3216c_dev, cdev);
ap3216c_readdata(dev);
data[0] = dev->ir;
data[1] = dev->als;
data[2] = dev->ps;
err = copy_to_user(buf, data, sizeof(data));
return 0;
}
/*
* @description : 关闭/释放设备
* @param - filp : 要关闭的设备文件(文件描述符)
* @return : 0 成功;其他 失败
*/
static int ap3216c_release(struct inode *inode, struct file *filp)
{
return 0;
}
/* AP3216C操作函数 */
static const struct file_operations ap3216c_ops = {
.owner = THIS_MODULE,
.open = ap3216c_open,
.read = ap3216c_read,
.release = ap3216c_release,
};
/*
* @description : i2c驱动的probe函数,当驱动与
* 设备匹配以后此函数就会执行
* @param - client : i2c设备
* @param - id : i2c设备ID
* @return : 0,成功;其他负值,失败
*/
static int ap3216c_probe(struct i2c_client *client, const struct i2c_device_id *id)
{
int ret;
struct ap3216c_dev *ap3216cdev;
/* */
ap3216cdev = devm_kzalloc(&client->dev, sizeof(*ap3216cdev), GFP_KERNEL);
if(!ap3216cdev)
return -ENOMEM;
/* 注册字符设备驱动 */
/* 1、创建设备号 */
ret = alloc_chrdev_region(&ap3216cdev->devid, 0, AP3216C_CNT, AP3216C_NAME);
if(ret < 0) {
pr_err("%s Couldn't alloc_chrdev_region, ret=%d\r\n", AP3216C_NAME, ret);
return -ENOMEM;
}
/* 2、初始化cdev */
ap3216cdev->cdev.owner = THIS_MODULE;
cdev_init(&ap3216cdev->cdev, &ap3216c_ops);
/* 3、添加一个cdev */
ret = cdev_add(&ap3216cdev->cdev, ap3216cdev->devid, AP3216C_CNT);
if(ret < 0) {
goto del_unregister;
}
/* 4、创建类 */
ap3216cdev->class = class_create(THIS_MODULE, AP3216C_NAME);
if (IS_ERR(ap3216cdev->class)) {
goto del_cdev;
}
/* 5、创建设备 */
ap3216cdev->device = device_create(ap3216cdev->class, NULL, ap3216cdev->devid, NULL, AP3216C_NAME);
if (IS_ERR(ap3216cdev->device)) {
goto destroy_class;
}
ap3216cdev->client = client;
/* 保存ap3216cdev结构体 */
i2c_set_clientdata(client,ap3216cdev);
return 0;
destroy_class:
device_destroy(ap3216cdev->class, ap3216cdev->devid);
del_cdev:
cdev_del(&ap3216cdev->cdev);
del_unregister:
unregister_chrdev_region(ap3216cdev->devid, AP3216C_CNT);
return -EIO;
}
/*
* @description : i2c驱动的remove函数,移除i2c驱动的时候此函数会执行
* @param - client : i2c设备
* @return : 0,成功;其他负值,失败
*/
static int ap3216c_remove(struct i2c_client *client)
{
struct ap3216c_dev *ap3216cdev = i2c_get_clientdata(client);
/* 注销字符设备驱动 */
/* 1、删除cdev */
cdev_del(&ap3216cdev->cdev);
/* 2、注销设备号 */
unregister_chrdev_region(ap3216cdev->devid, AP3216C_CNT);
/* 3、注销设备 */
device_destroy(ap3216cdev->class, ap3216cdev->devid);
/* 4、注销类 */
class_destroy(ap3216cdev->class);
return 0;
}
/* 传统匹配方式ID列表 */
static const struct i2c_device_id ap3216c_id[] = {
{"alientek,ap3216c", 0},
{}
};
/* 设备树匹配列表 */
static const struct of_device_id ap3216c_of_match[] = {
{ .compatible = "alientek,ap3216c" },
{ /* Sentinel */ }
};
/* i2c驱动结构体 */
static struct i2c_driver ap3216c_driver = {
.probe = ap3216c_probe,
.remove = ap3216c_remove,
.driver = {
.owner = THIS_MODULE,
.name = "ap3216c",
.of_match_table = ap3216c_of_match,
},
.id_table = ap3216c_id,
};
/*
* @description : 驱动入口函数
* @param : 无
* @return : 无
*/
static int __init ap3216c_init(void)
{
int ret = 0;
ret = i2c_add_driver(&ap3216c_driver);
return ret;
}
/*
* @description : 驱动出口函数
* @param : 无
* @return : 无
*/
static void __exit ap3216c_exit(void)
{
i2c_del_driver(&ap3216c_driver);
}
/* module_i2c_driver(ap3216c_driver) */
module_init(ap3216c_init);
module_exit(ap3216c_exit);
MODULE_LICENSE("GPL");
MODULE_AUTHOR("ALIENTEK");
MODULE_INFO(intree, "Y");

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 17
 0
- 0


 已为社区贡献1条内容

所有评论(0)